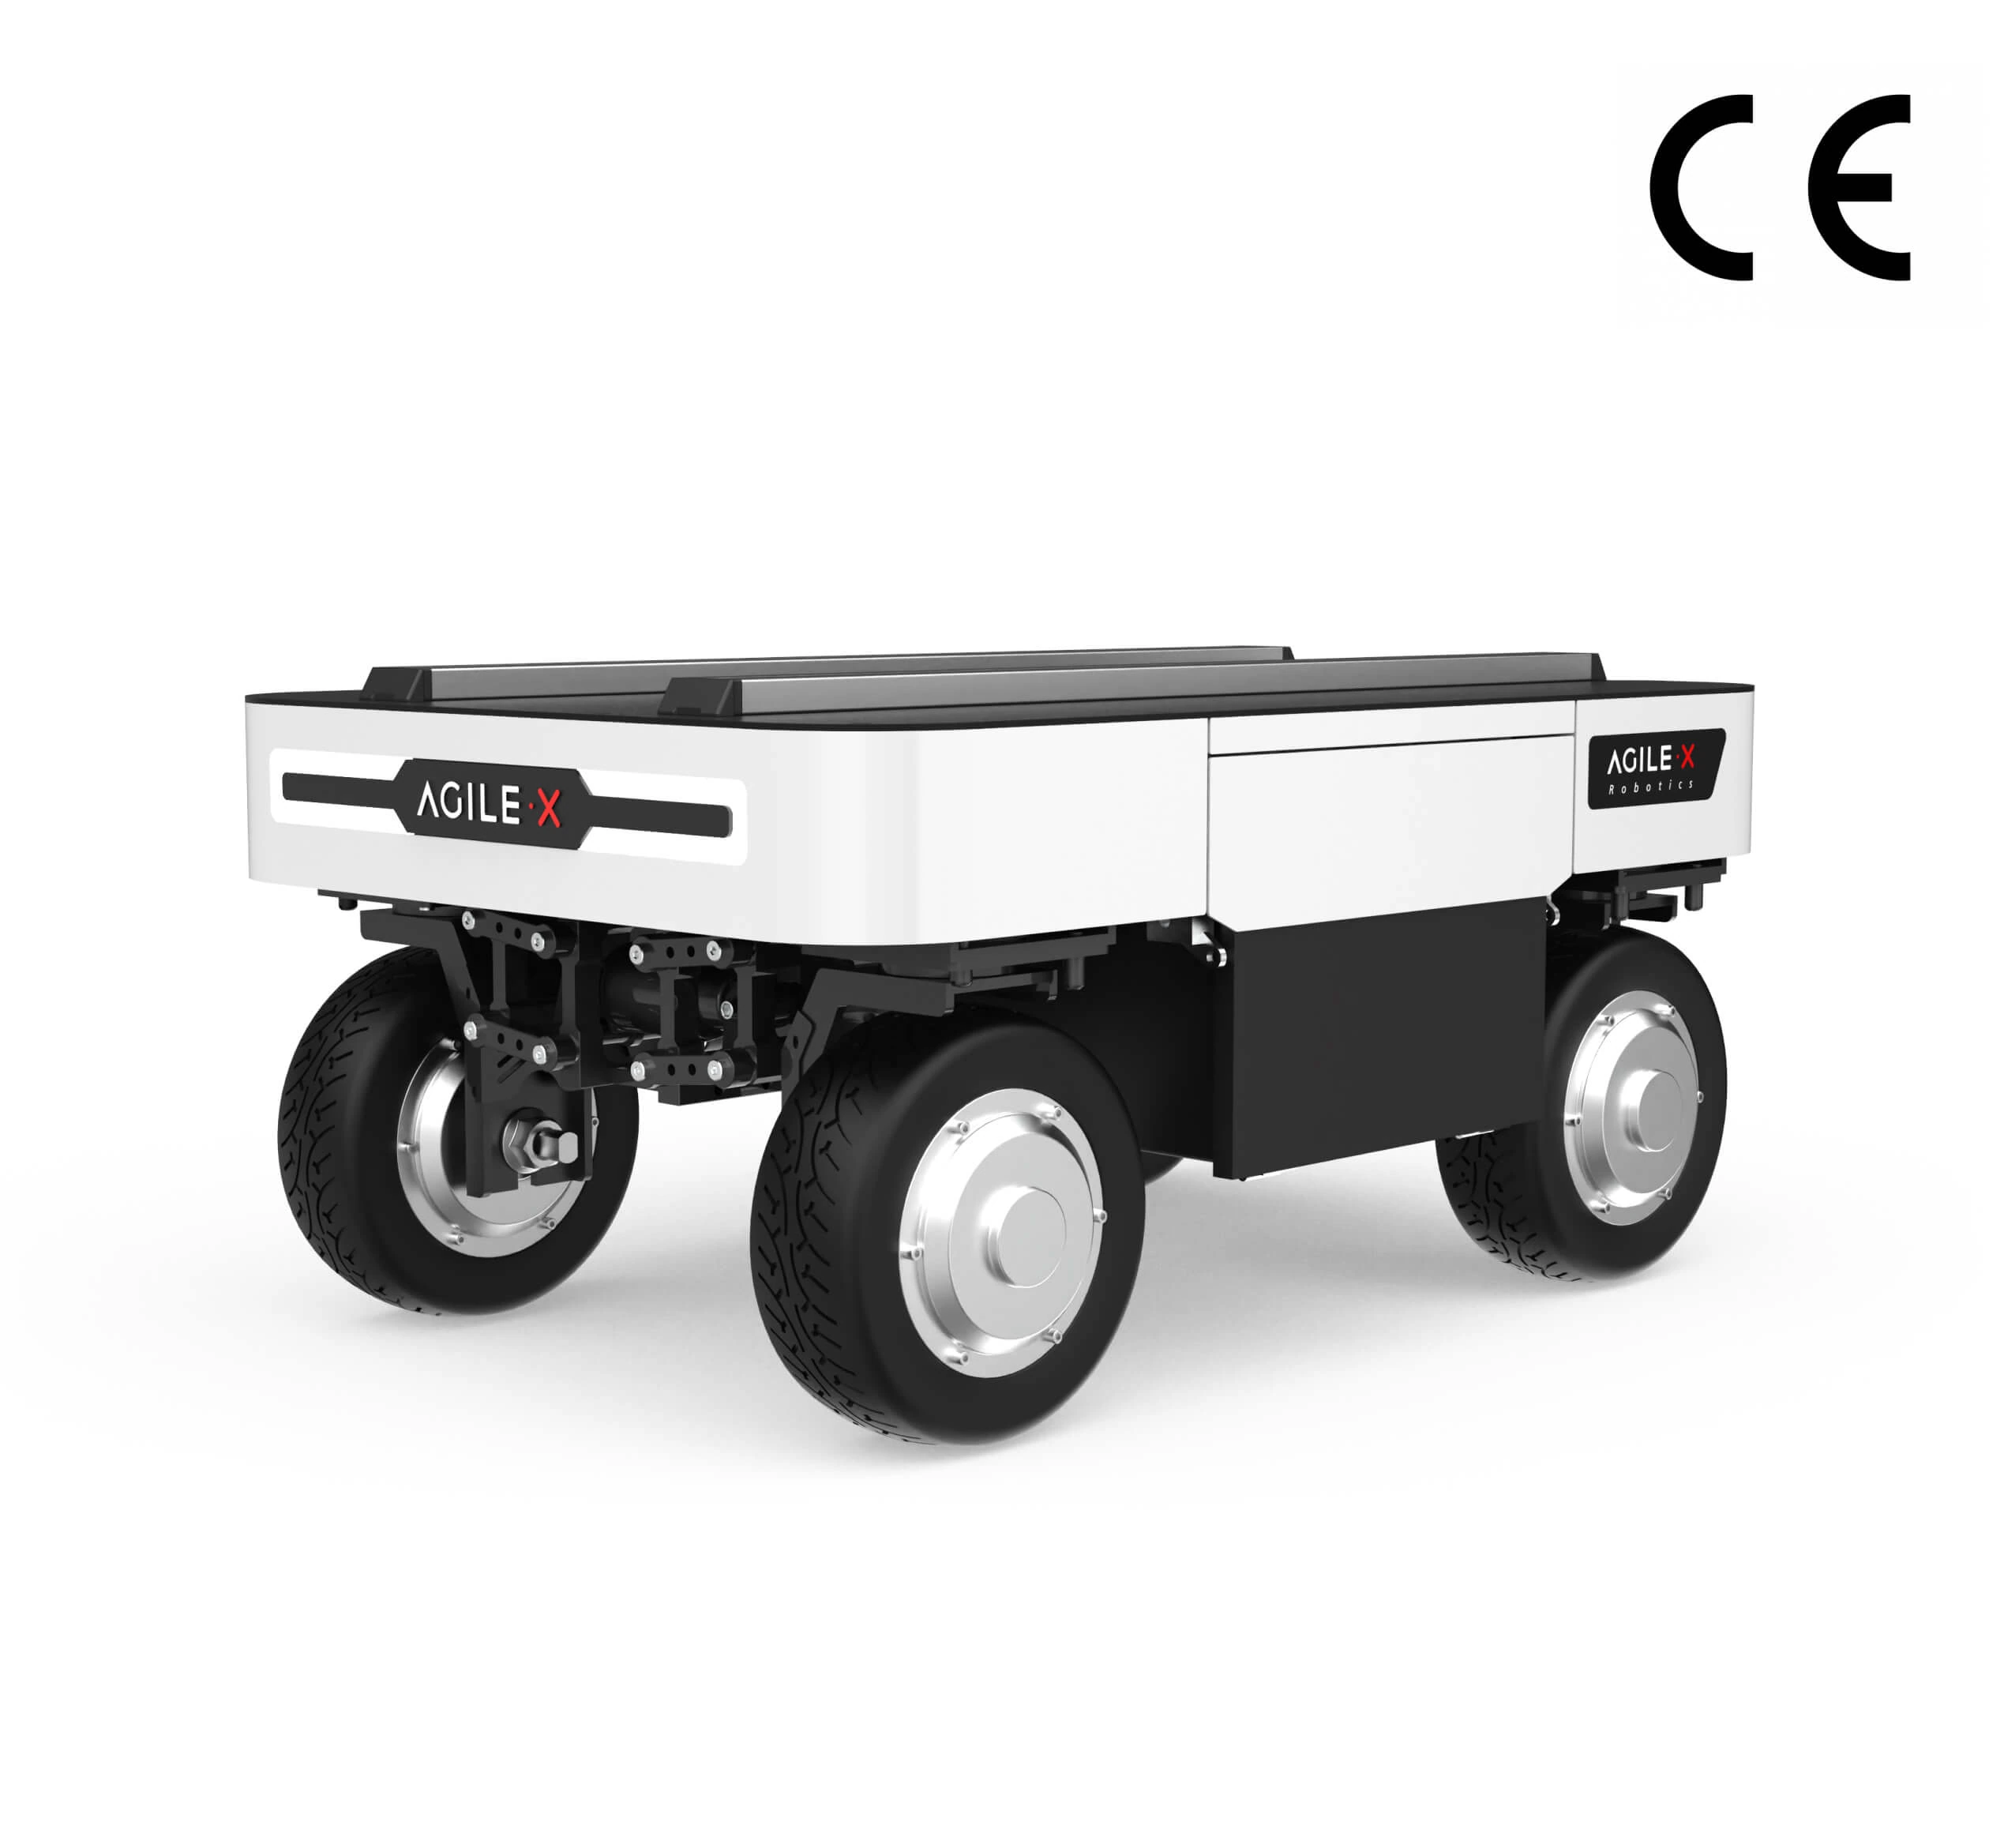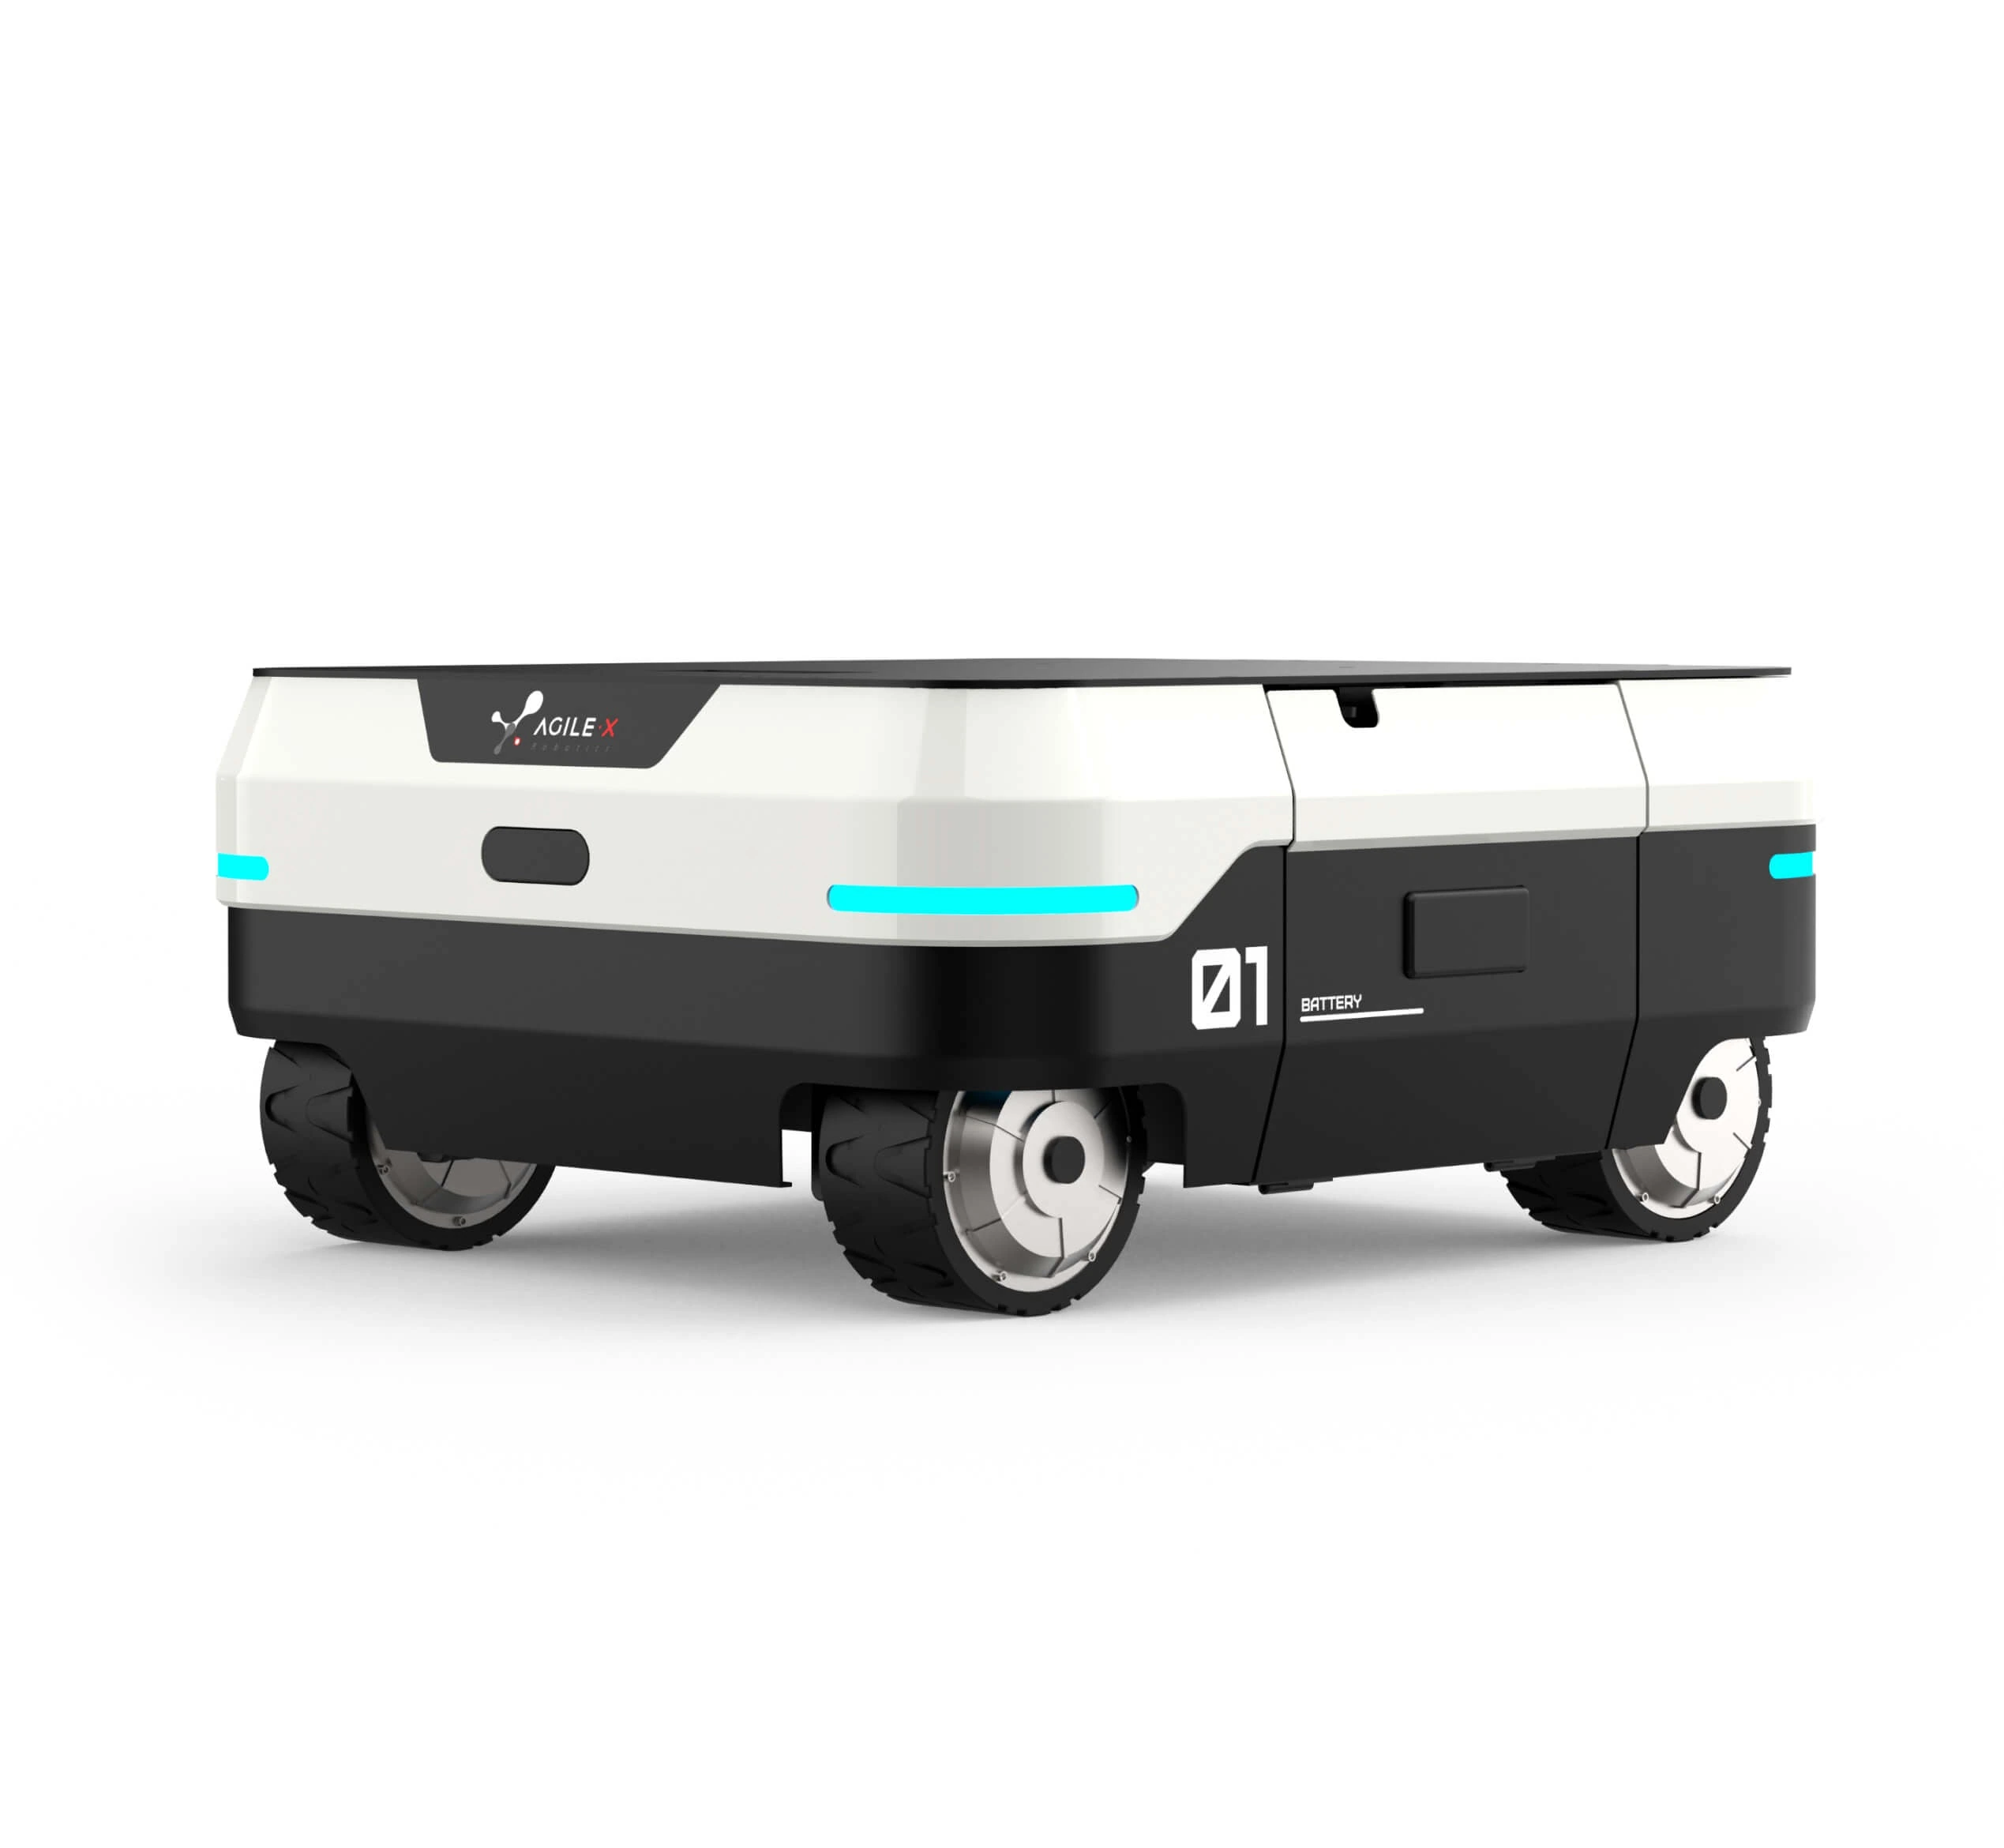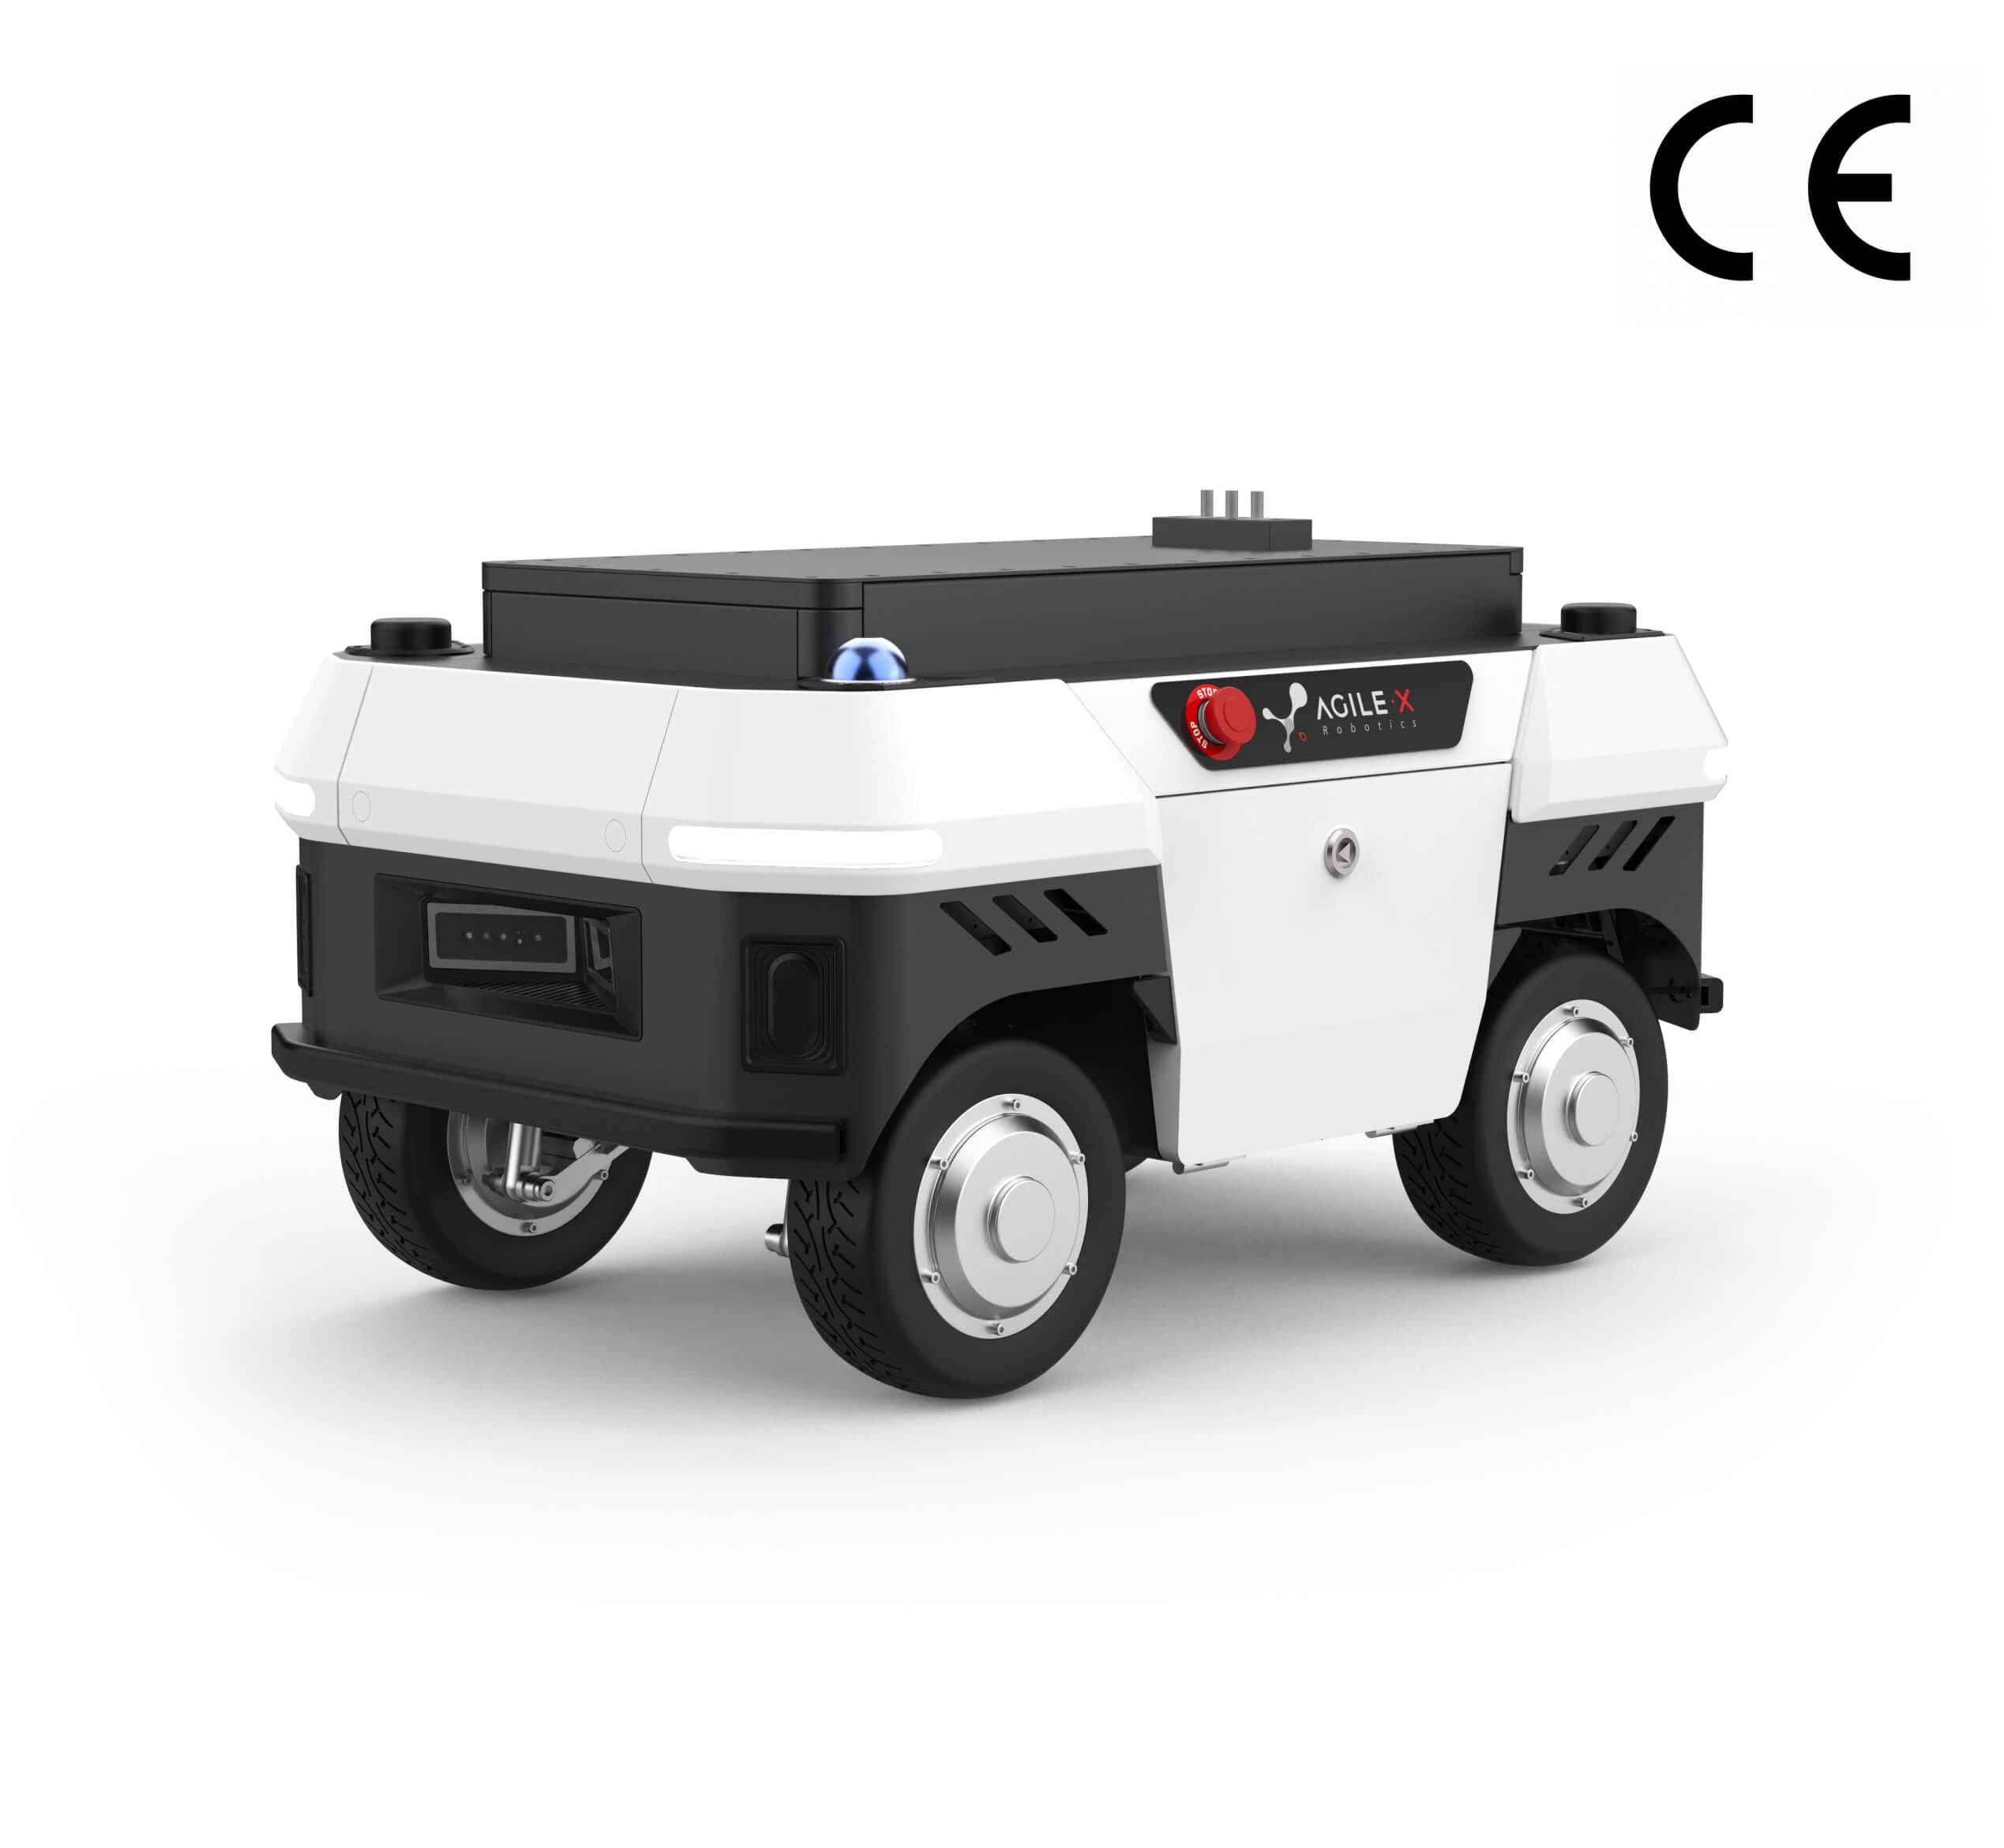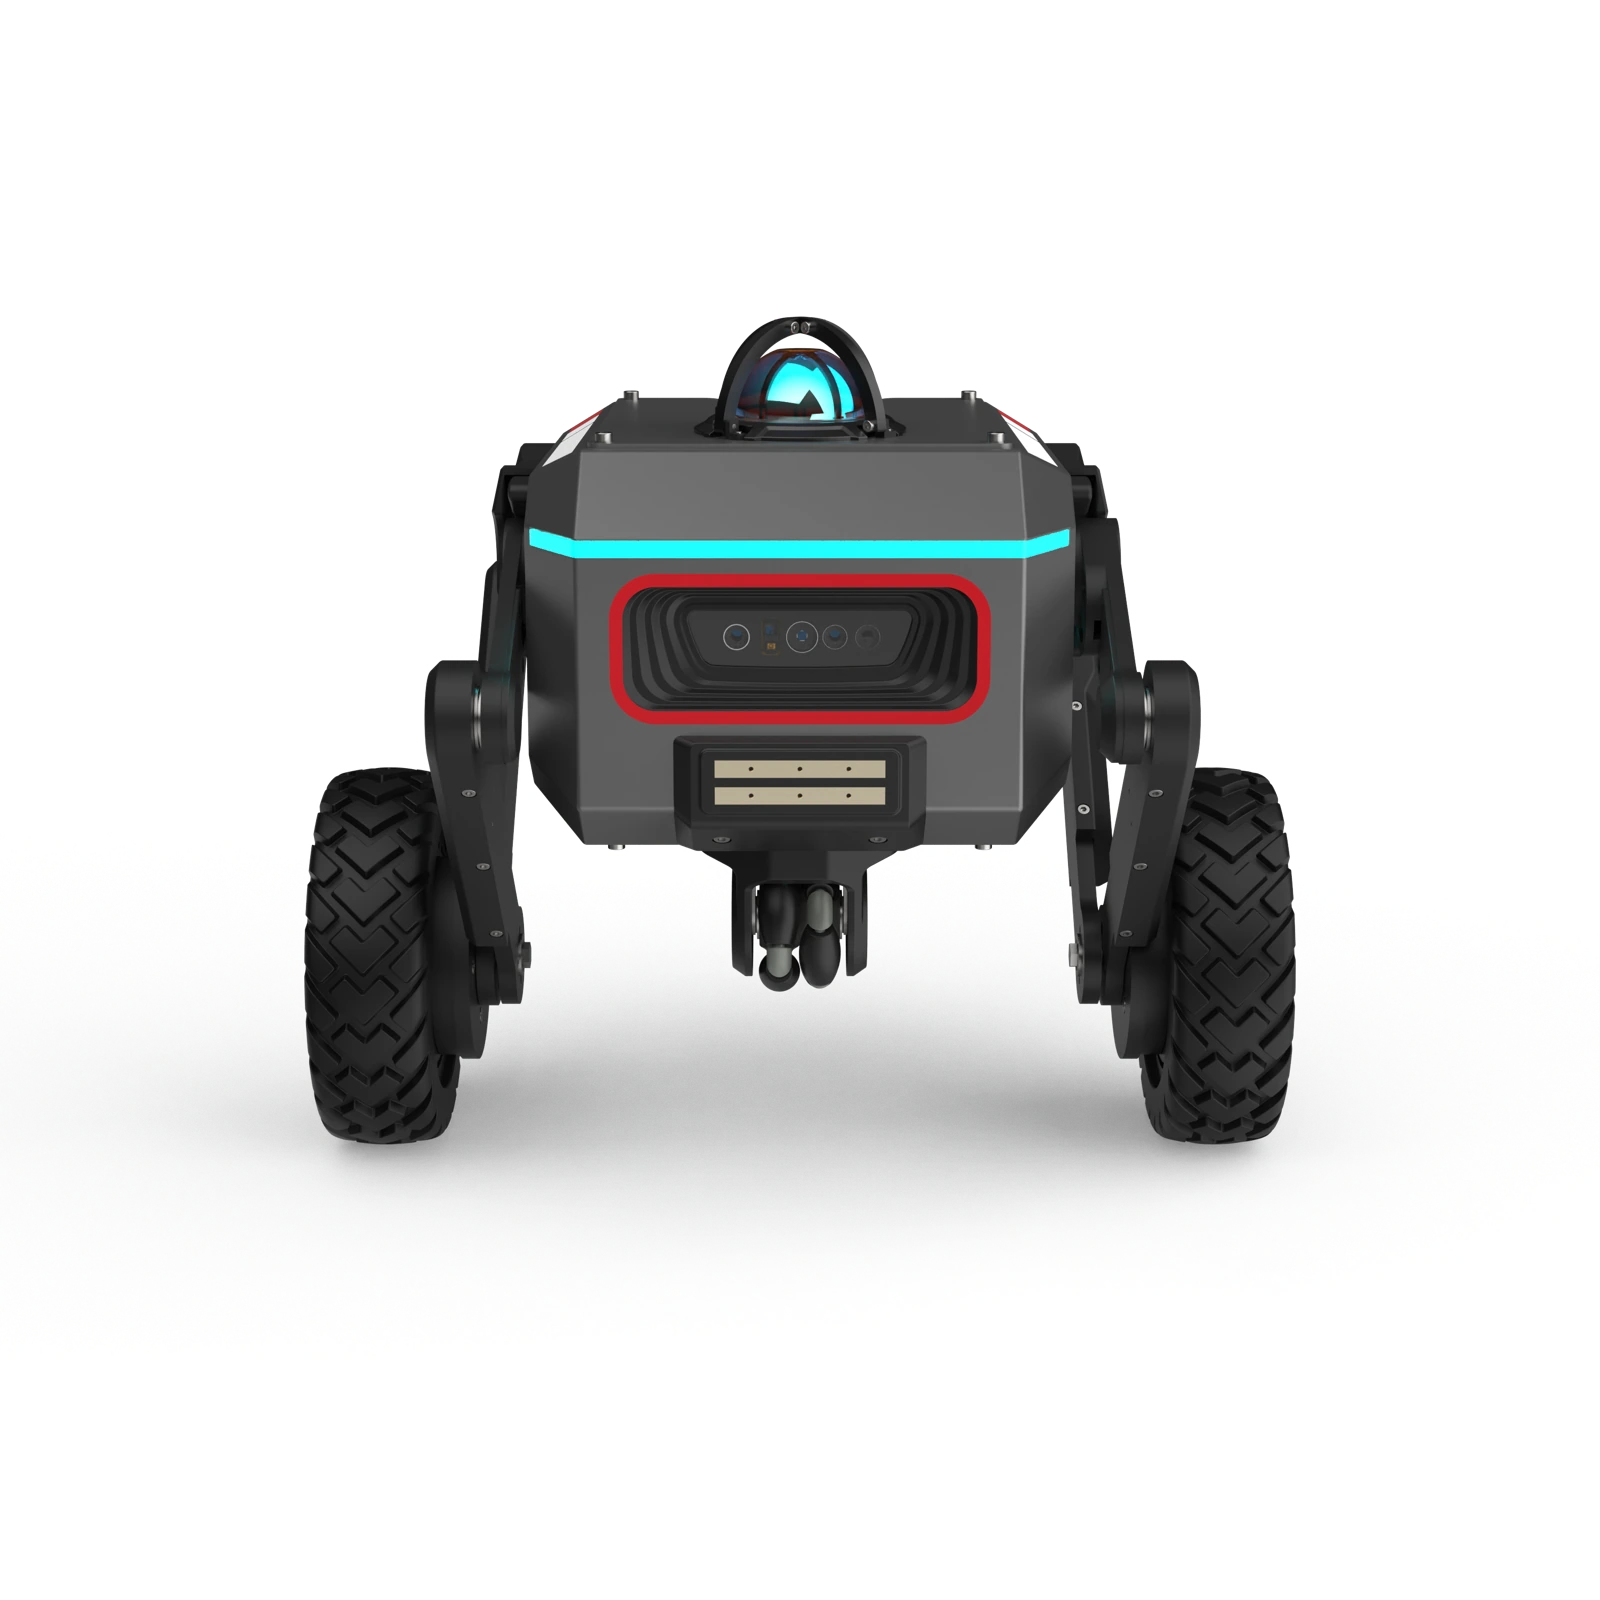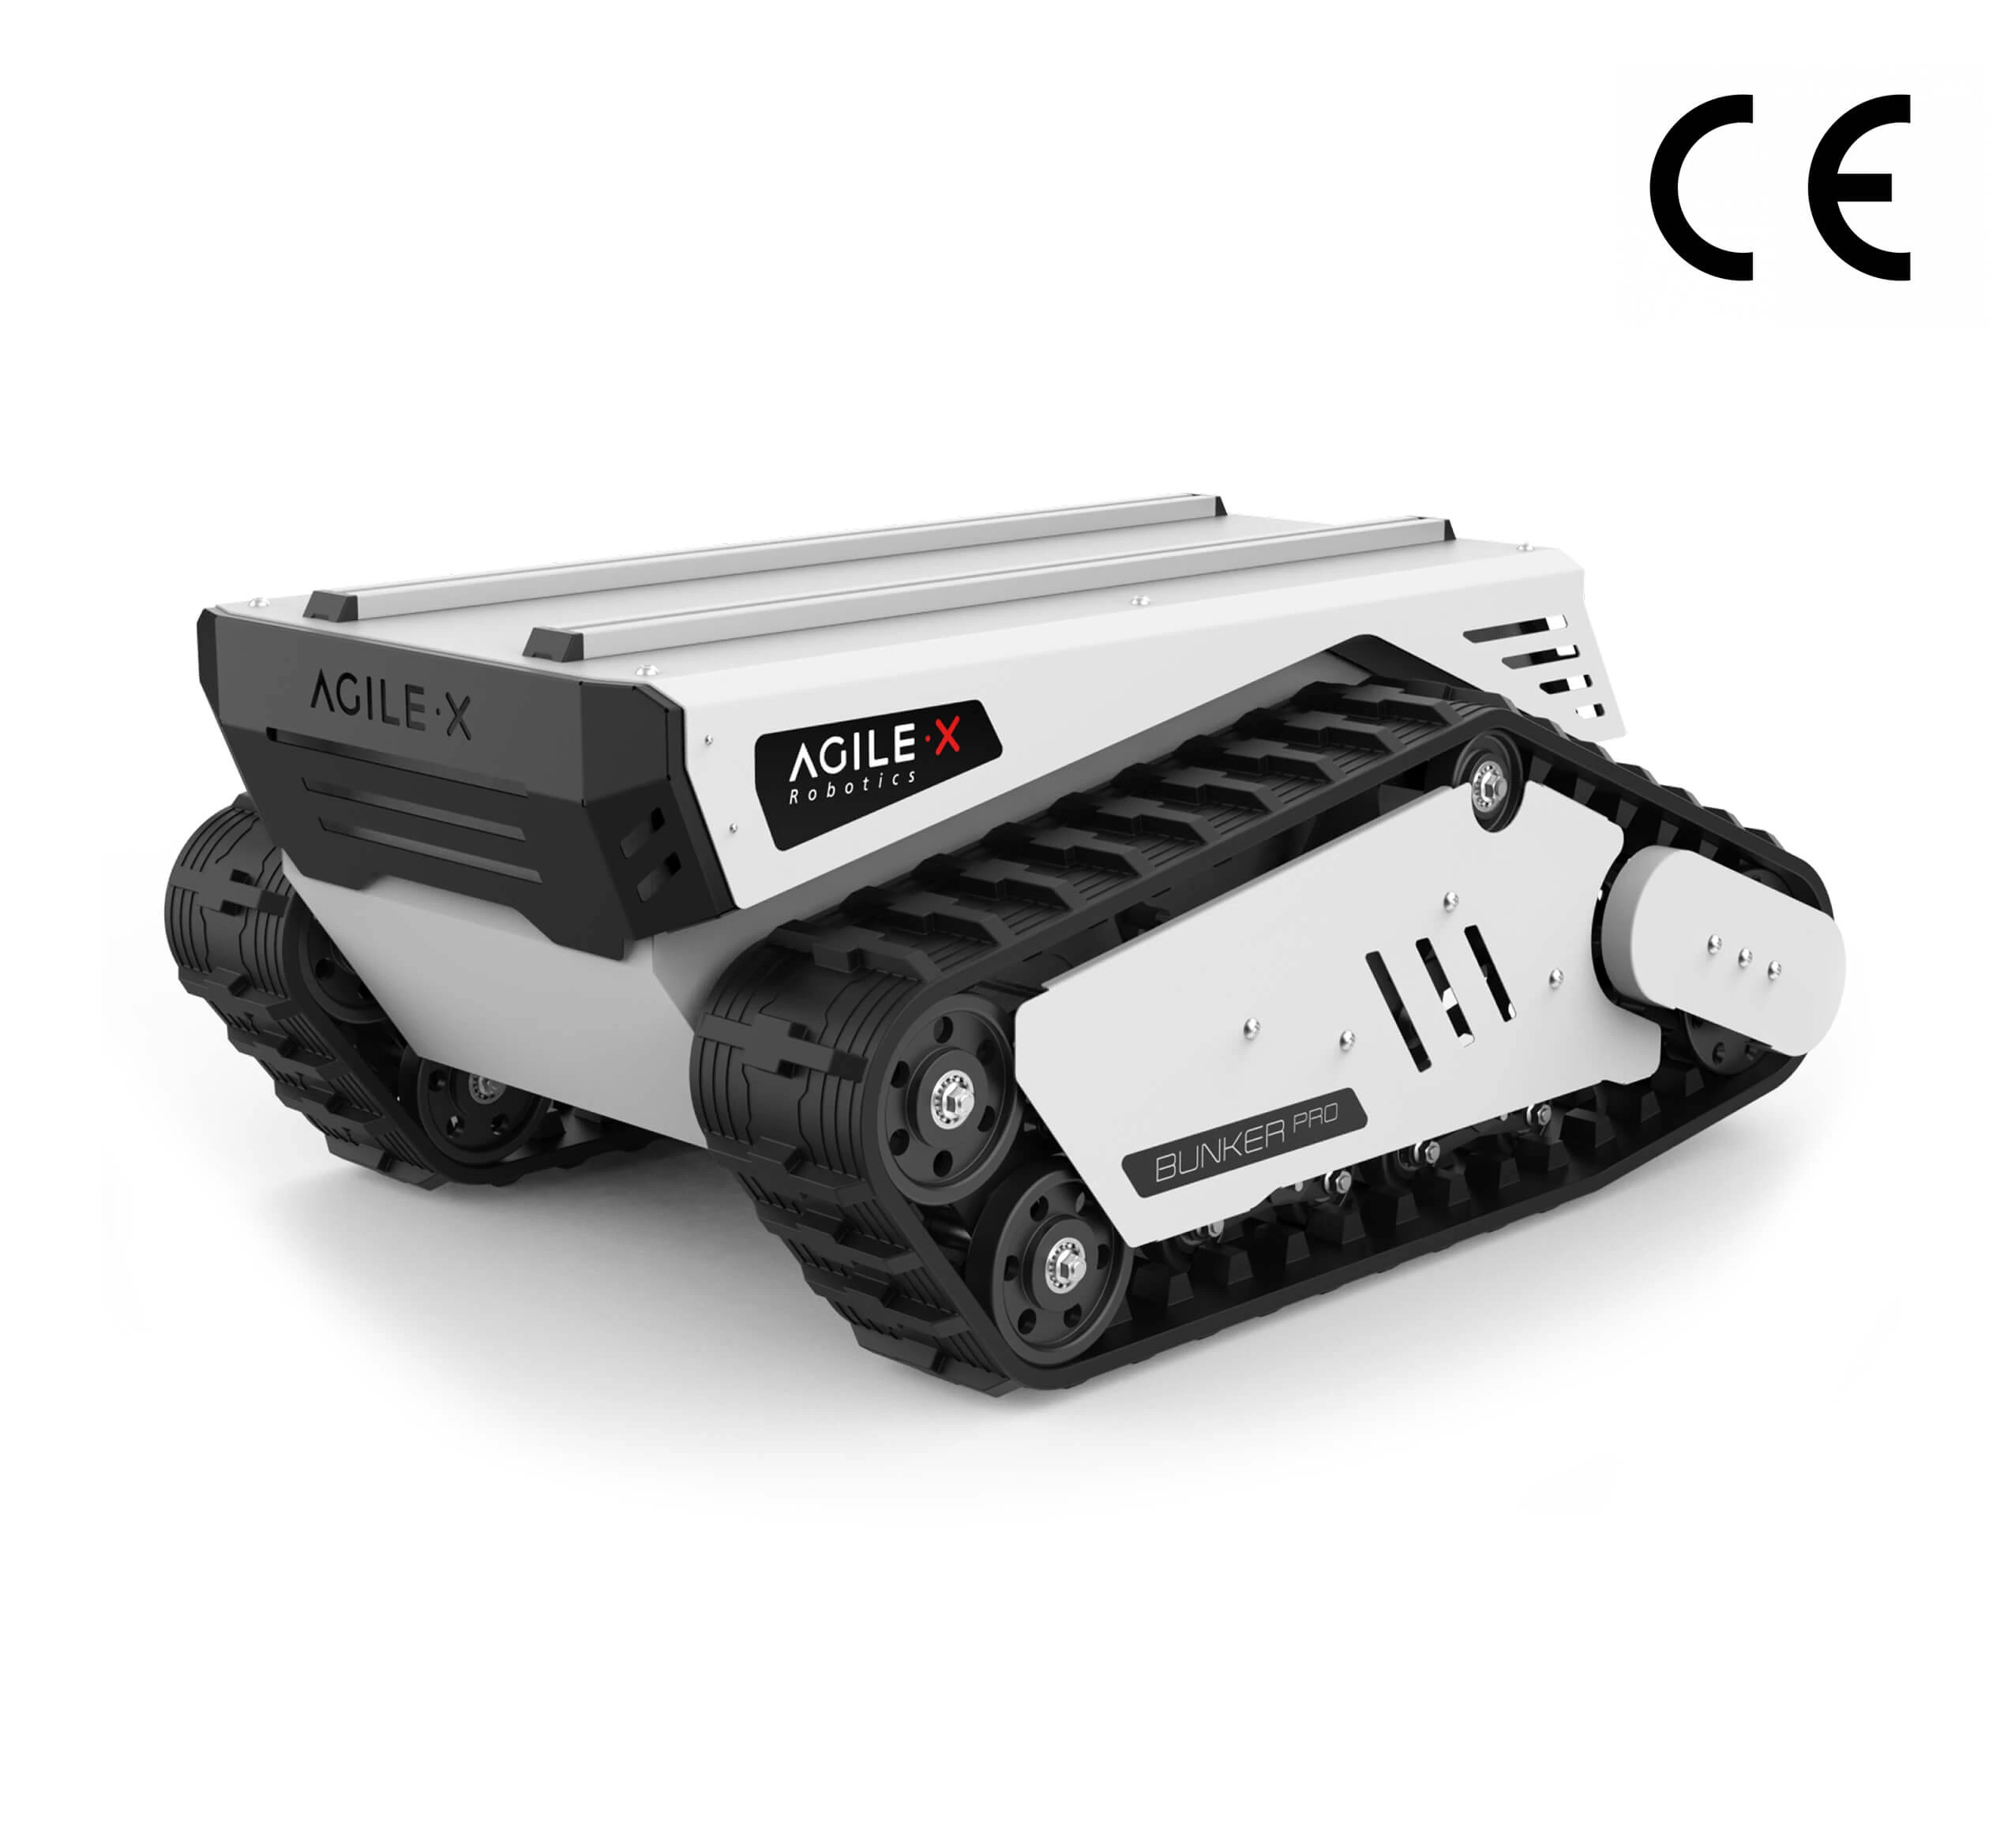
Усиленная гусеничная платформа для установки инспекционного оборудования и работы на сложных покрытиях.
- Нагрузка
- 120 кг
- Автономность
- Уточняется
- Скорость
- 1,5 м/сМаксимальная скорость
Робототехника / Каталог
Сервисные роботы, гуманоиды, бионические платформы, манипуляторы и комплектующие. Выбирайте производителя, задачу и точное исполнение.
Усиленная гусеничная платформа для установки инспекционного оборудования и работы на сложных покрытиях.
Омнинаправленная база третьего поколения с четырьмя управляемыми колёсами.
Компактная четырёхколёсная база для мобильных манипуляторов и исследований embodied AI.
Мобильная роботизированная платформа со встроенной системой NAVIS для трёхмерной навигации.
Колёсно-шагающая исследовательская платформа для экспериментов с движением на сложном рельефе.
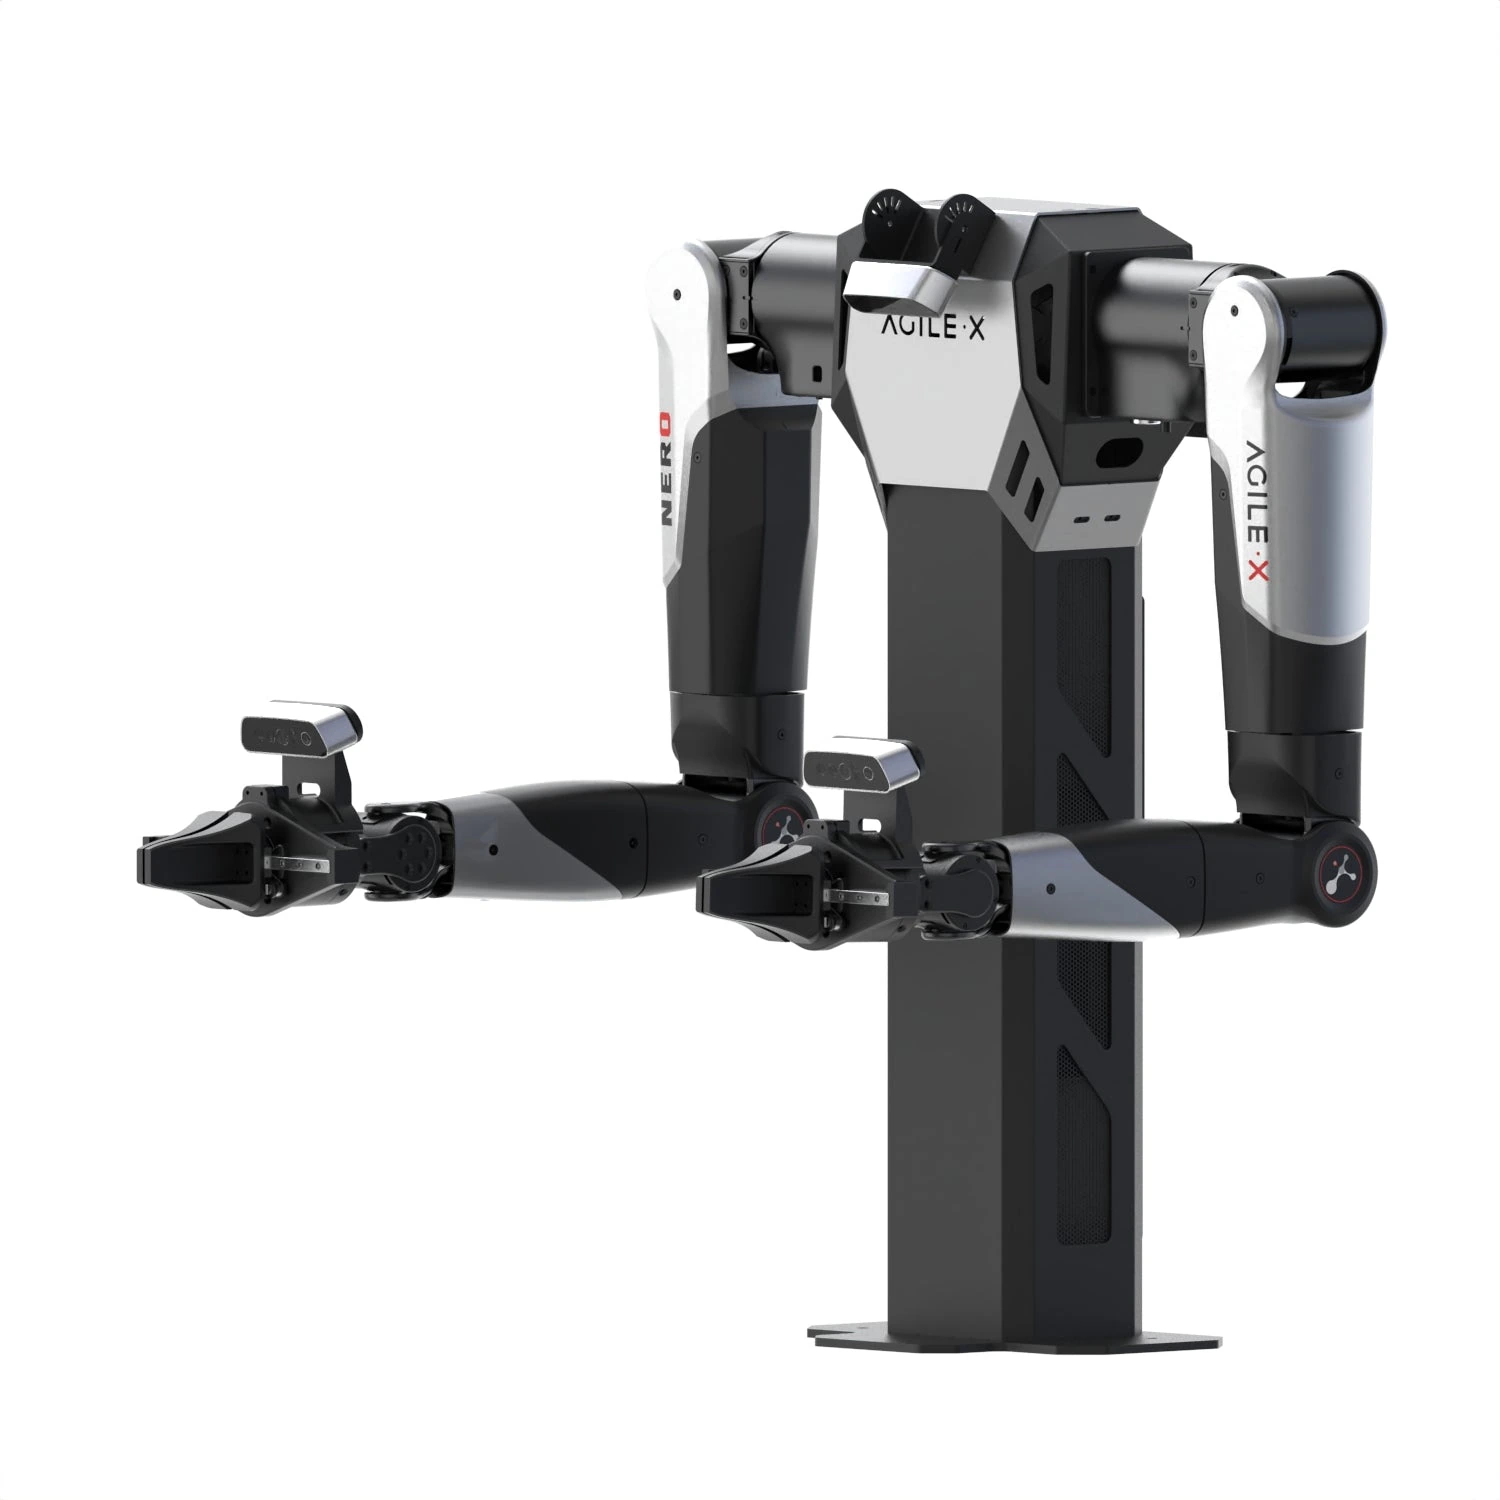
Настольная двурукая платформа на базе NERO для телеуправления и сбора данных.
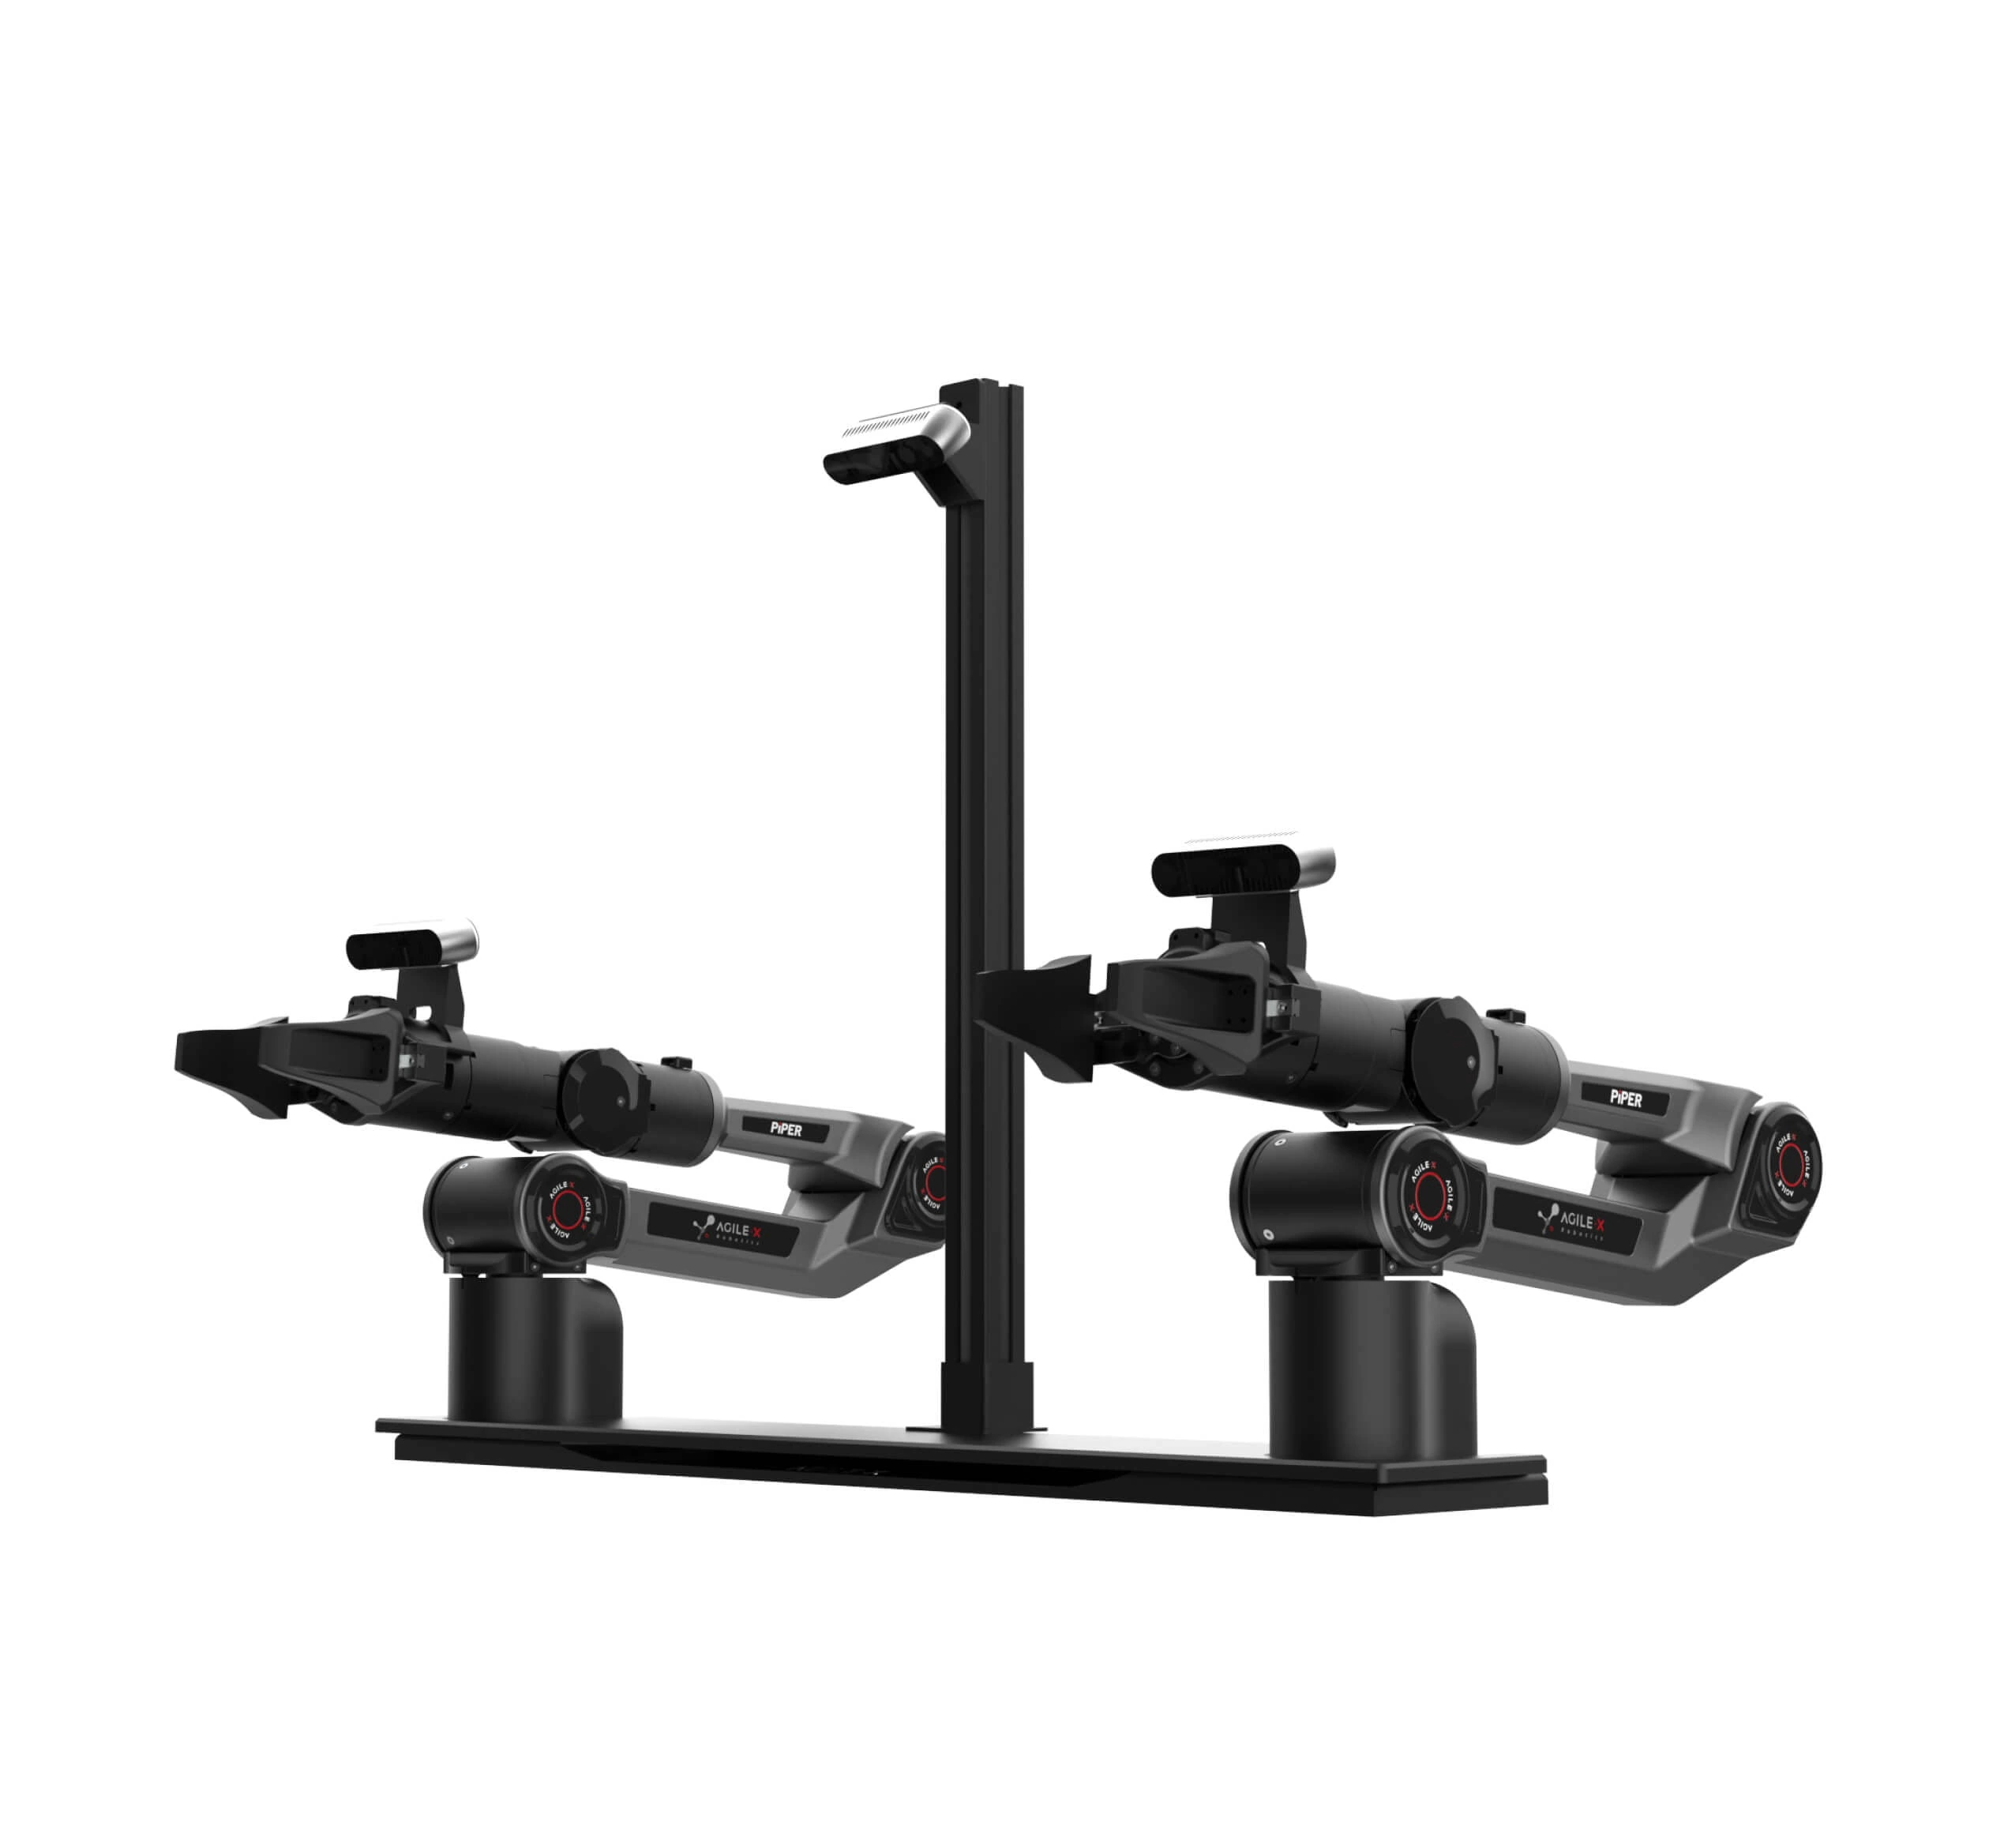
Модульная настольная двурукая платформа на основе PiPER.
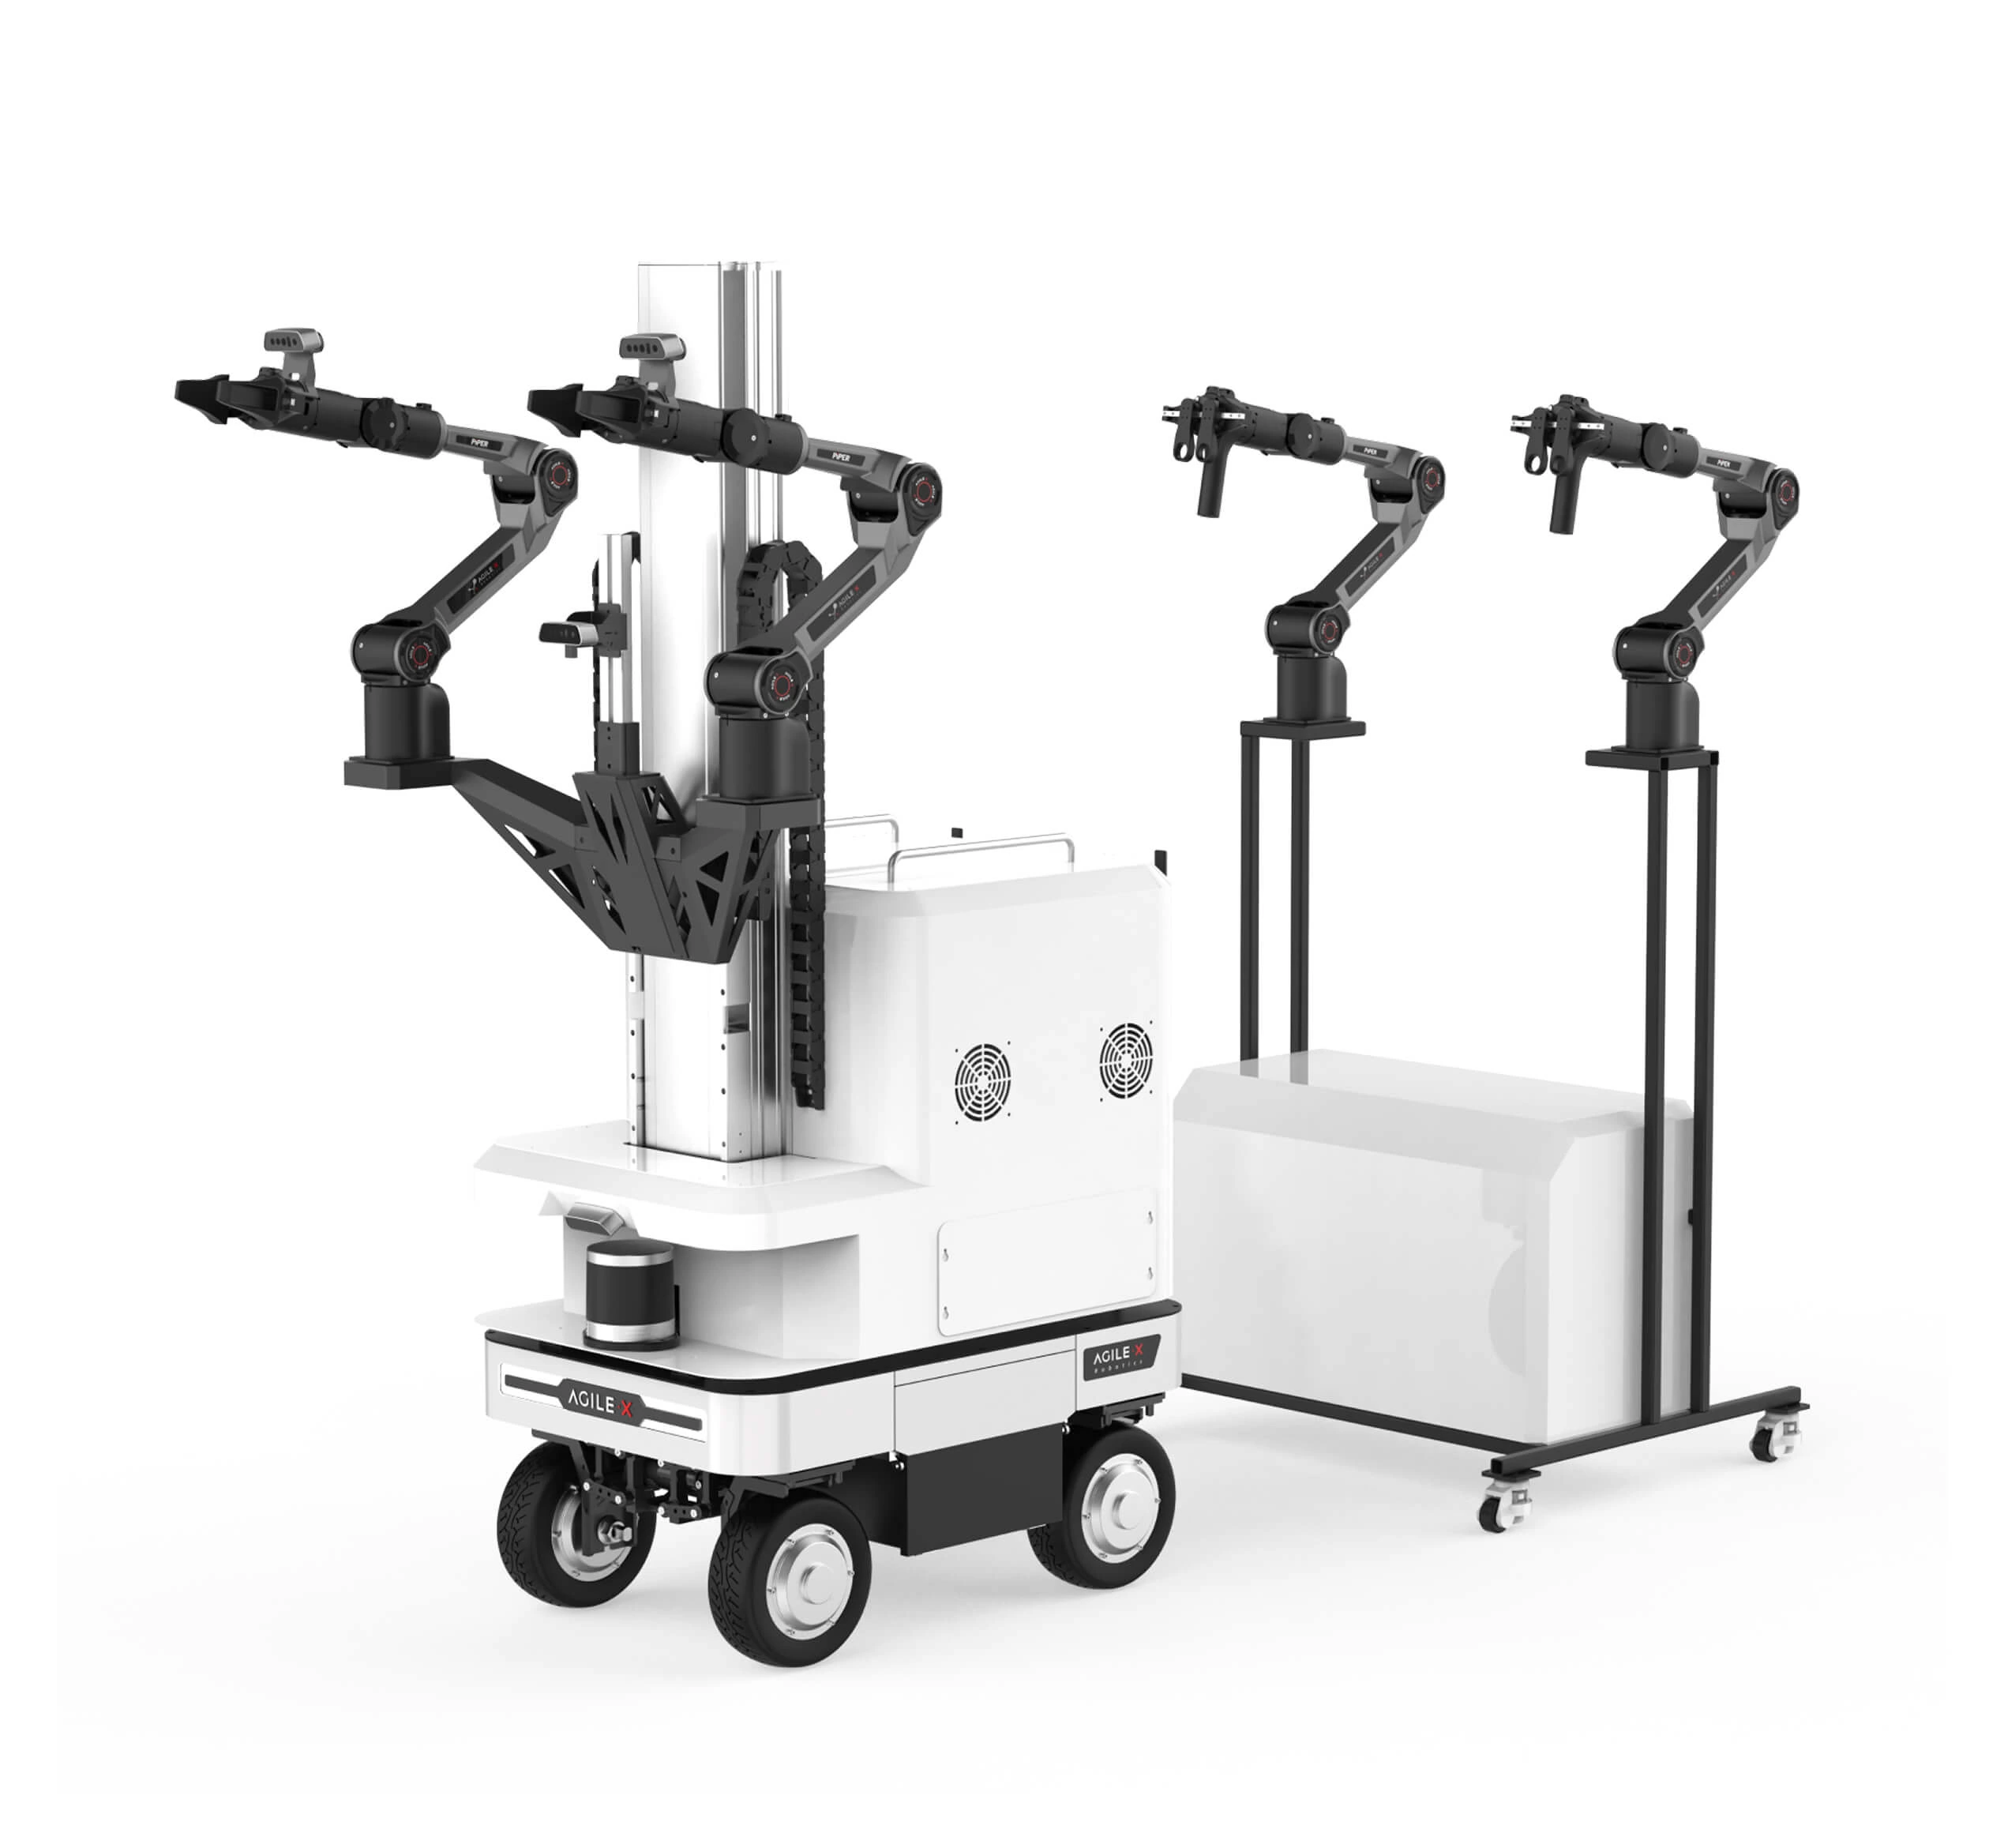
Мобильная двурукая платформа телеуправления на базе RANGER MINI 3.0.
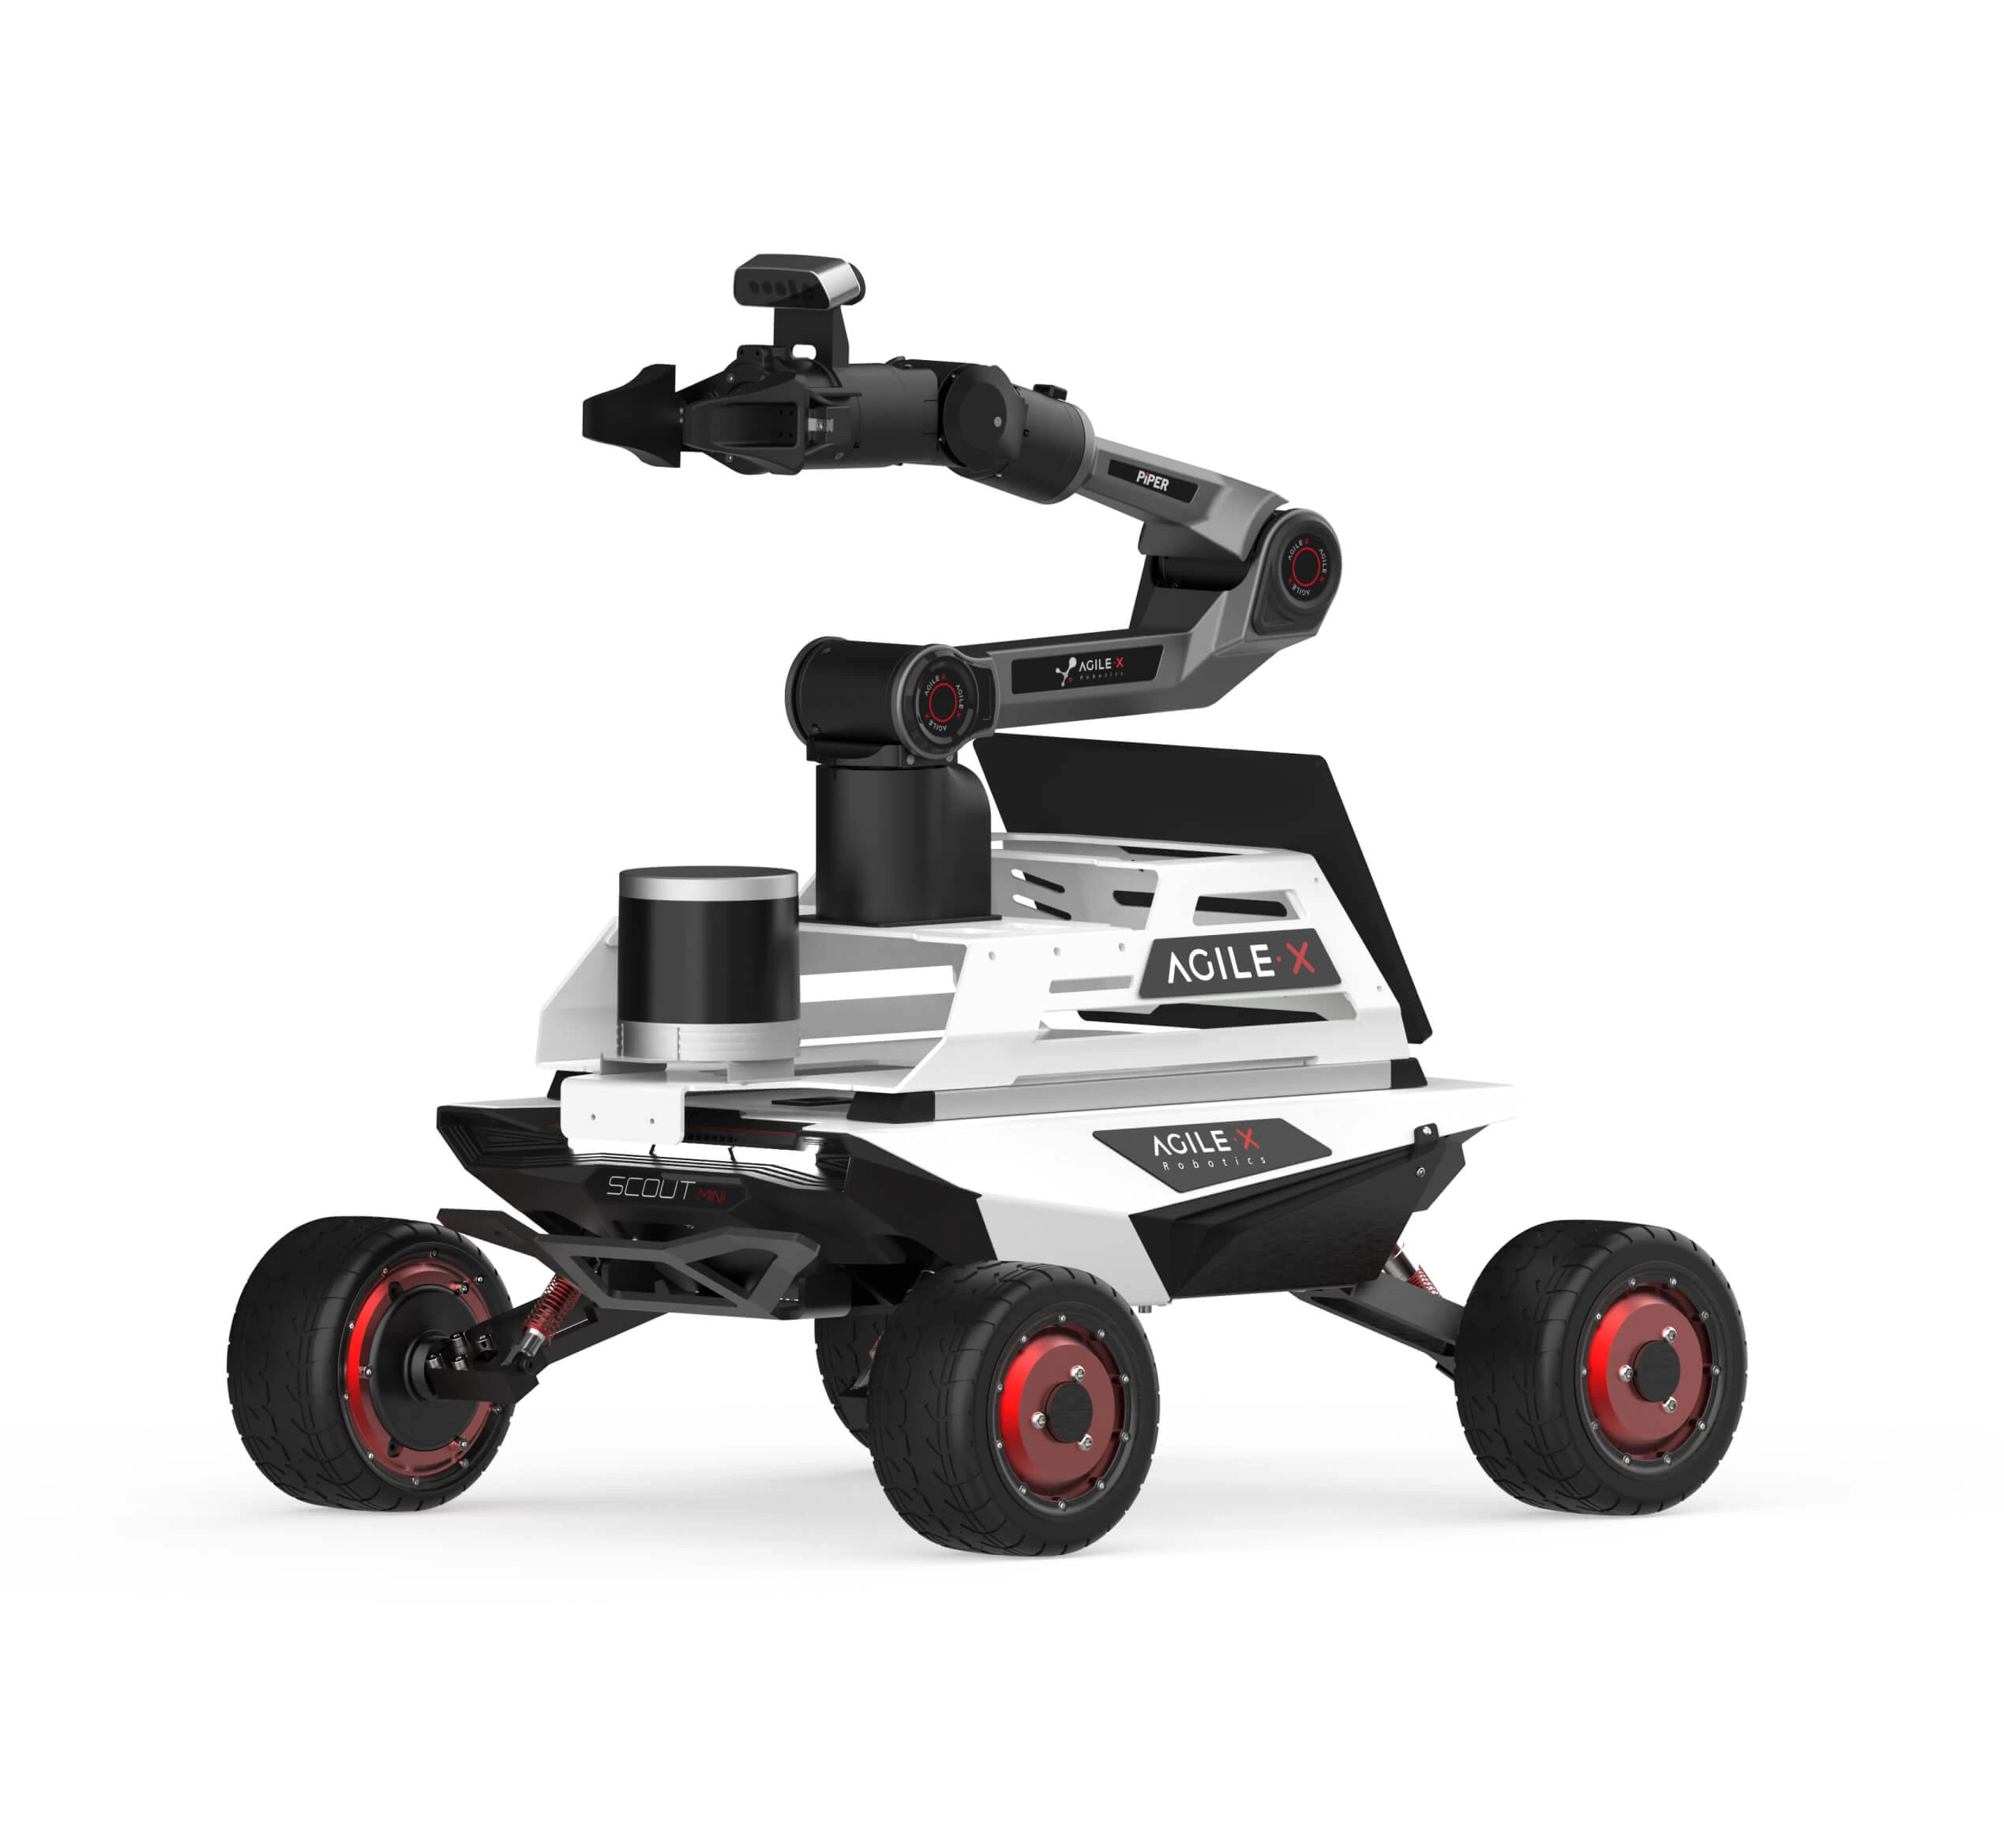
Интегрированная платформа, объединяющая базу SCOUT MINI и манипулятор PiPER.
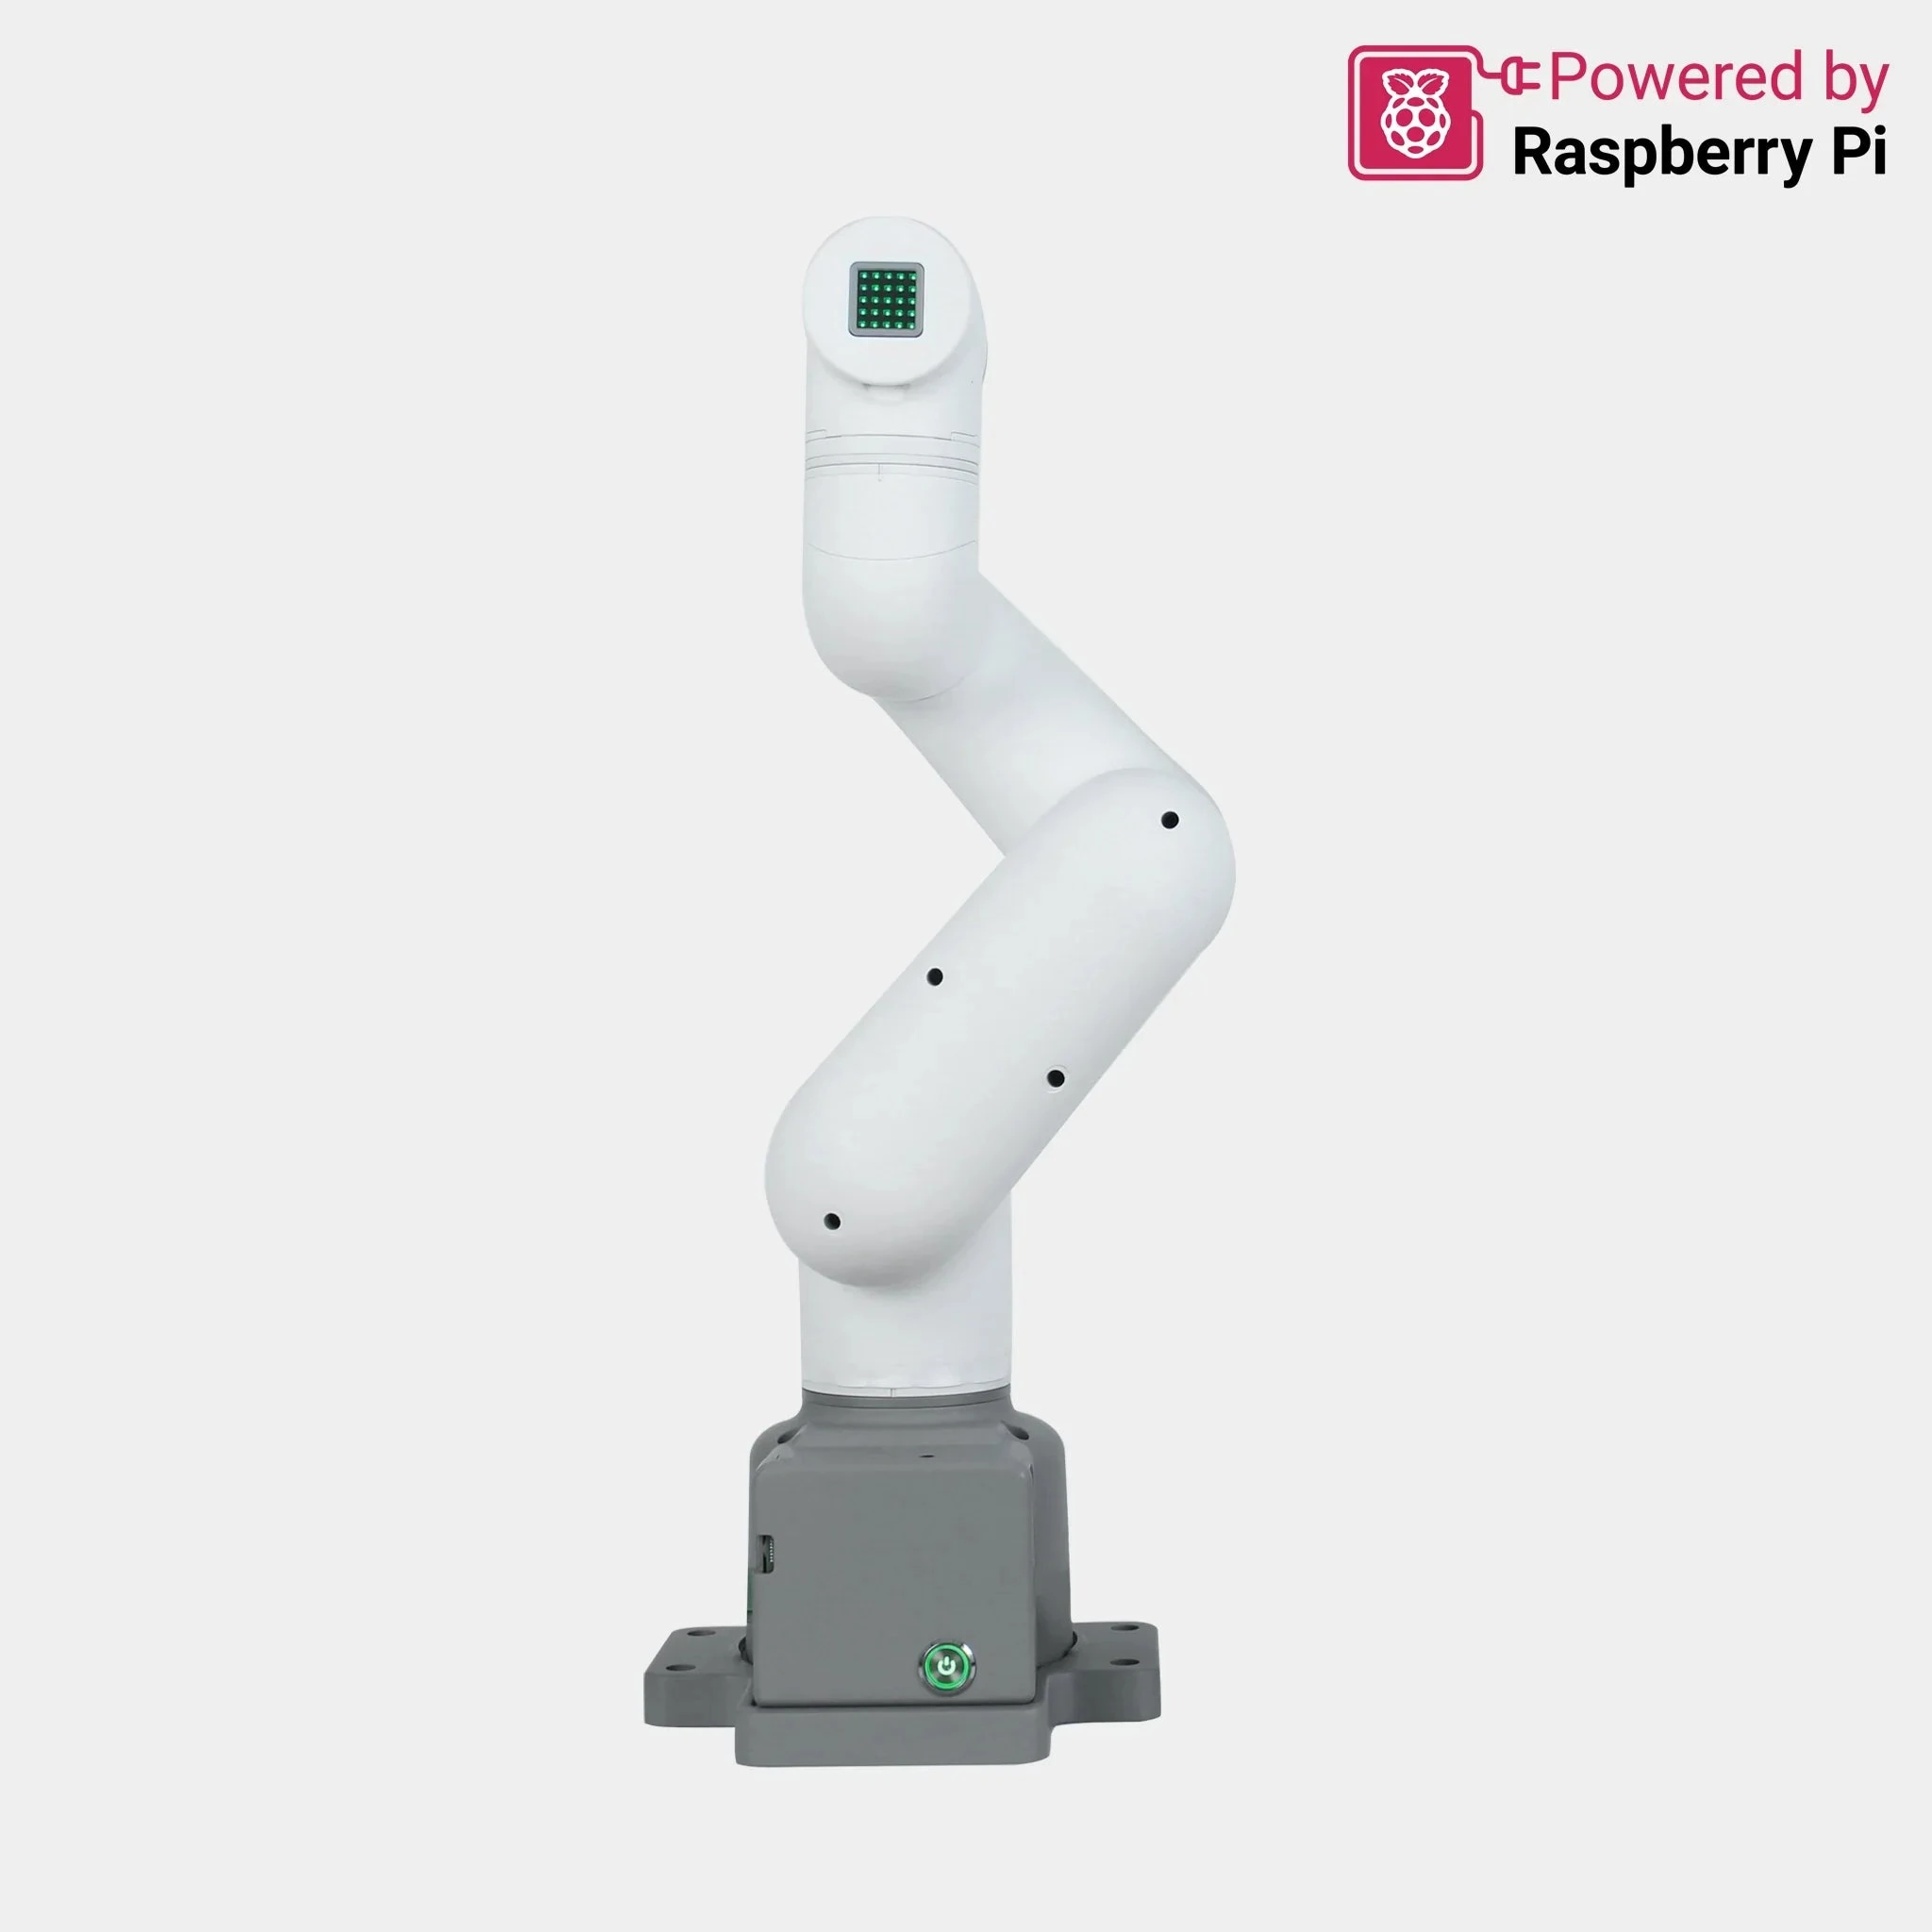
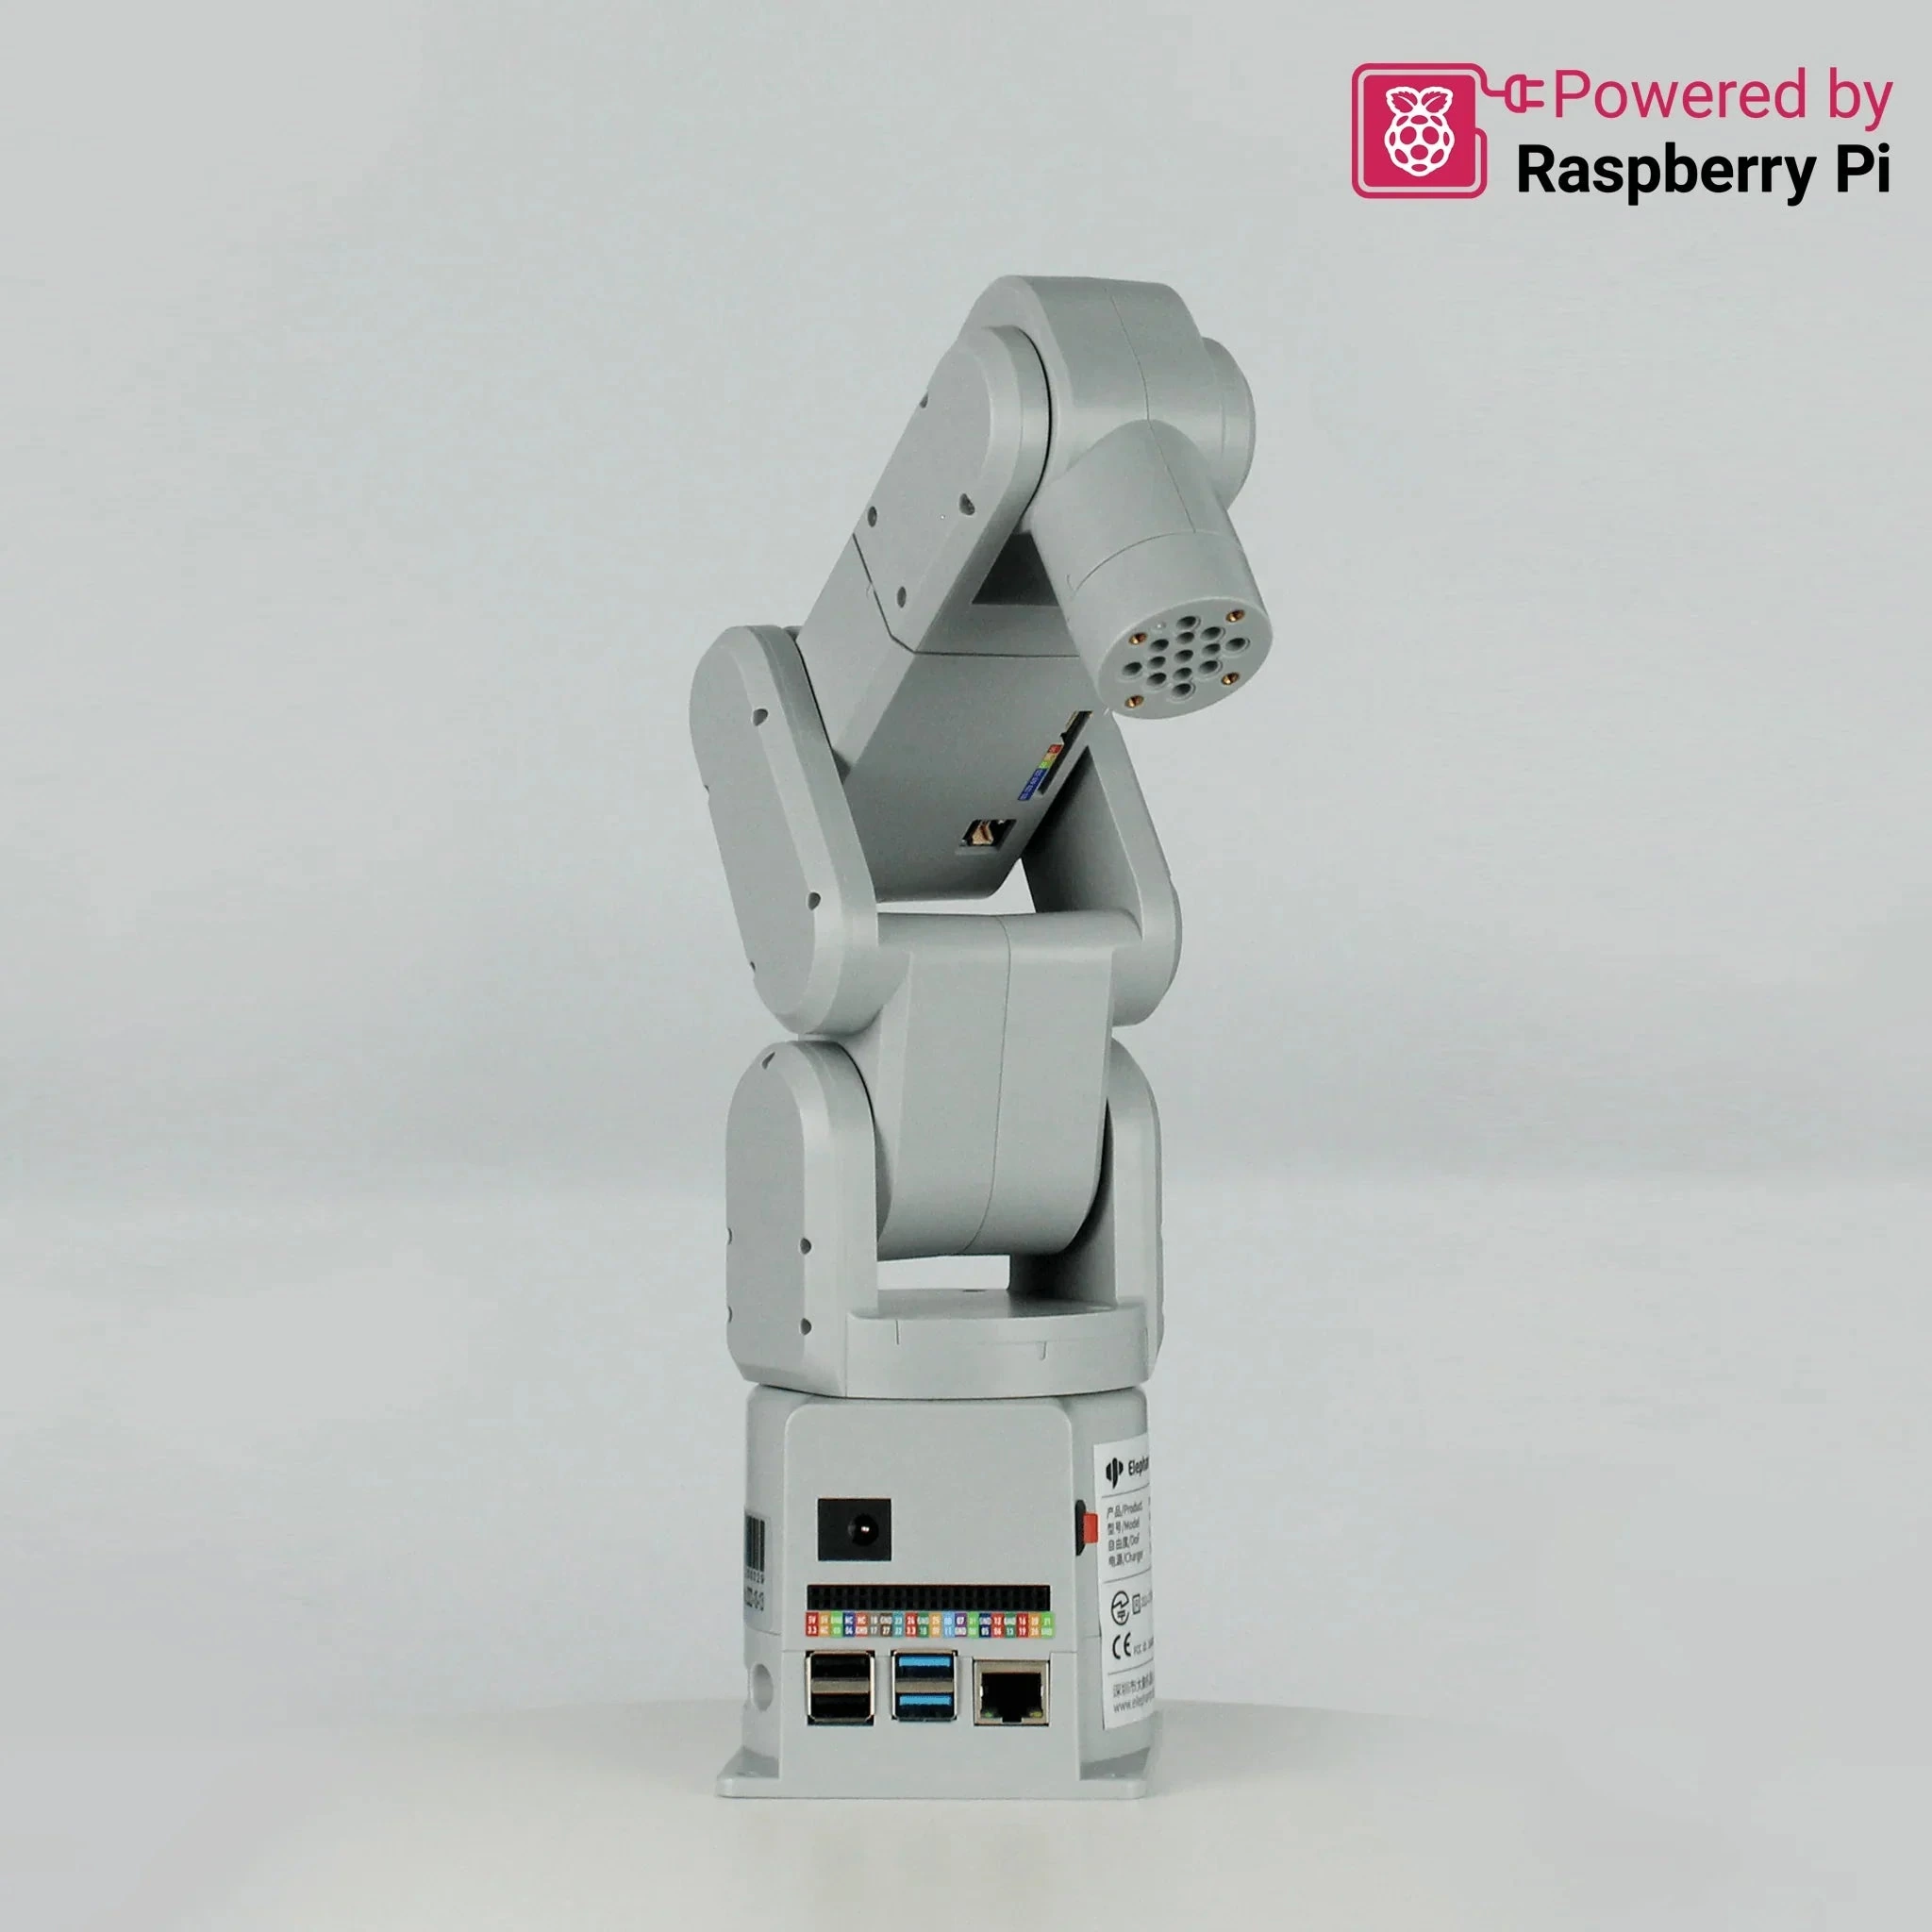
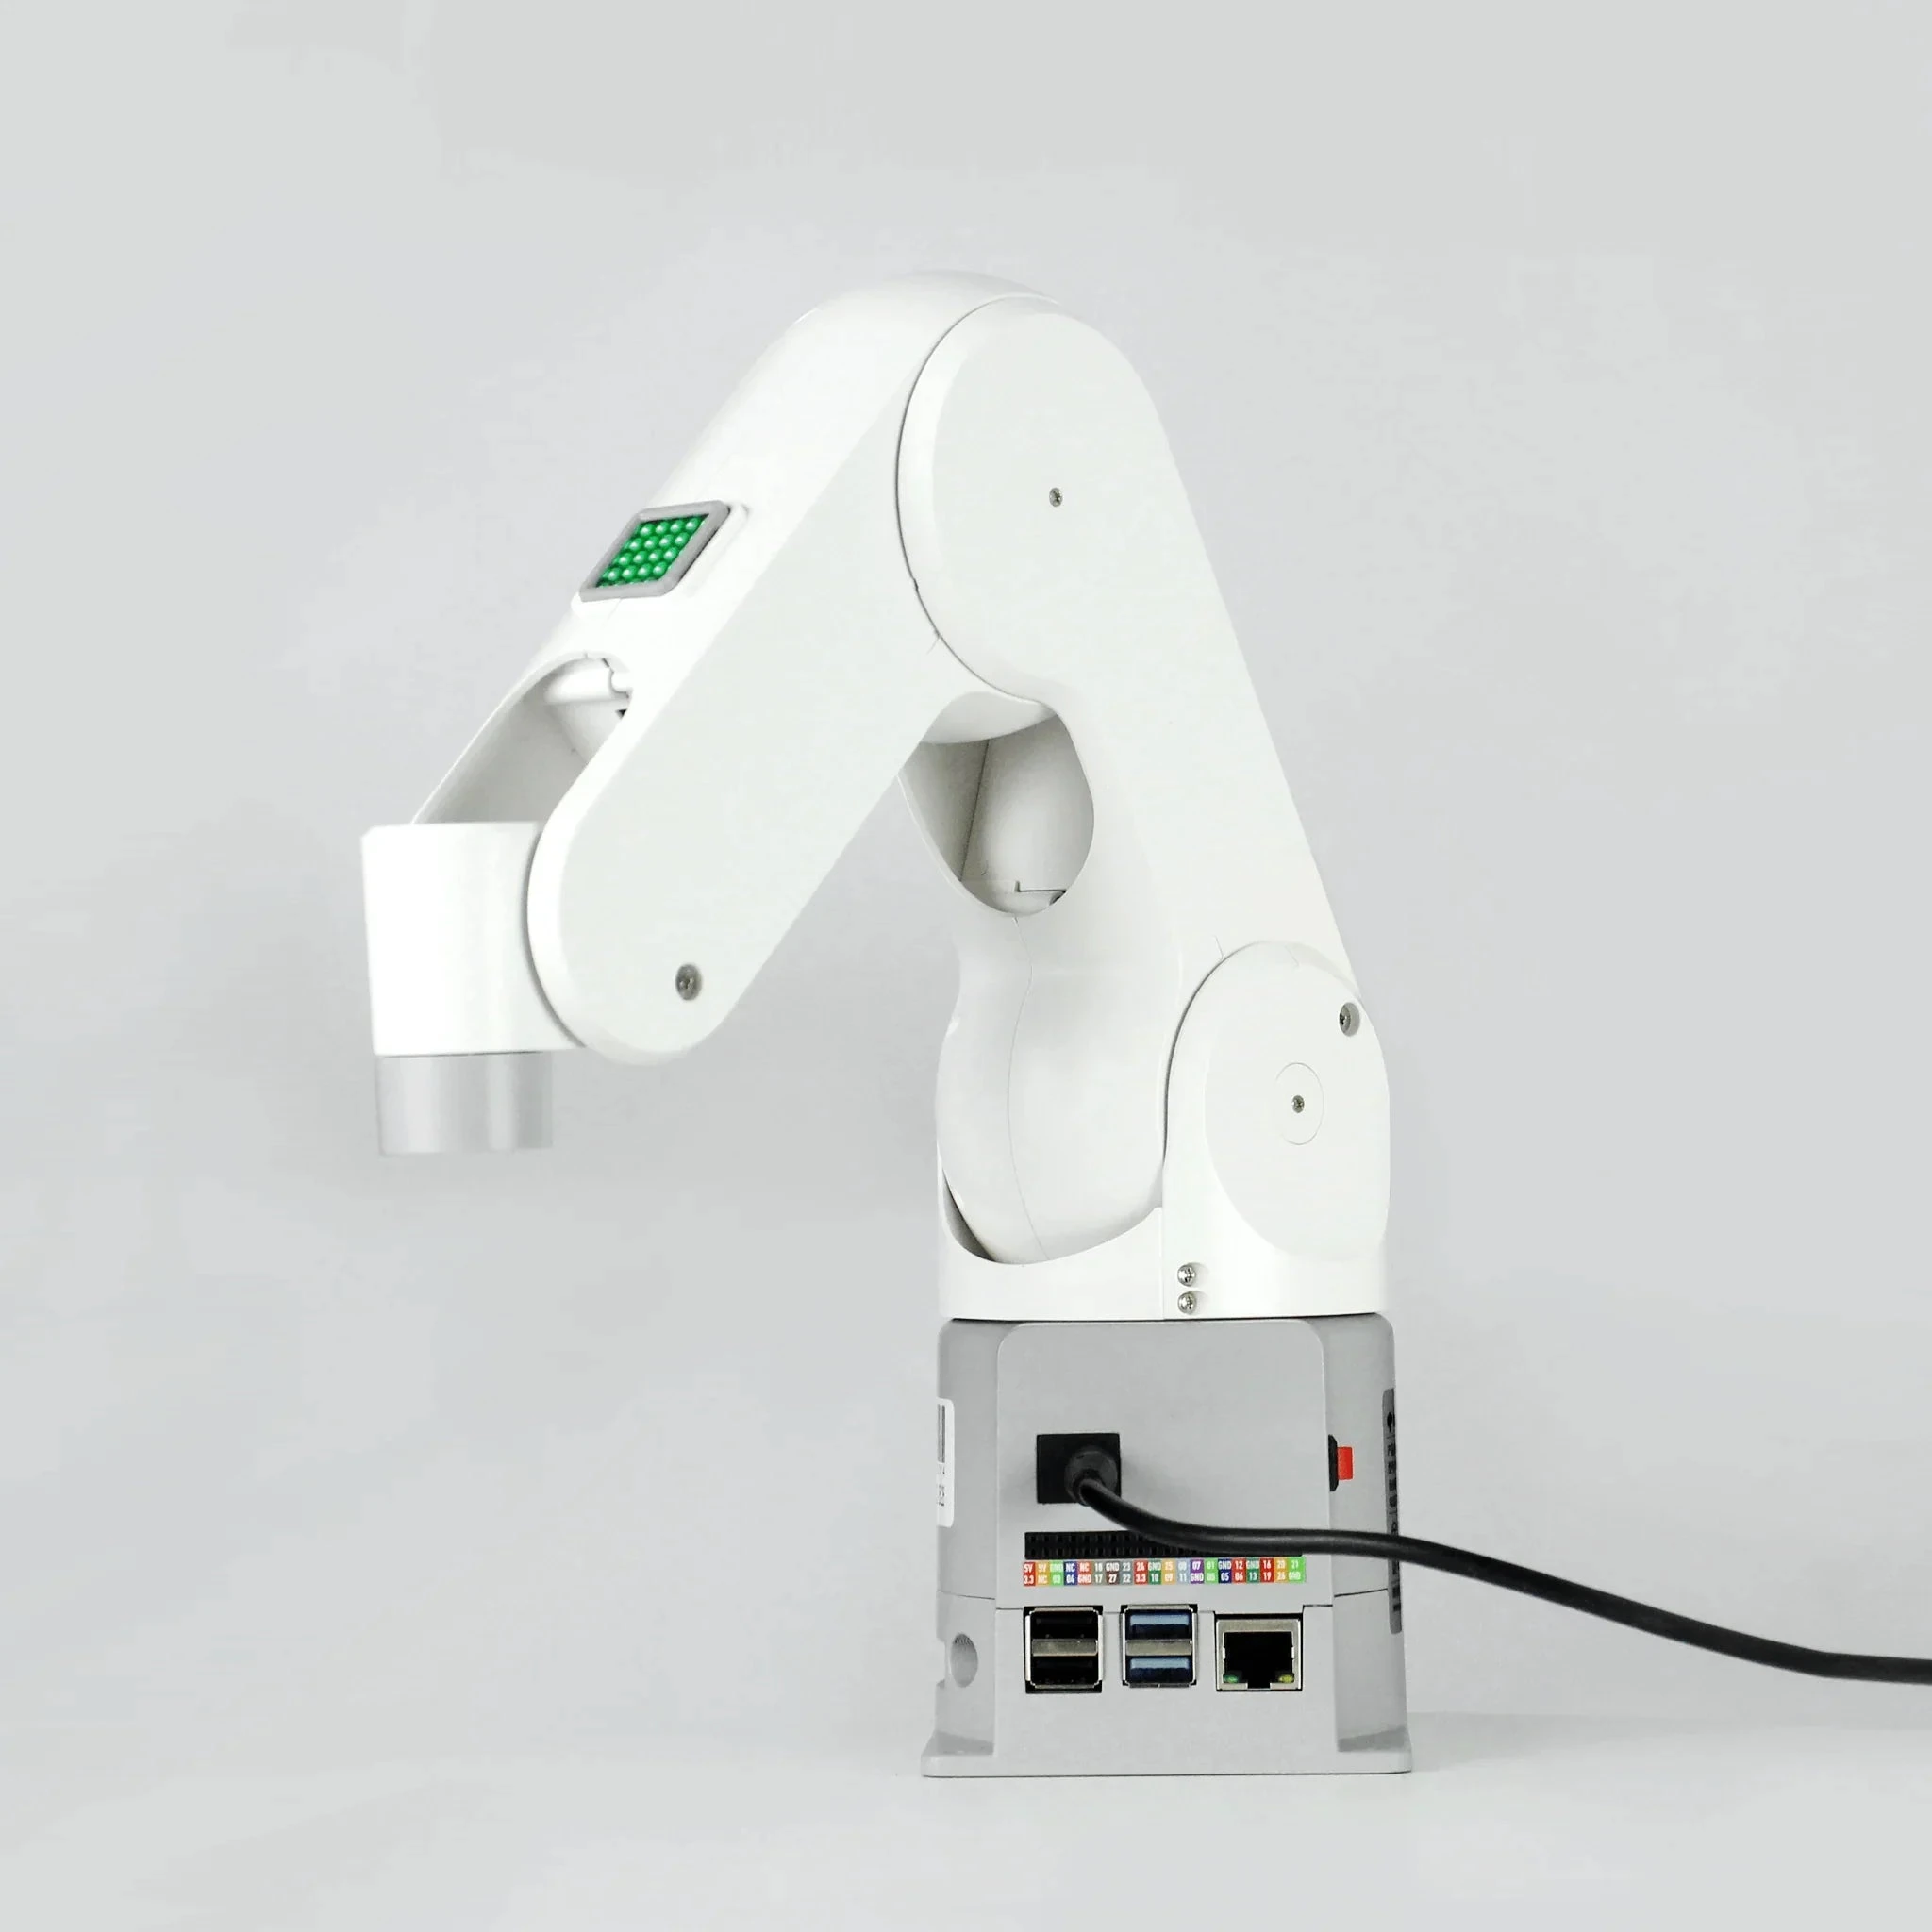
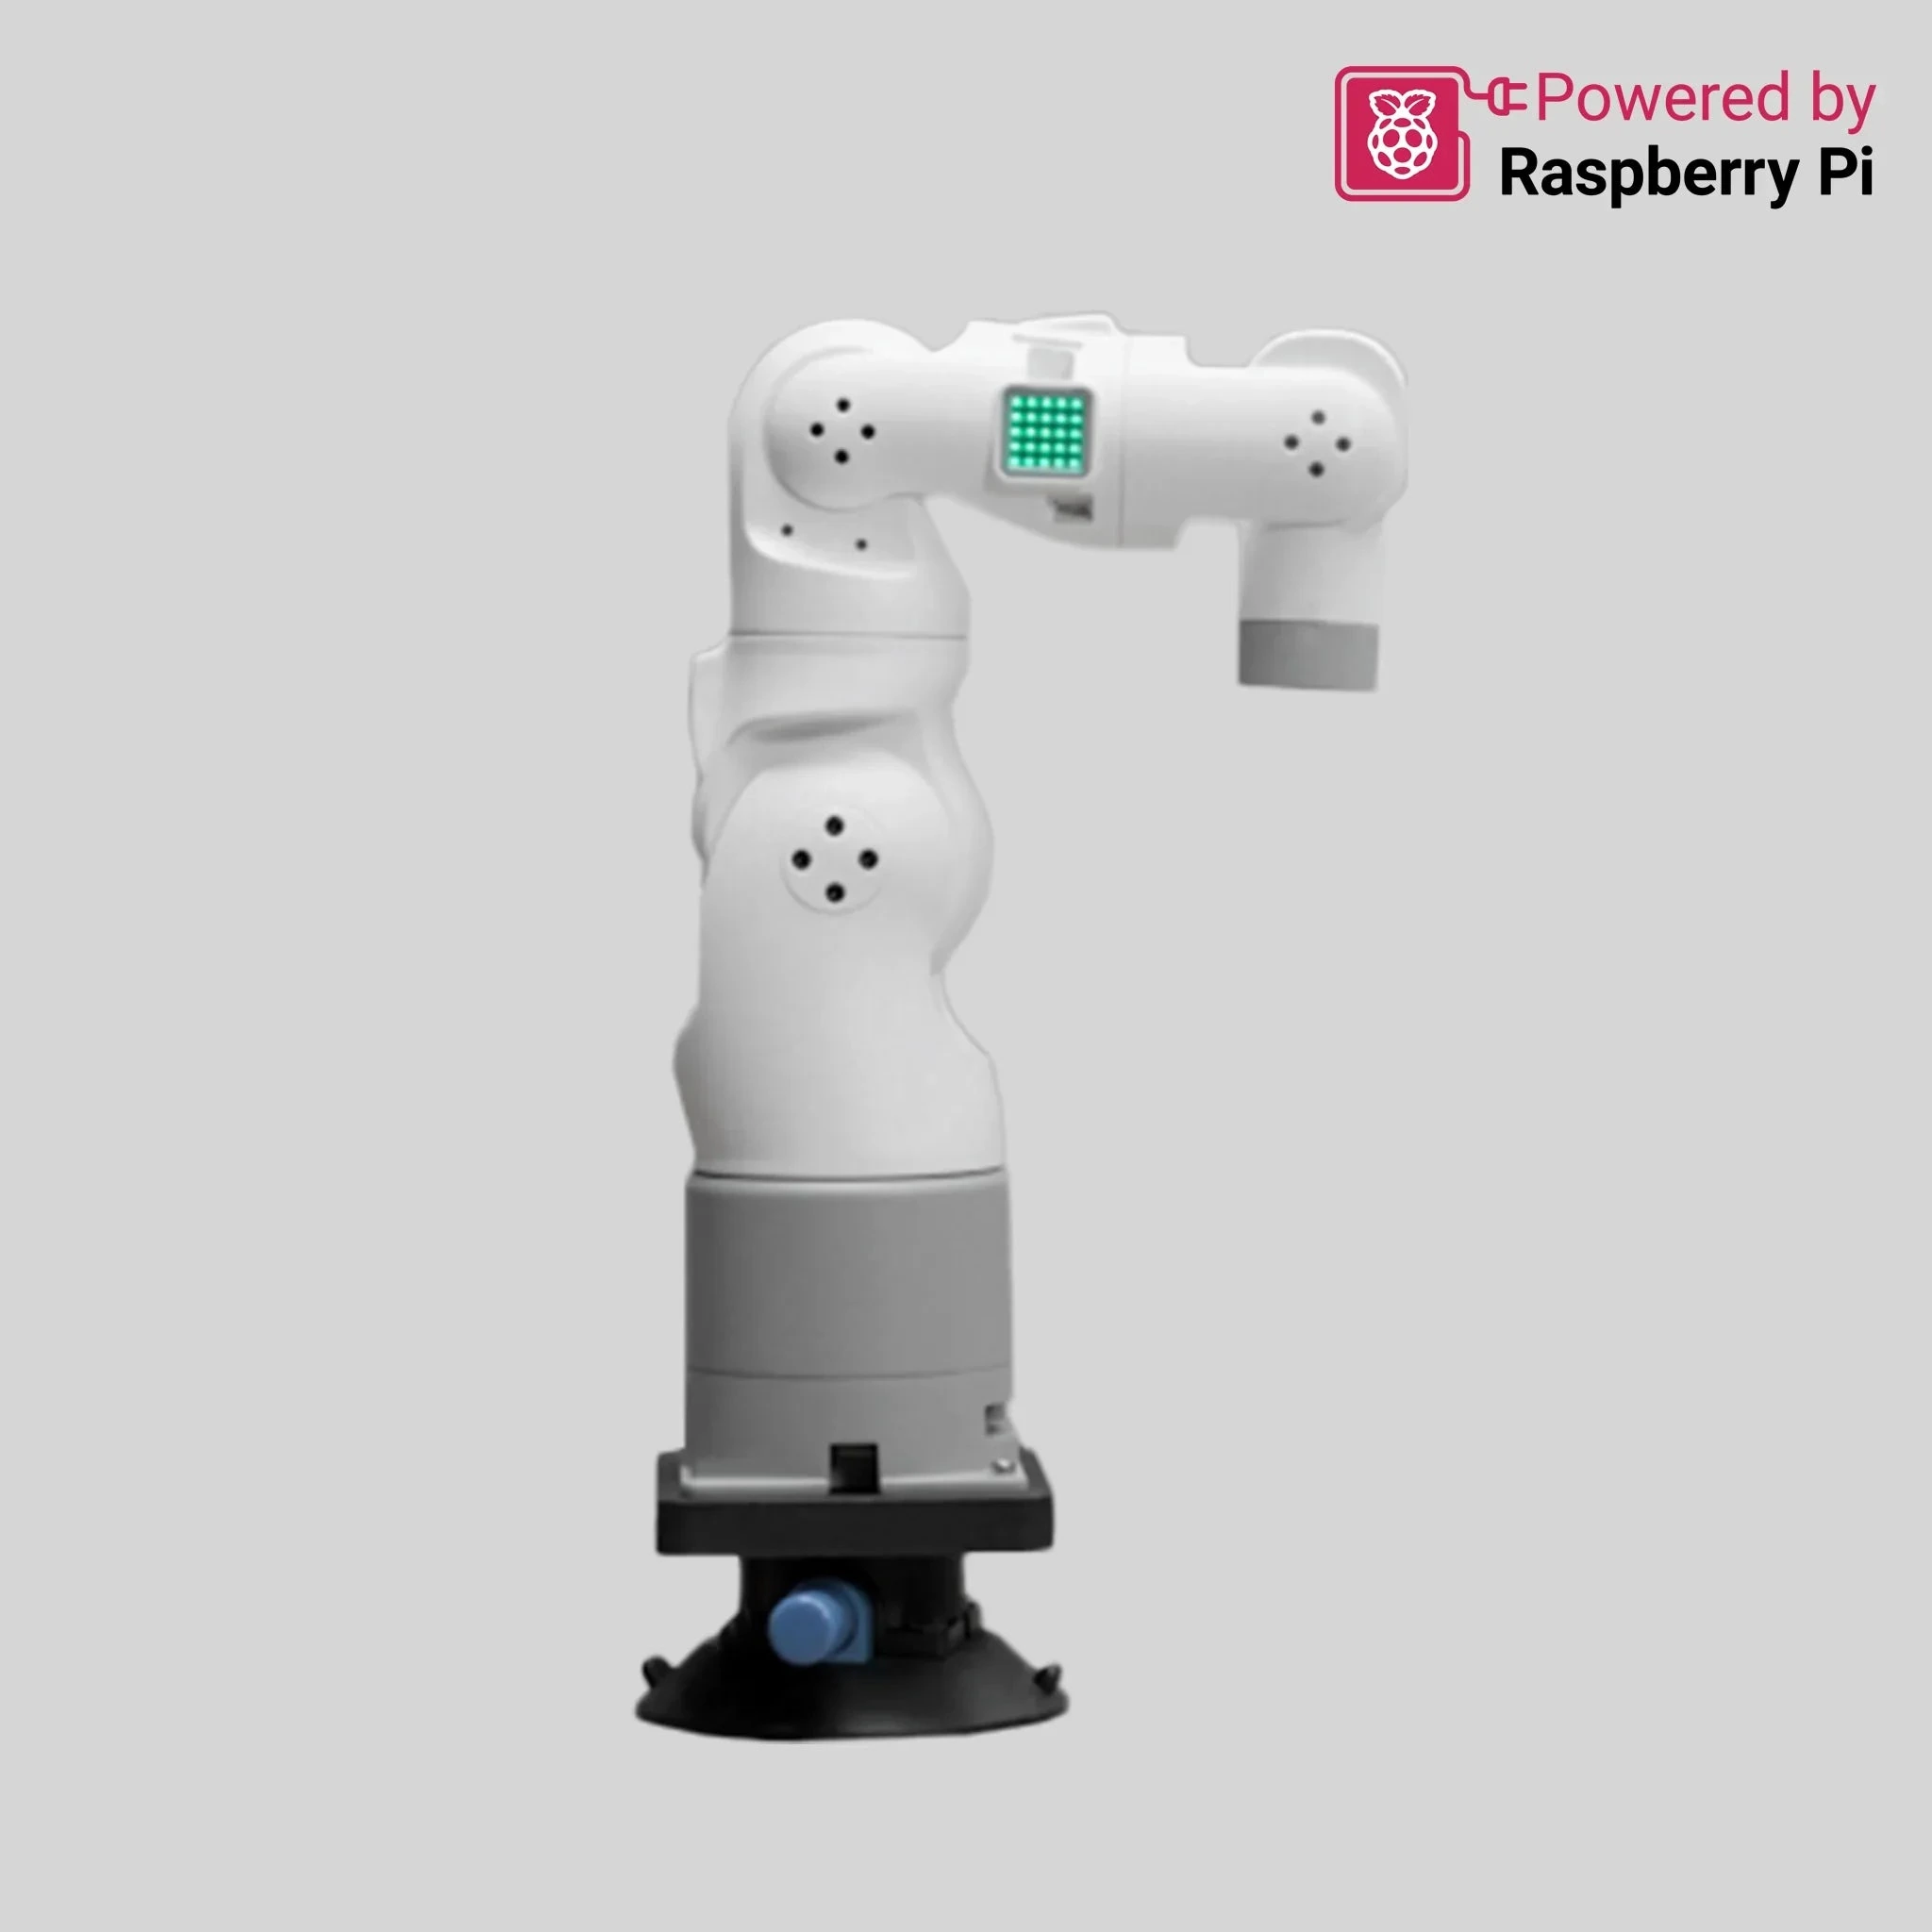
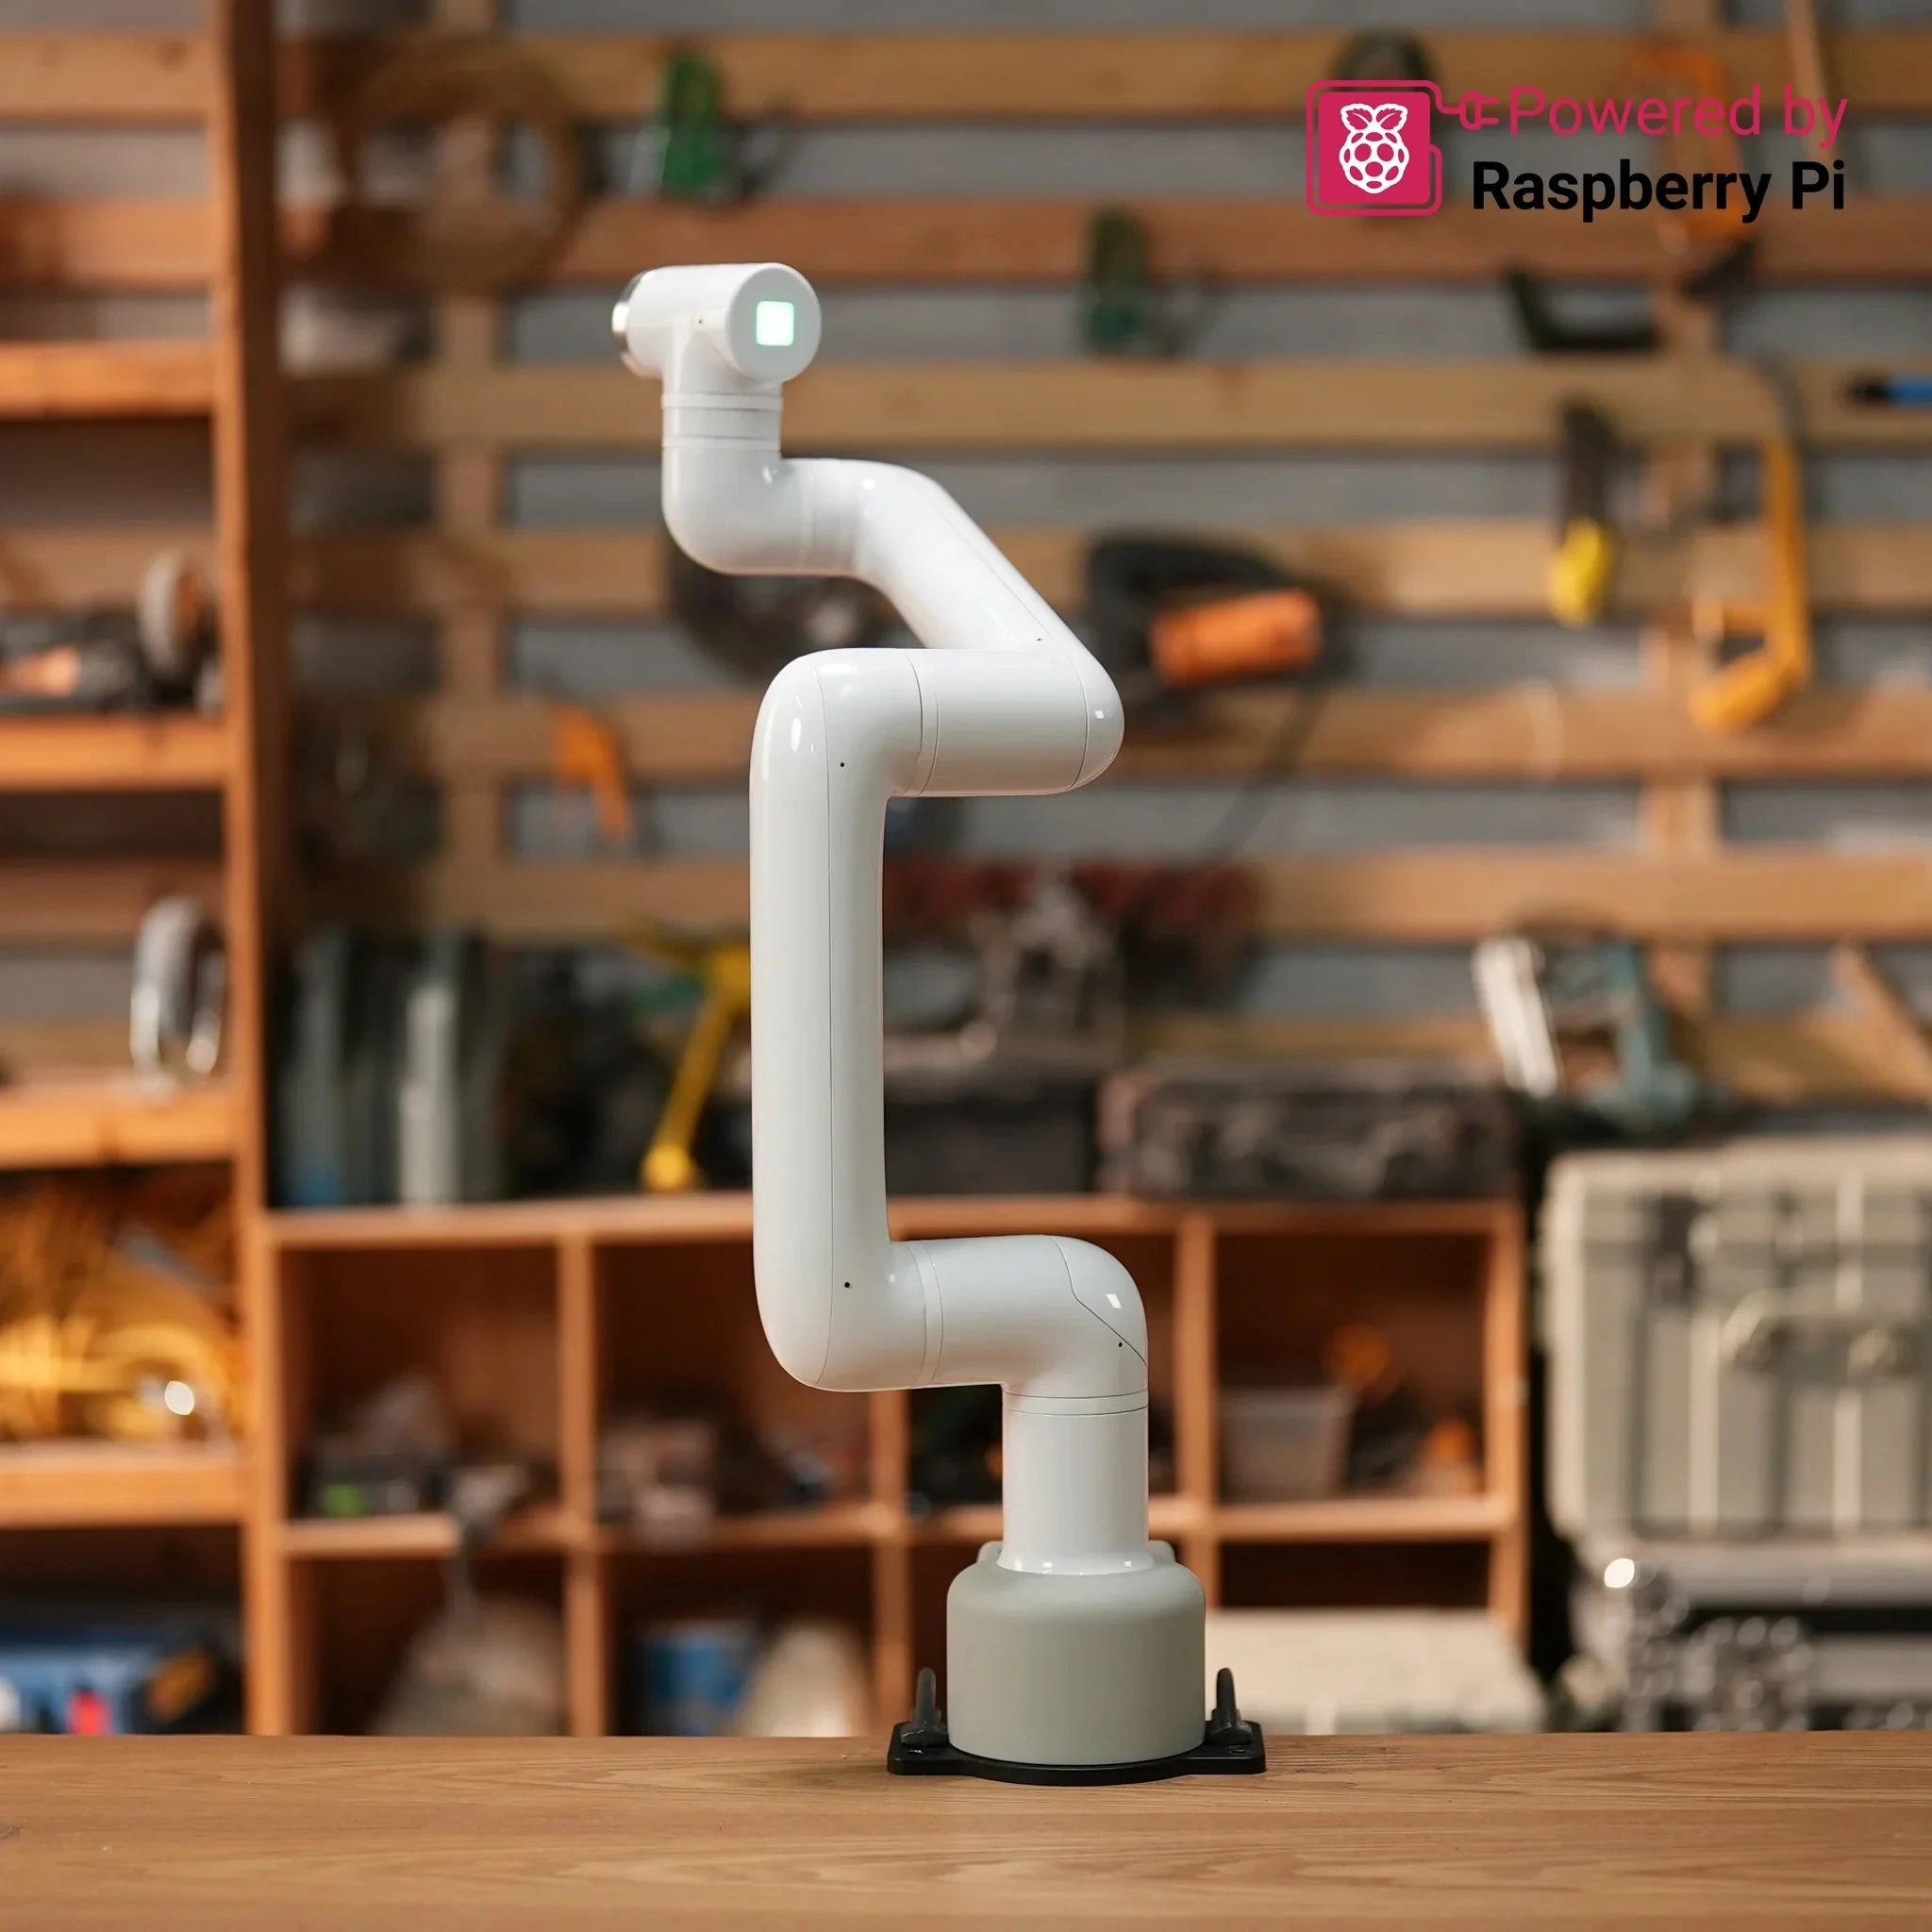
Настольный шестиосевой робот на Raspberry Pi для обучения программированию и экспериментов с манипуляцией.
Настольный манипулятор семейства myCobot 280 с вычислителем NVIDIA Jetson Nano.
Шестиосевой настольный манипулятор в исполнении для Arduino.
Настольный myCobot 280 с вычислителем RDK X5 для задач машинного зрения и разработки алгоритмов ИИ.
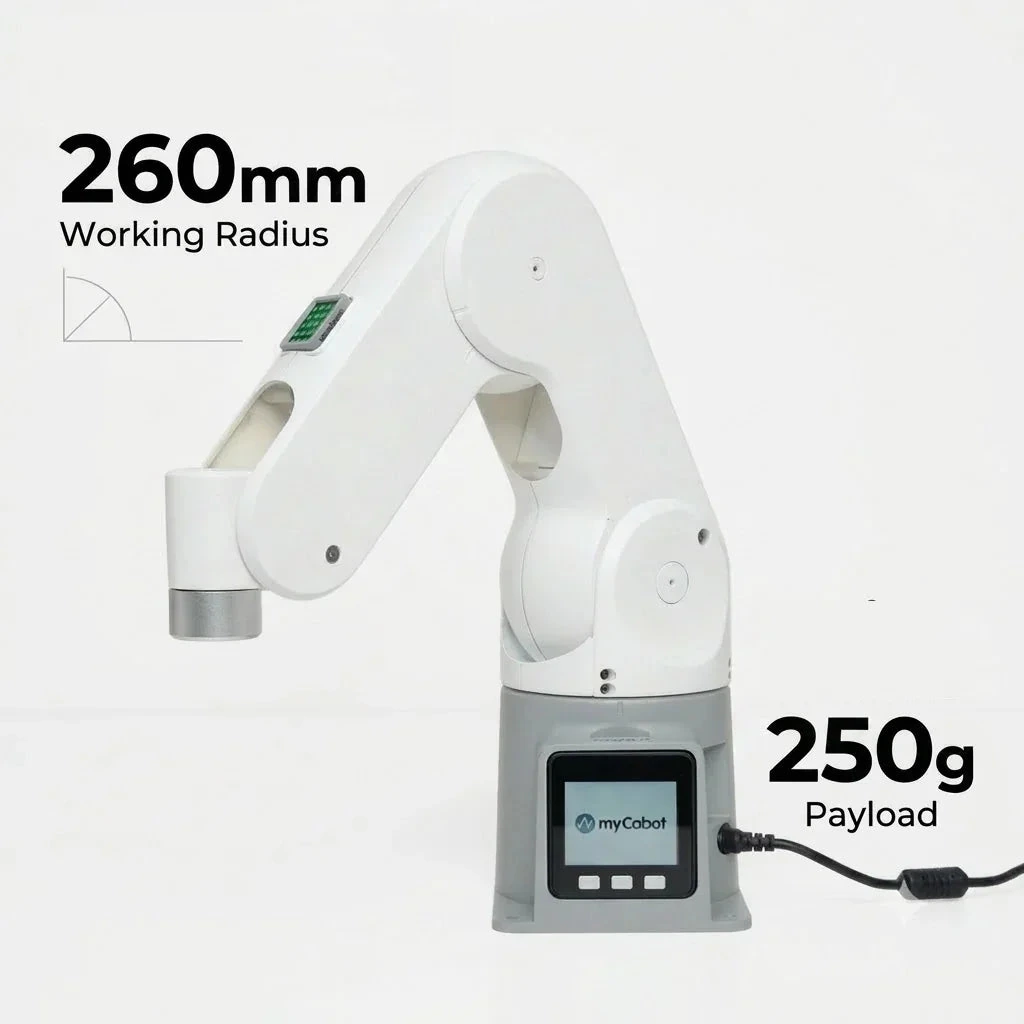
Настольный шестиосевой манипулятор myCobot 320 с Raspberry Pi.
Компактный шестиосевой манипулятор с промышленной компоновкой суставов и встроенным Raspberry Pi.
Компактный четырёхосевой настольный робот с шаговыми приводами.
Четырёхосевой настольный манипулятор для обучения и лёгких операций pick-and-place.
Четырёхосевой учебный манипулятор myPalletizer 260 со встроенным Raspberry Pi.
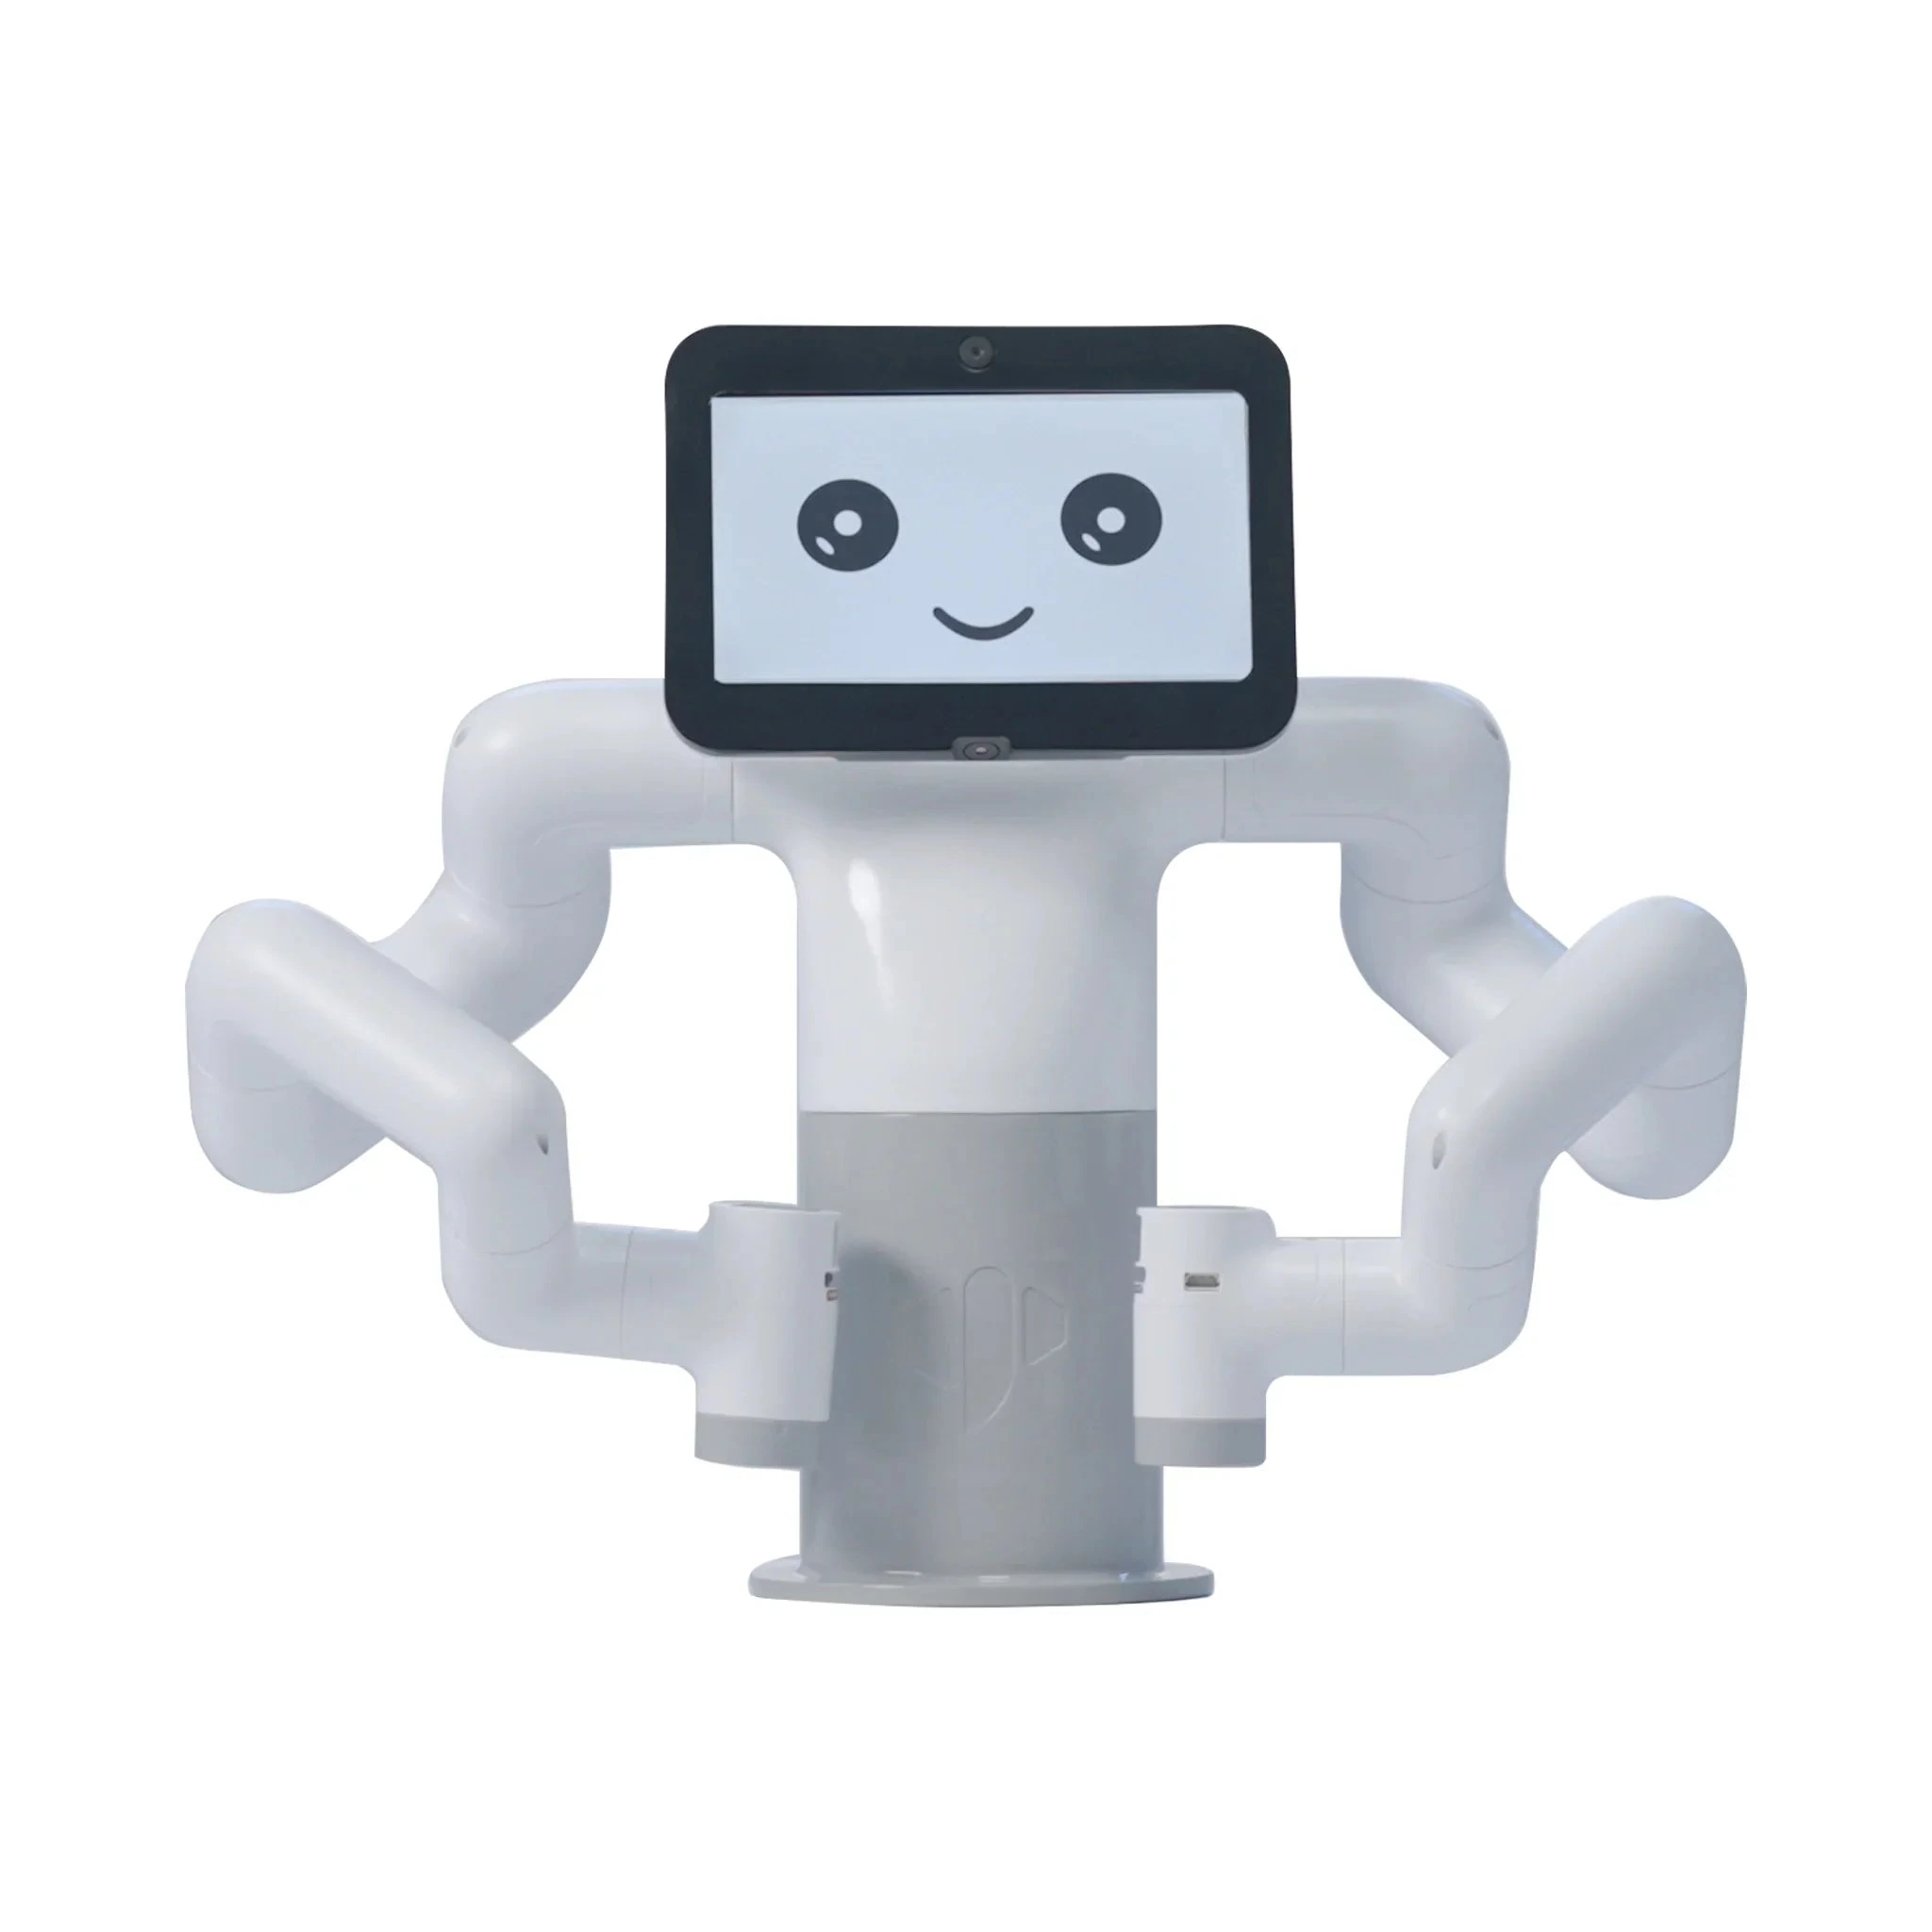
Двурукий настольный робот с Raspberry Pi для исследования координации двух манипуляторов.
Семиосевой настольный манипулятор с Raspberry Pi для изучения избыточной кинематики.
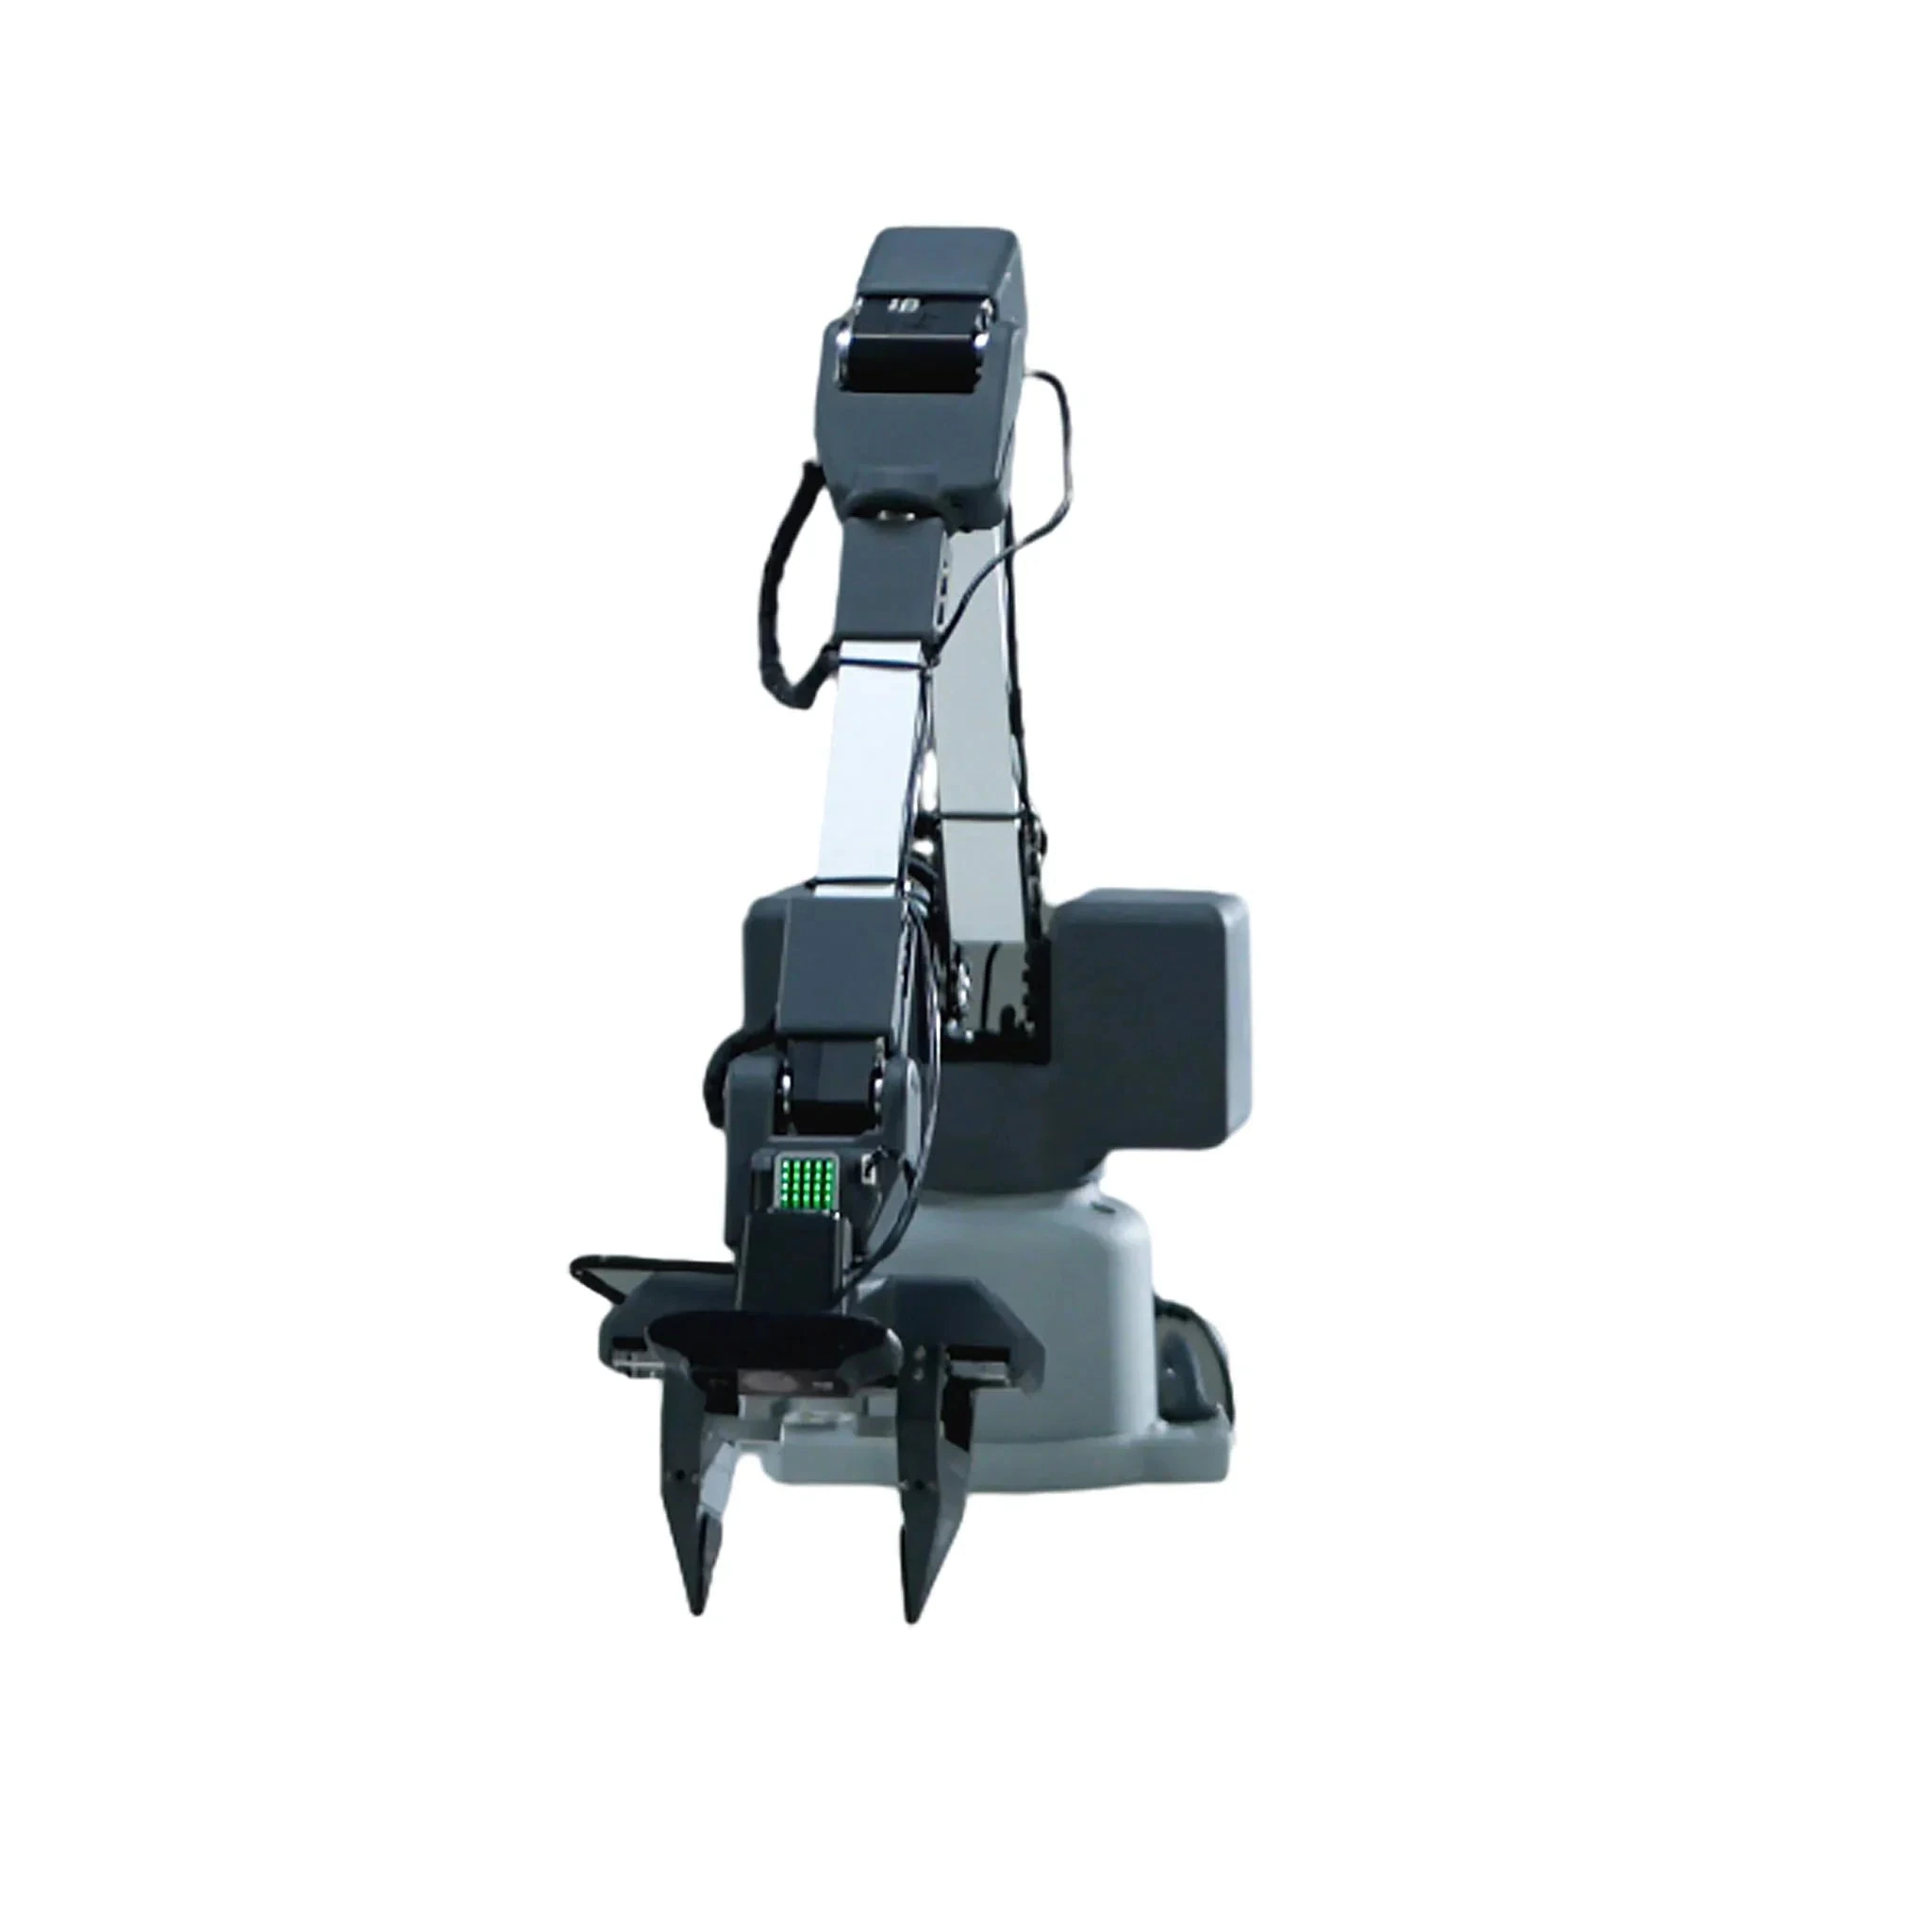
Манипулятор с шестью осями и отдельной осью параллельного захвата.
Шестиосевой манипулятор с гармоническими редукторами для лабораторных и коммерческих задач.
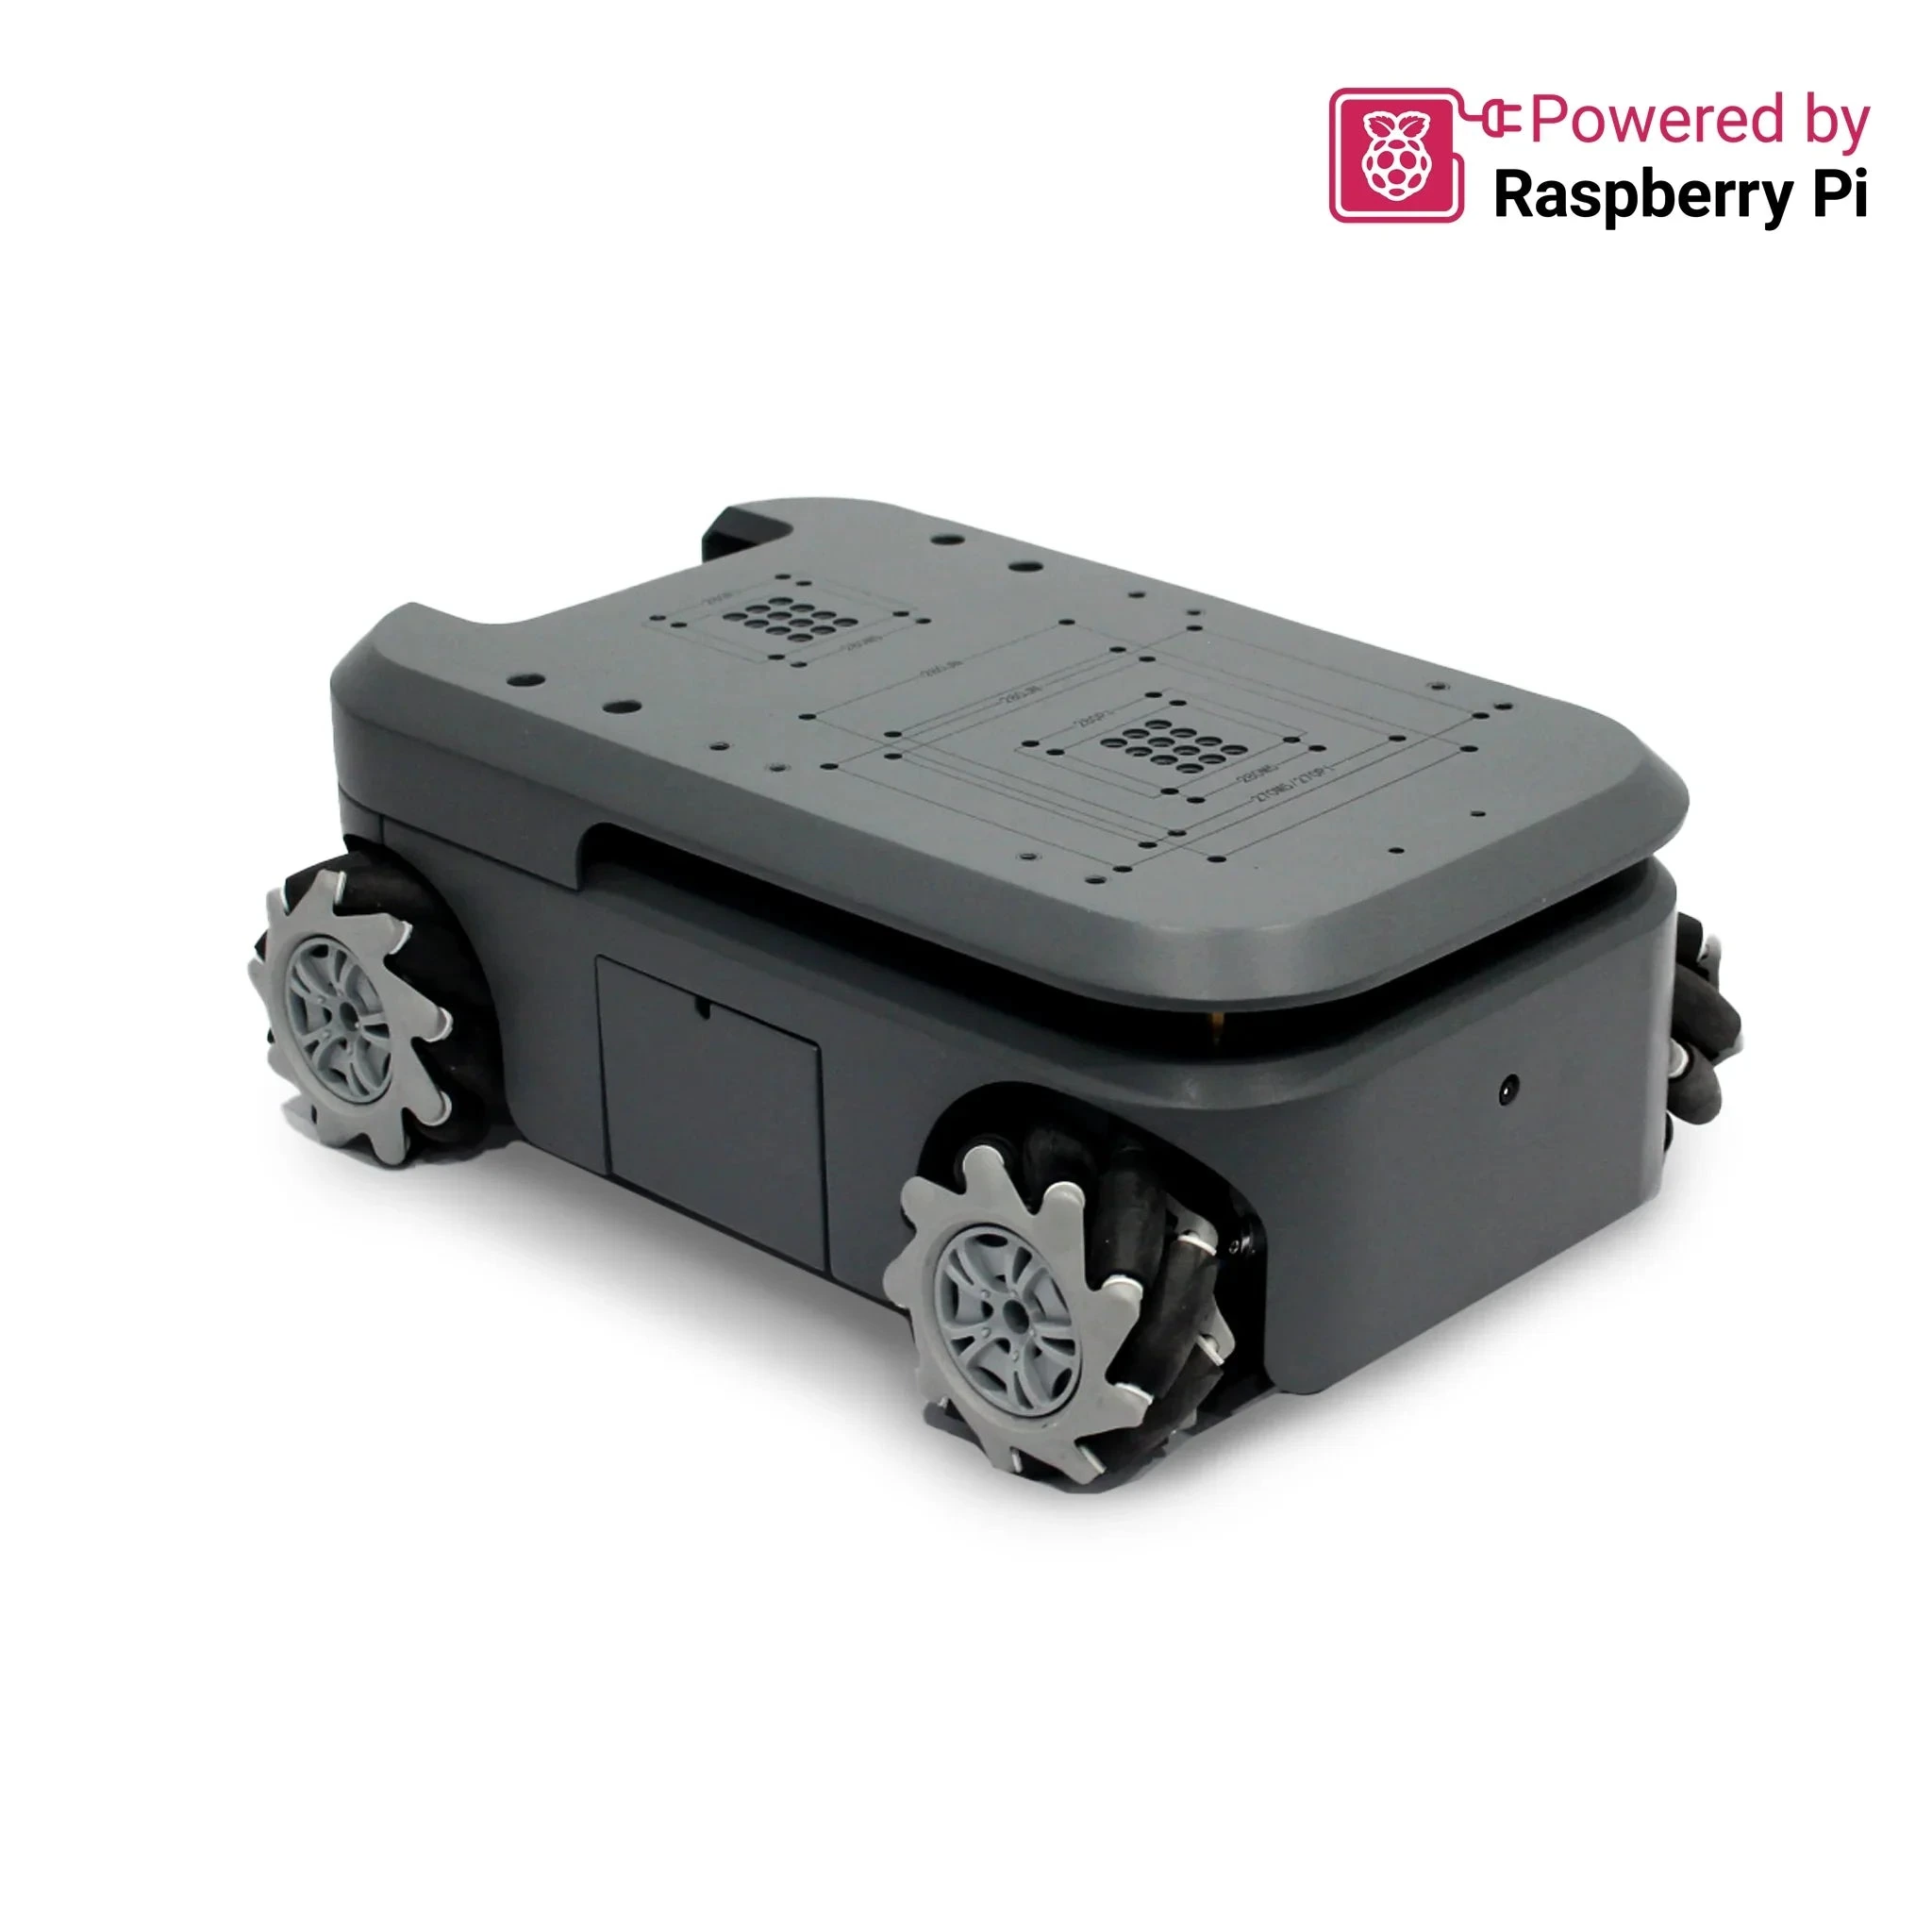
Компактная мобильная платформа с Raspberry Pi для обучения навигации и разработки составных роботов.
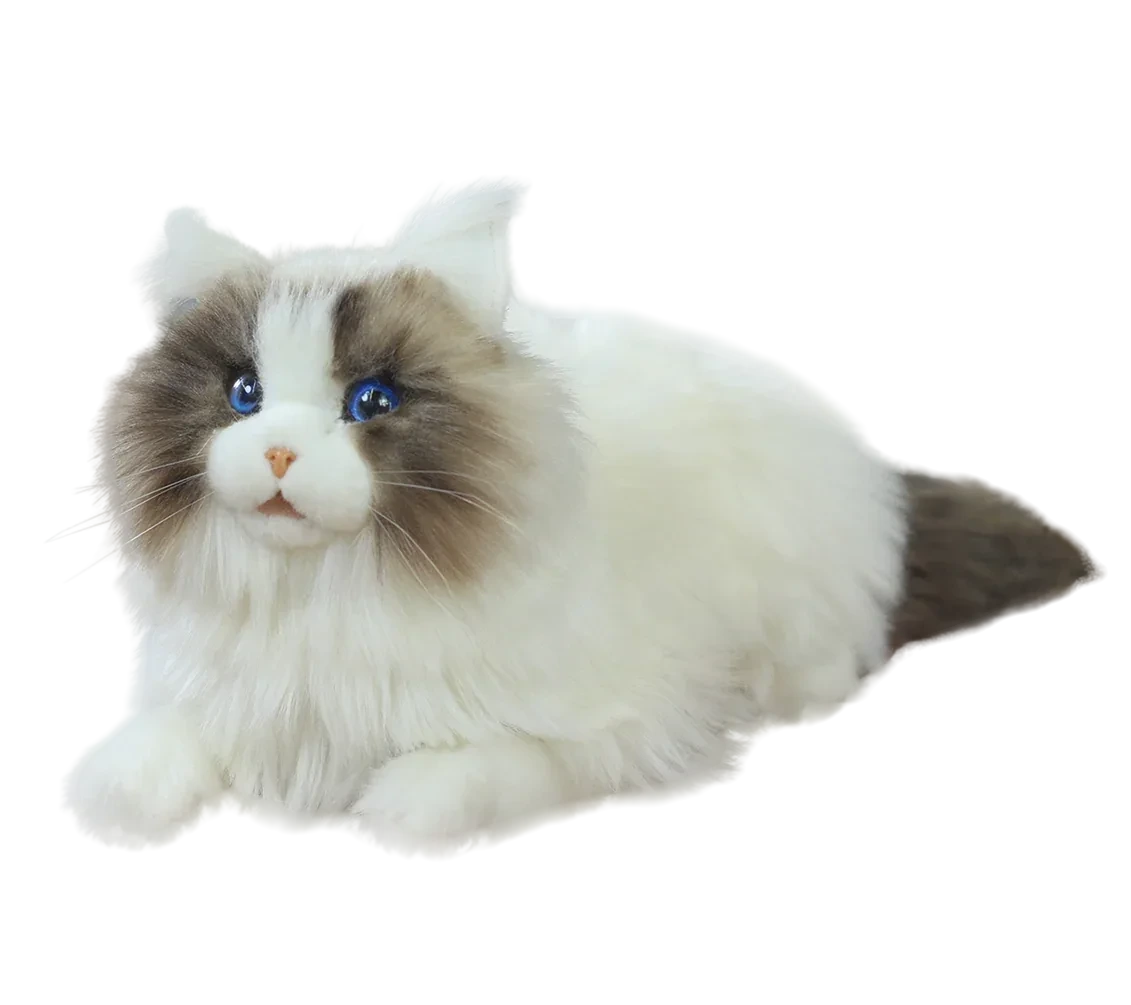
Интерактивный робот-компаньон в образе кошки для демонстраций и эмоционального взаимодействия.