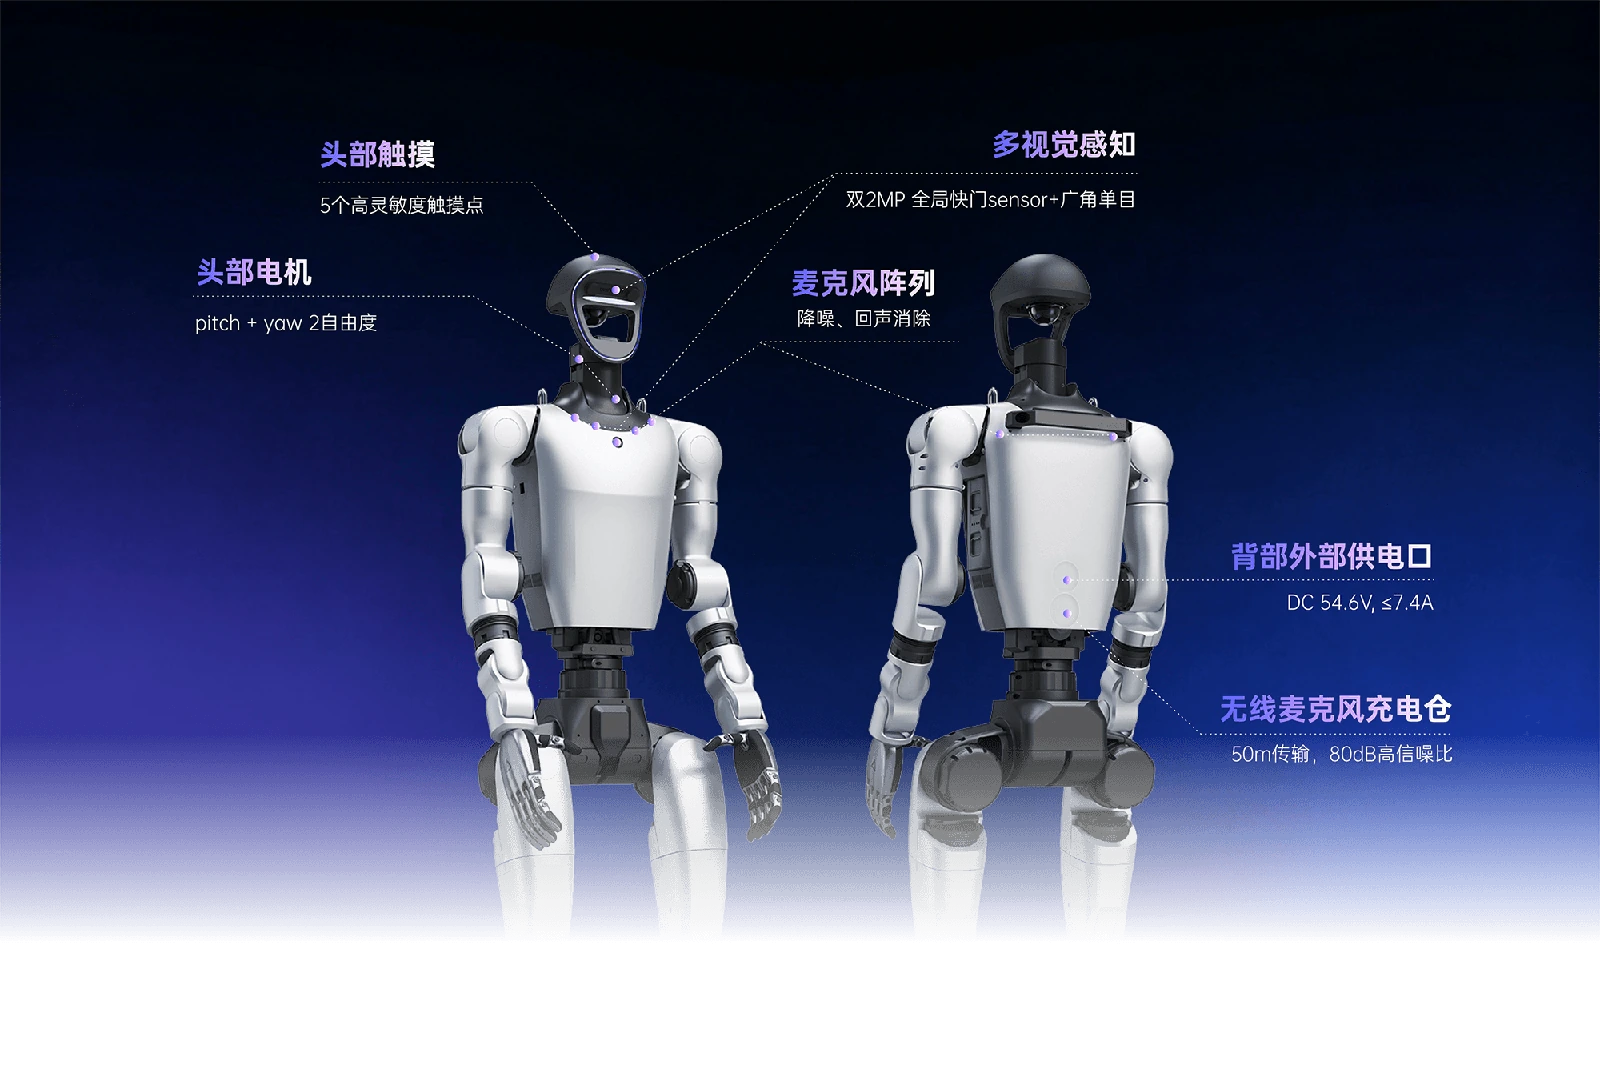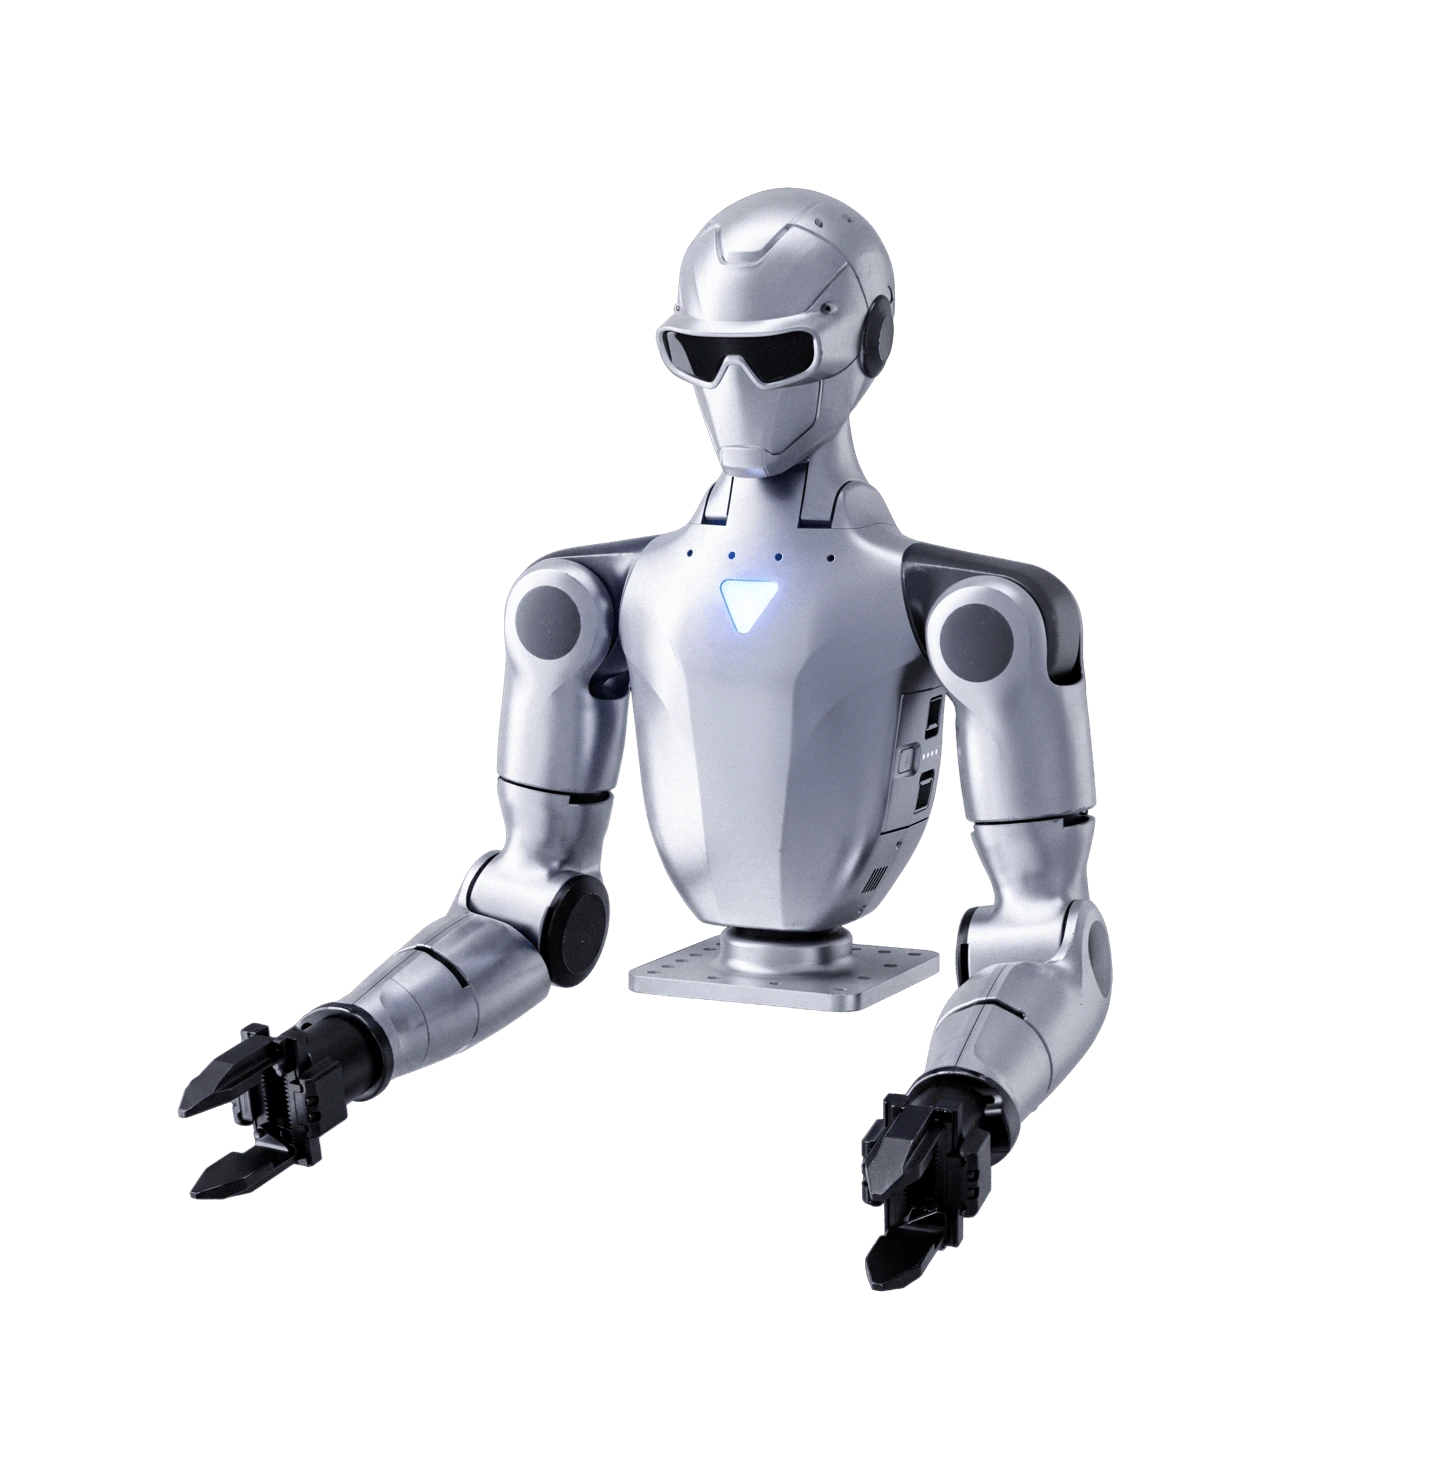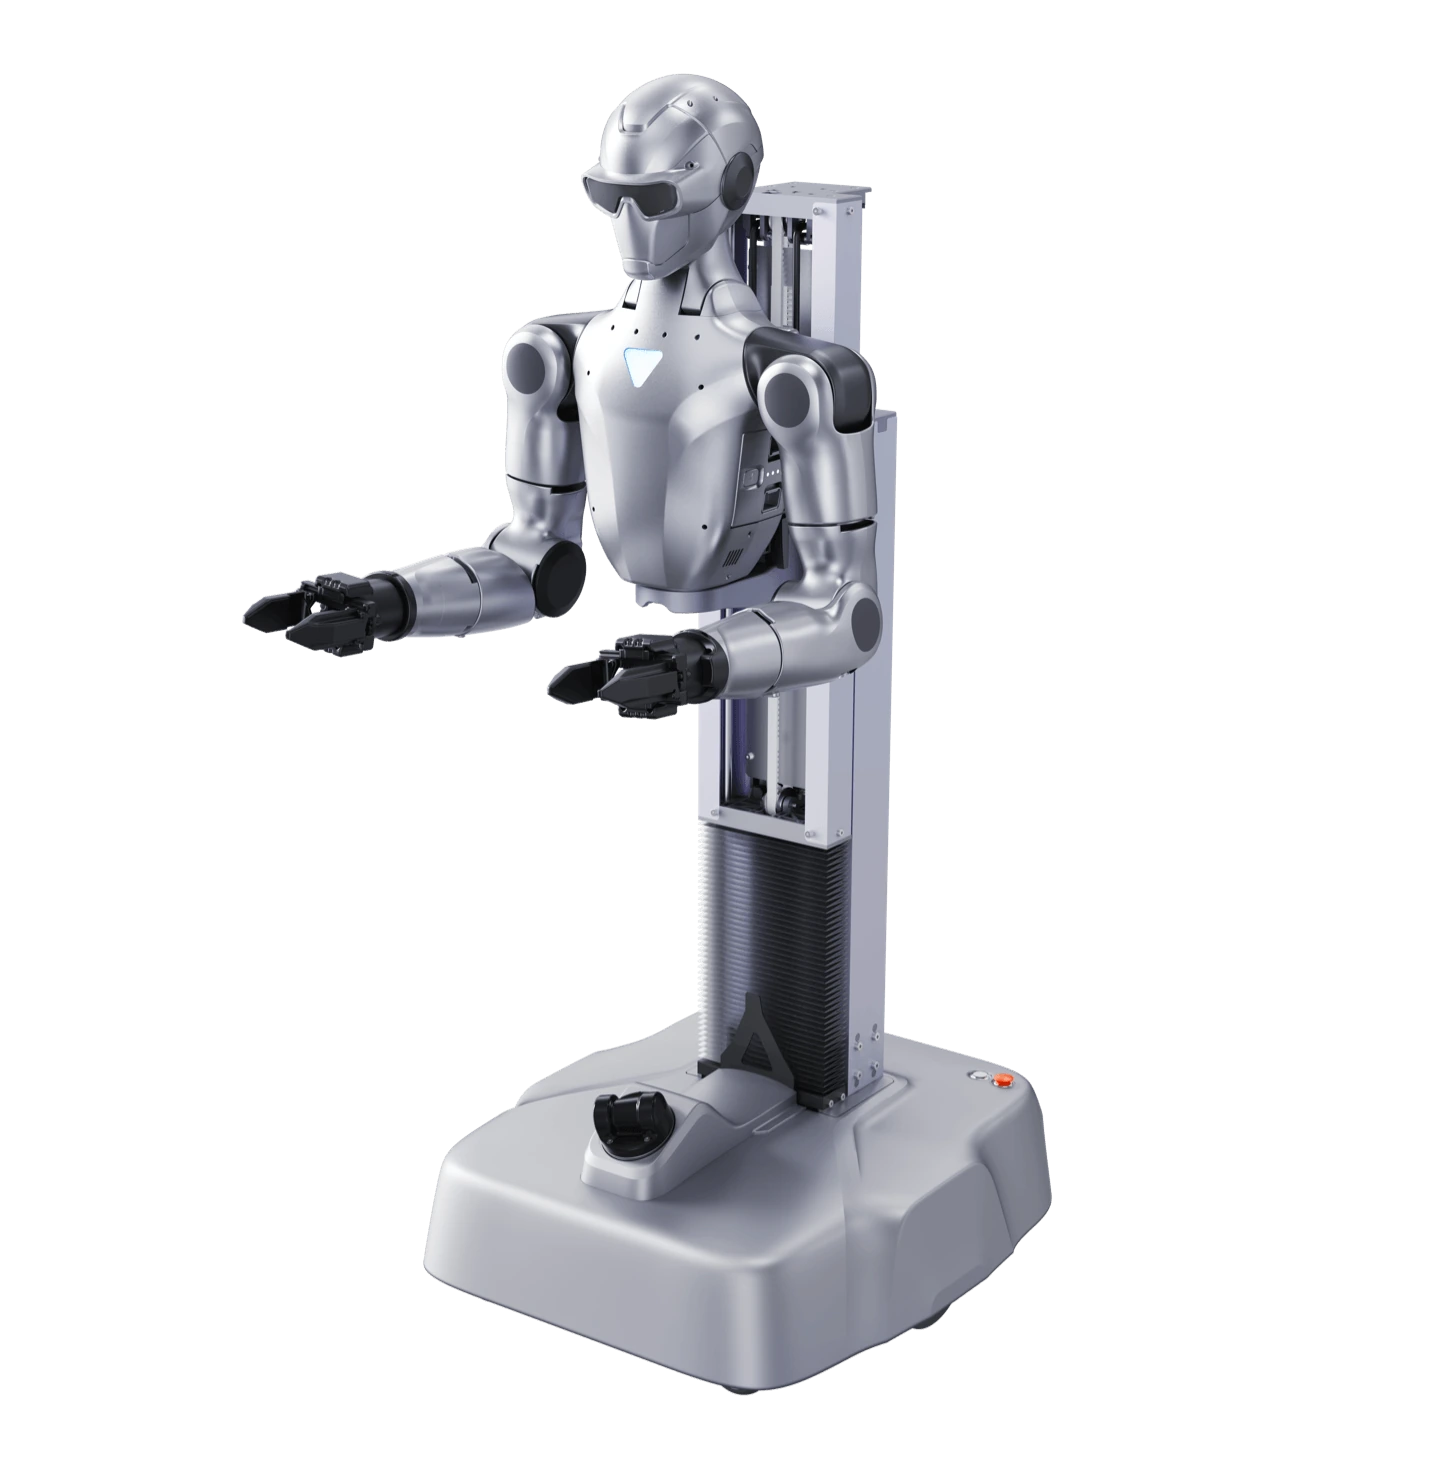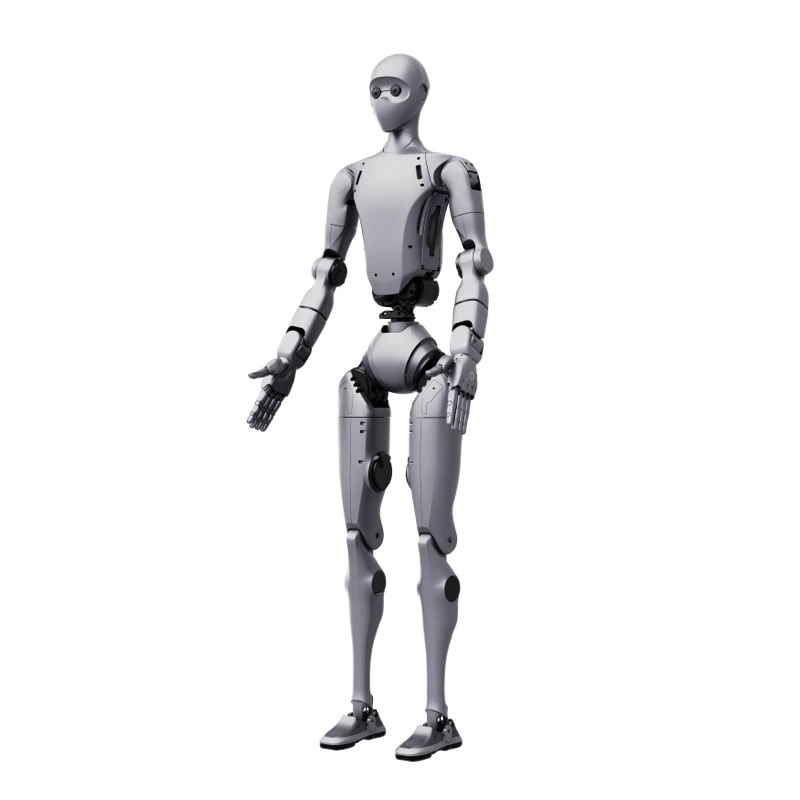
Исследовательский гуманоид с вычислительным модулем Jetson Thor.
- Нагрузка
- около 7 кгНоминальная нагрузка руки
- Автономность
- Уточняется
- Скорость
- Уточняется
Робототехника / Каталог
Сервисные роботы, гуманоиды, бионические платформы, манипуляторы и комплектующие. Выбирайте производителя, задачу и точное исполнение.
Исследовательский гуманоид с вычислительным модулем Jetson Thor.
Обновлённый компактный гуманоид с подвижной головой.
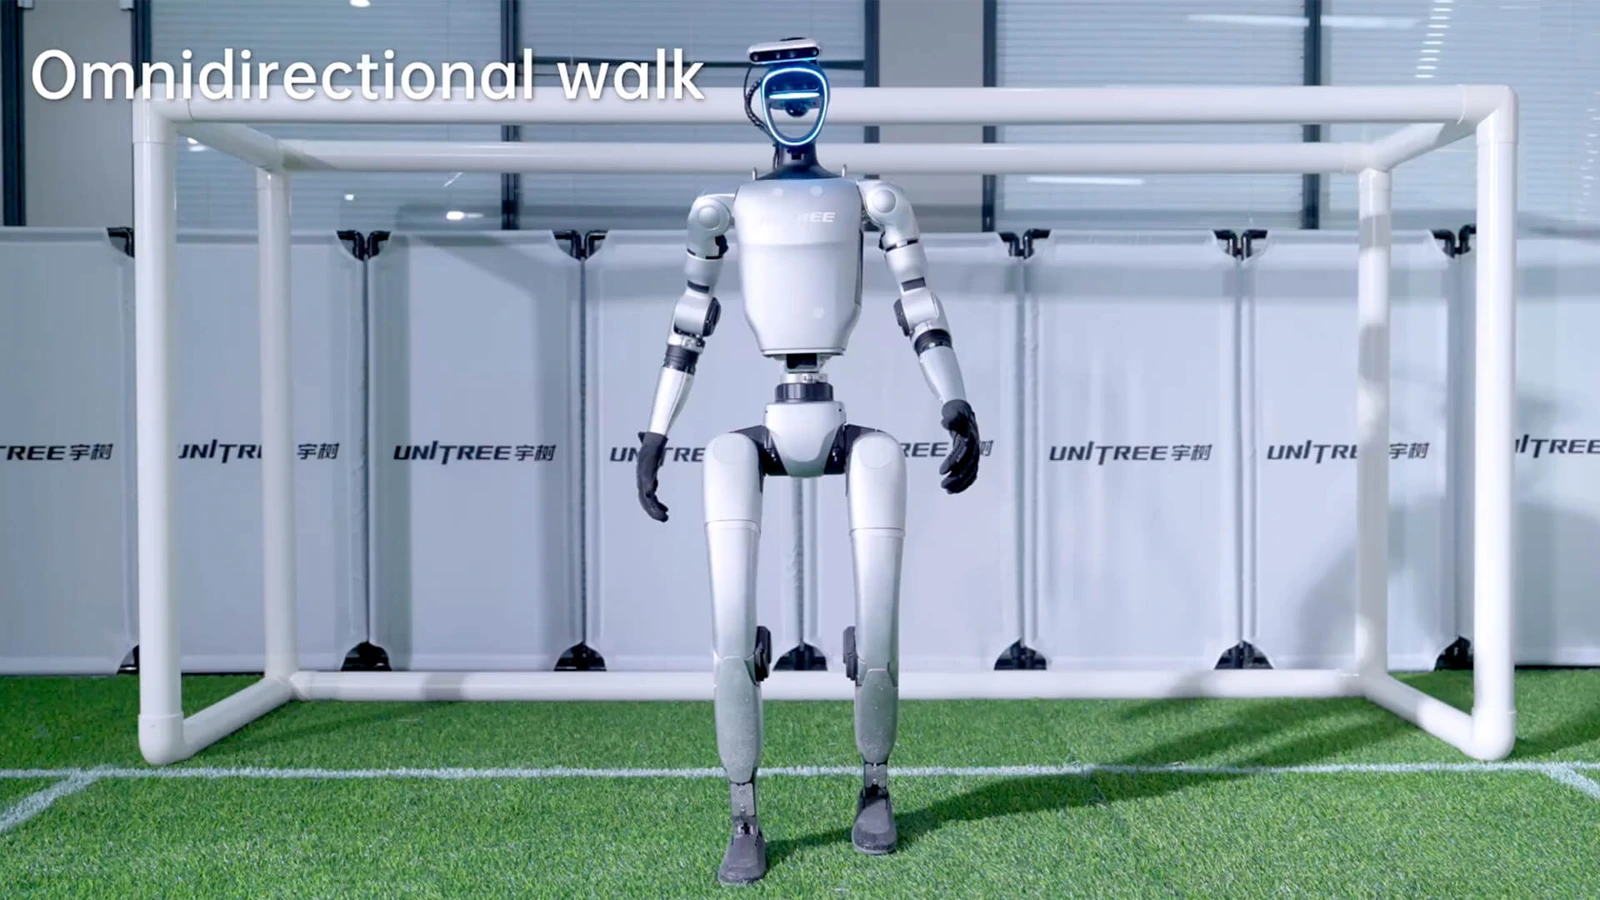
Гуманоидная платформа для робототехнического футбола.
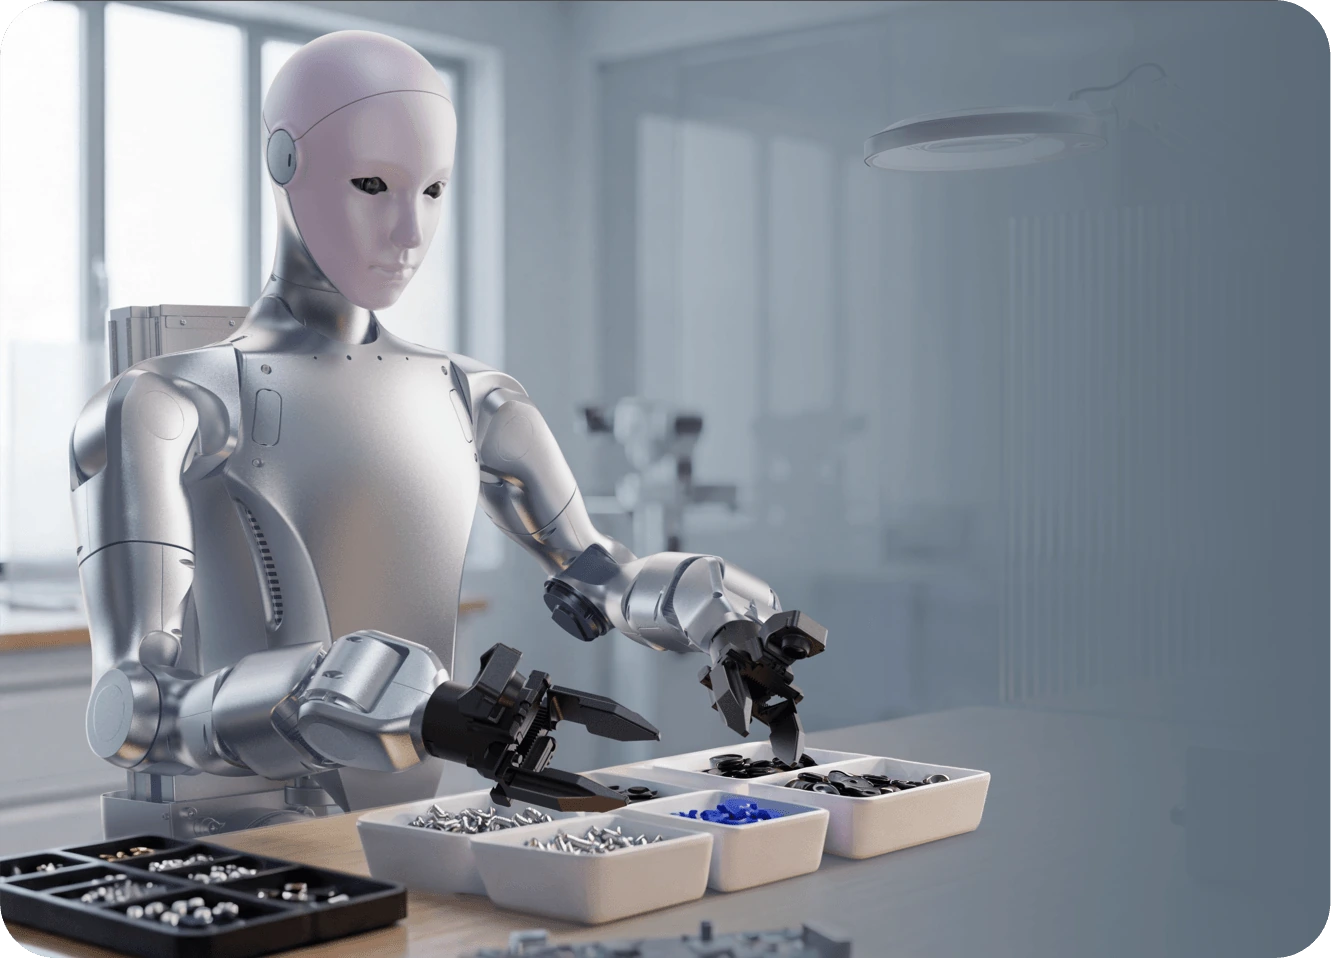
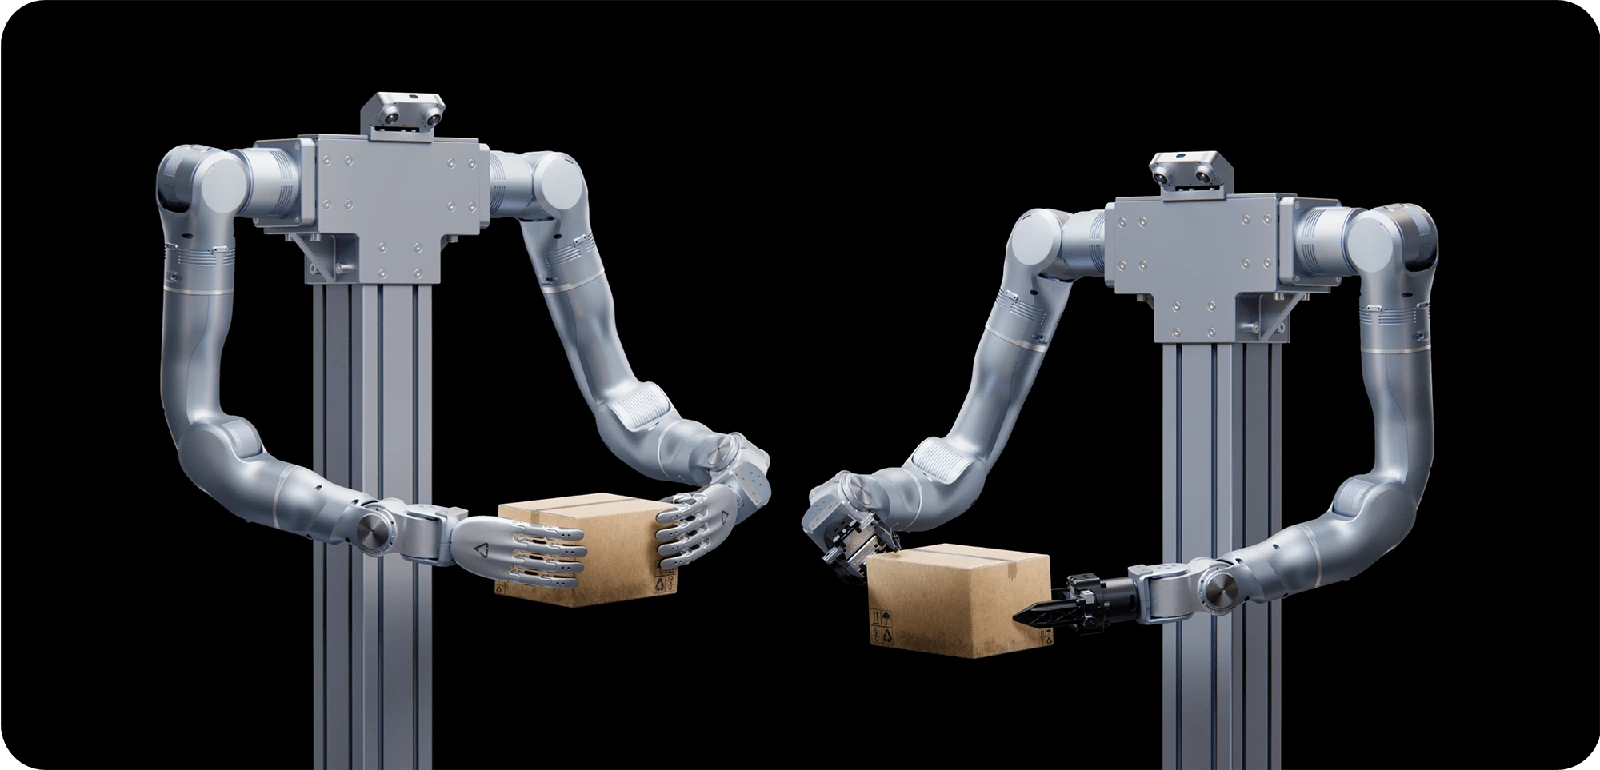
Стационарная двухрукая платформа для манипуляций.
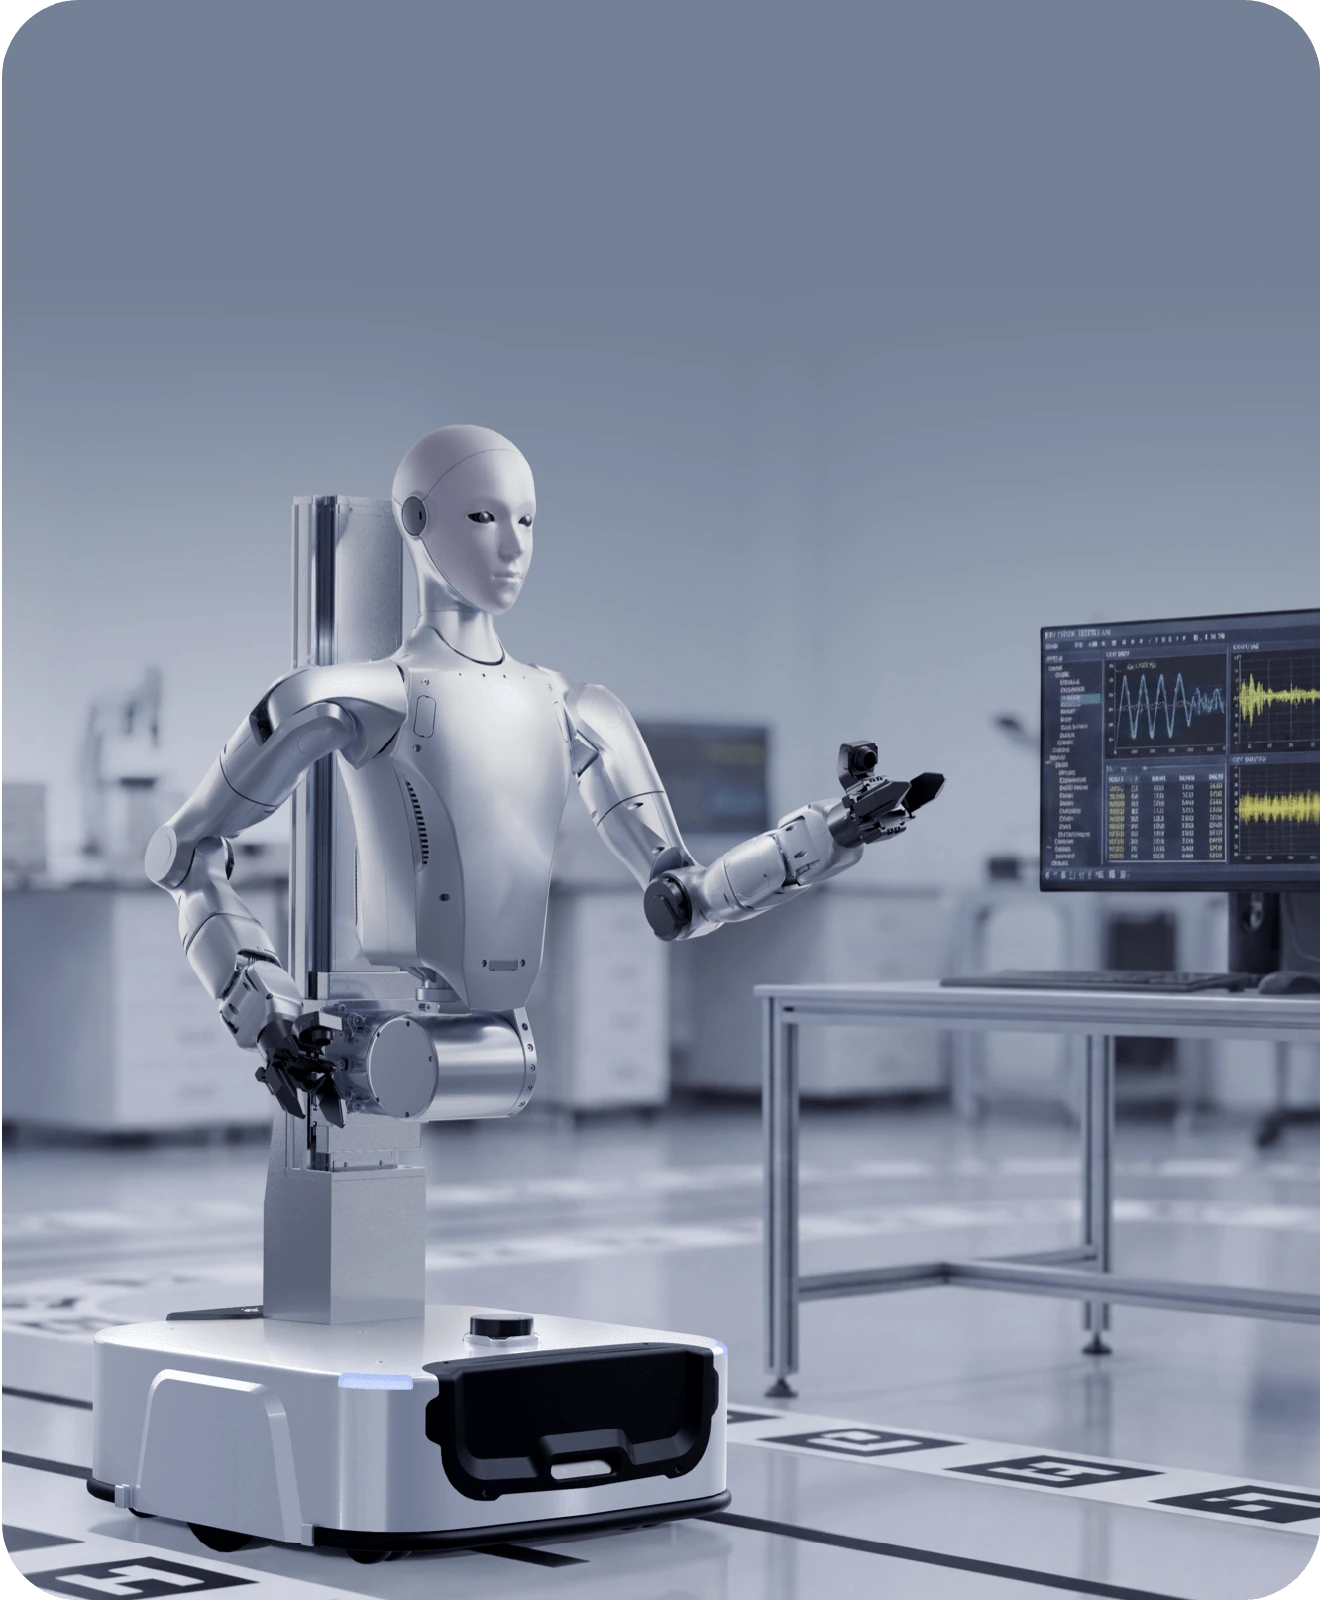
Двухрукая платформа на мобильном основании.
Компактная стационарная двухрукая исследовательская платформа.
Двухрукая платформа R1 на мобильном шасси.
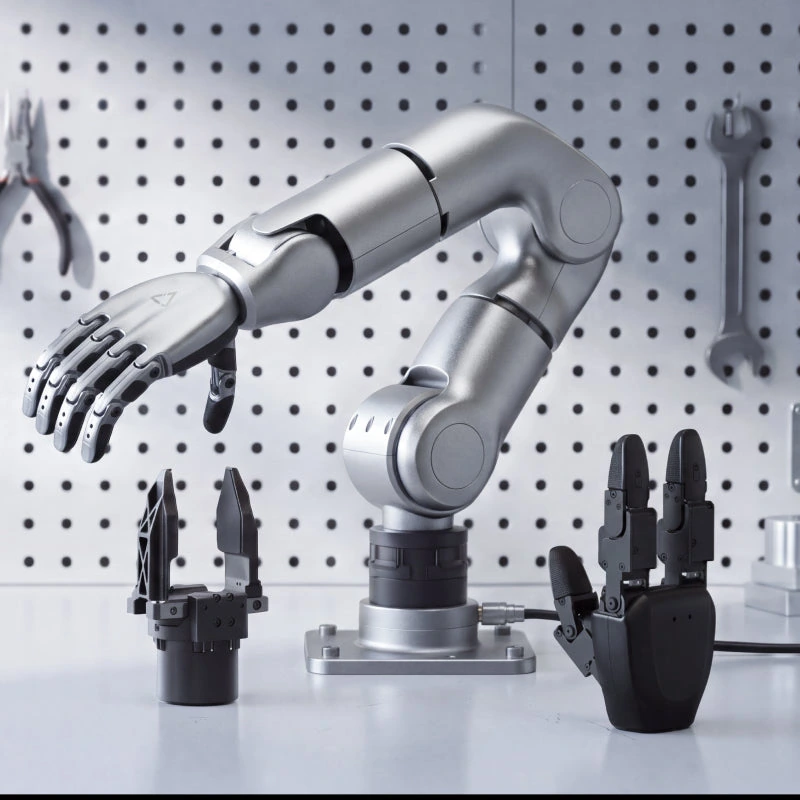
Семиосевая роботизированная рука для обучения и исследований.
Семиосевая роботизированная рука для стационарных и мобильных платформ.
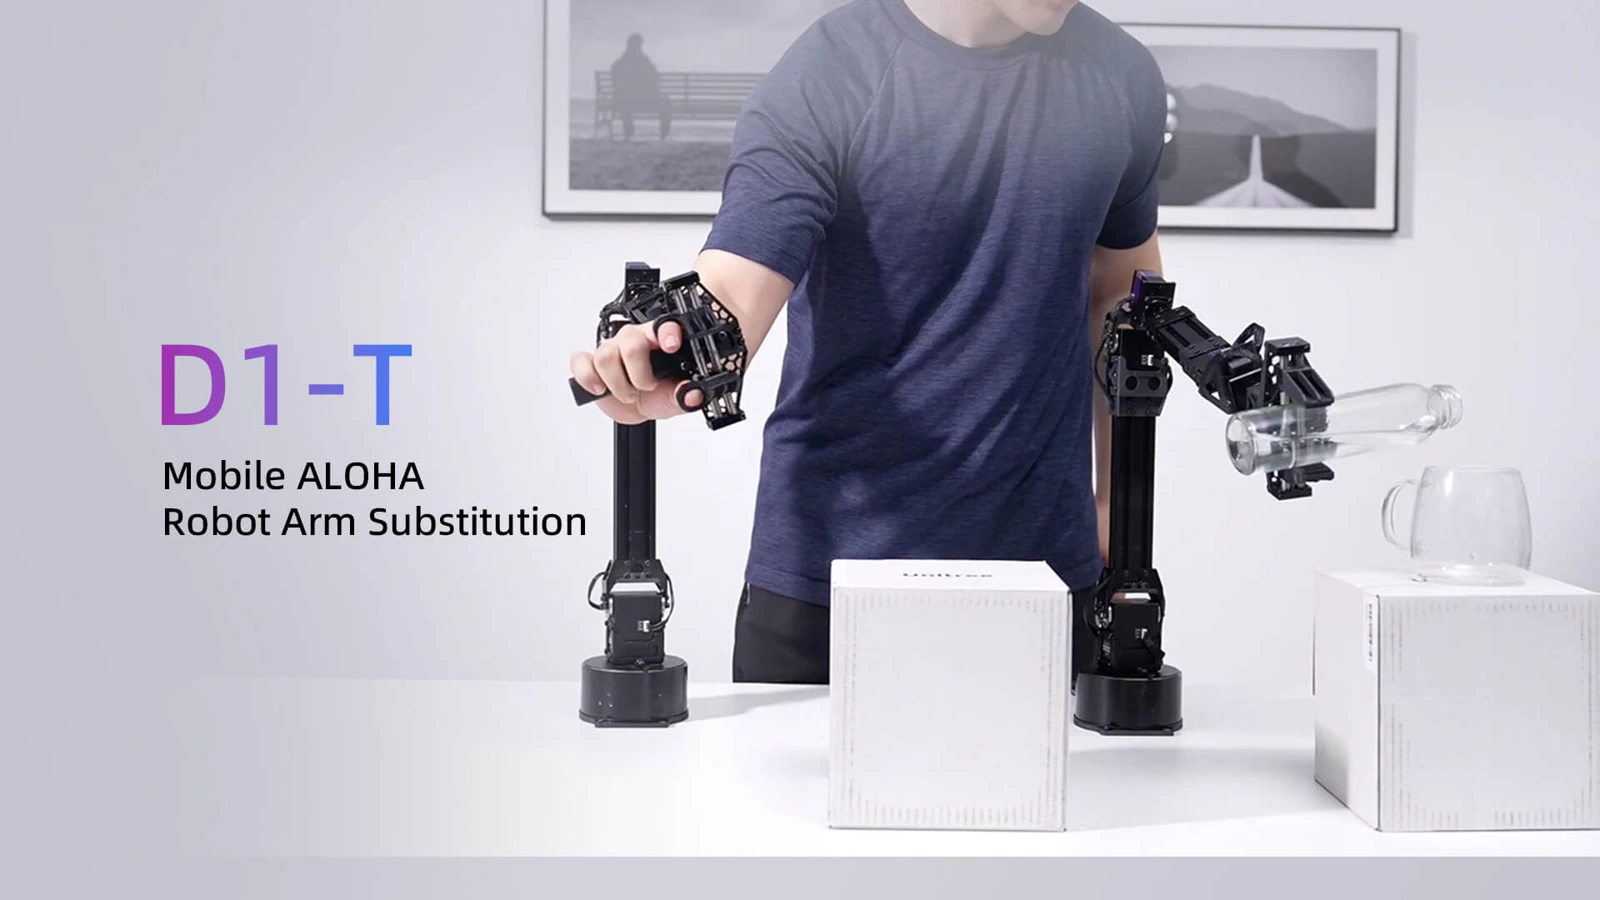
Сервоманипулятор D1 и комплекты телеуправления D1-T.
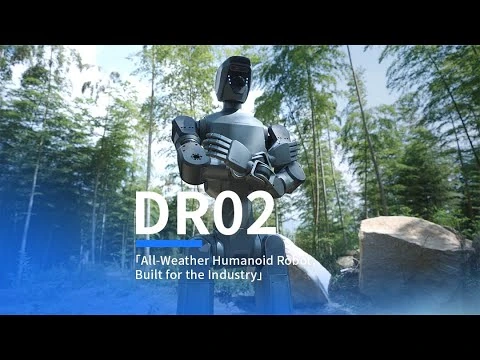
Промышленный гуманоид для исследований в сложных условиях.
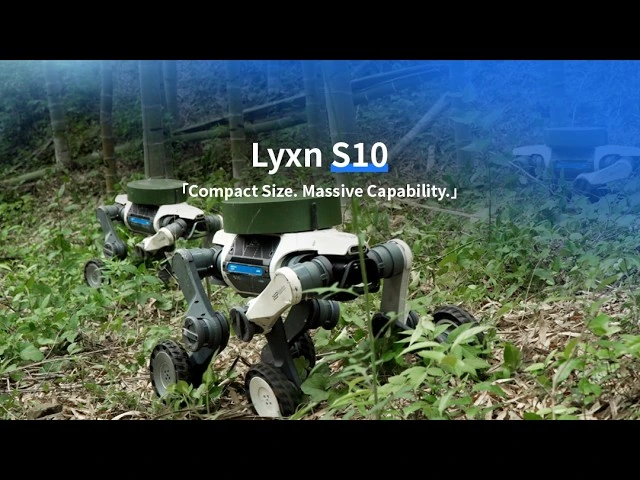
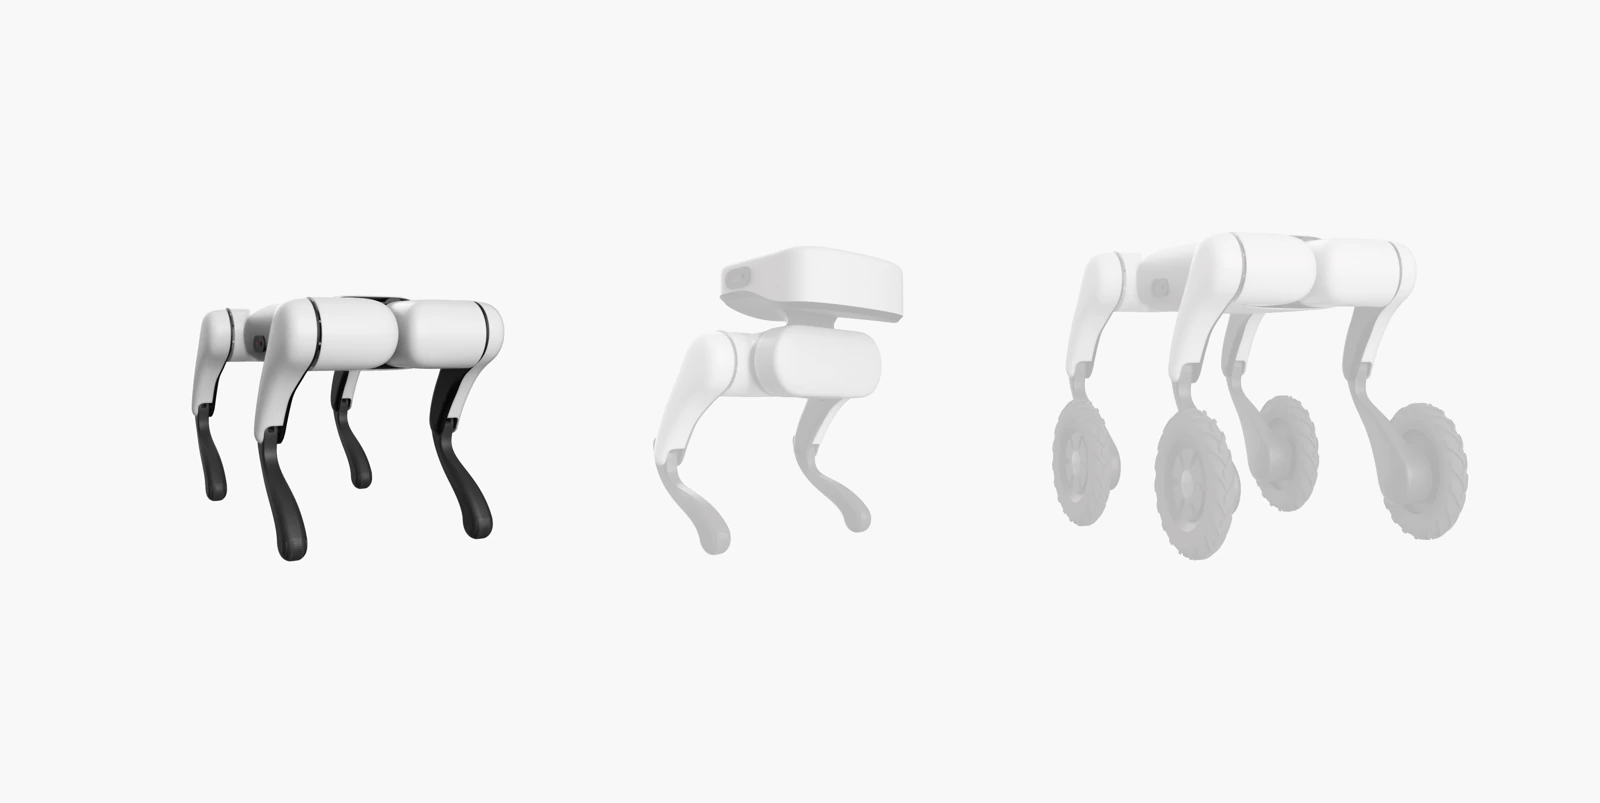
Компактная колёсно-шагающая исследовательская платформа.
Компактный робот-компаньон с голосовым взаимодействием.
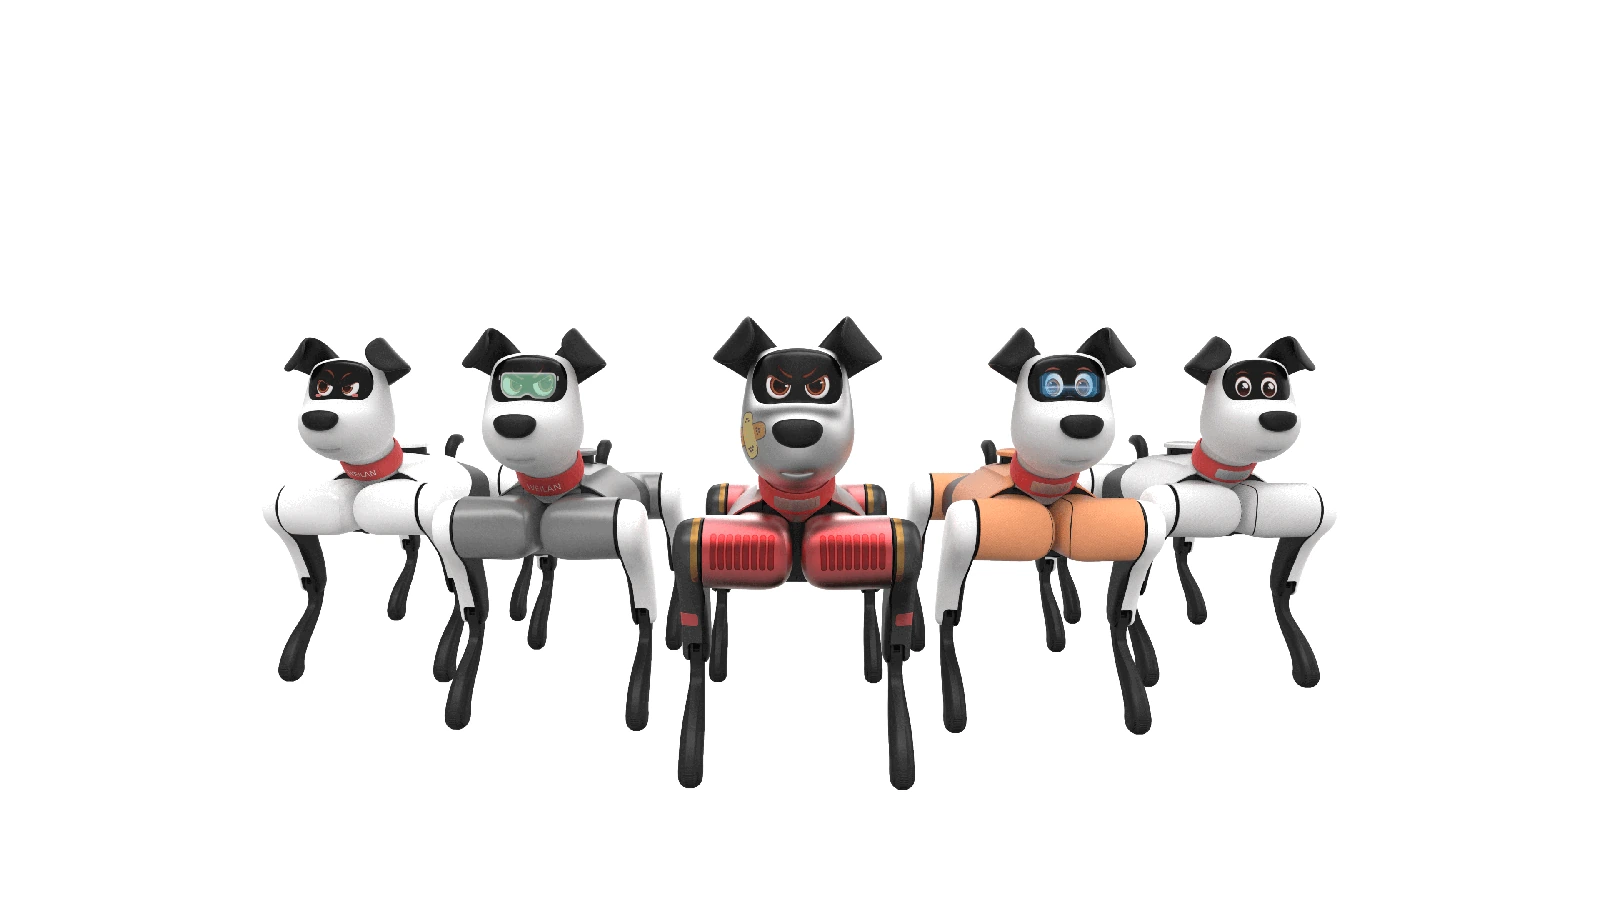
Четырёхногая платформа серии BabyAlpha Dev.
Анонсированный робот-компаньон нового поколения.
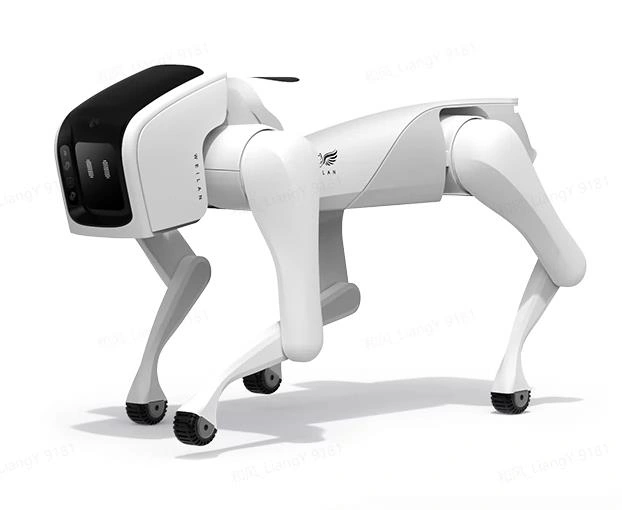
Четырёхногая исследовательская платформа C500 / C501.
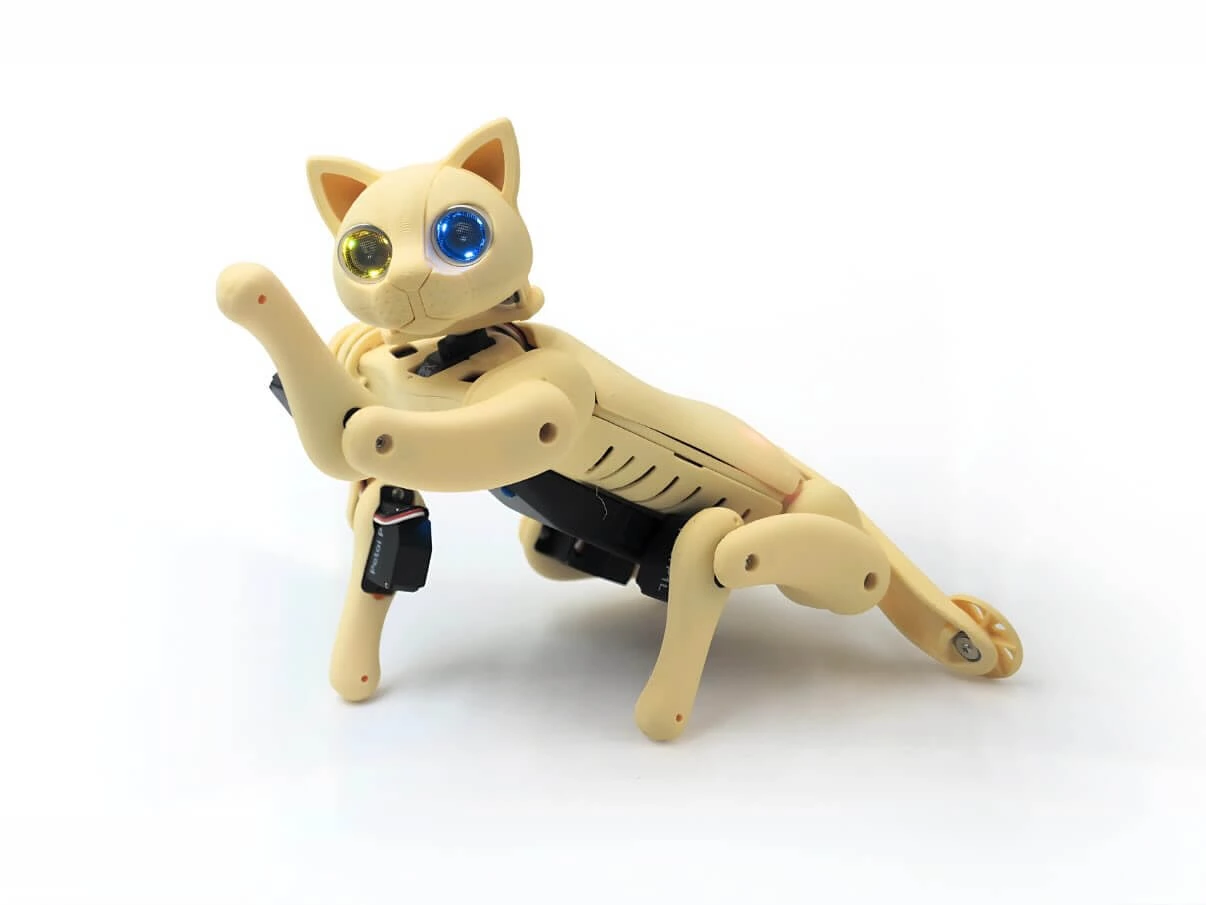
Программируемый робот-кот на открытой платформе OpenCat.
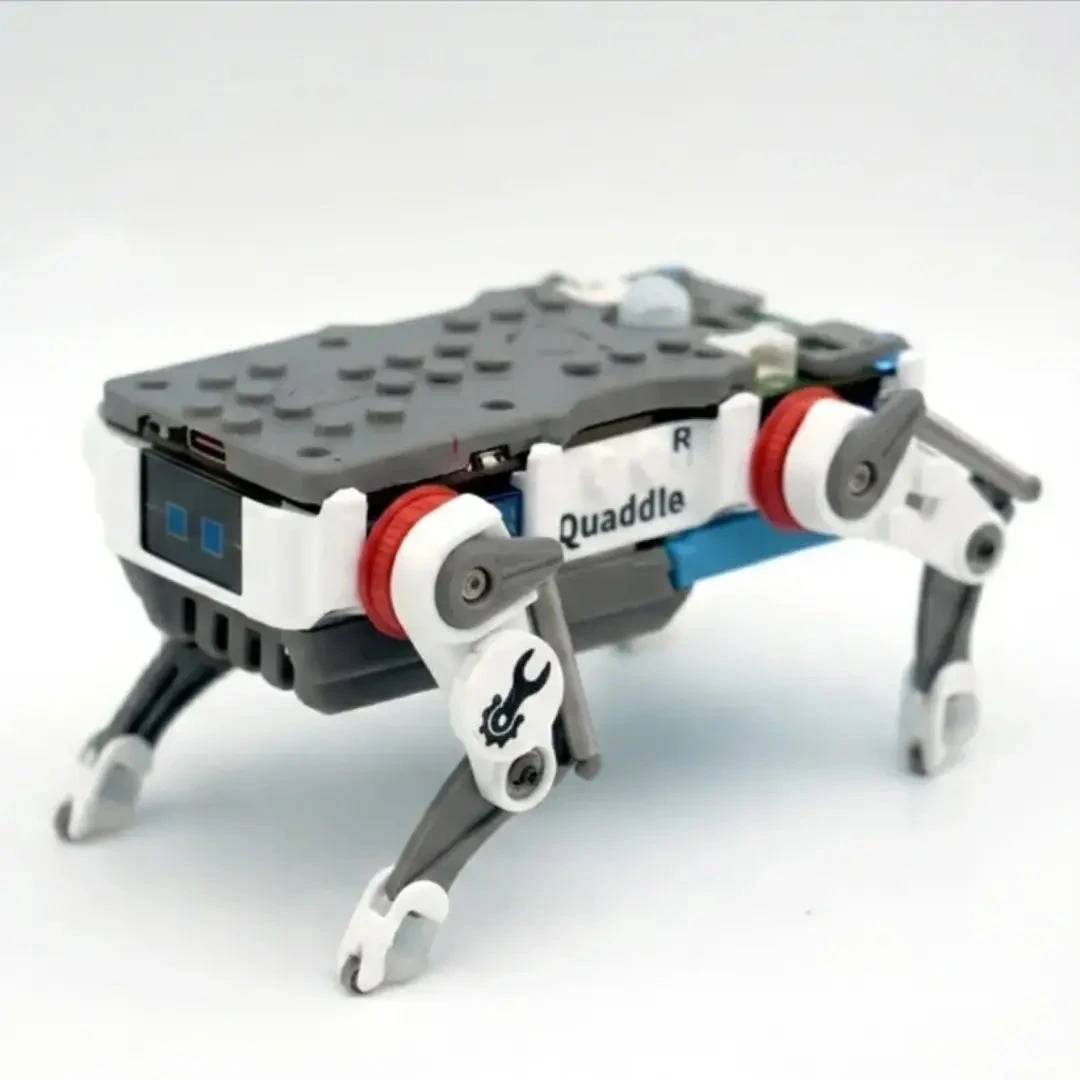
Программируемый набор мини-робота с четырьмя сервоприводами.
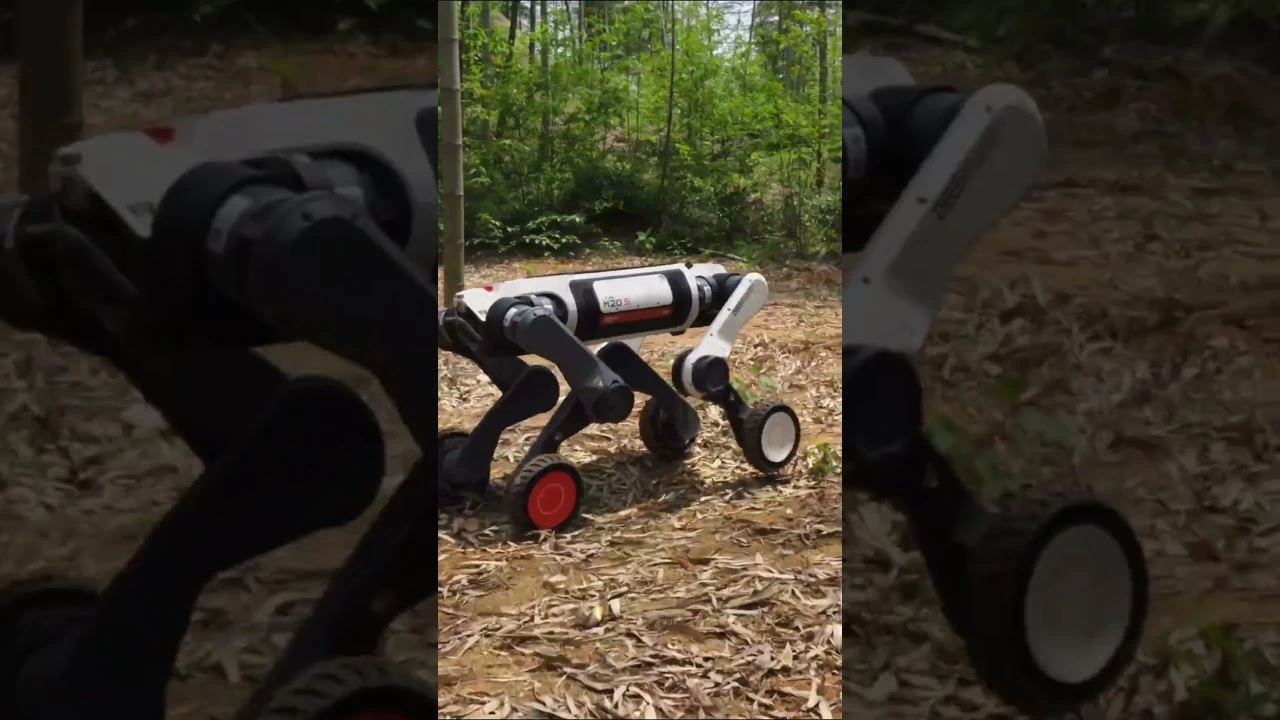
Промышленная колёсно-шагающая платформа обновлённого поколения.
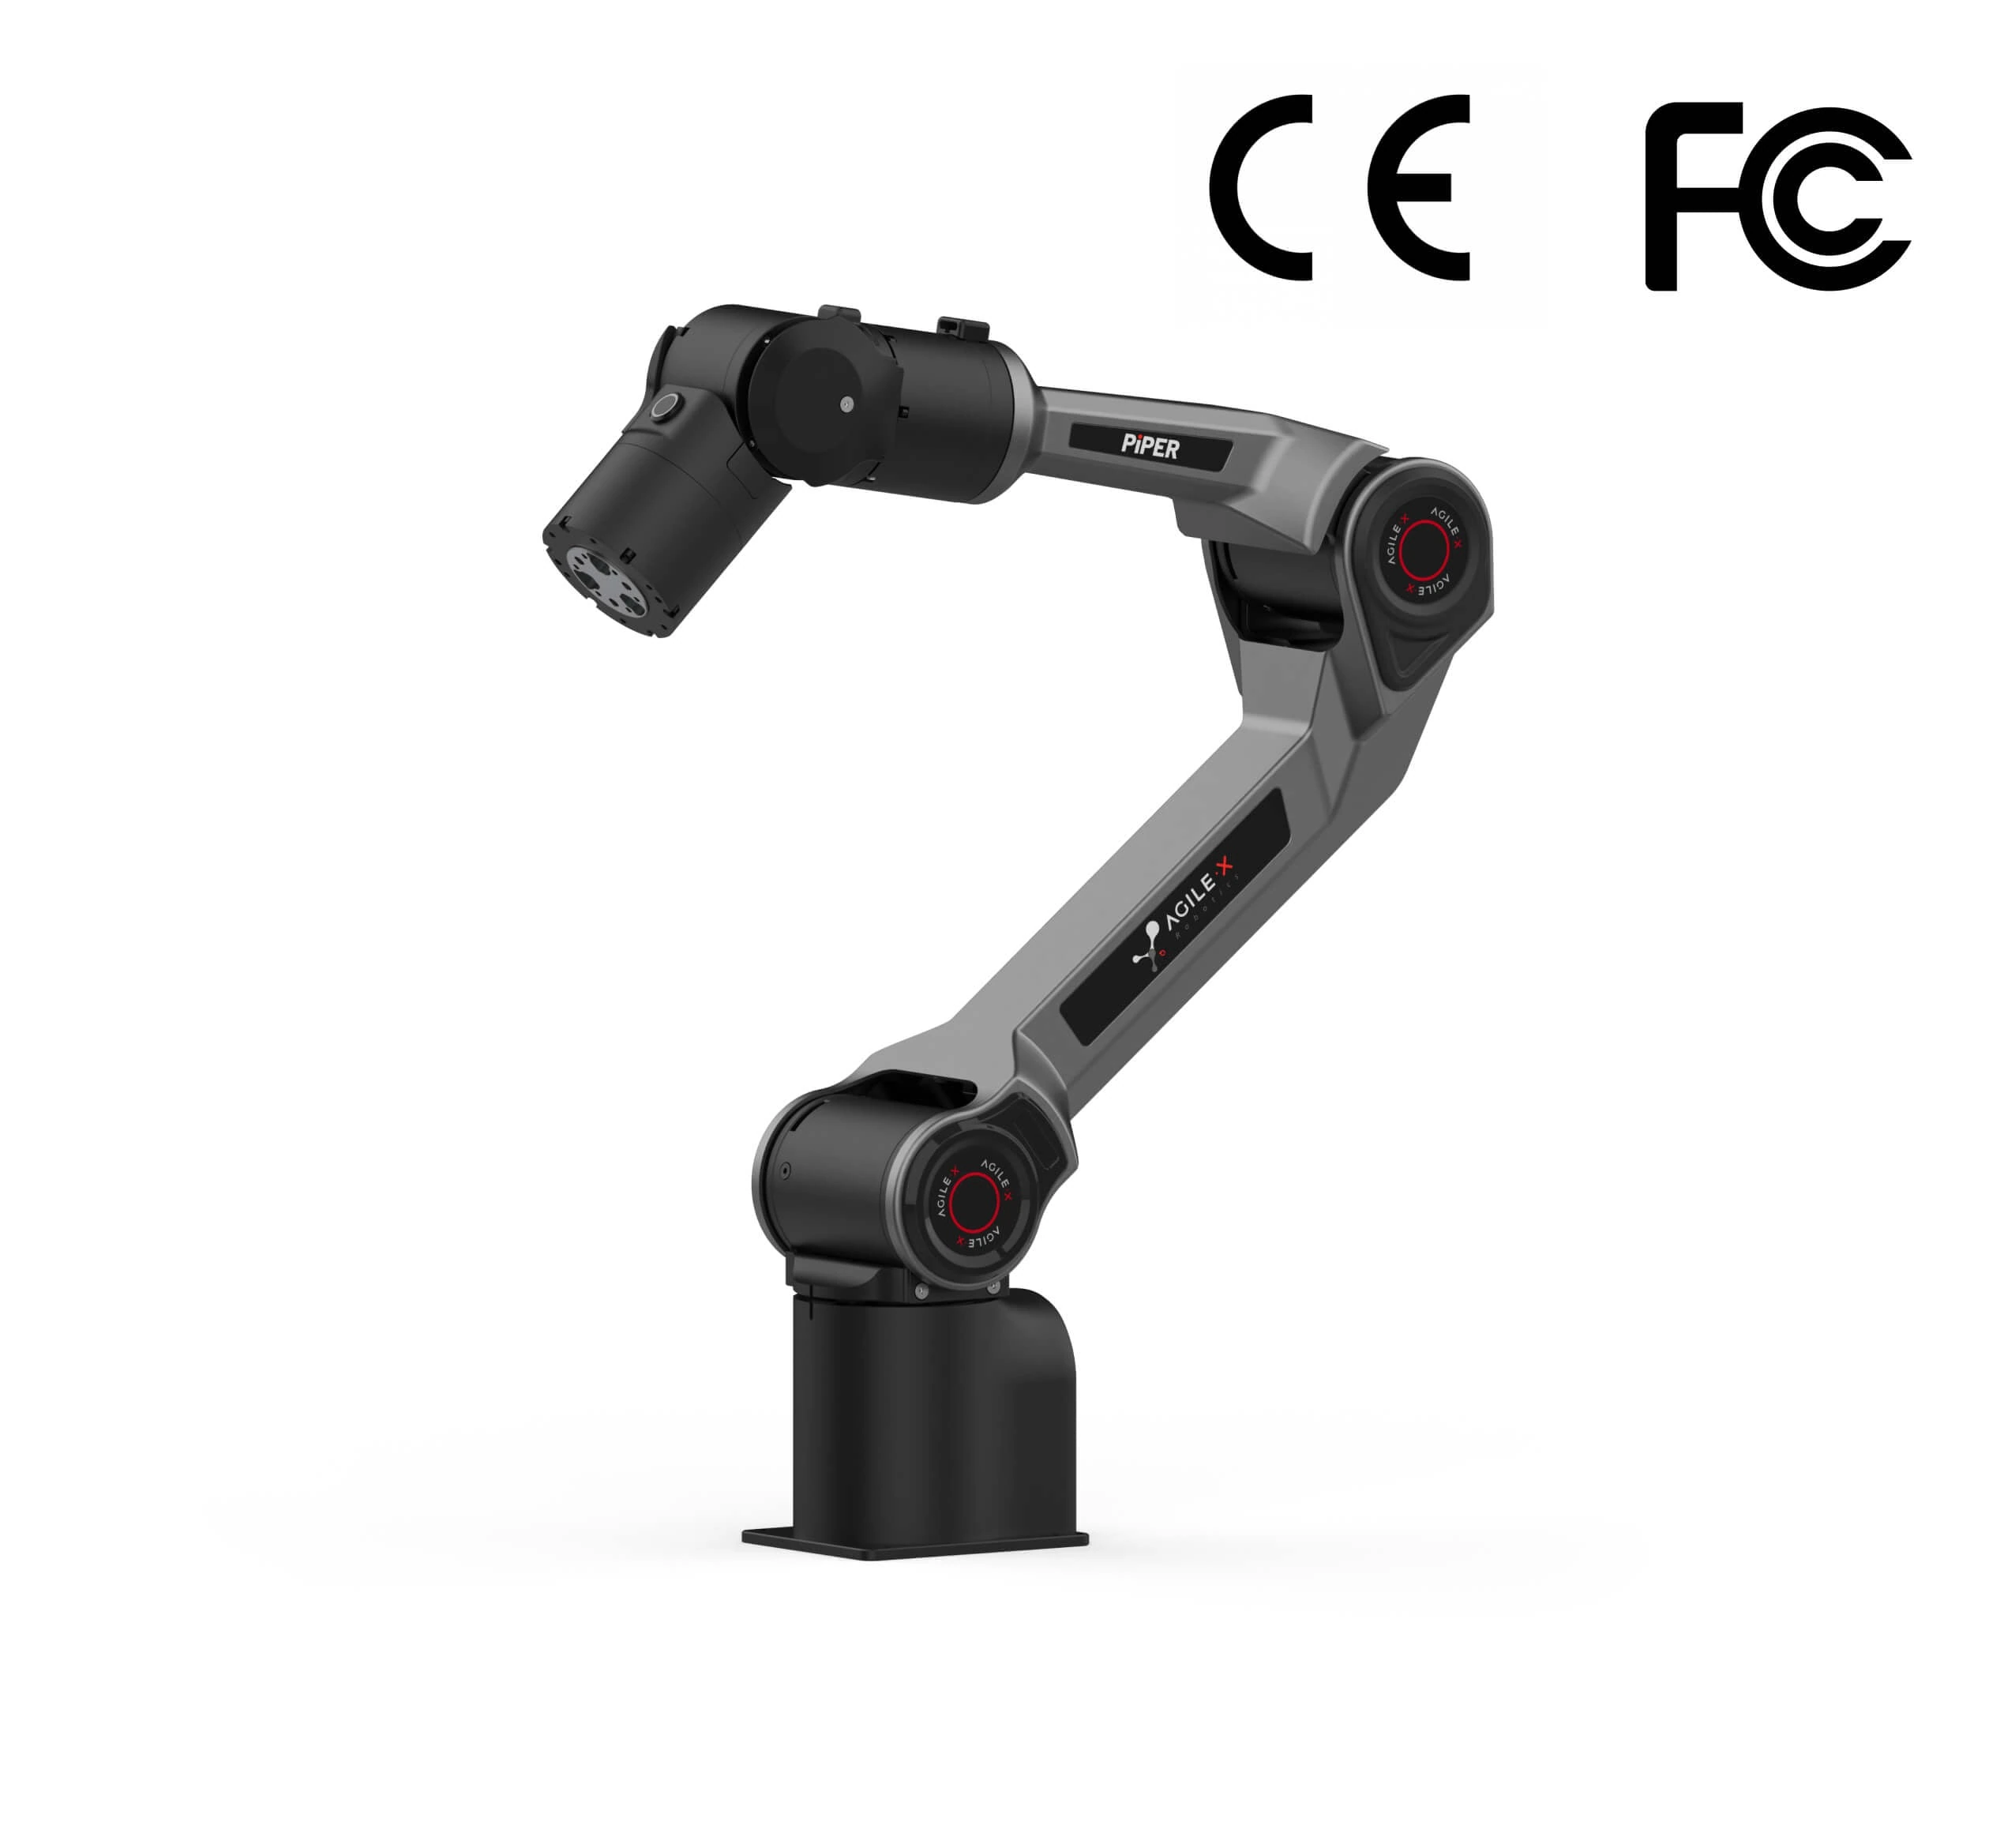
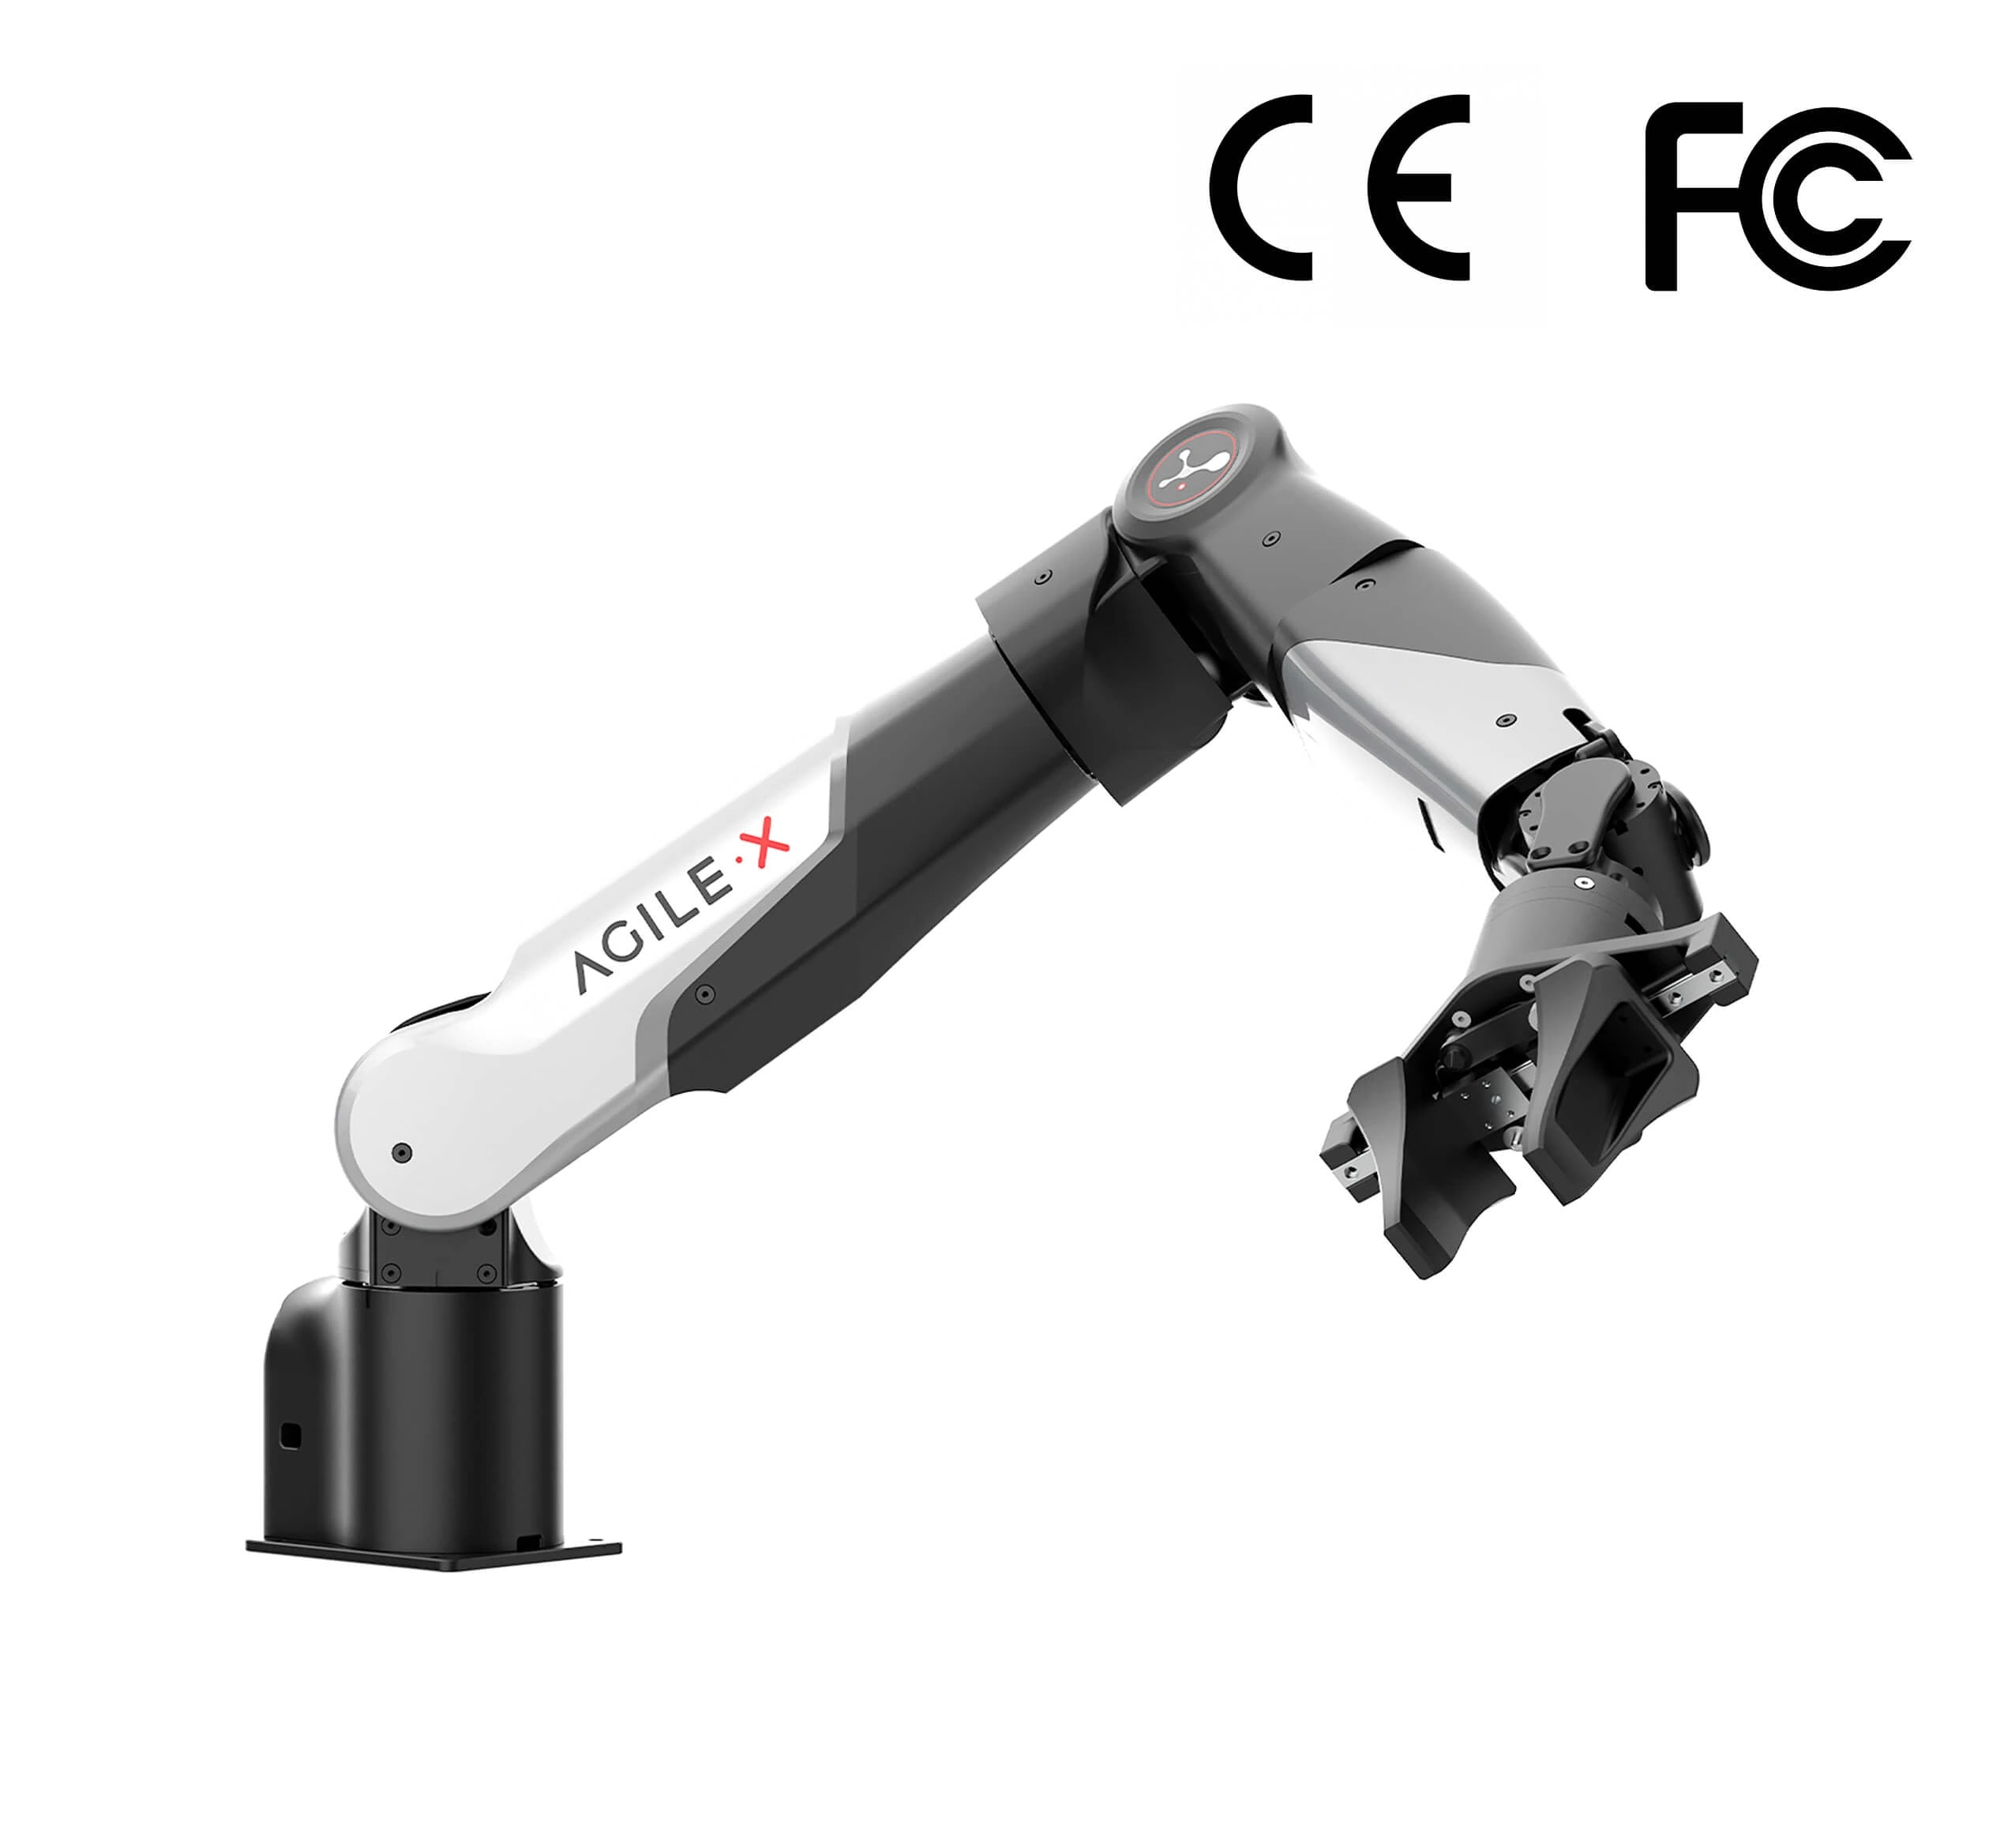
Лёгкий шестиосевой манипулятор для лабораторной робототехники, захвата предметов и сбора обучающих данных.
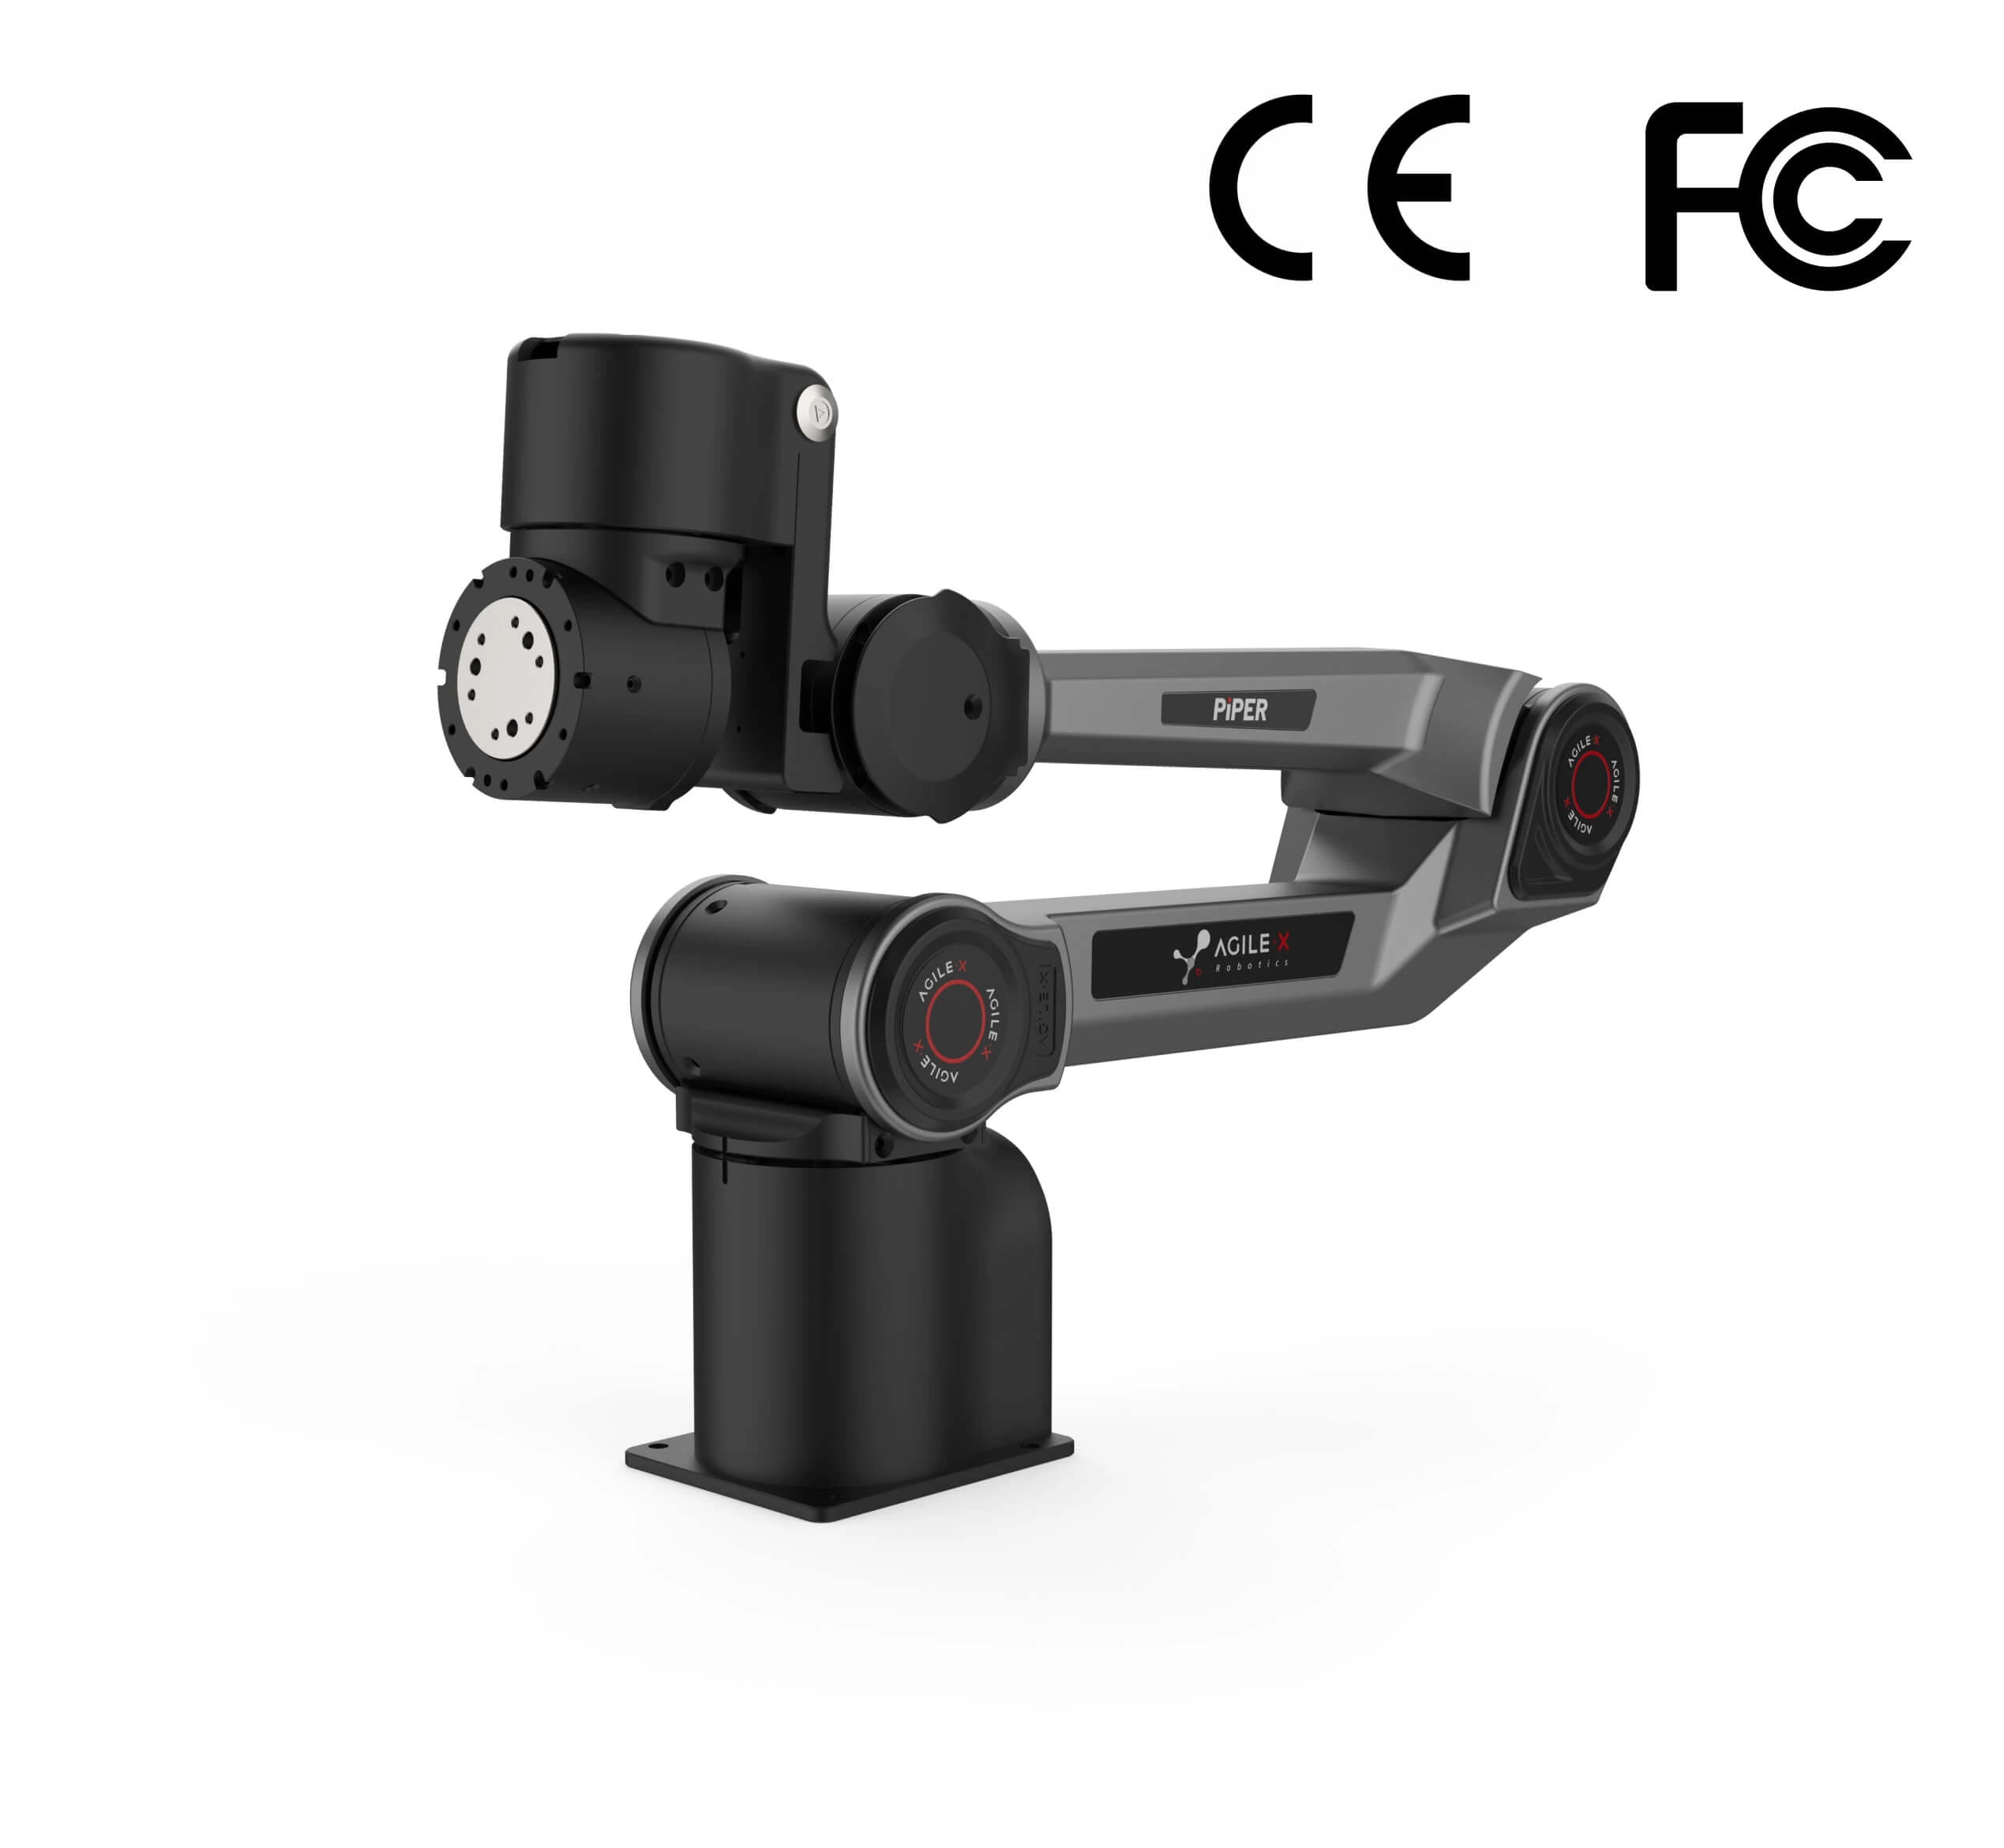
Шестиосевой манипулятор с более подвижным сферическим запястьем для исследований манипуляции.
Семиосевой лёгкий манипулятор для исследований гуманоидной кинематики и сложного взаимодействия с предметами.
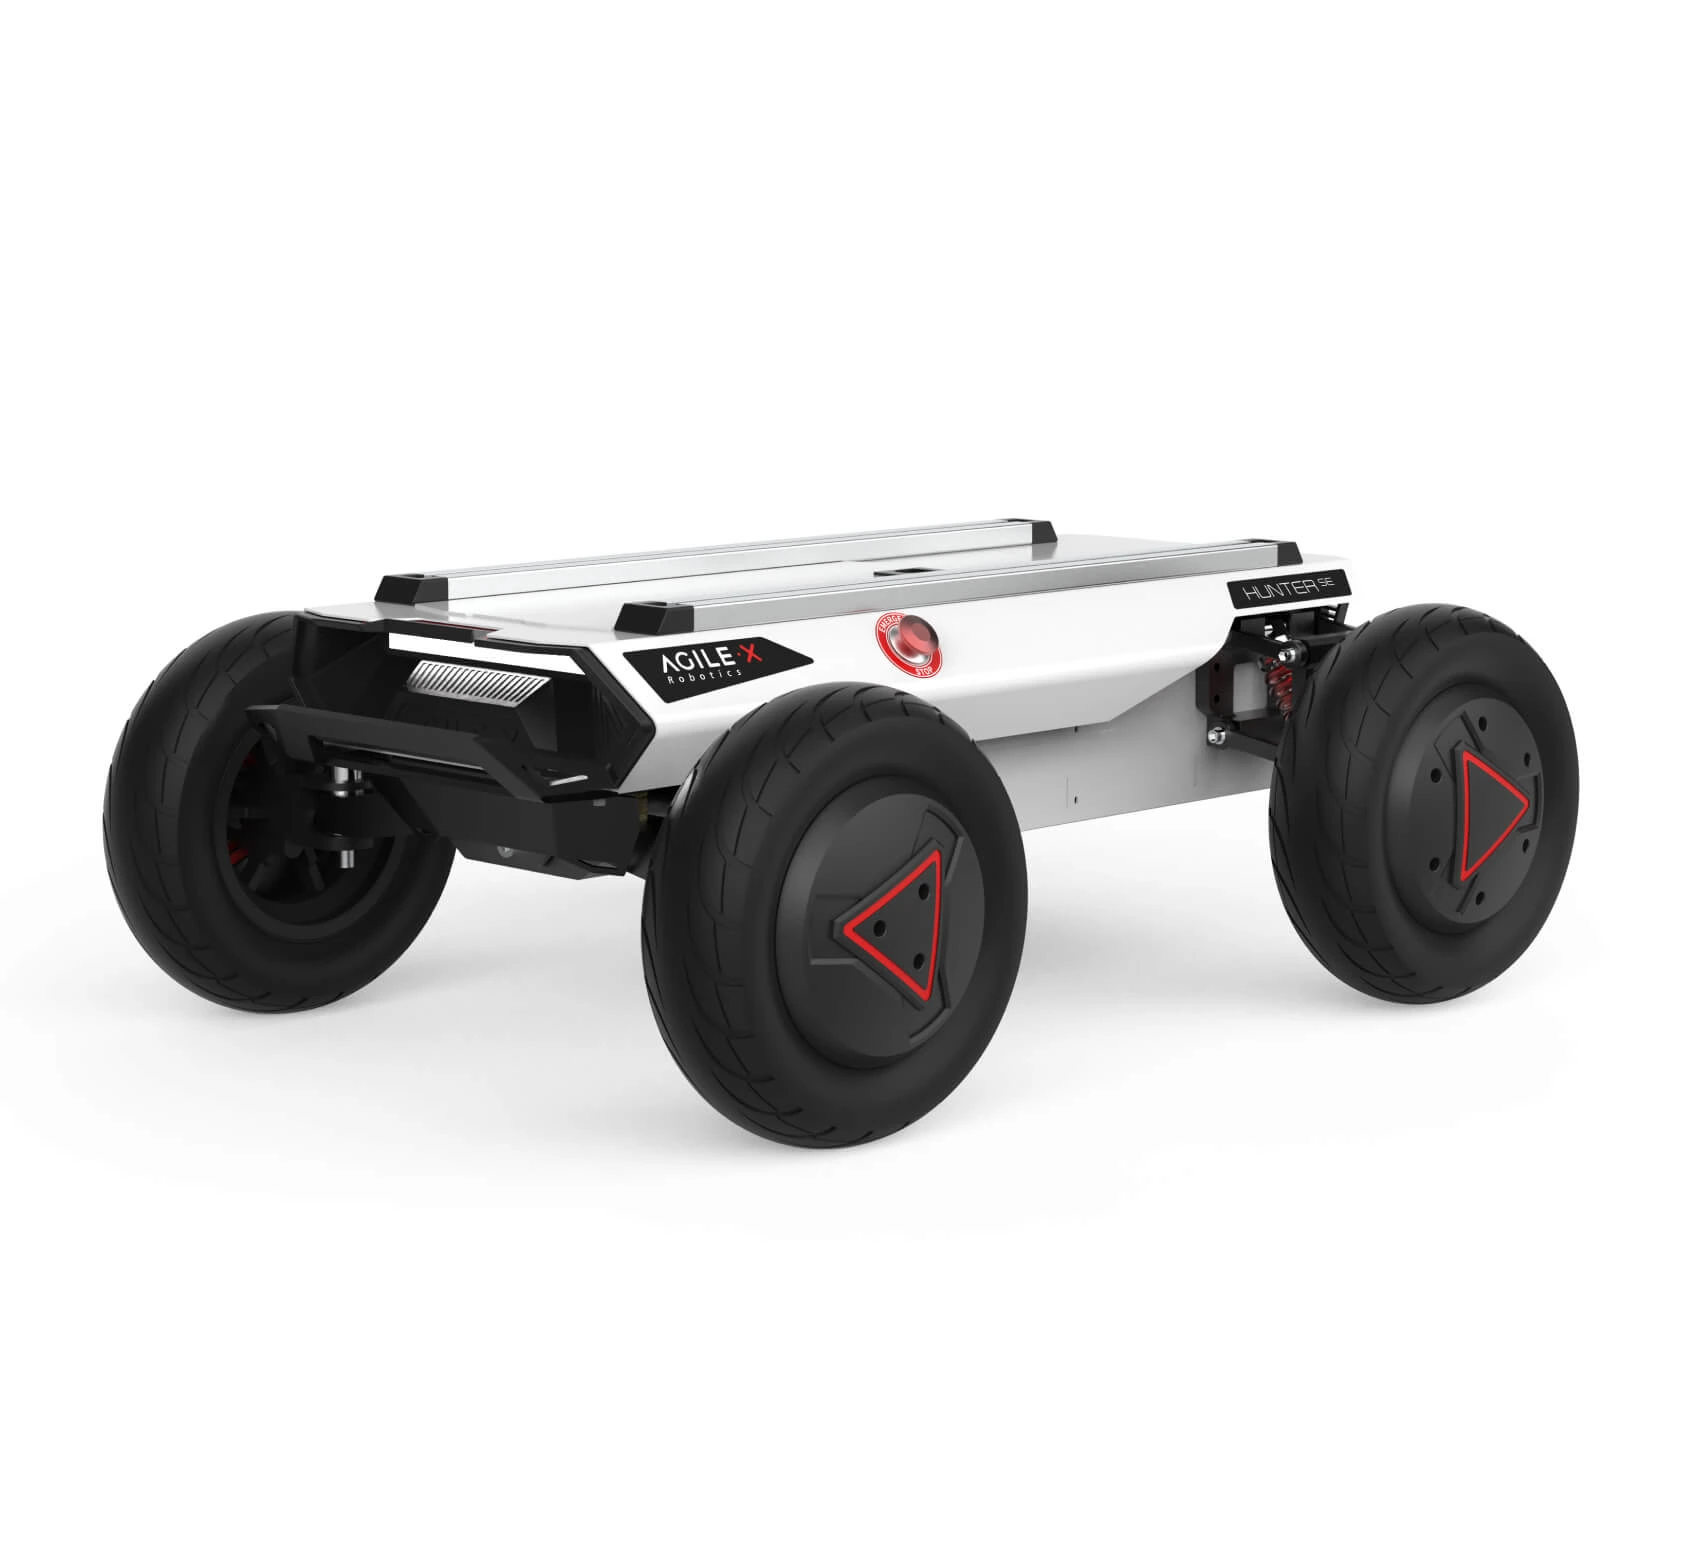
Колёсная мобильная база с рулевым управлением по схеме Аккермана.
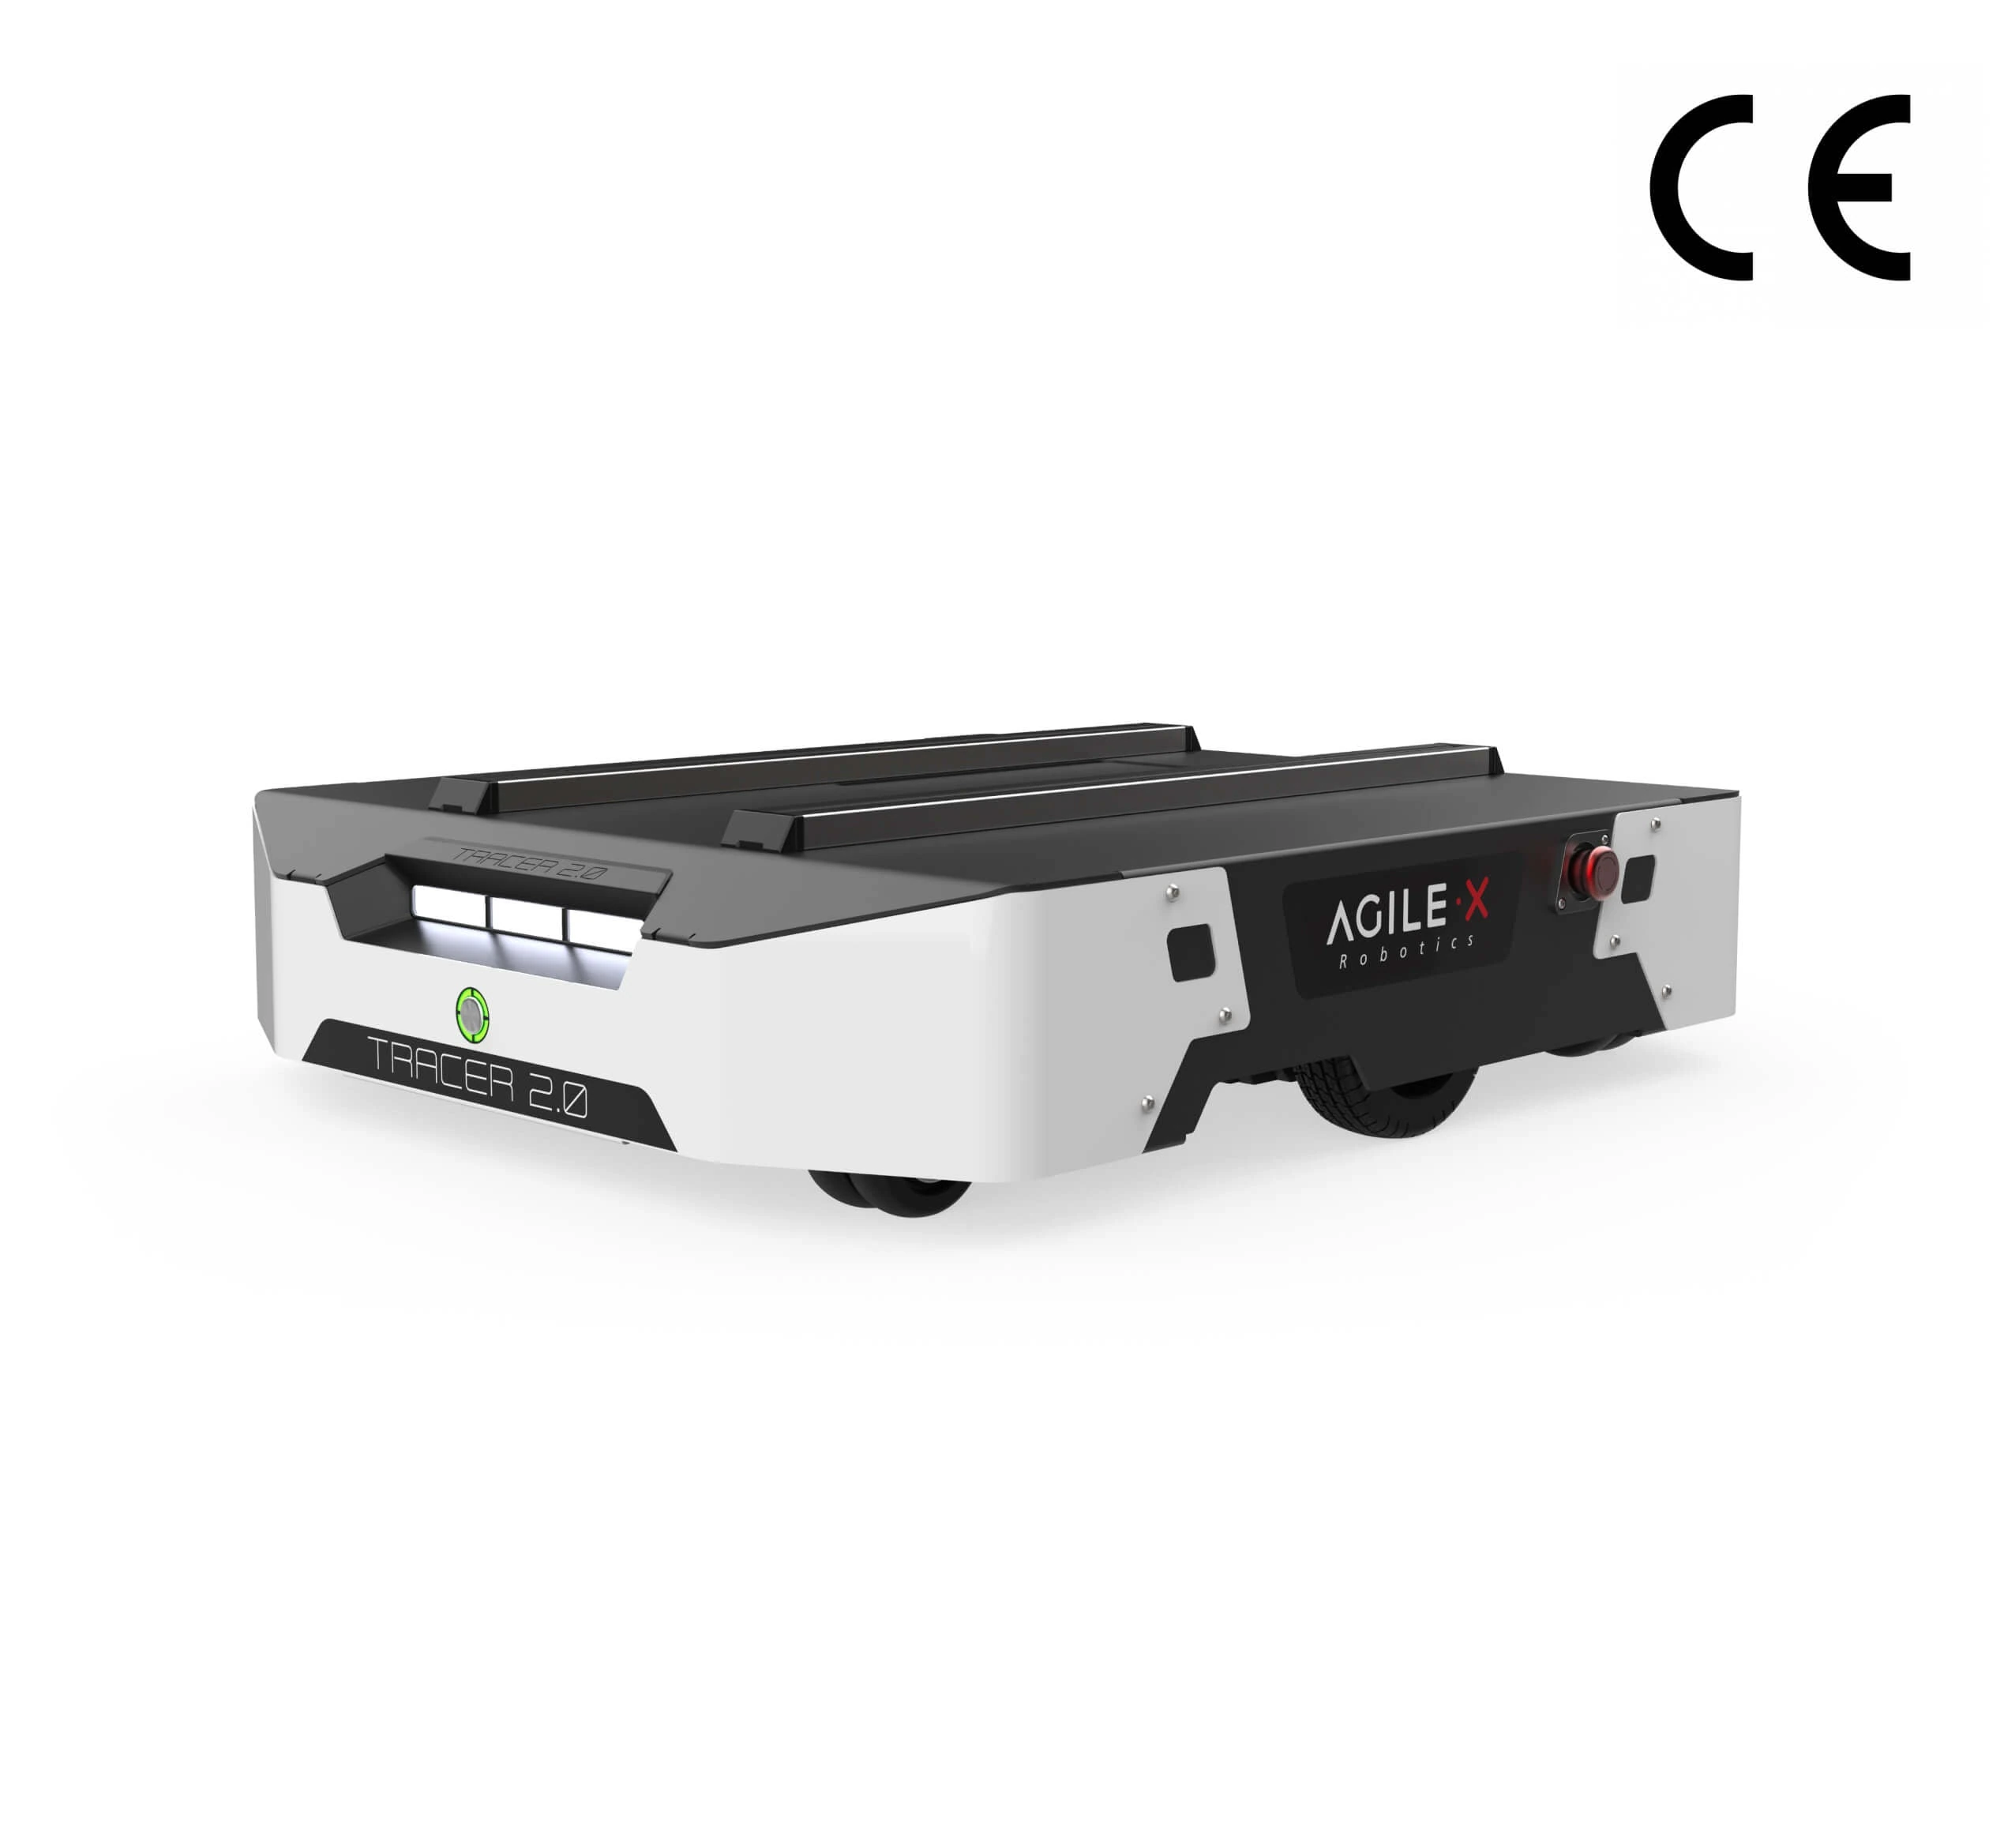
Низкопрофильная дифференциальная платформа для разработки мобильных роботов в помещениях.