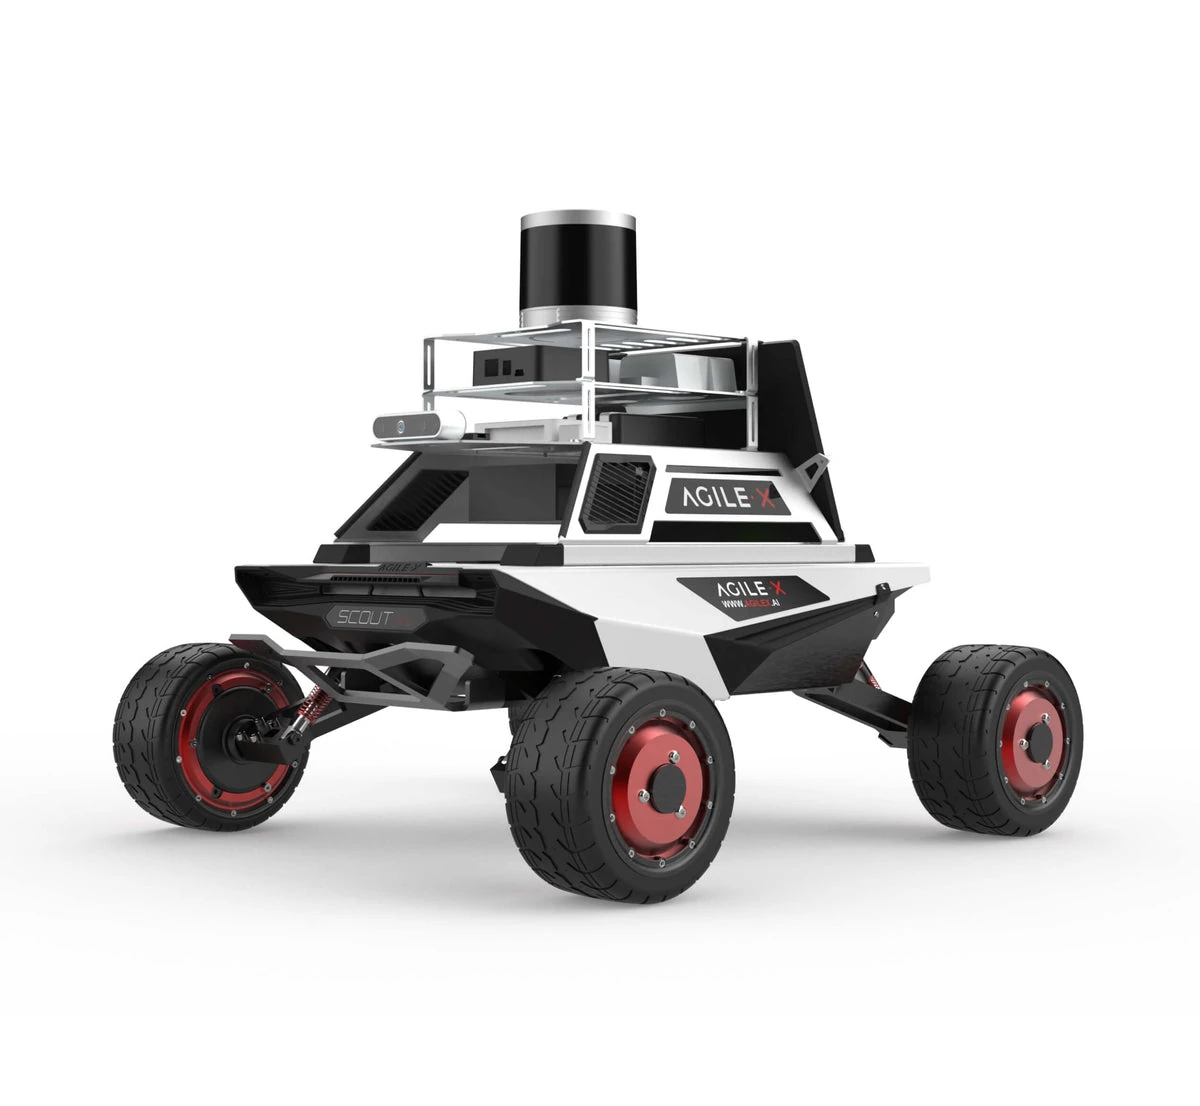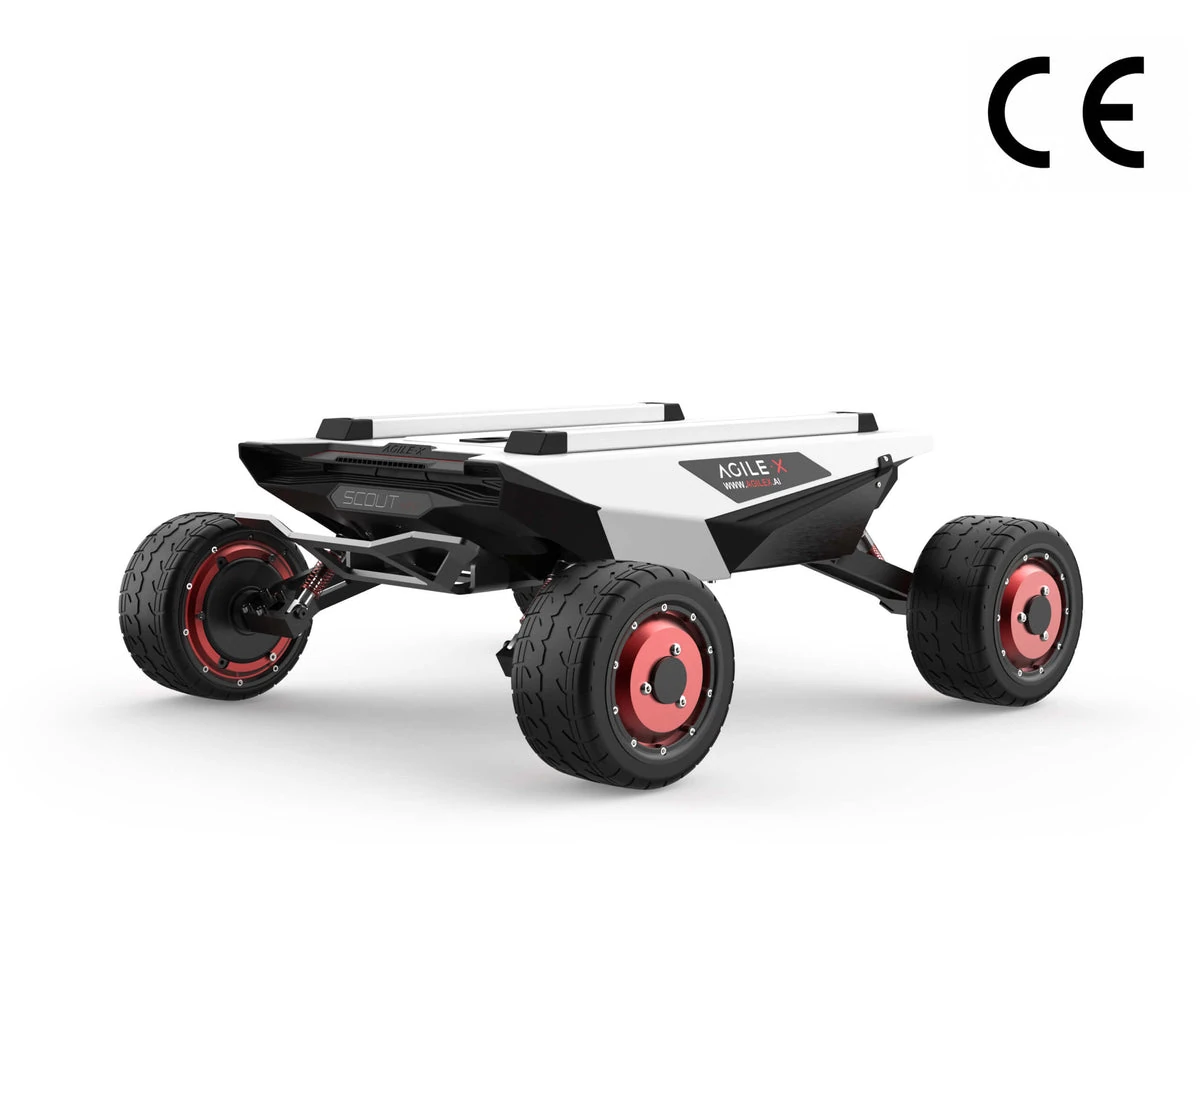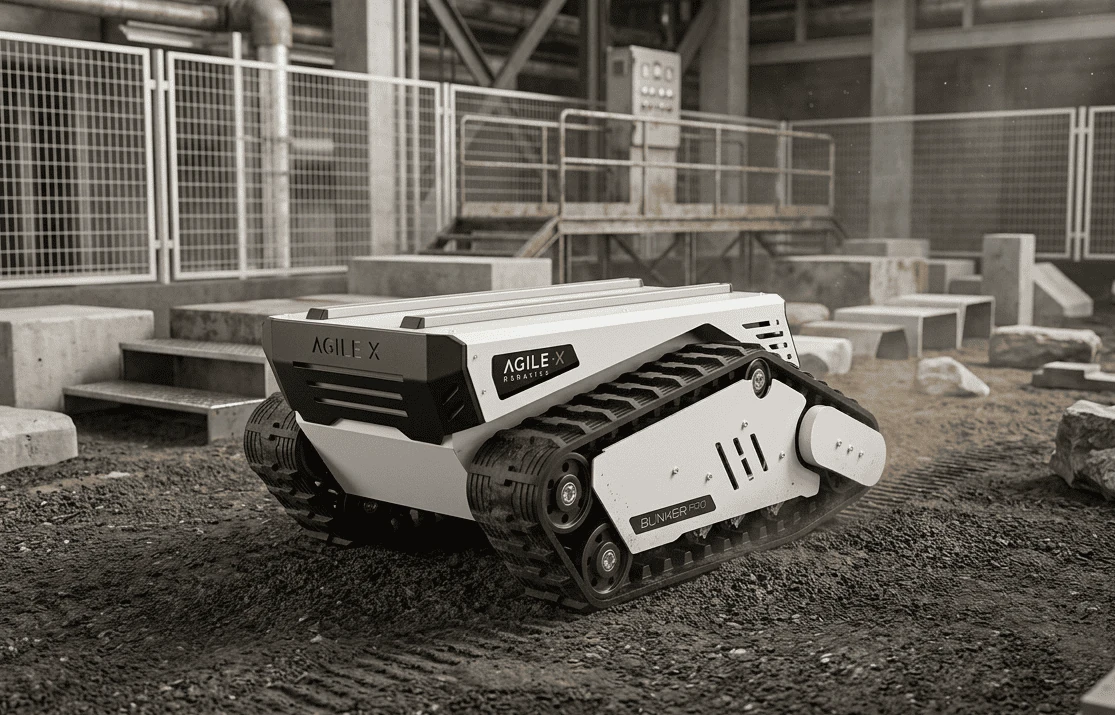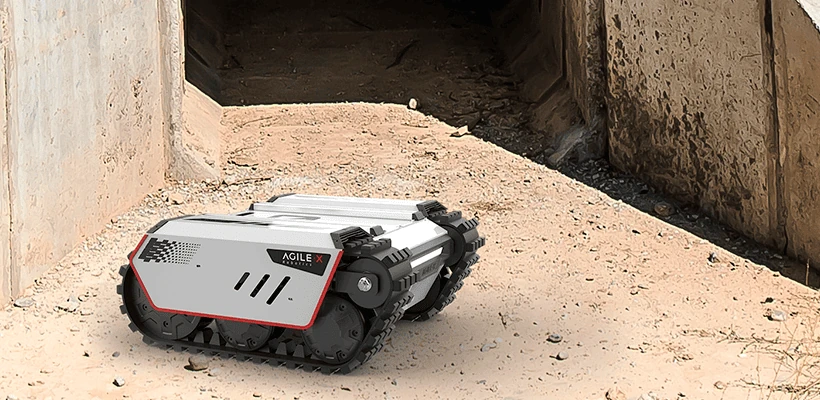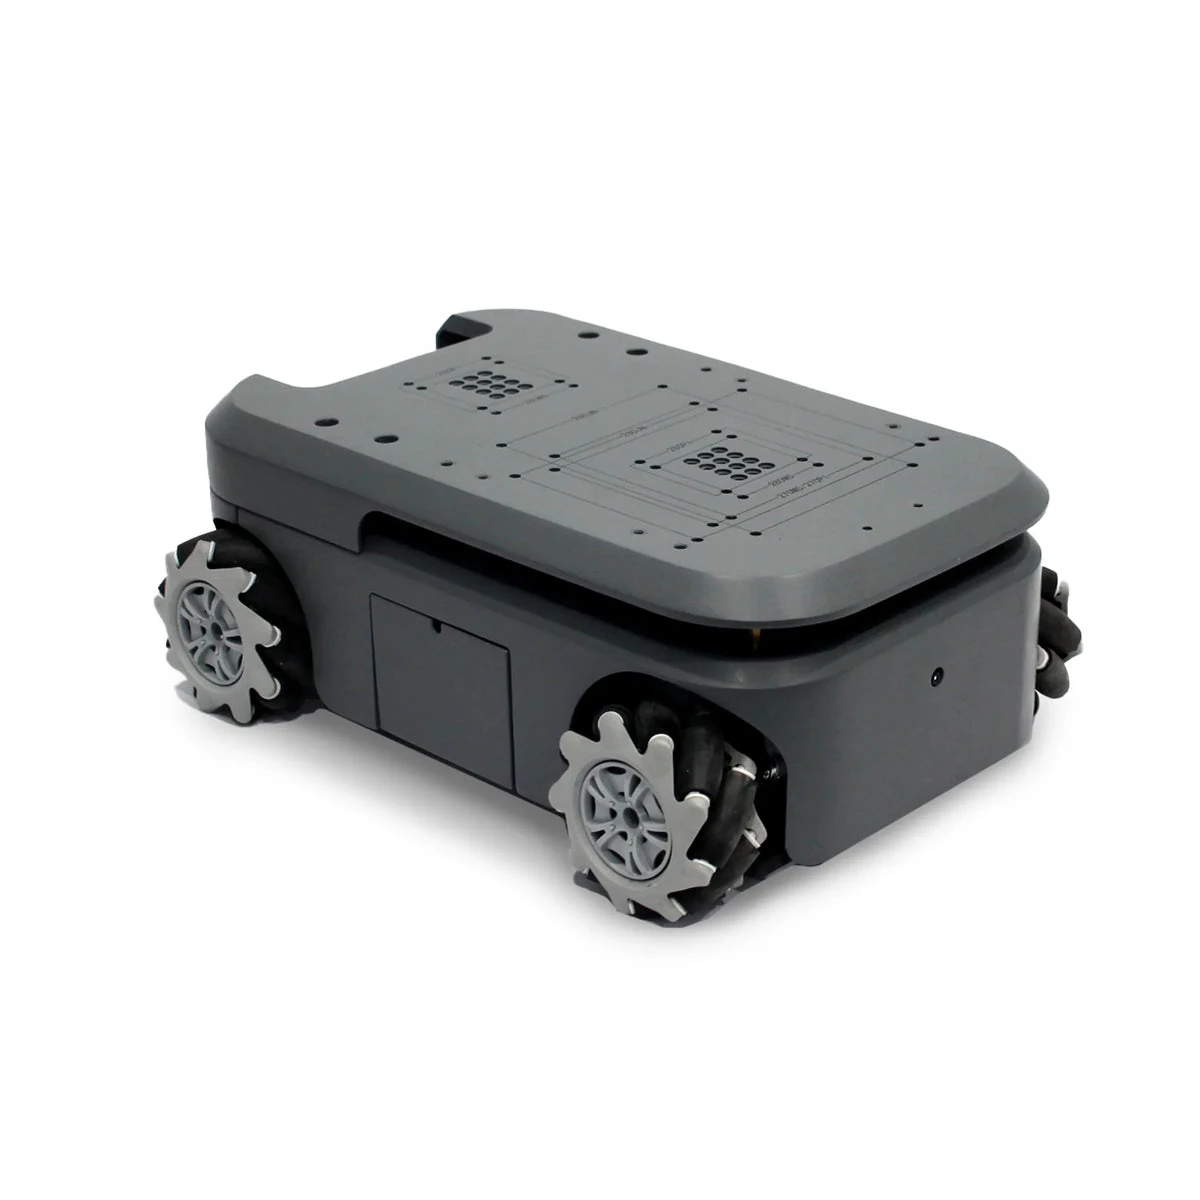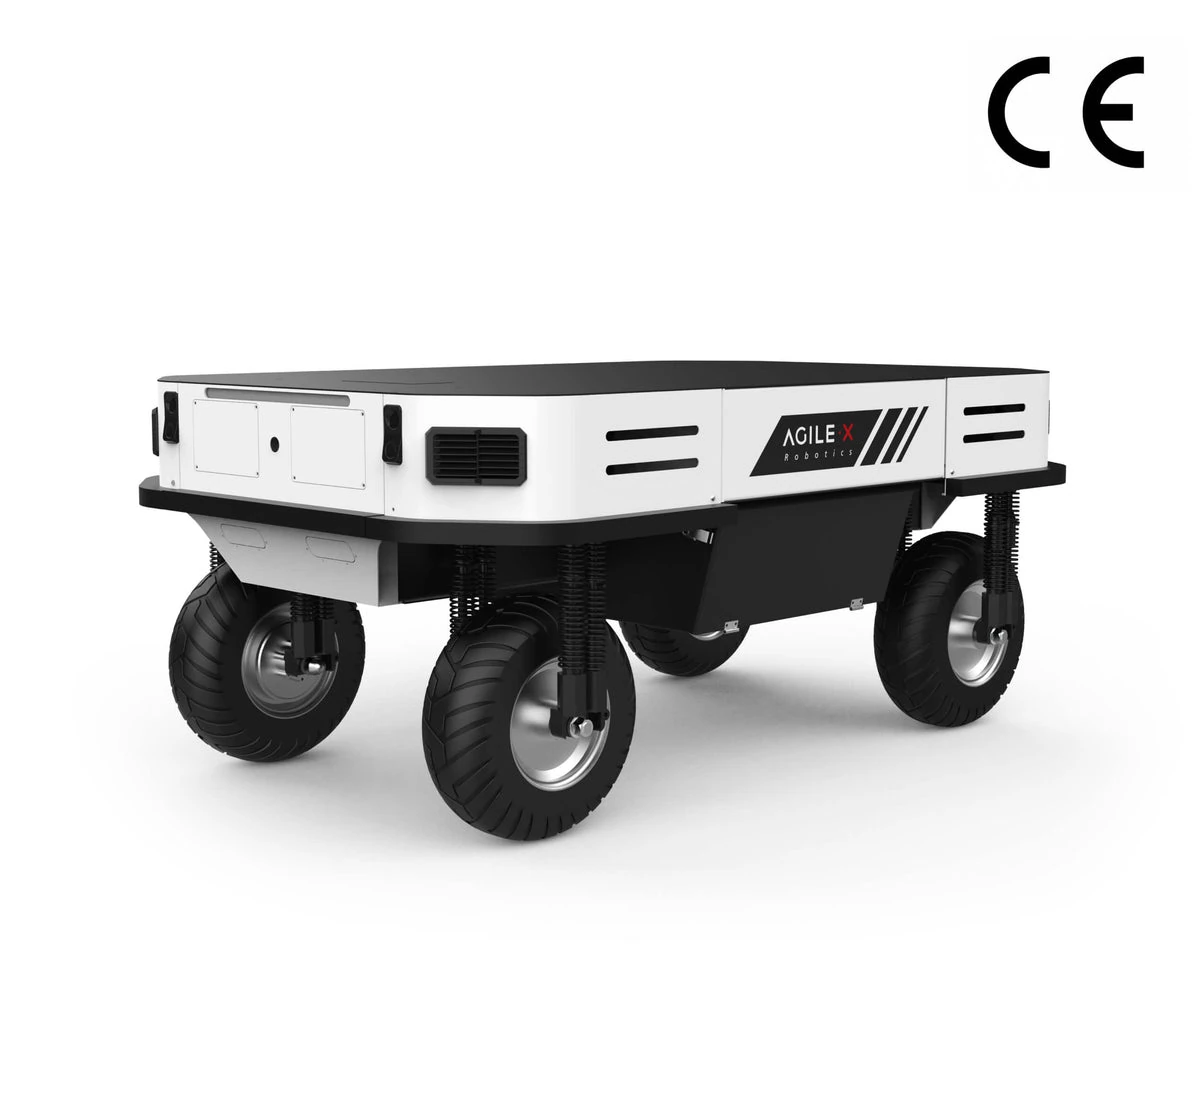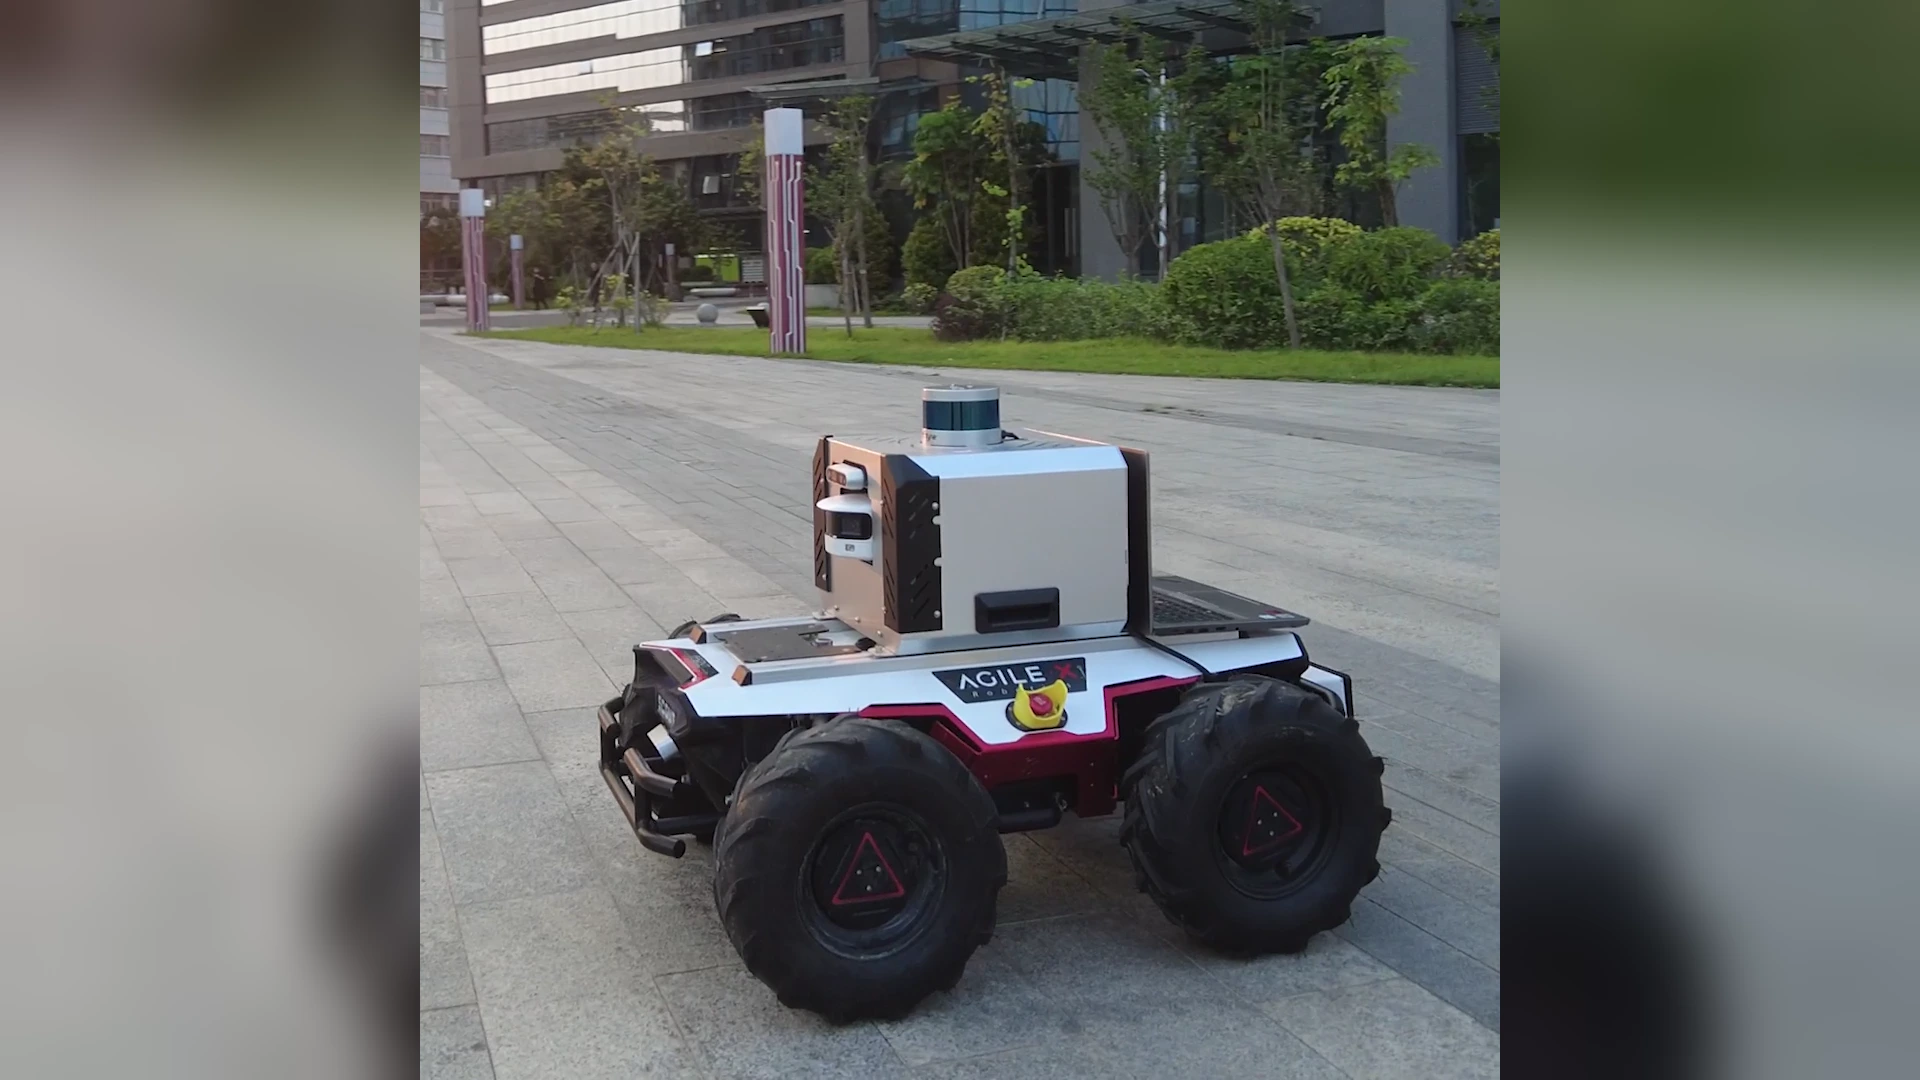
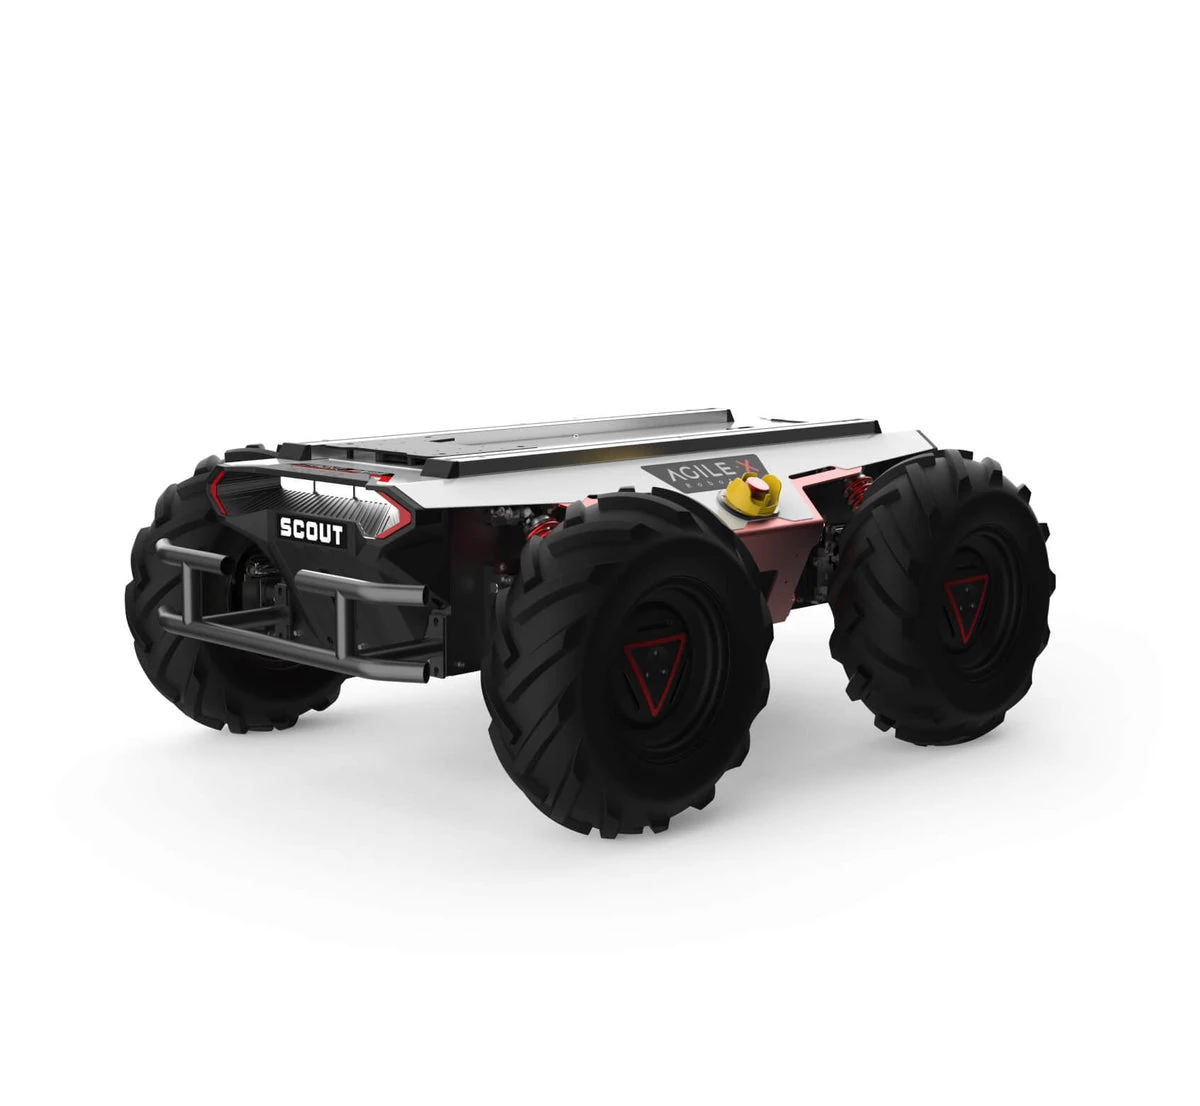
Четырёхколёсная платформа для разработки мобильных роботов
- Нагрузка
- 50 кгГрузоподъемность (максимальная)
- Автономность
- Уточняется
- Скорость
- Уточняется
Колёсные и гусеничные платформы для разработки навигации, мобильных манипуляторов и исследовательских комплексов.
Доставка от 20 днейЧетырёхколёсная платформа для разработки мобильных роботов
Исследовательский комплект на мобильной платформе SCOUT MINI
Компактное шасси с независимым приводом колёс
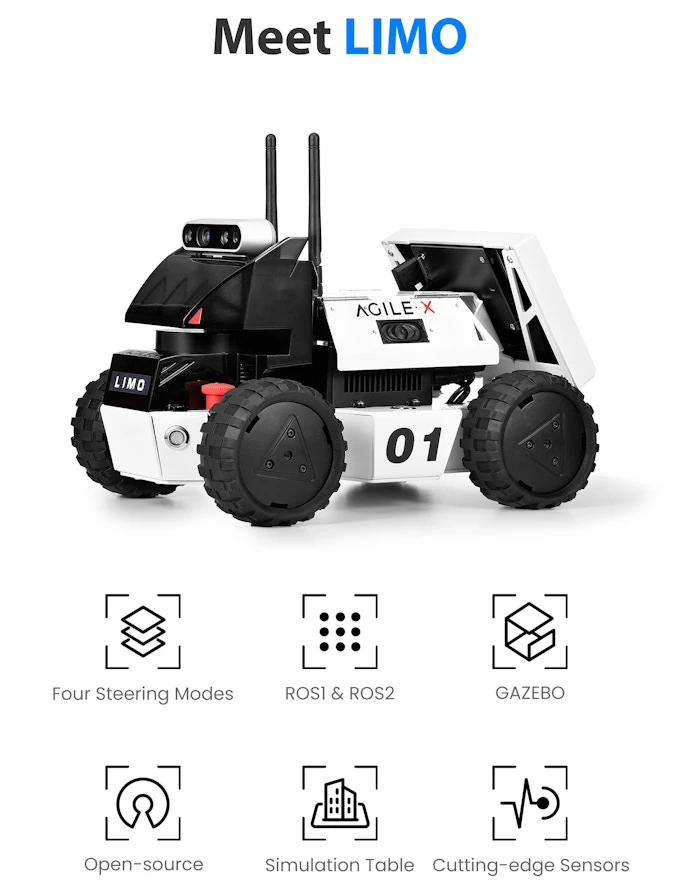
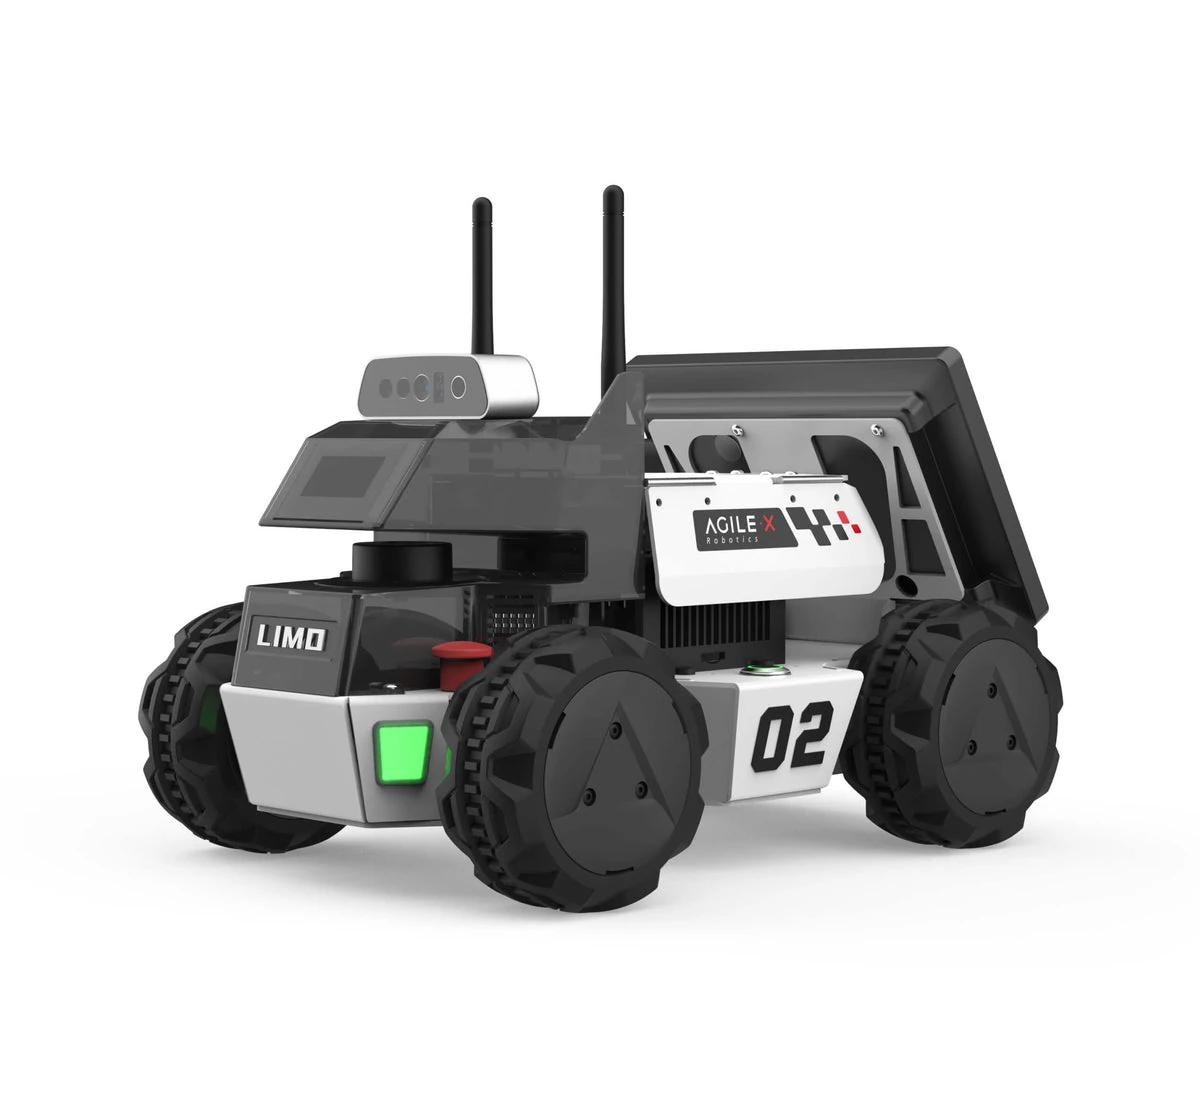
Учебная мобильная платформа с четырьмя режимами движения
Платформа для обучения ROS и алгоритмам восприятия
Гусеничная база для мобильных робототехнических проектов
Версия LIMO для разработки в ROS2
Компактная гусеничная платформа для разработки
Манёвренная колёсная платформа для робототехнических задач
Мобильная платформа Jetson Nano для навигации и машинного зрения
Мобильная база с управляемыми колёсами и площадкой под оборудование
JAKA Lumi — мобильная платформа с манипулятором и зрением для разработки и проверки роботизированных сценариев.
JAKA S³ — мобильный манипулятор для перемещения между рабочими станциями и выполнения операций с деталями.
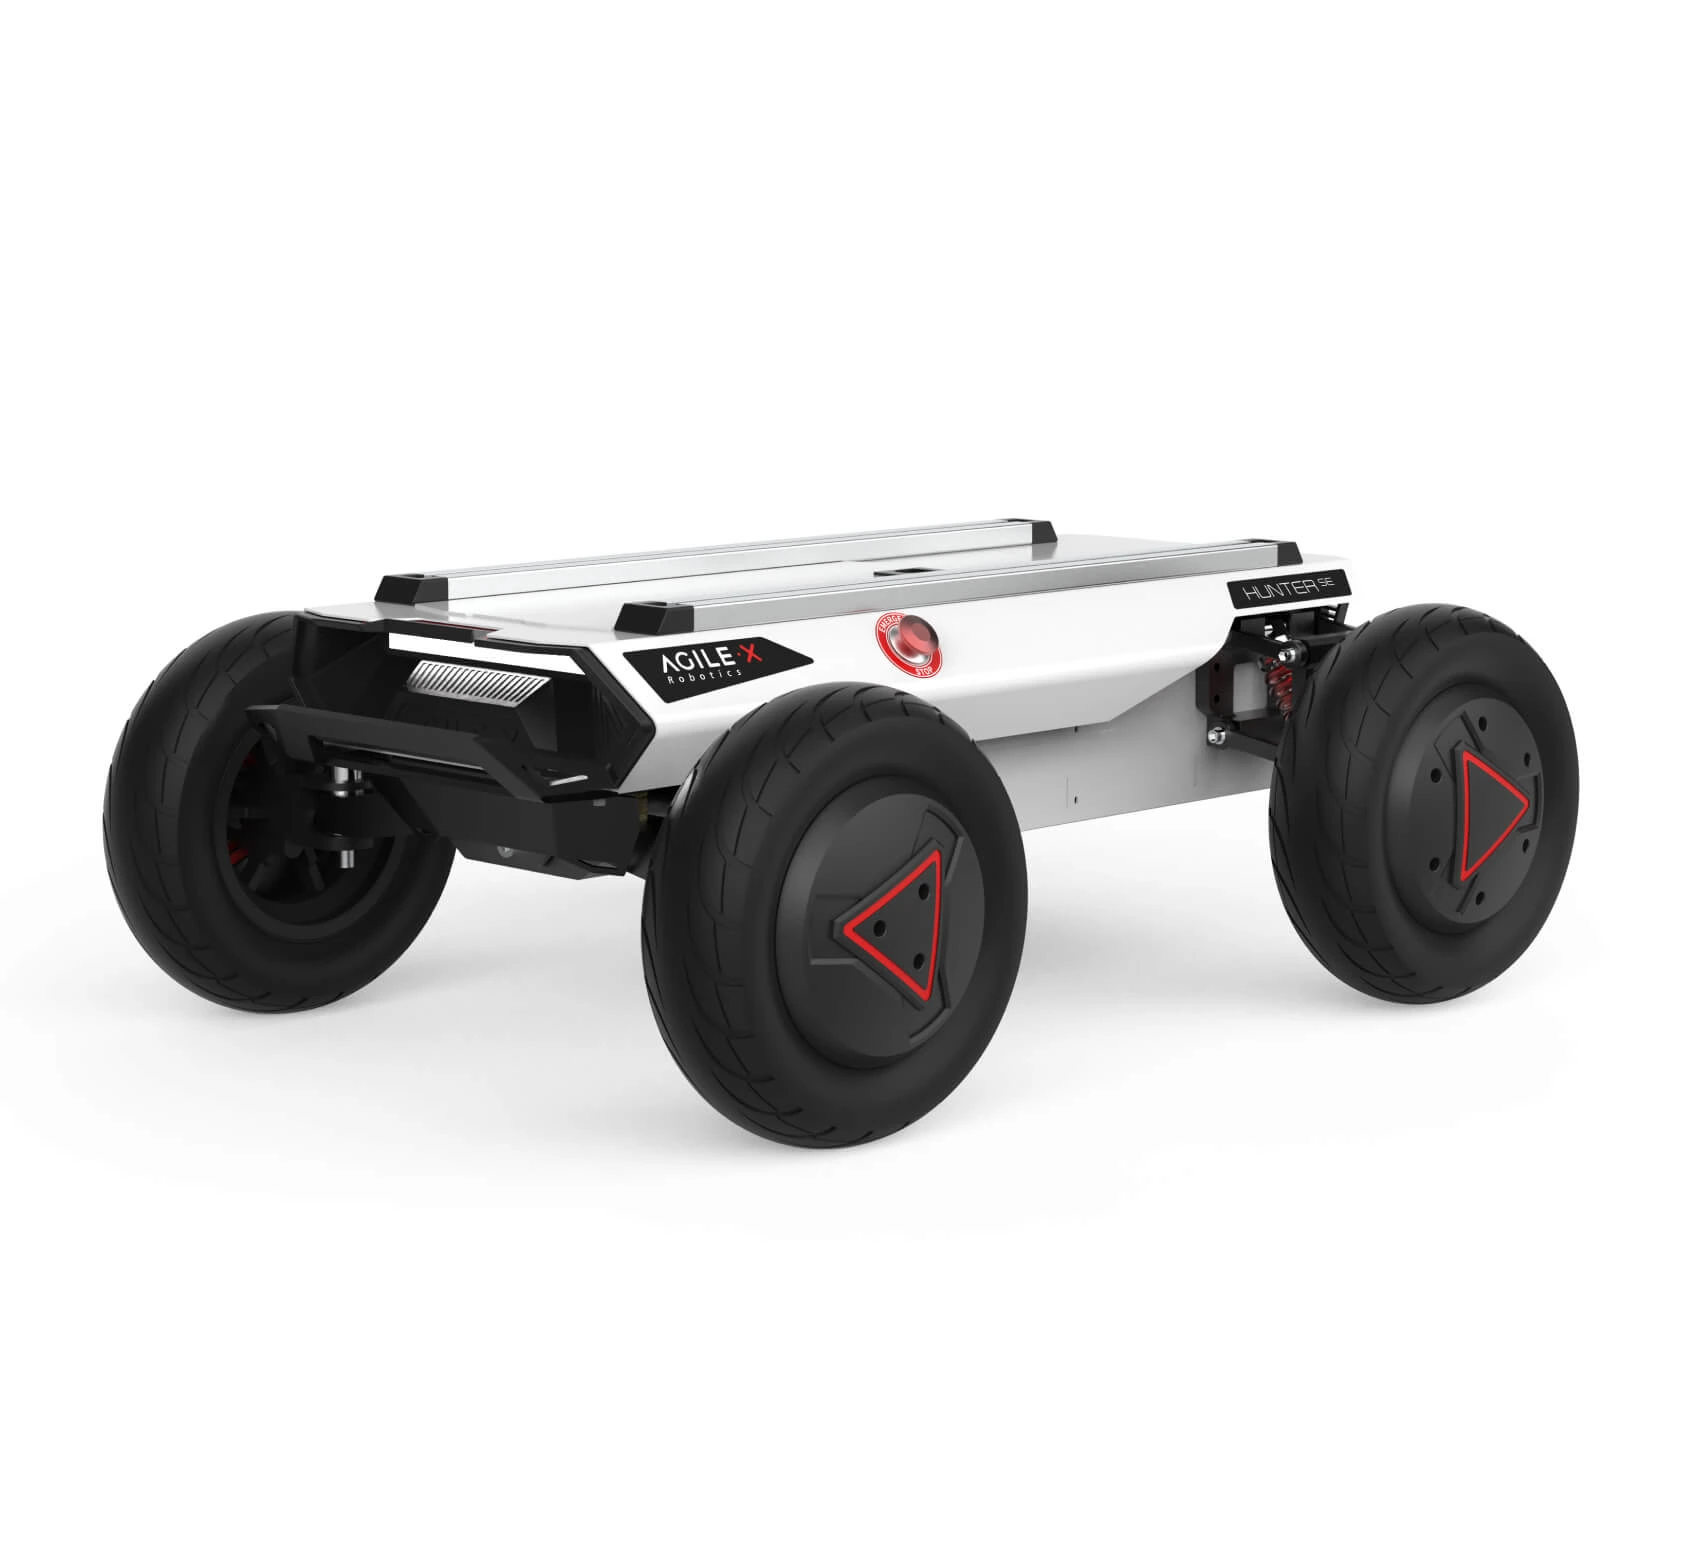
Колёсная мобильная база с рулевым управлением по схеме Аккермана.
Низкопрофильная дифференциальная платформа для разработки мобильных роботов в помещениях.
Усиленная гусеничная платформа для установки инспекционного оборудования и работы на сложных покрытиях.
Омнинаправленная база третьего поколения с четырьмя управляемыми колёсами.
Компактная четырёхколёсная база для мобильных манипуляторов и исследований embodied AI.
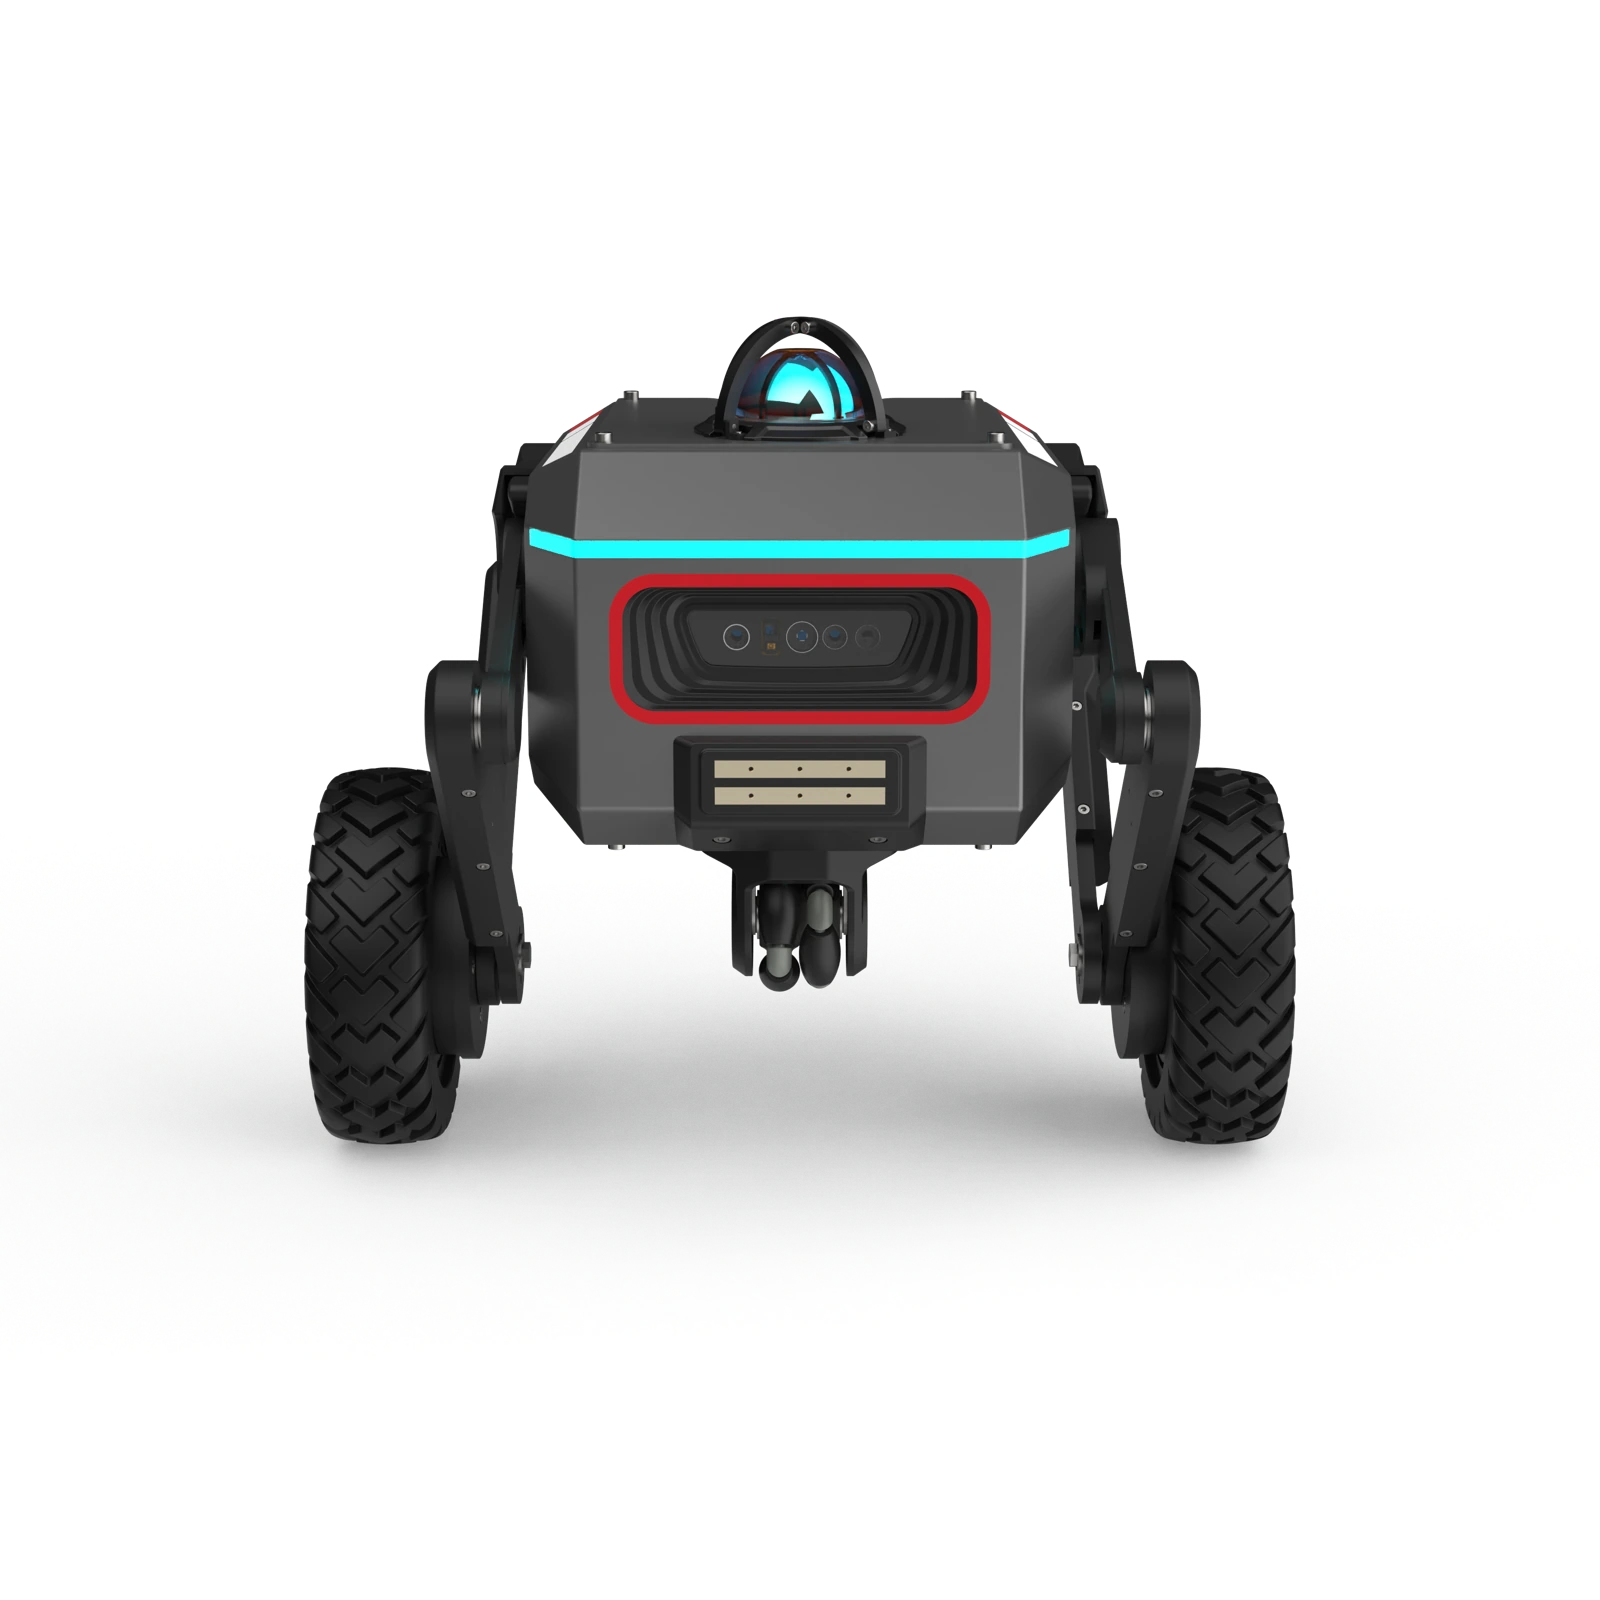
Колёсно-шагающая исследовательская платформа для экспериментов с движением на сложном рельефе.
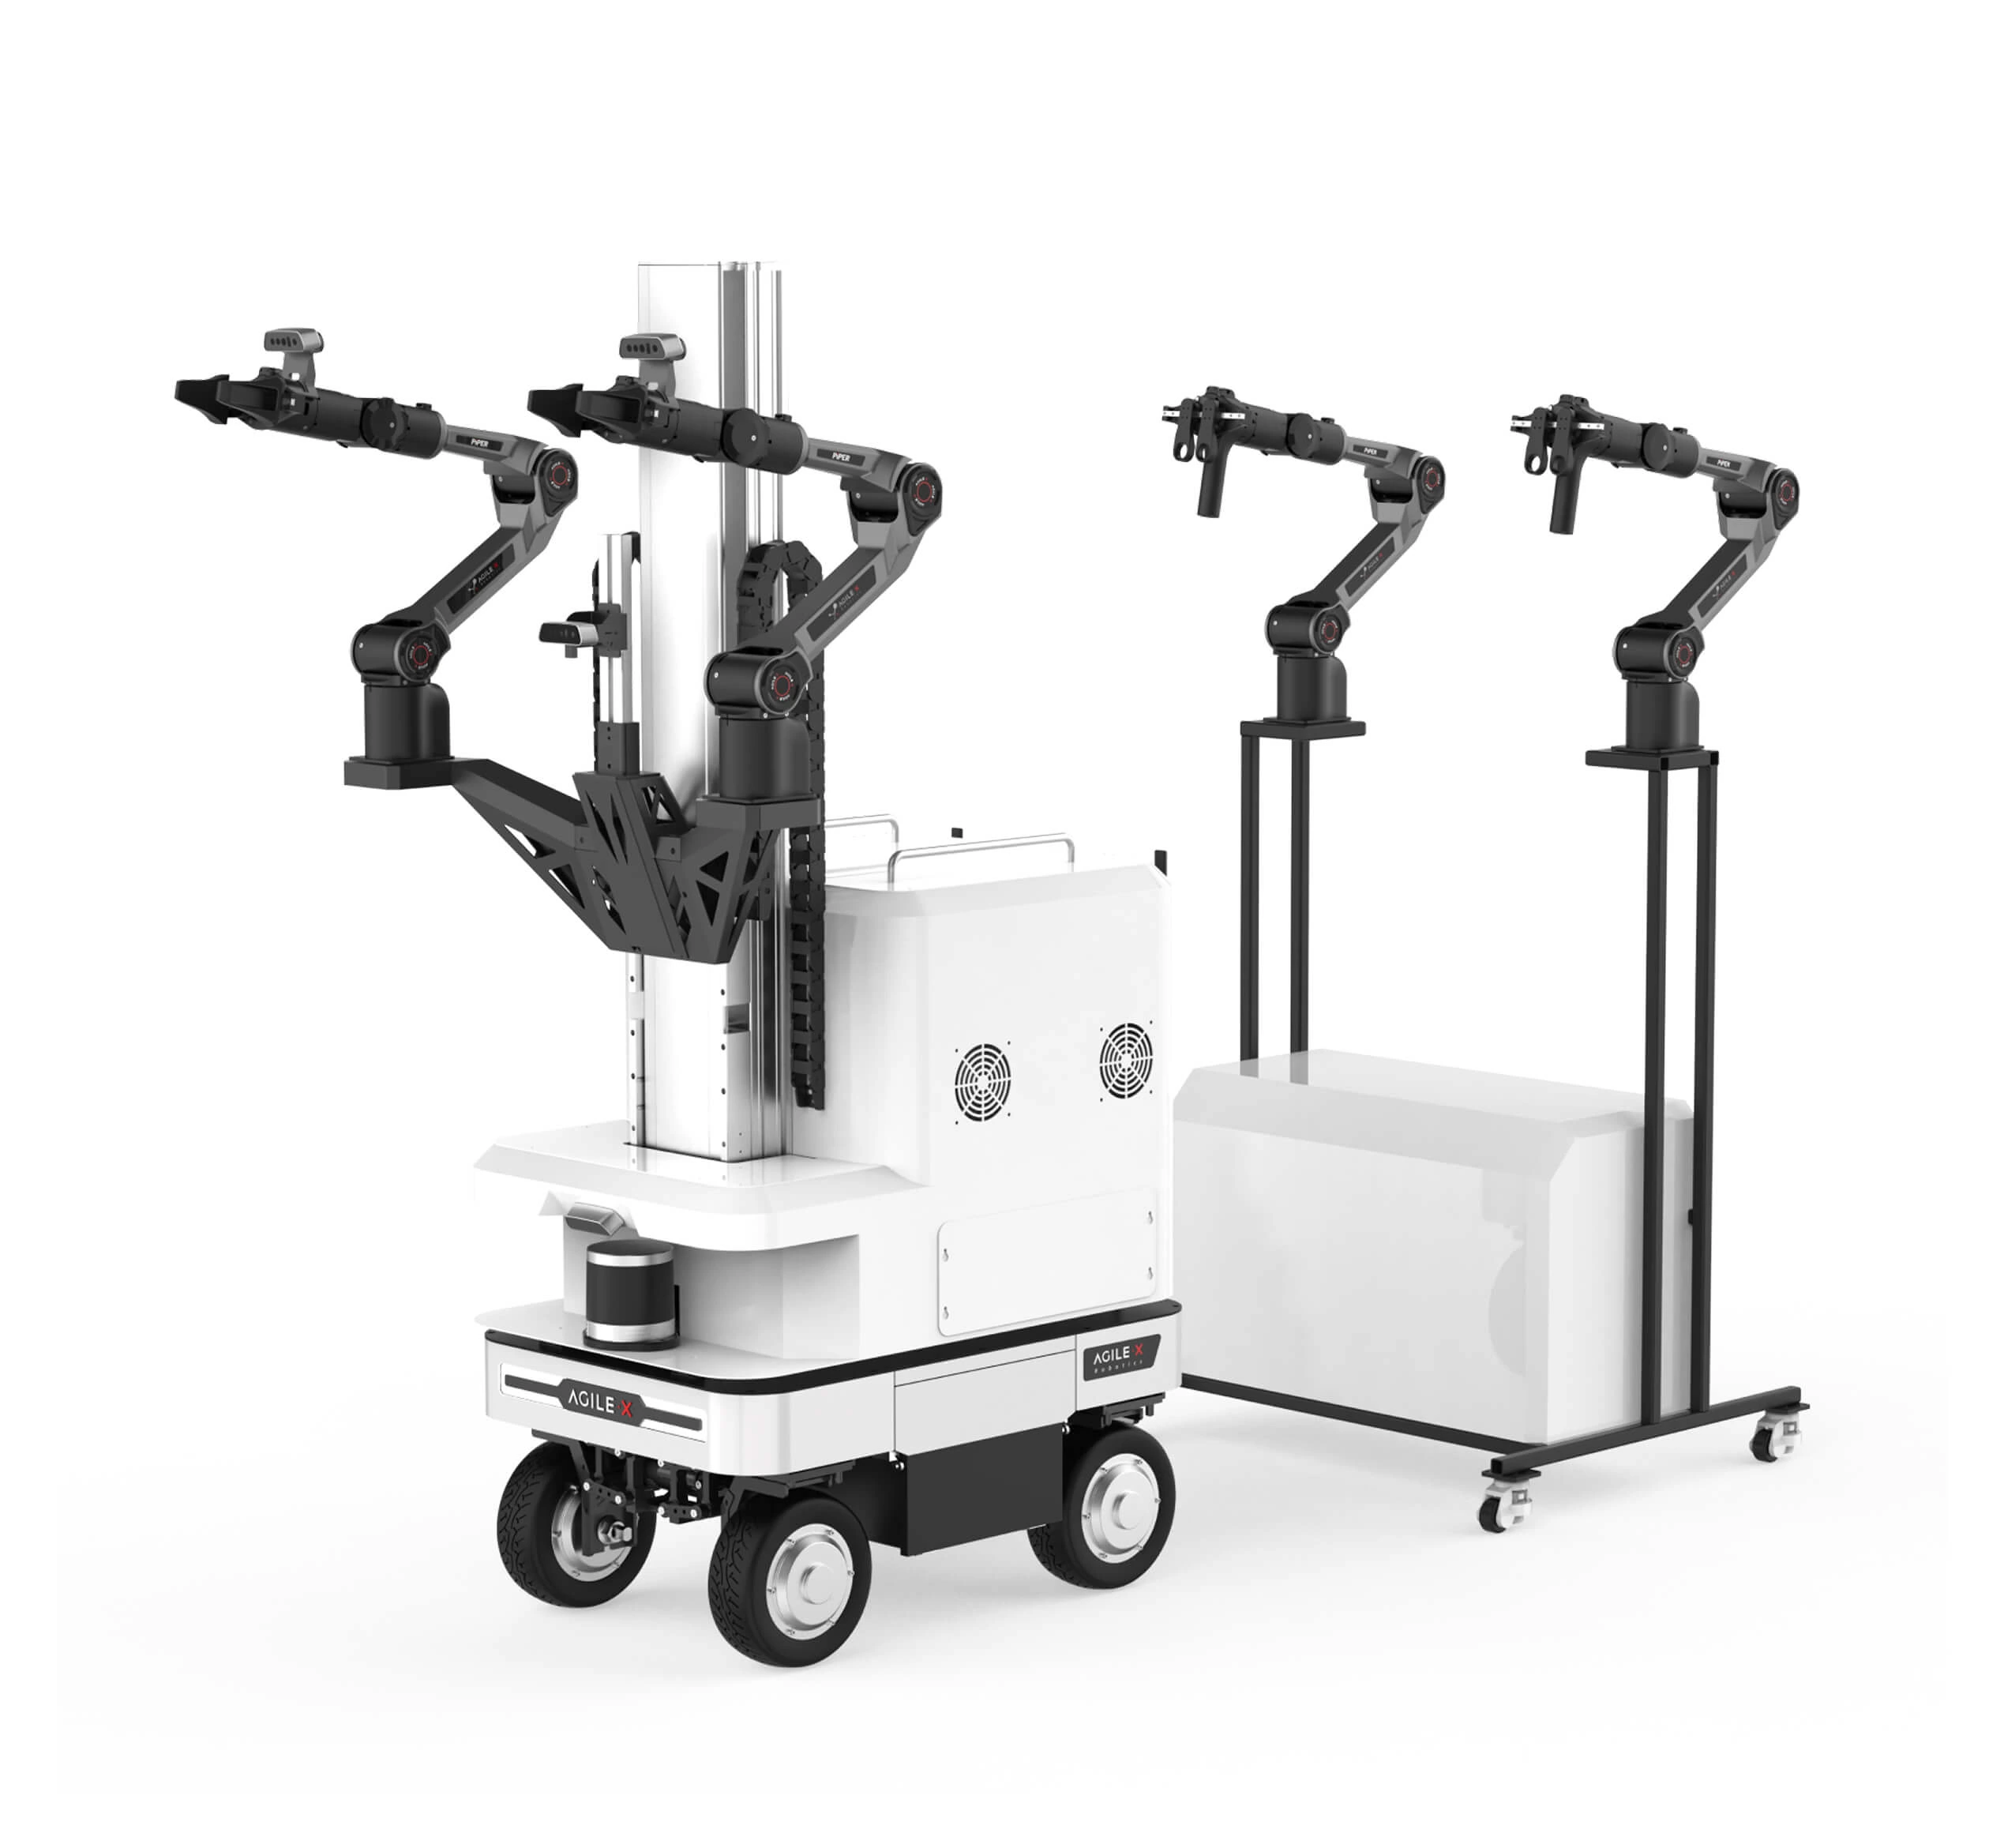
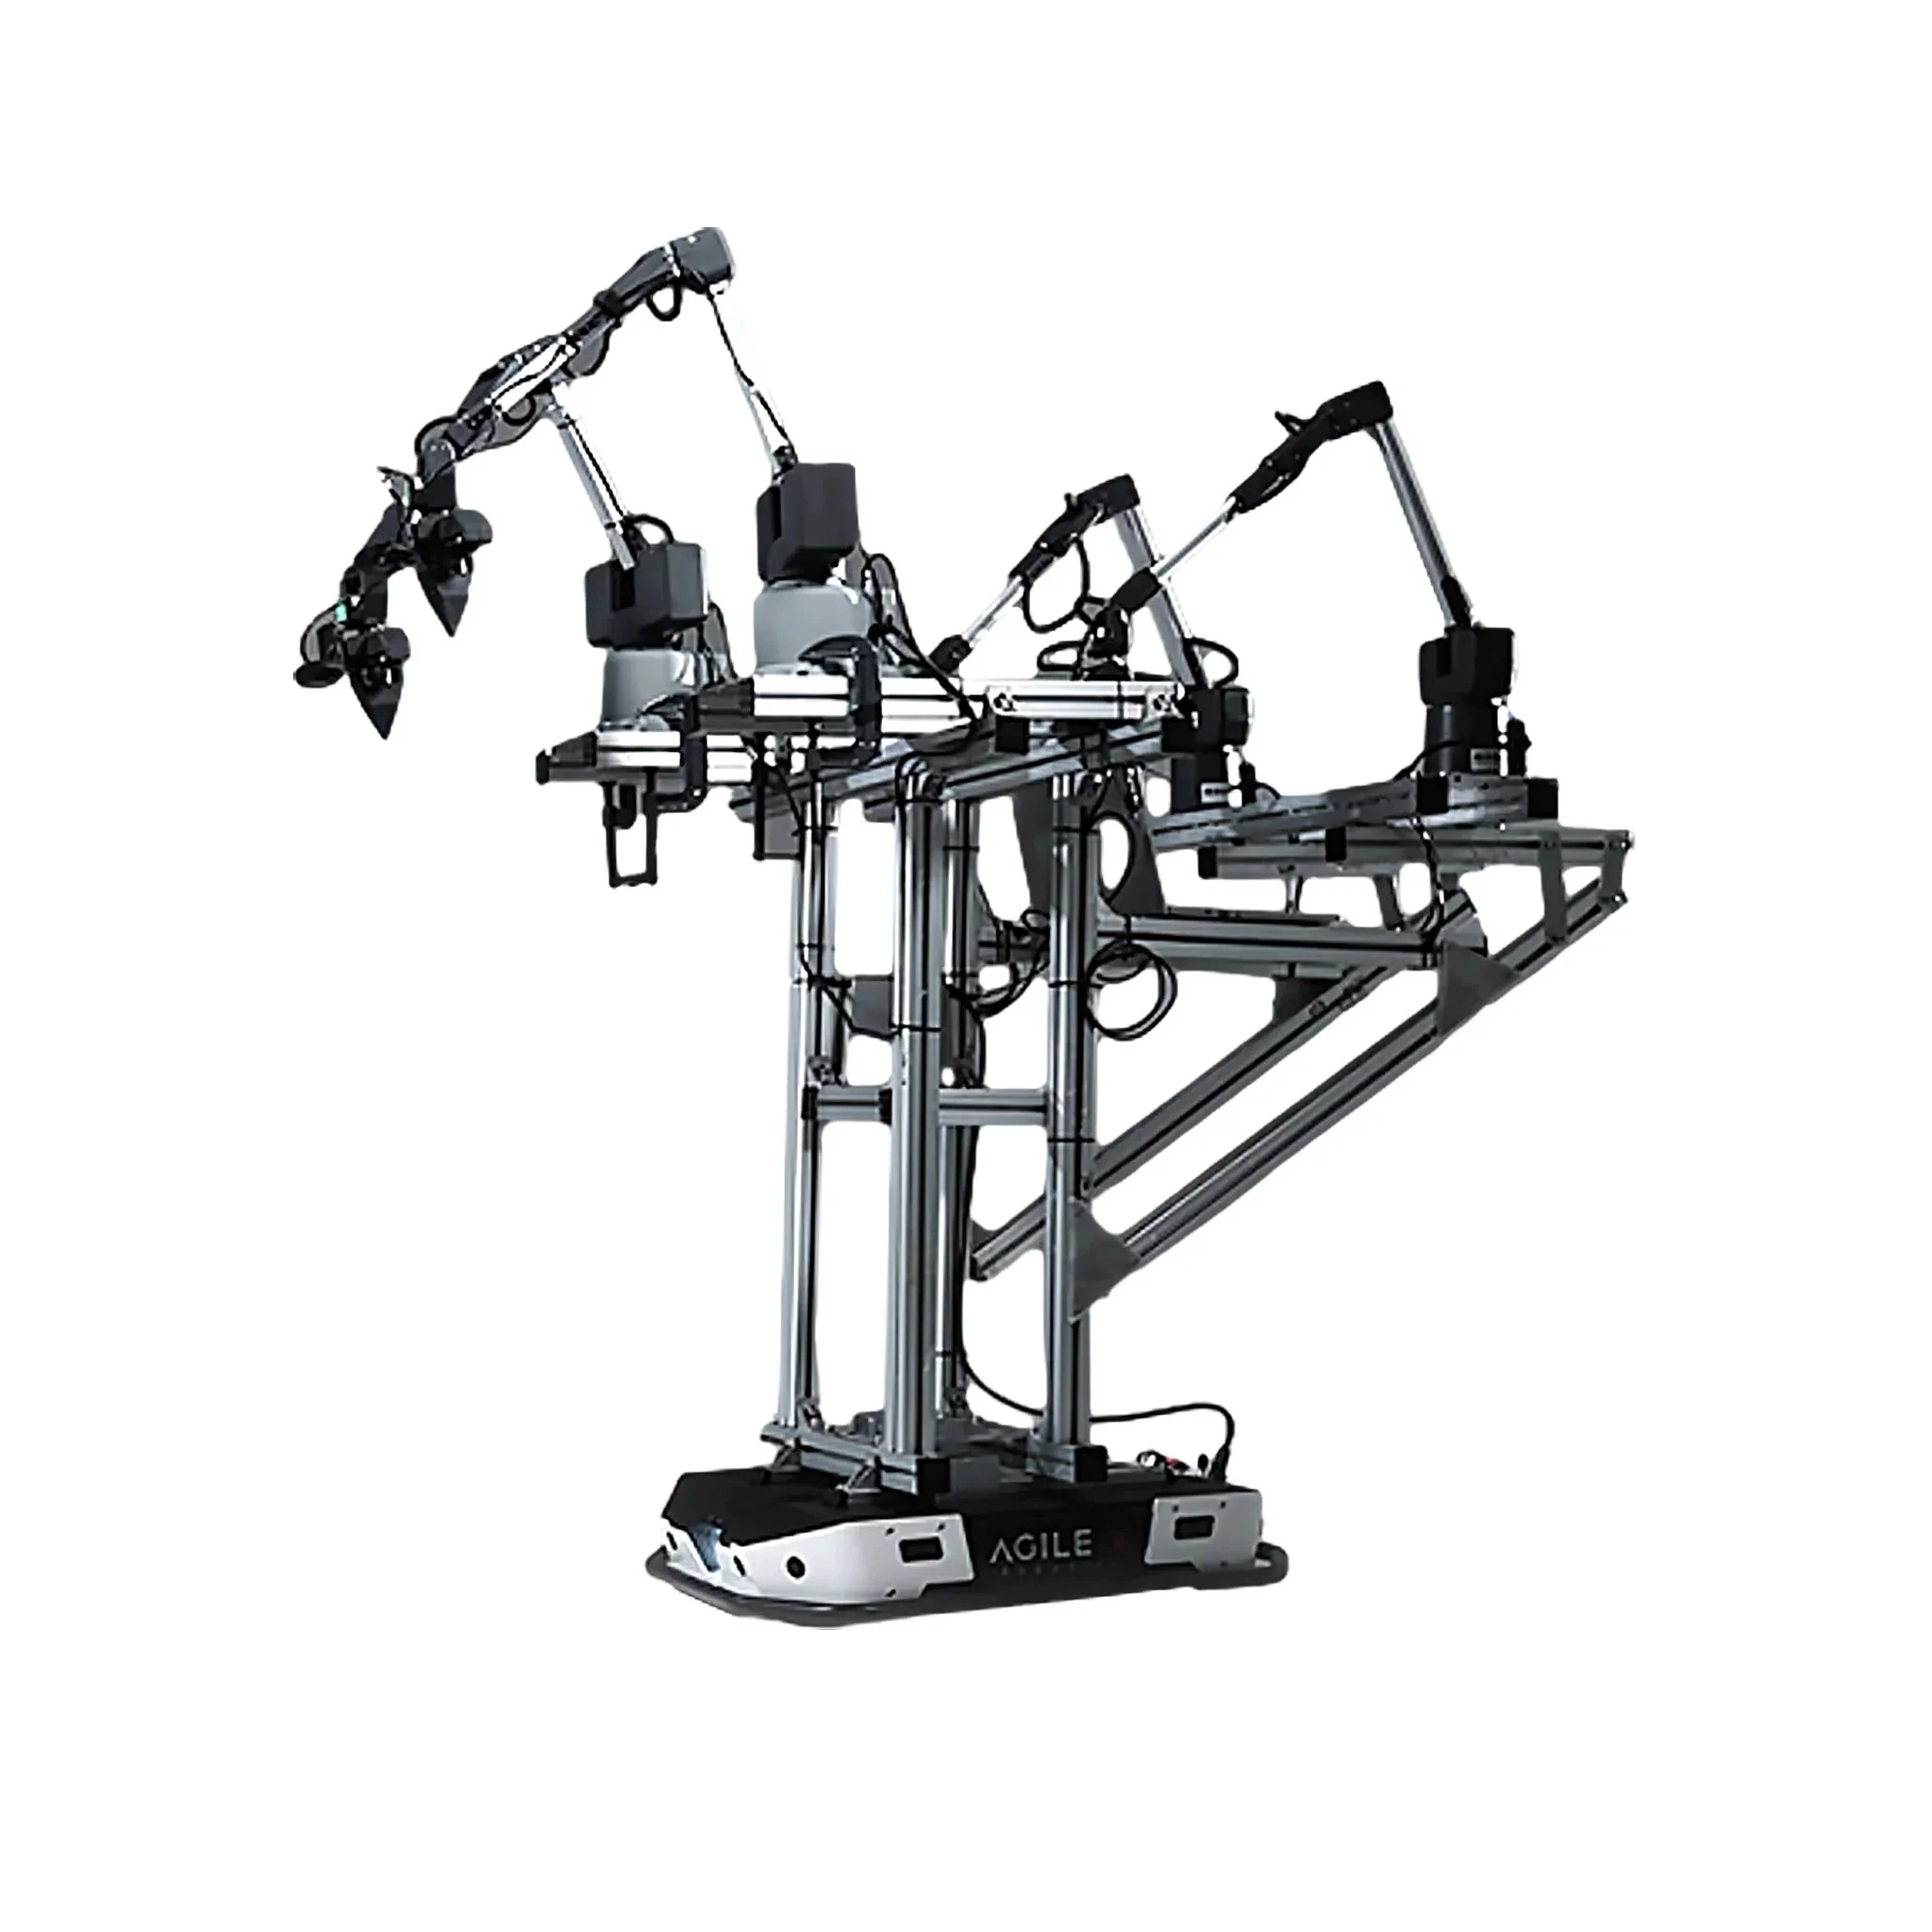
Мобильная двурукая платформа телеуправления на базе RANGER MINI 3.0.
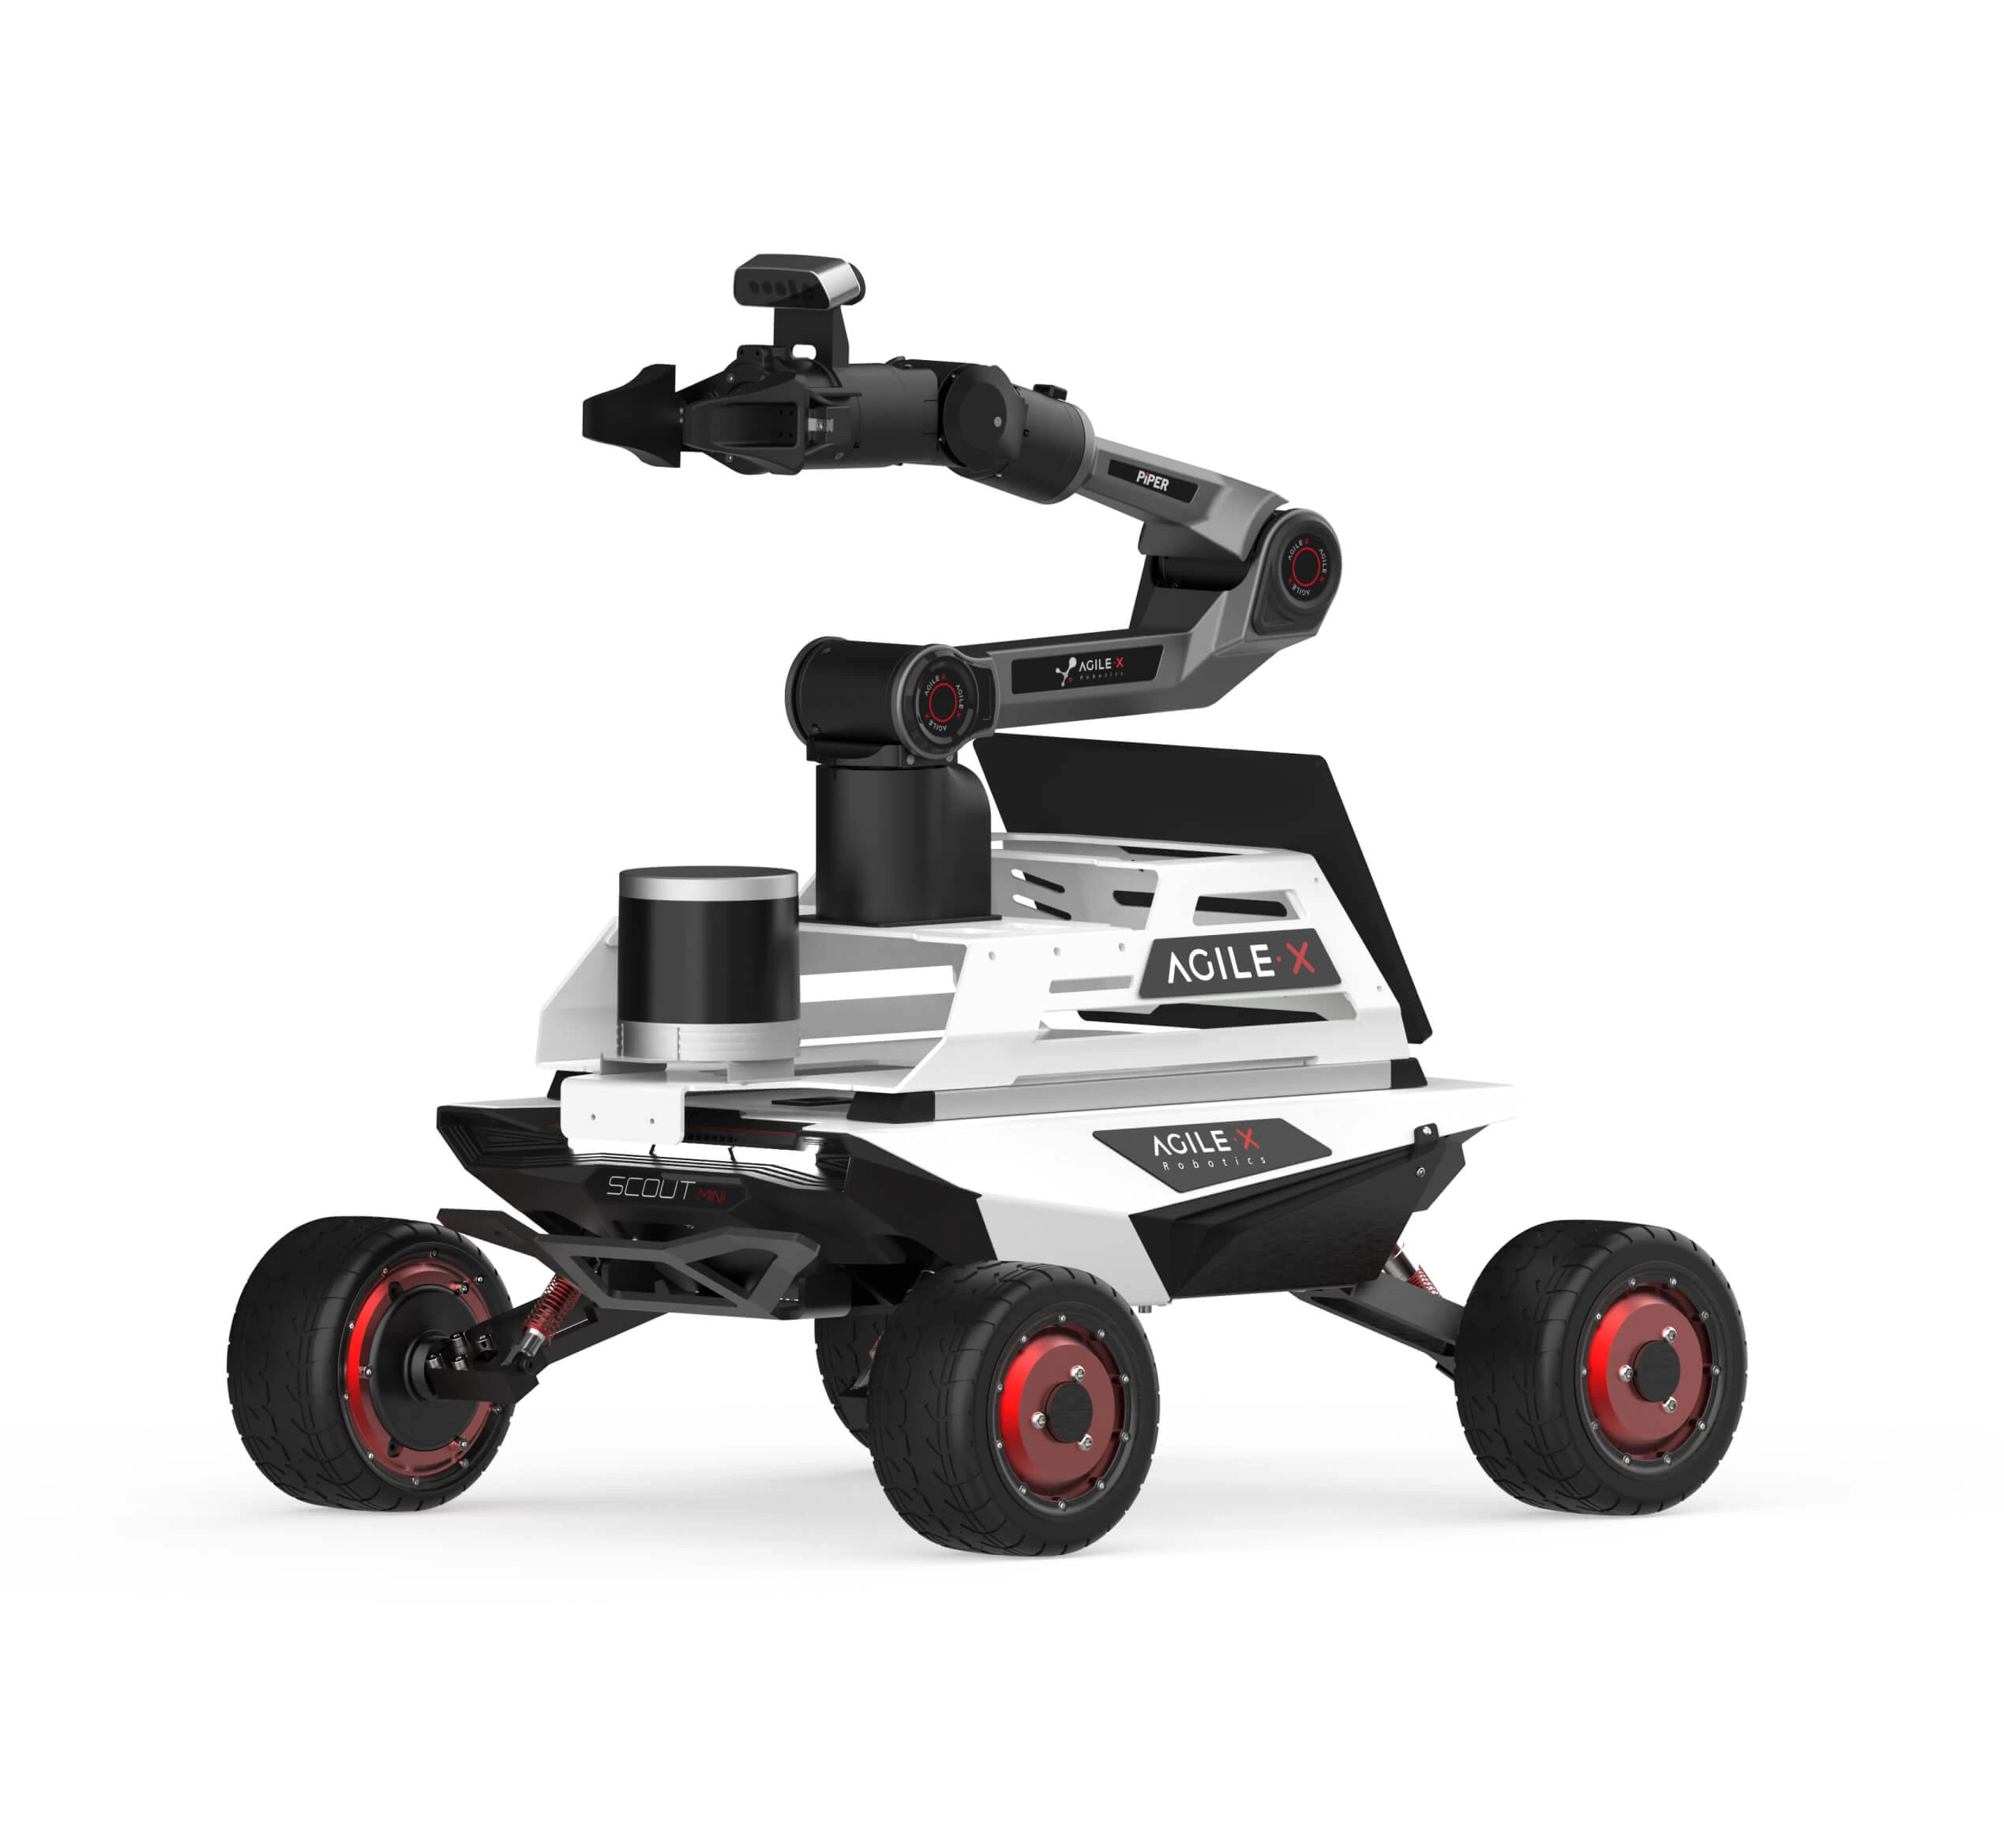
Интегрированная платформа, объединяющая базу SCOUT MINI и манипулятор PiPER.
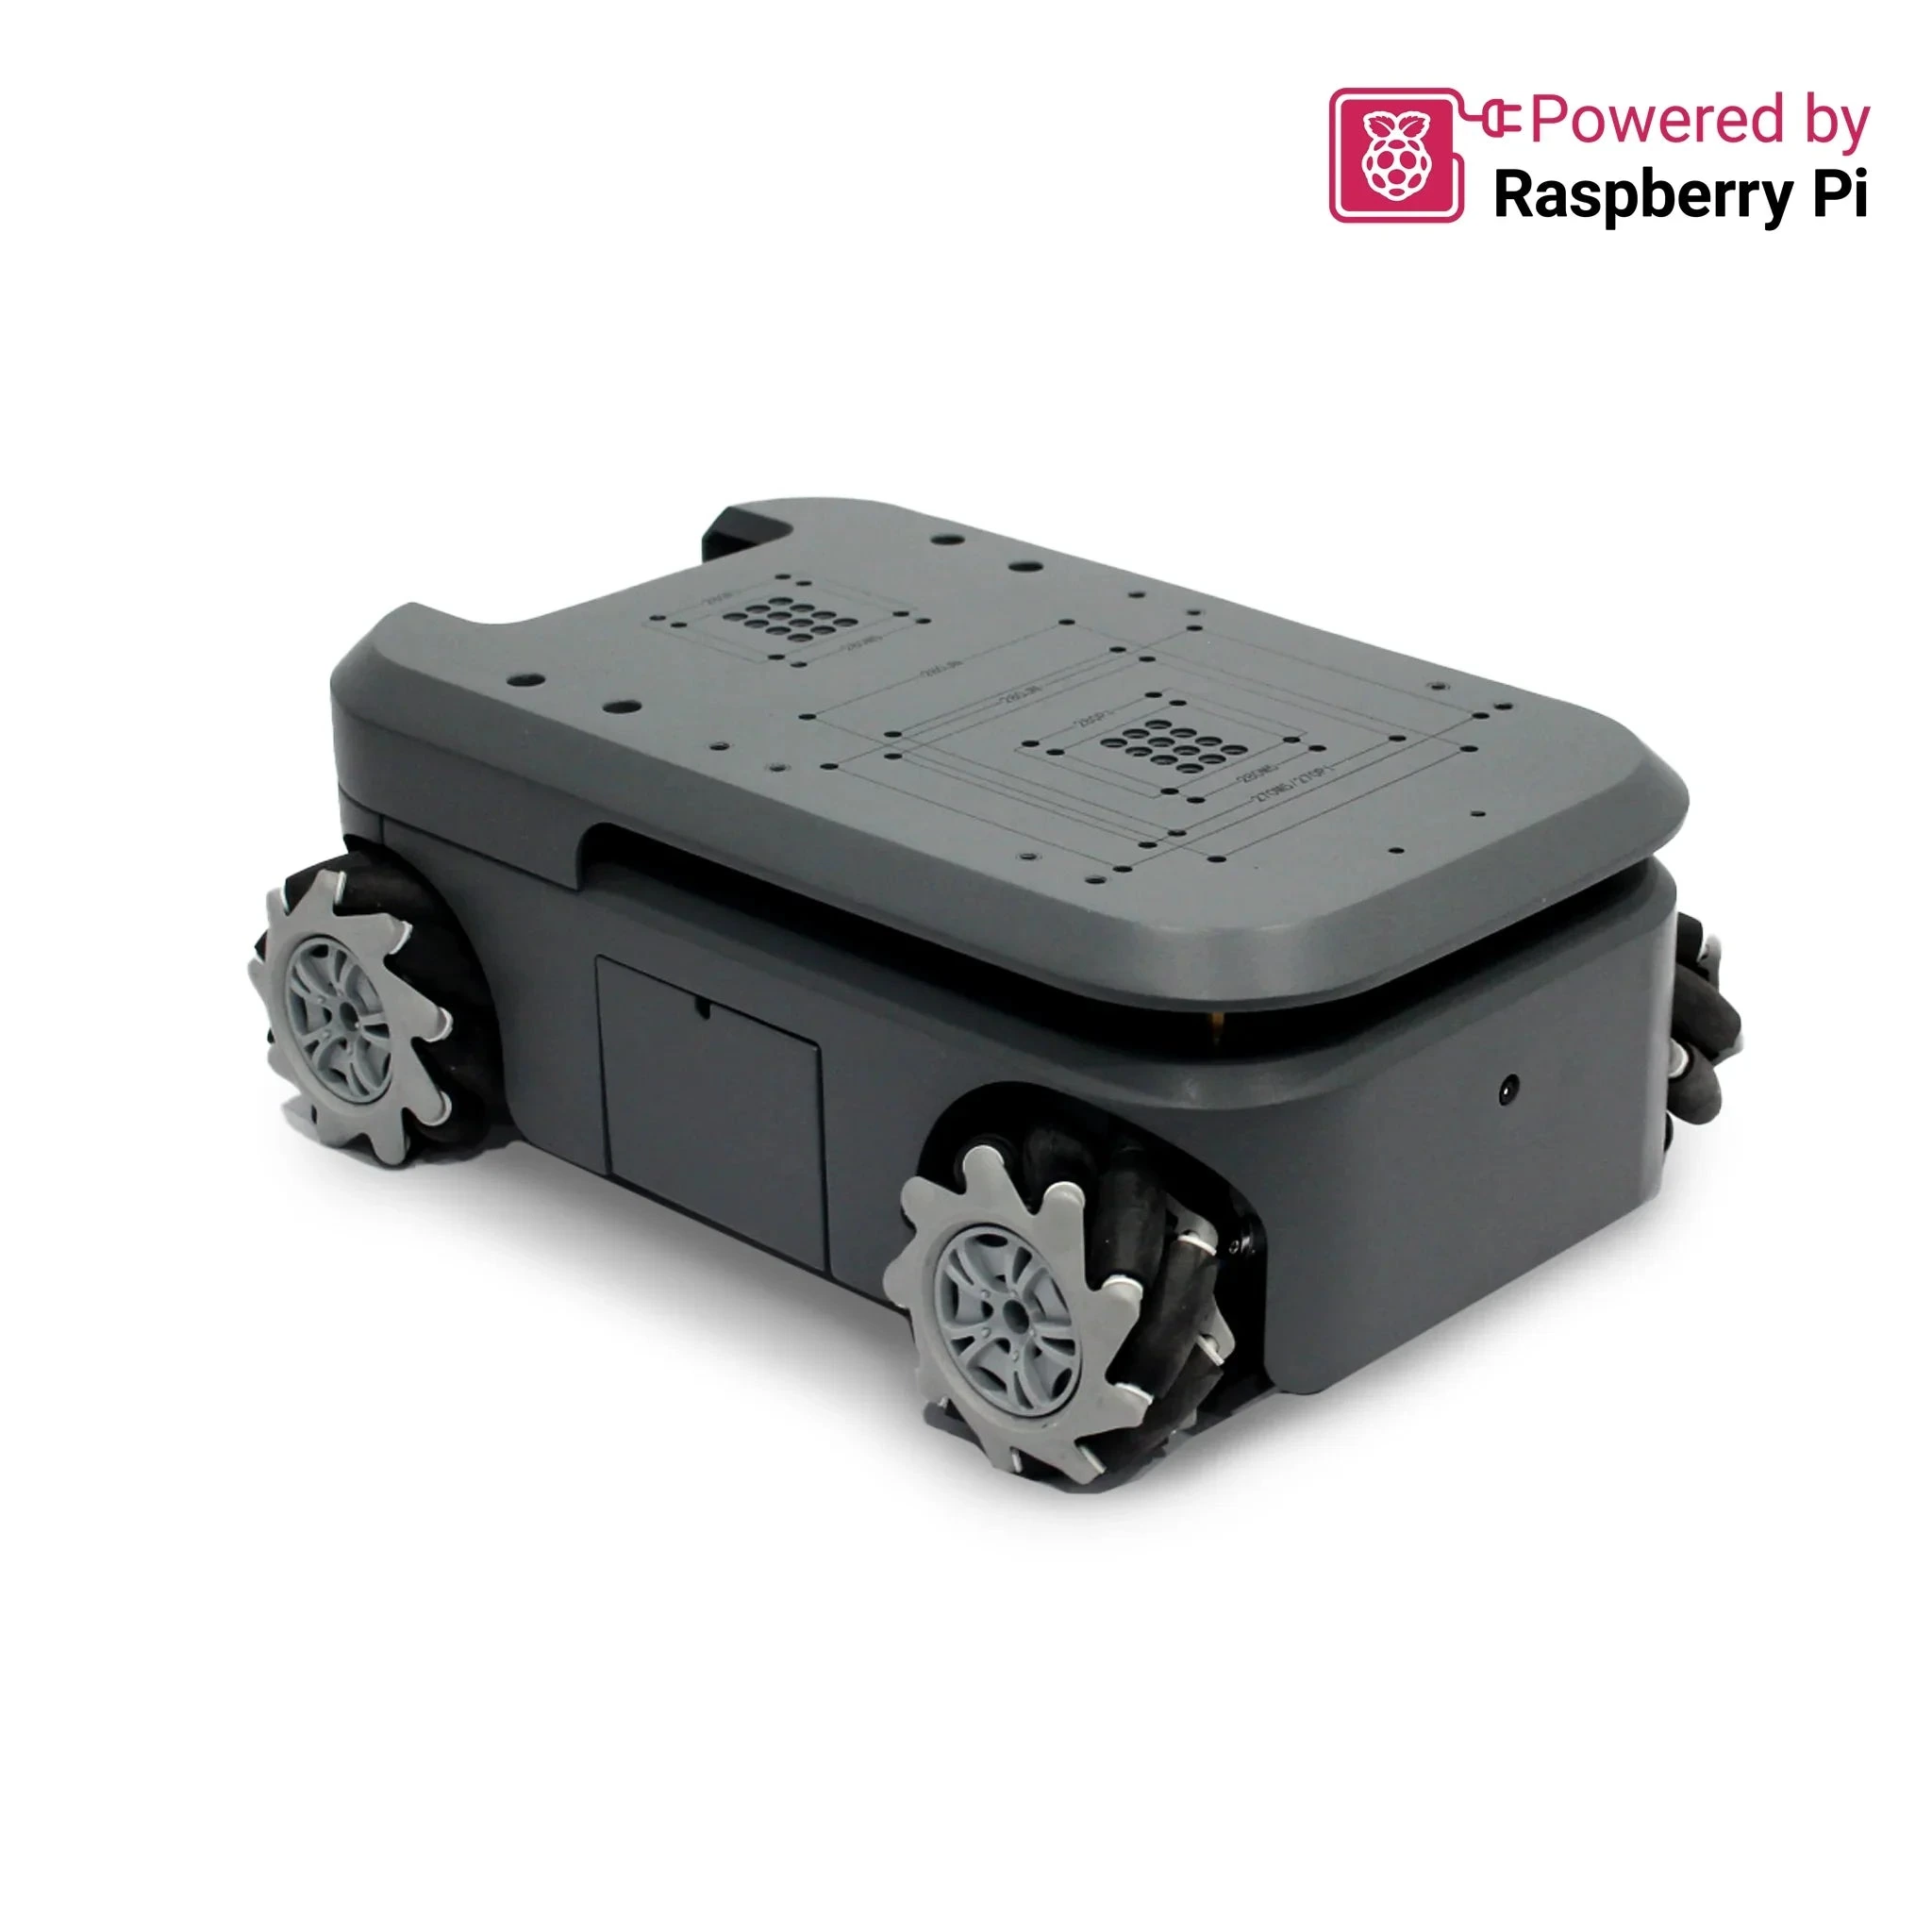
Компактная мобильная платформа с Raspberry Pi для обучения навигации и разработки составных роботов.
Исследовательский мобильный комплекс с двурукой системой myArm M&C.
Мобильная исследовательская платформа на NVIDIA Jetson Orin Nano Super 8GB.