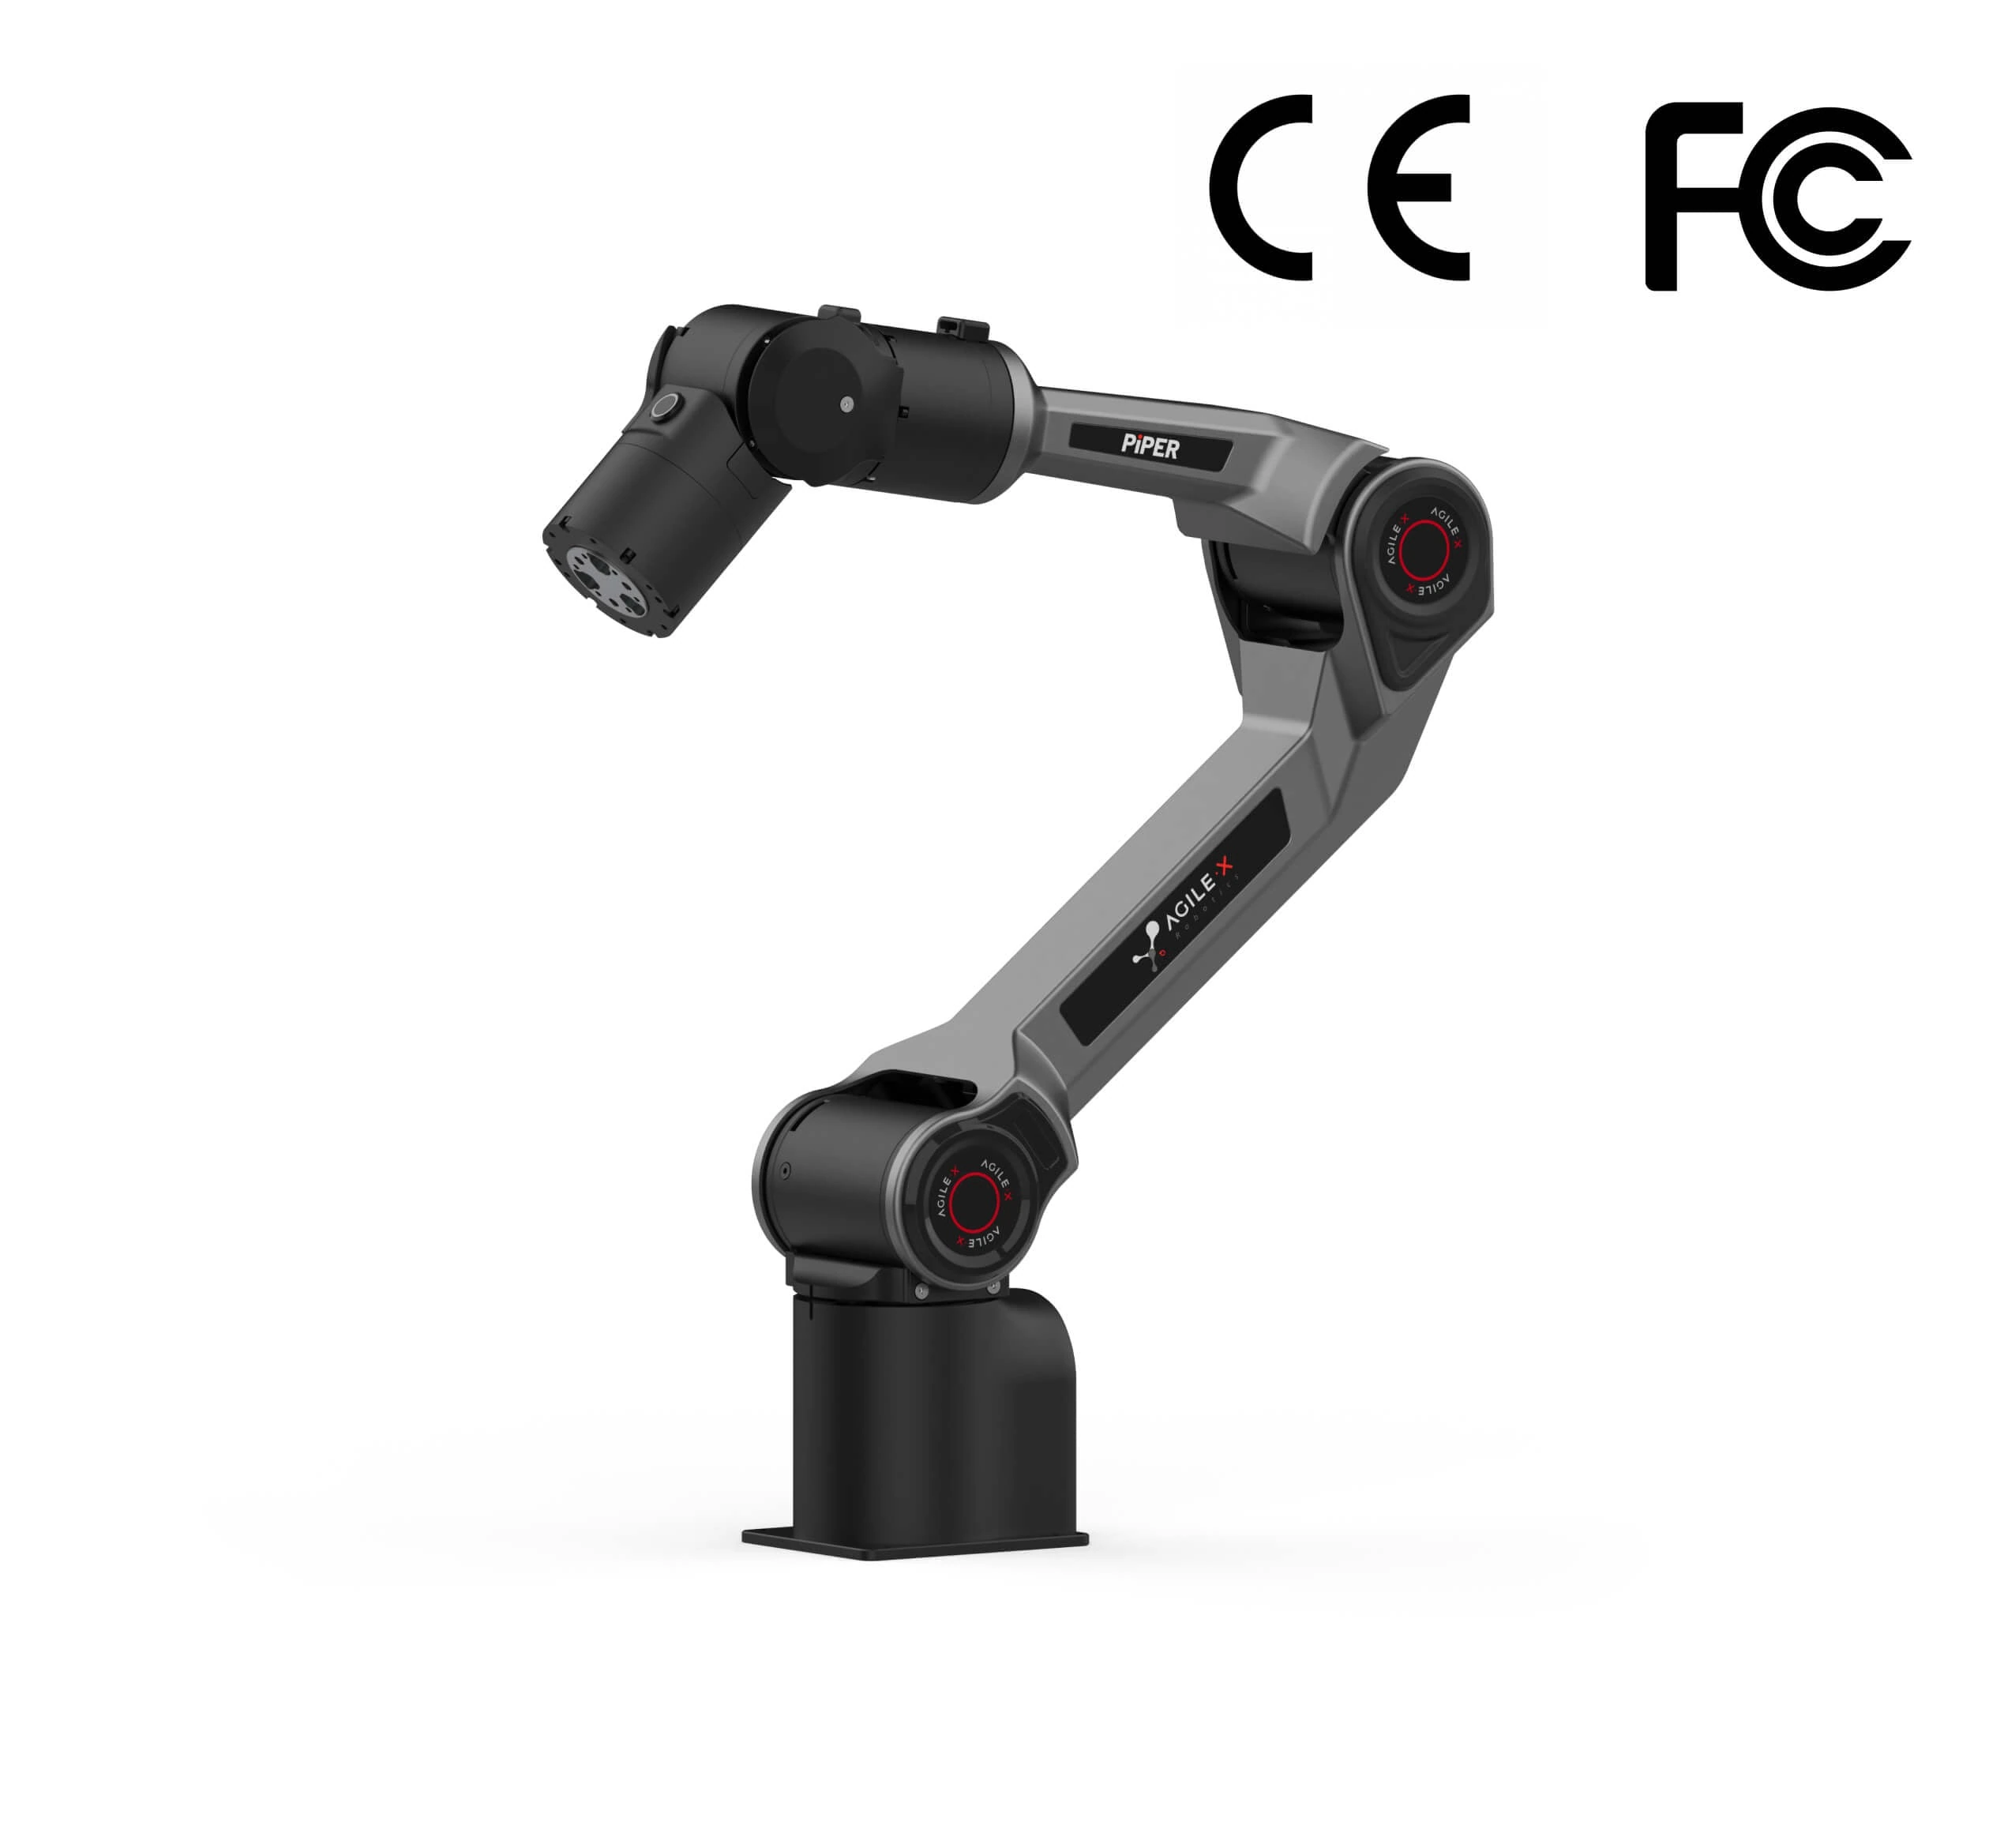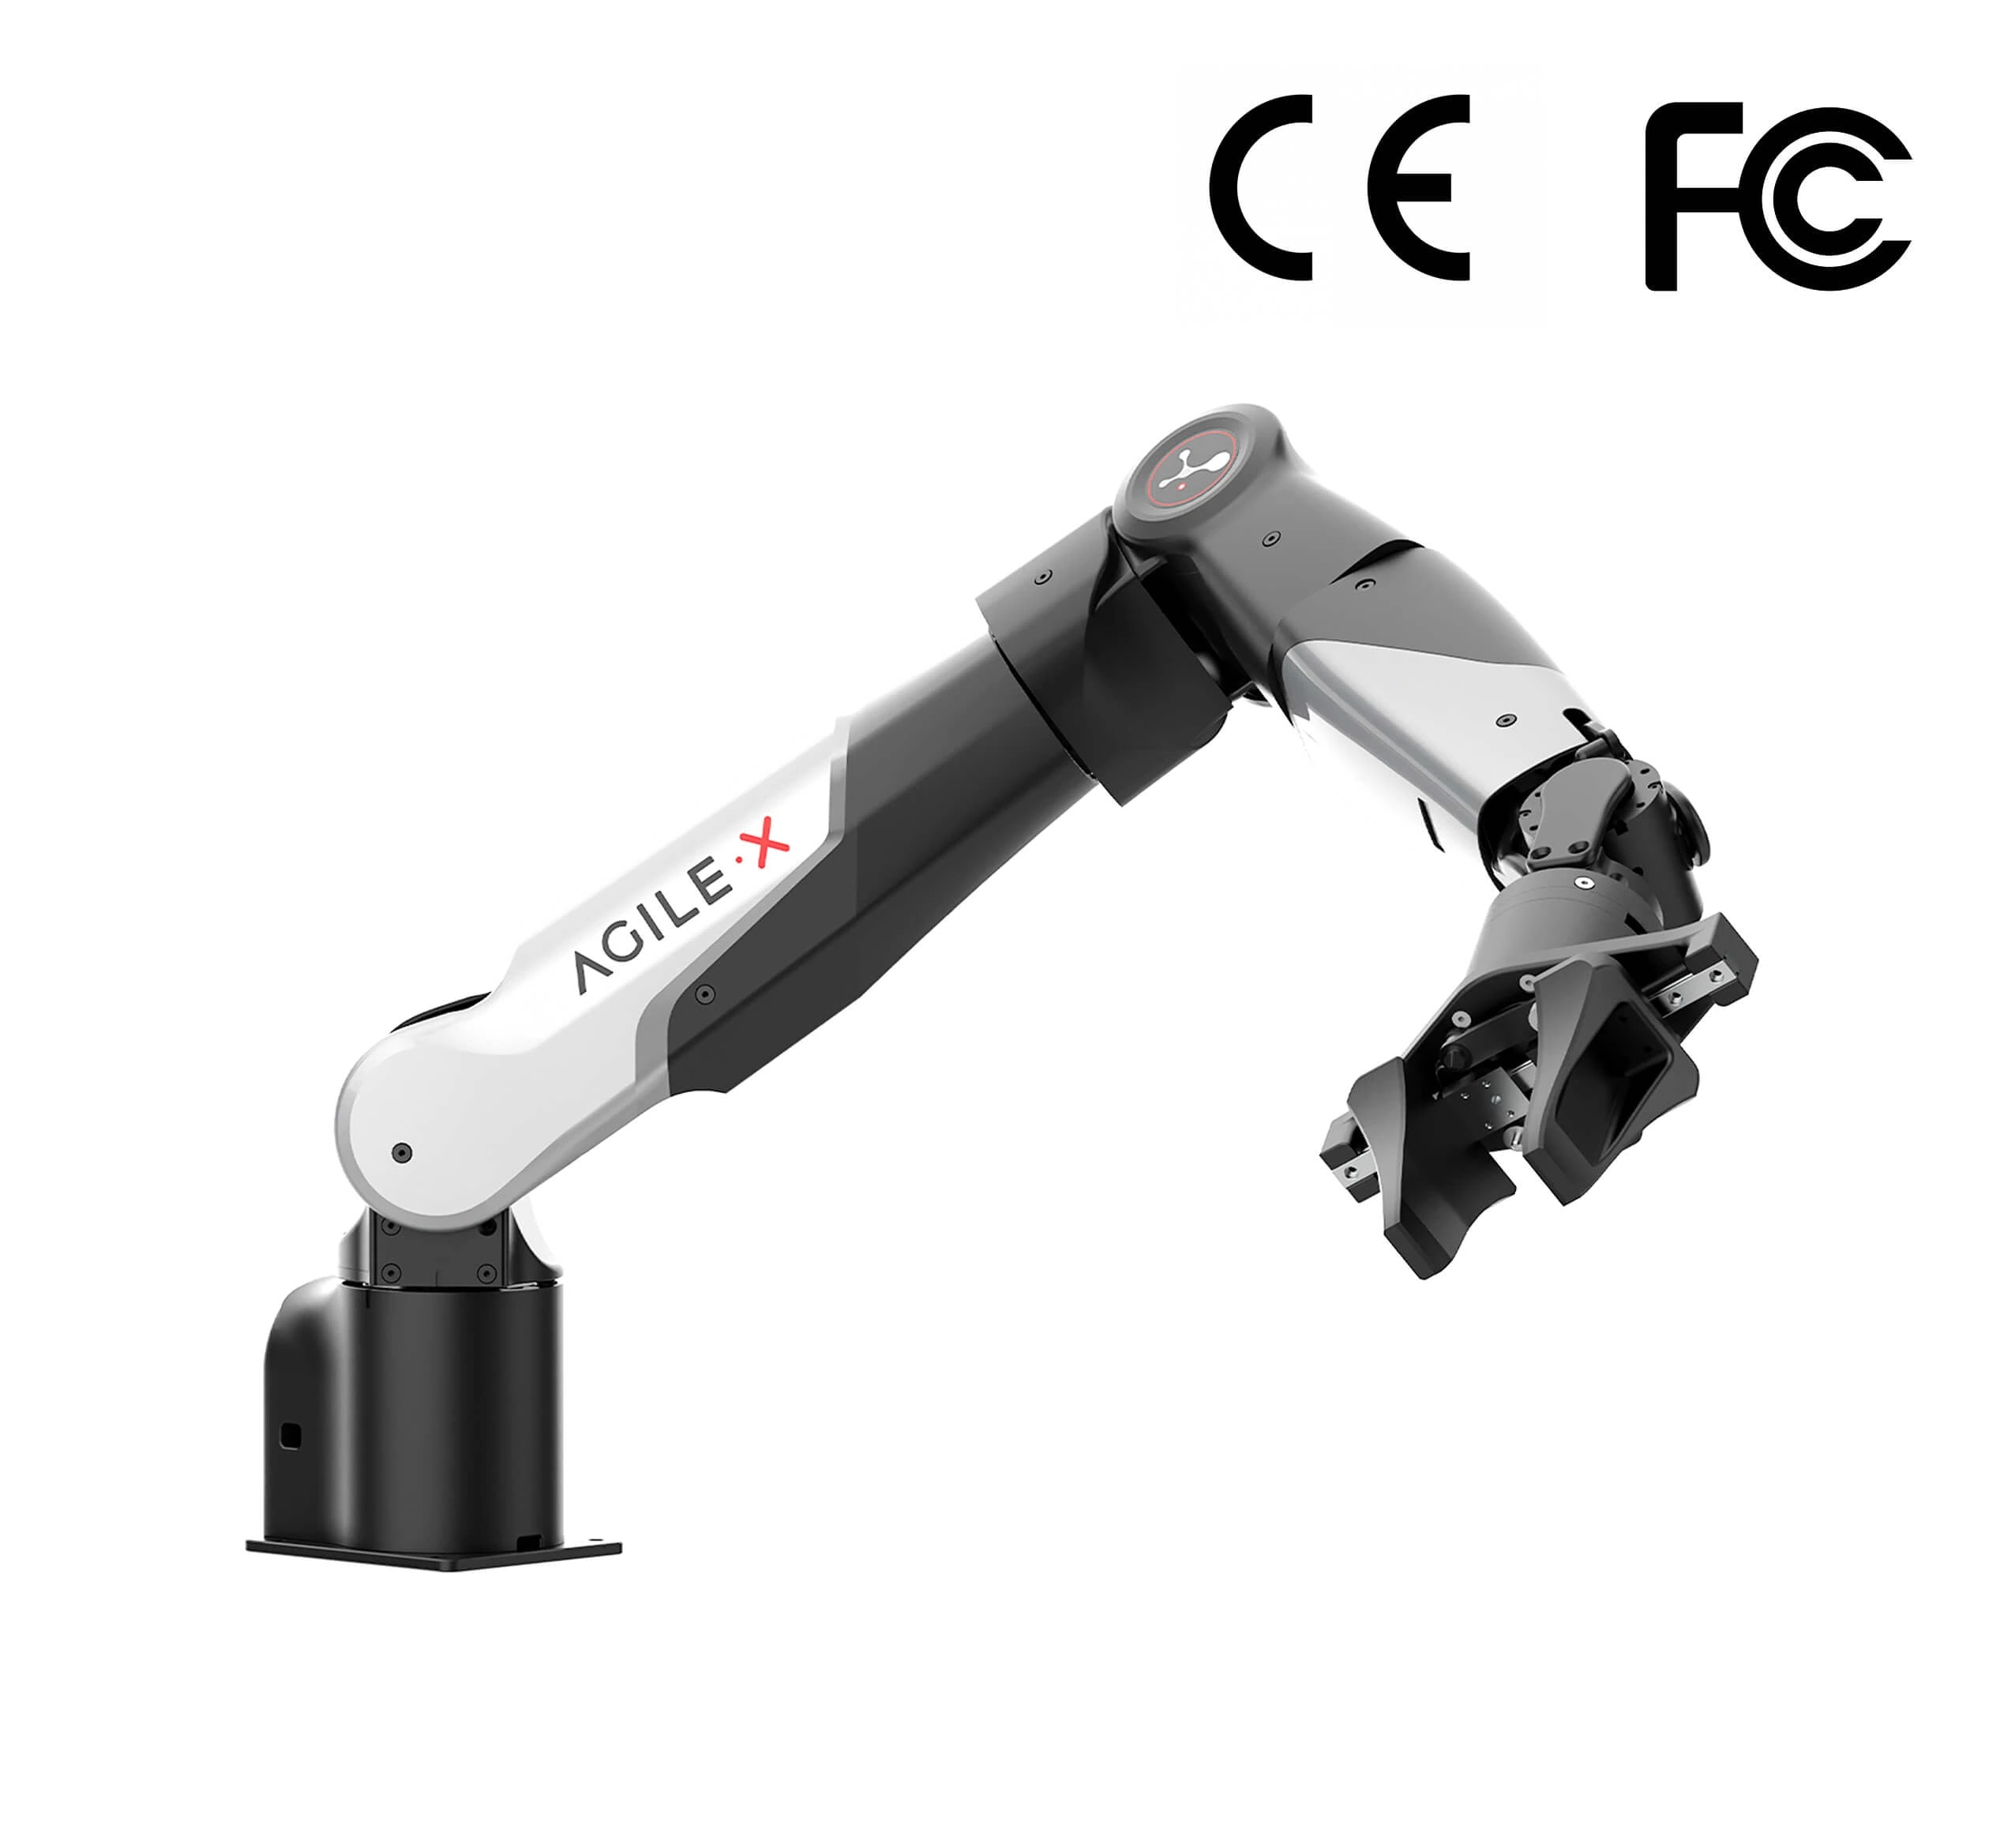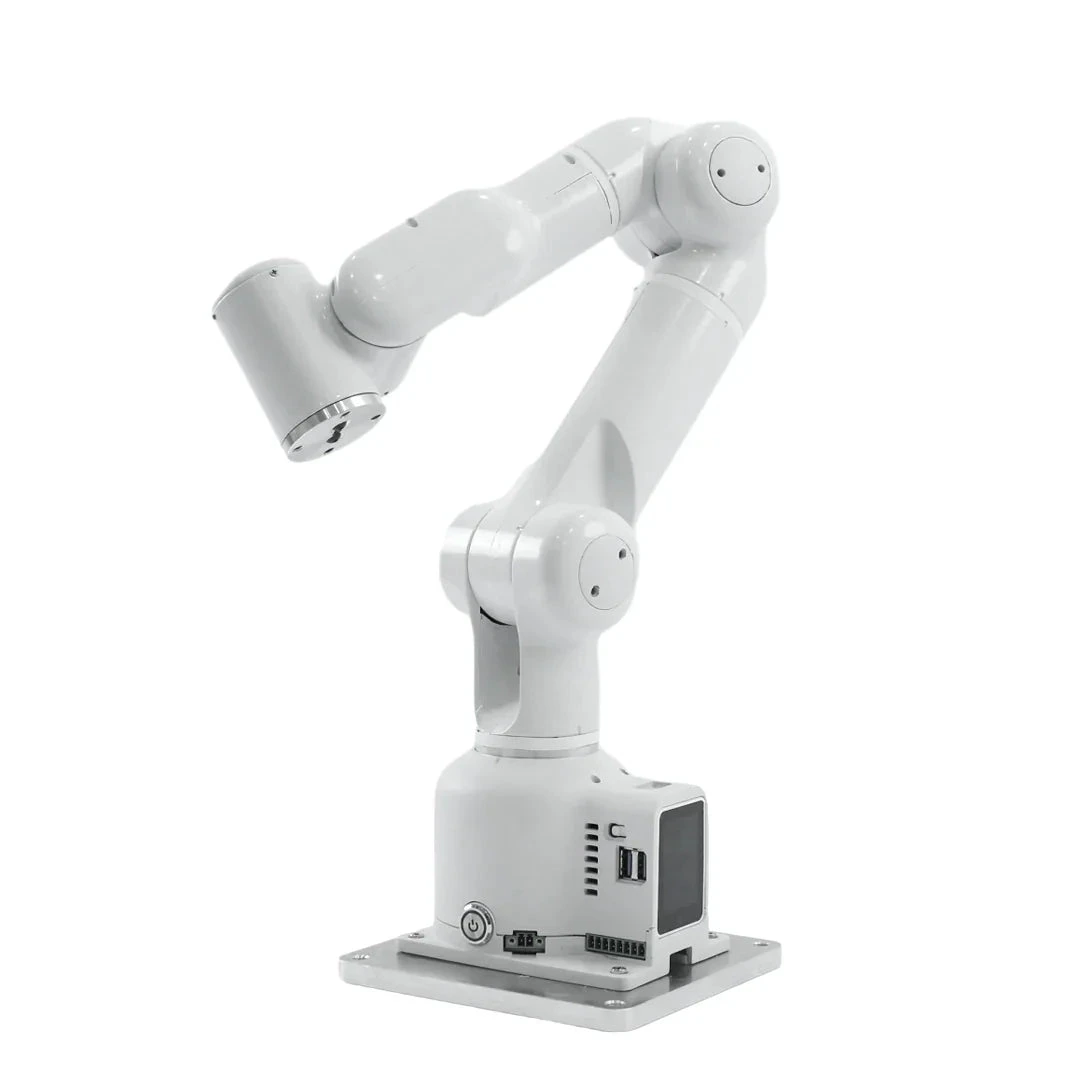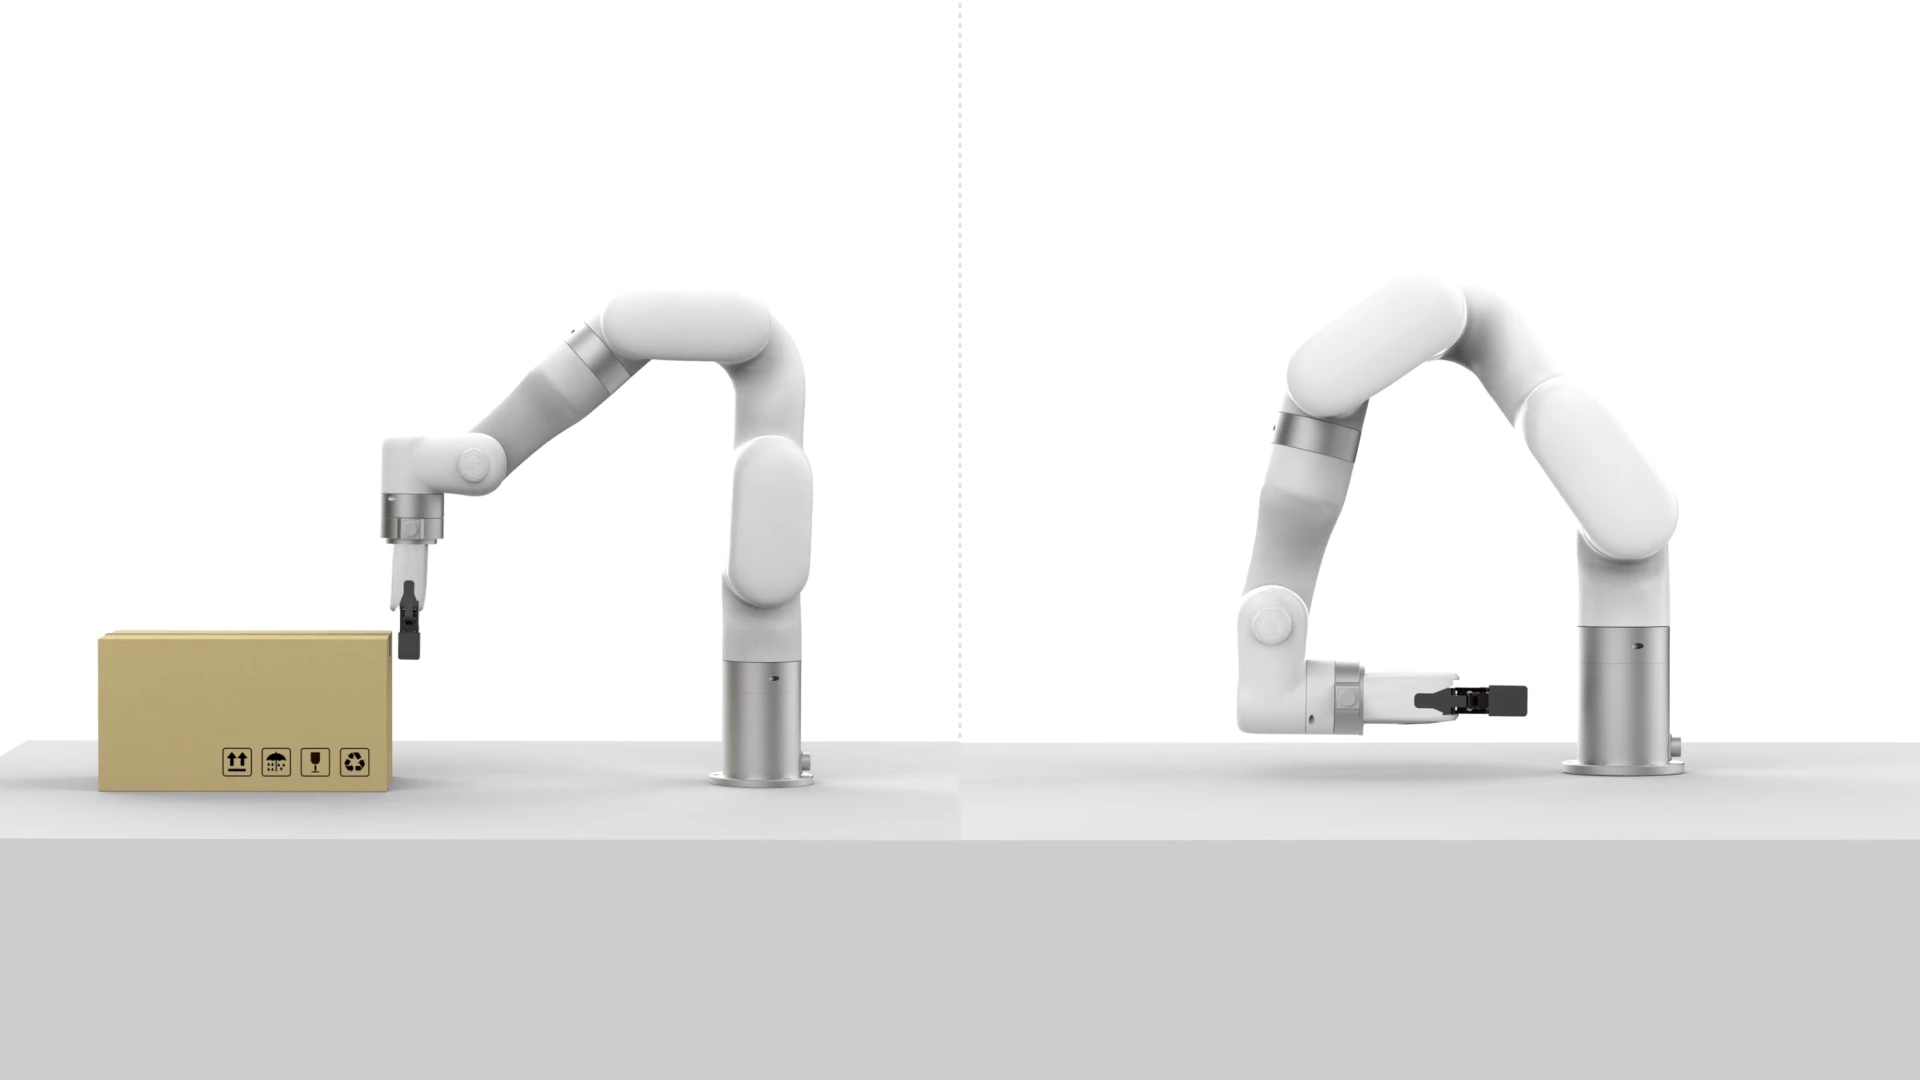
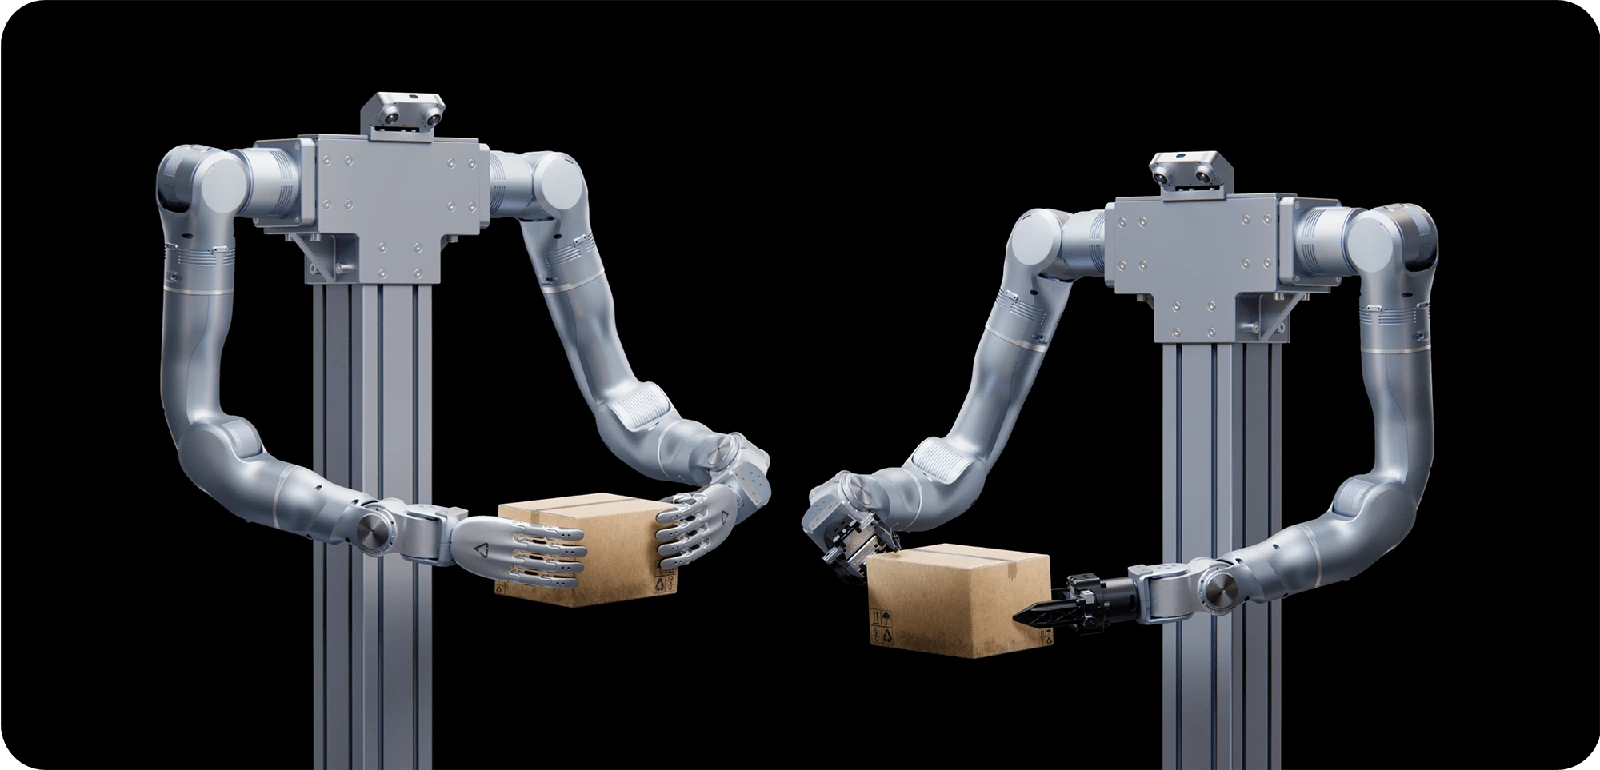
Семиосевая роботизированная рука для стационарных и мобильных платформ.
- Нагрузка
- 3 кгНоминальная нагрузка
- Автономность
- Уточняется
- Скорость
- Уточняется
Платформы для автоматизации повторяющихся производственных операций.
Доставка от 20 днейСемиосевая роботизированная рука для стационарных и мобильных платформ.
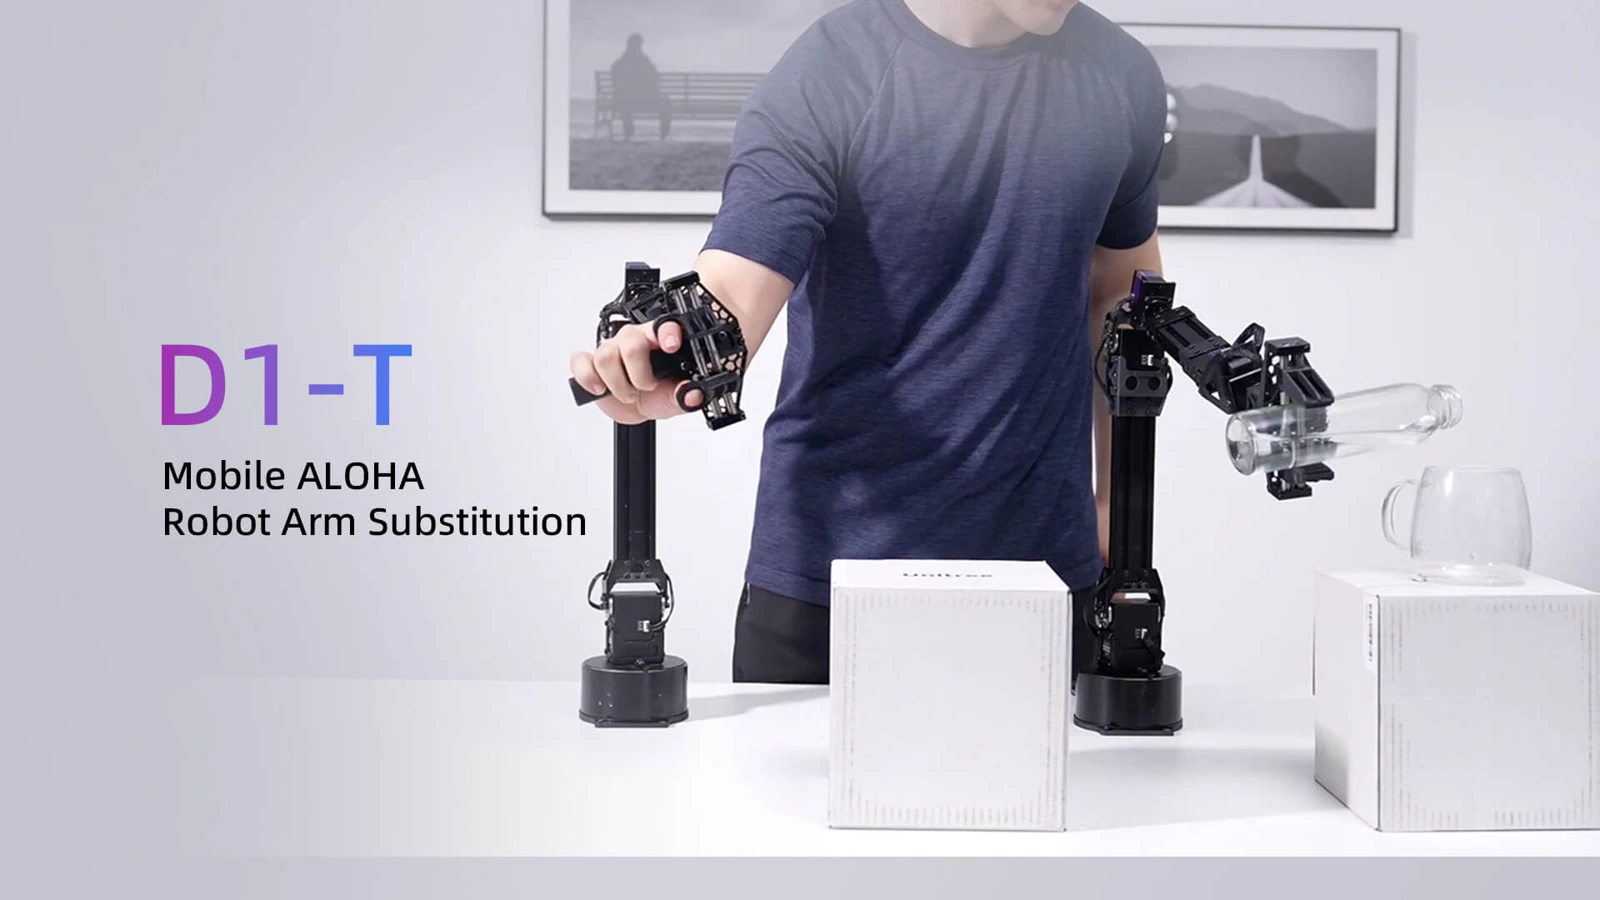
Сервоманипулятор D1 и комплекты телеуправления D1-T.
Лёгкий шестиосевой манипулятор для лабораторной робототехники, захвата предметов и сбора обучающих данных.
Шестиосевой манипулятор с более подвижным сферическим запястьем для исследований манипуляции.
Семиосевой лёгкий манипулятор для исследований гуманоидной кинематики и сложного взаимодействия с предметами.
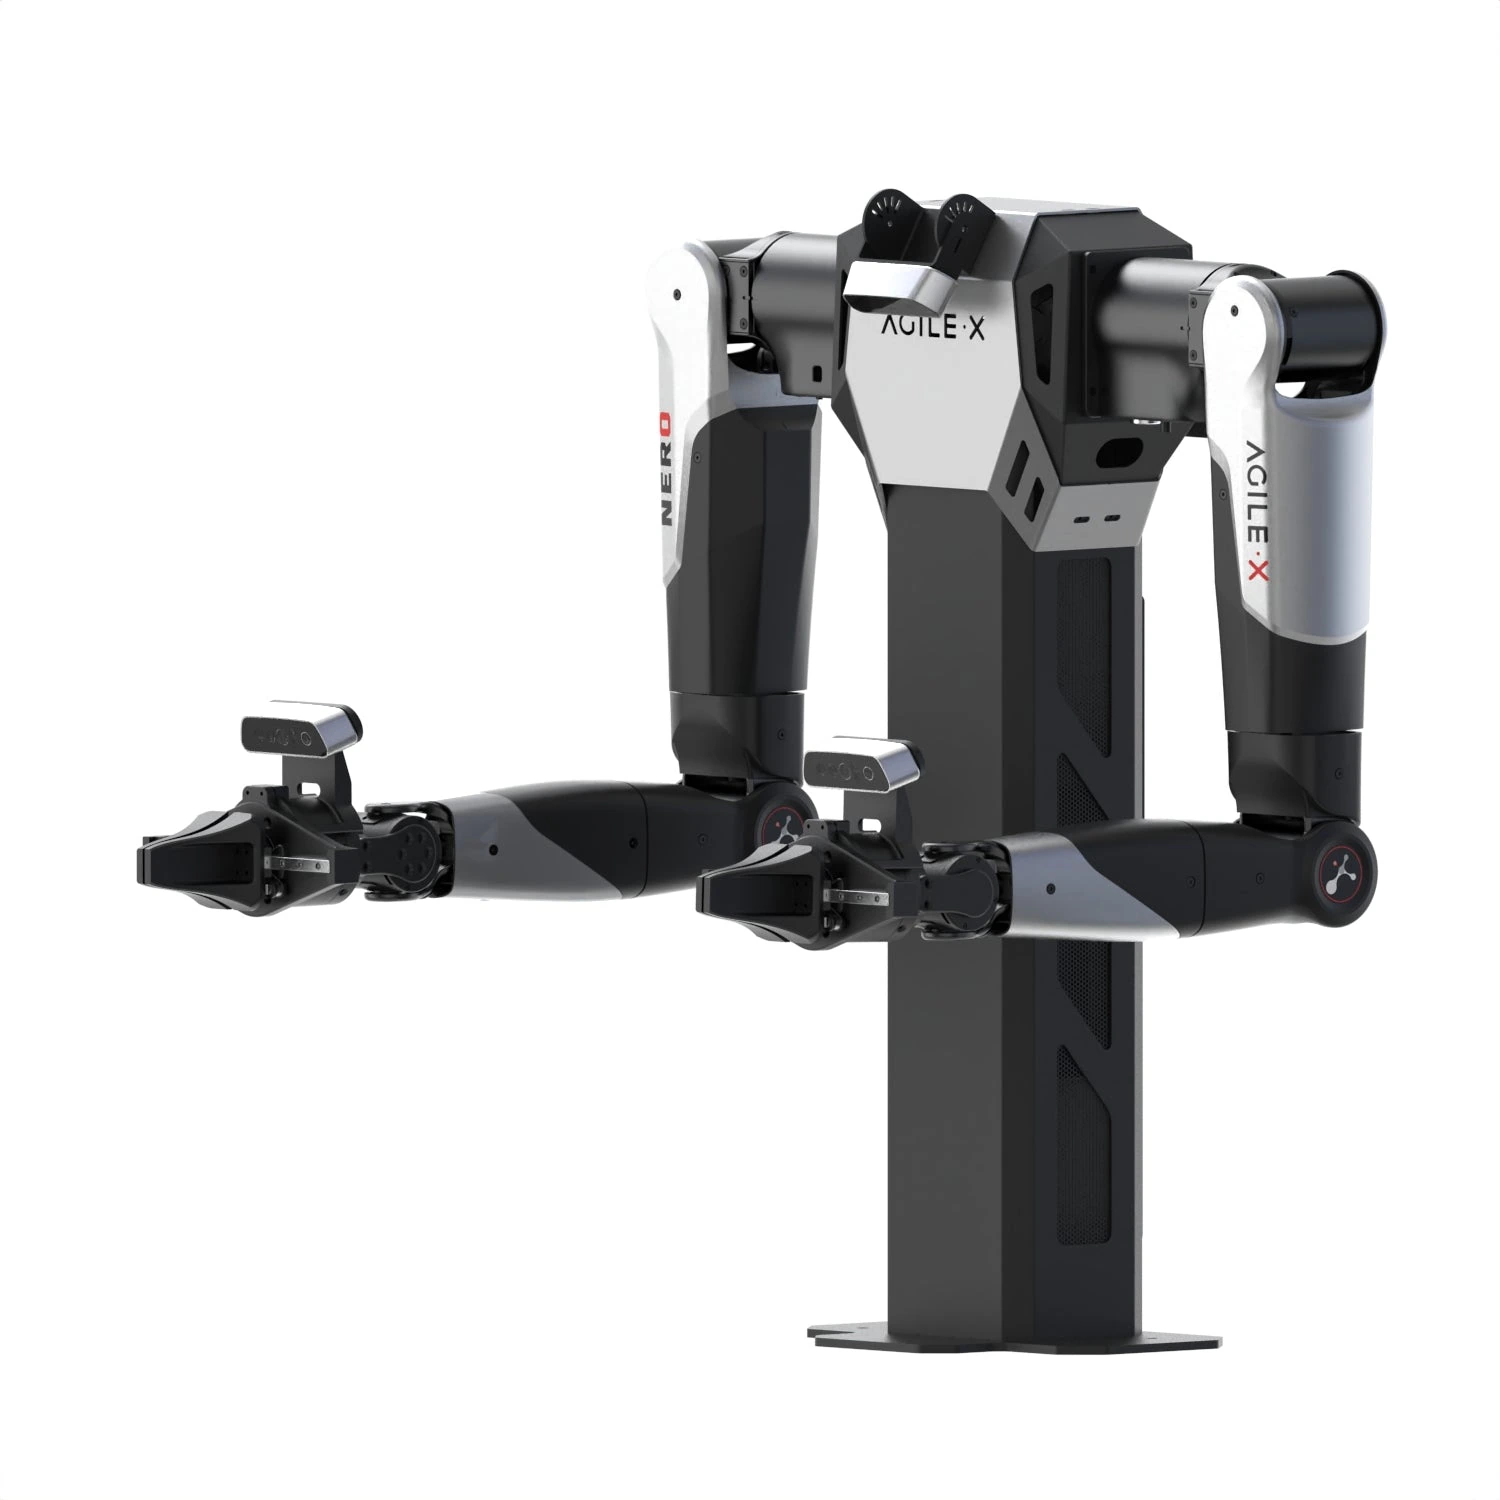
Настольная двурукая платформа на базе NERO для телеуправления и сбора данных.
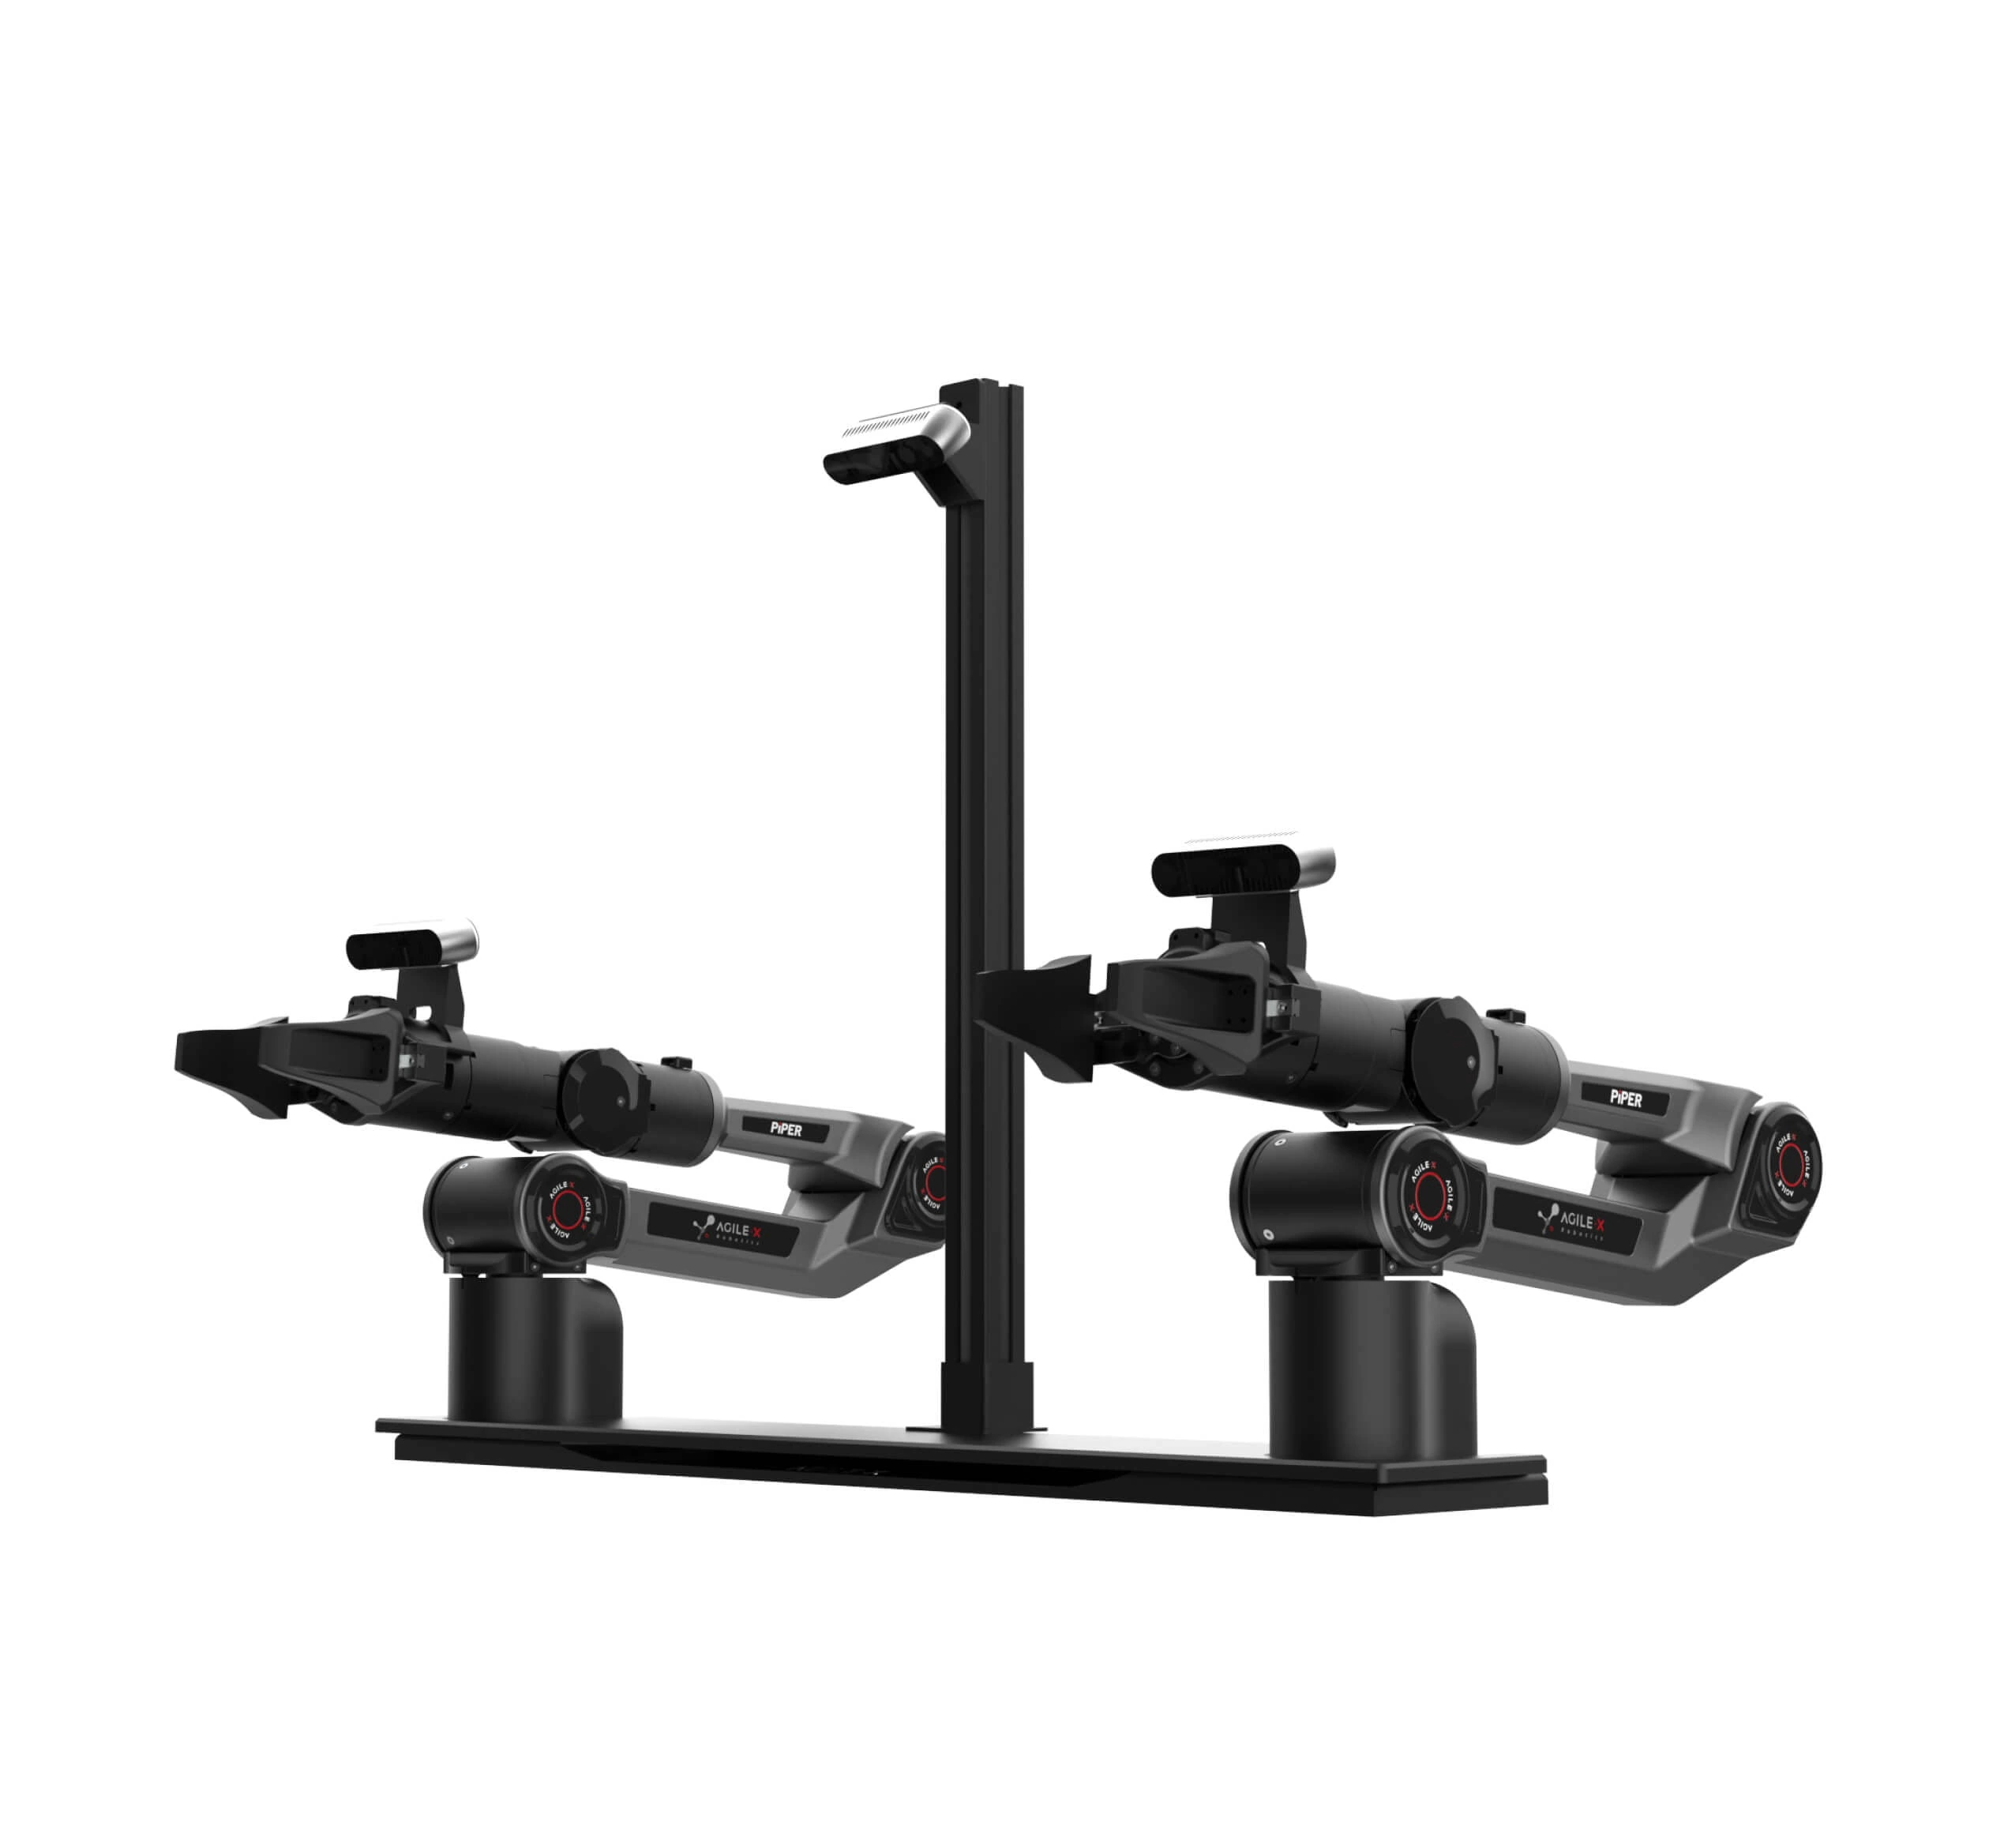
Модульная настольная двурукая платформа на основе PiPER.
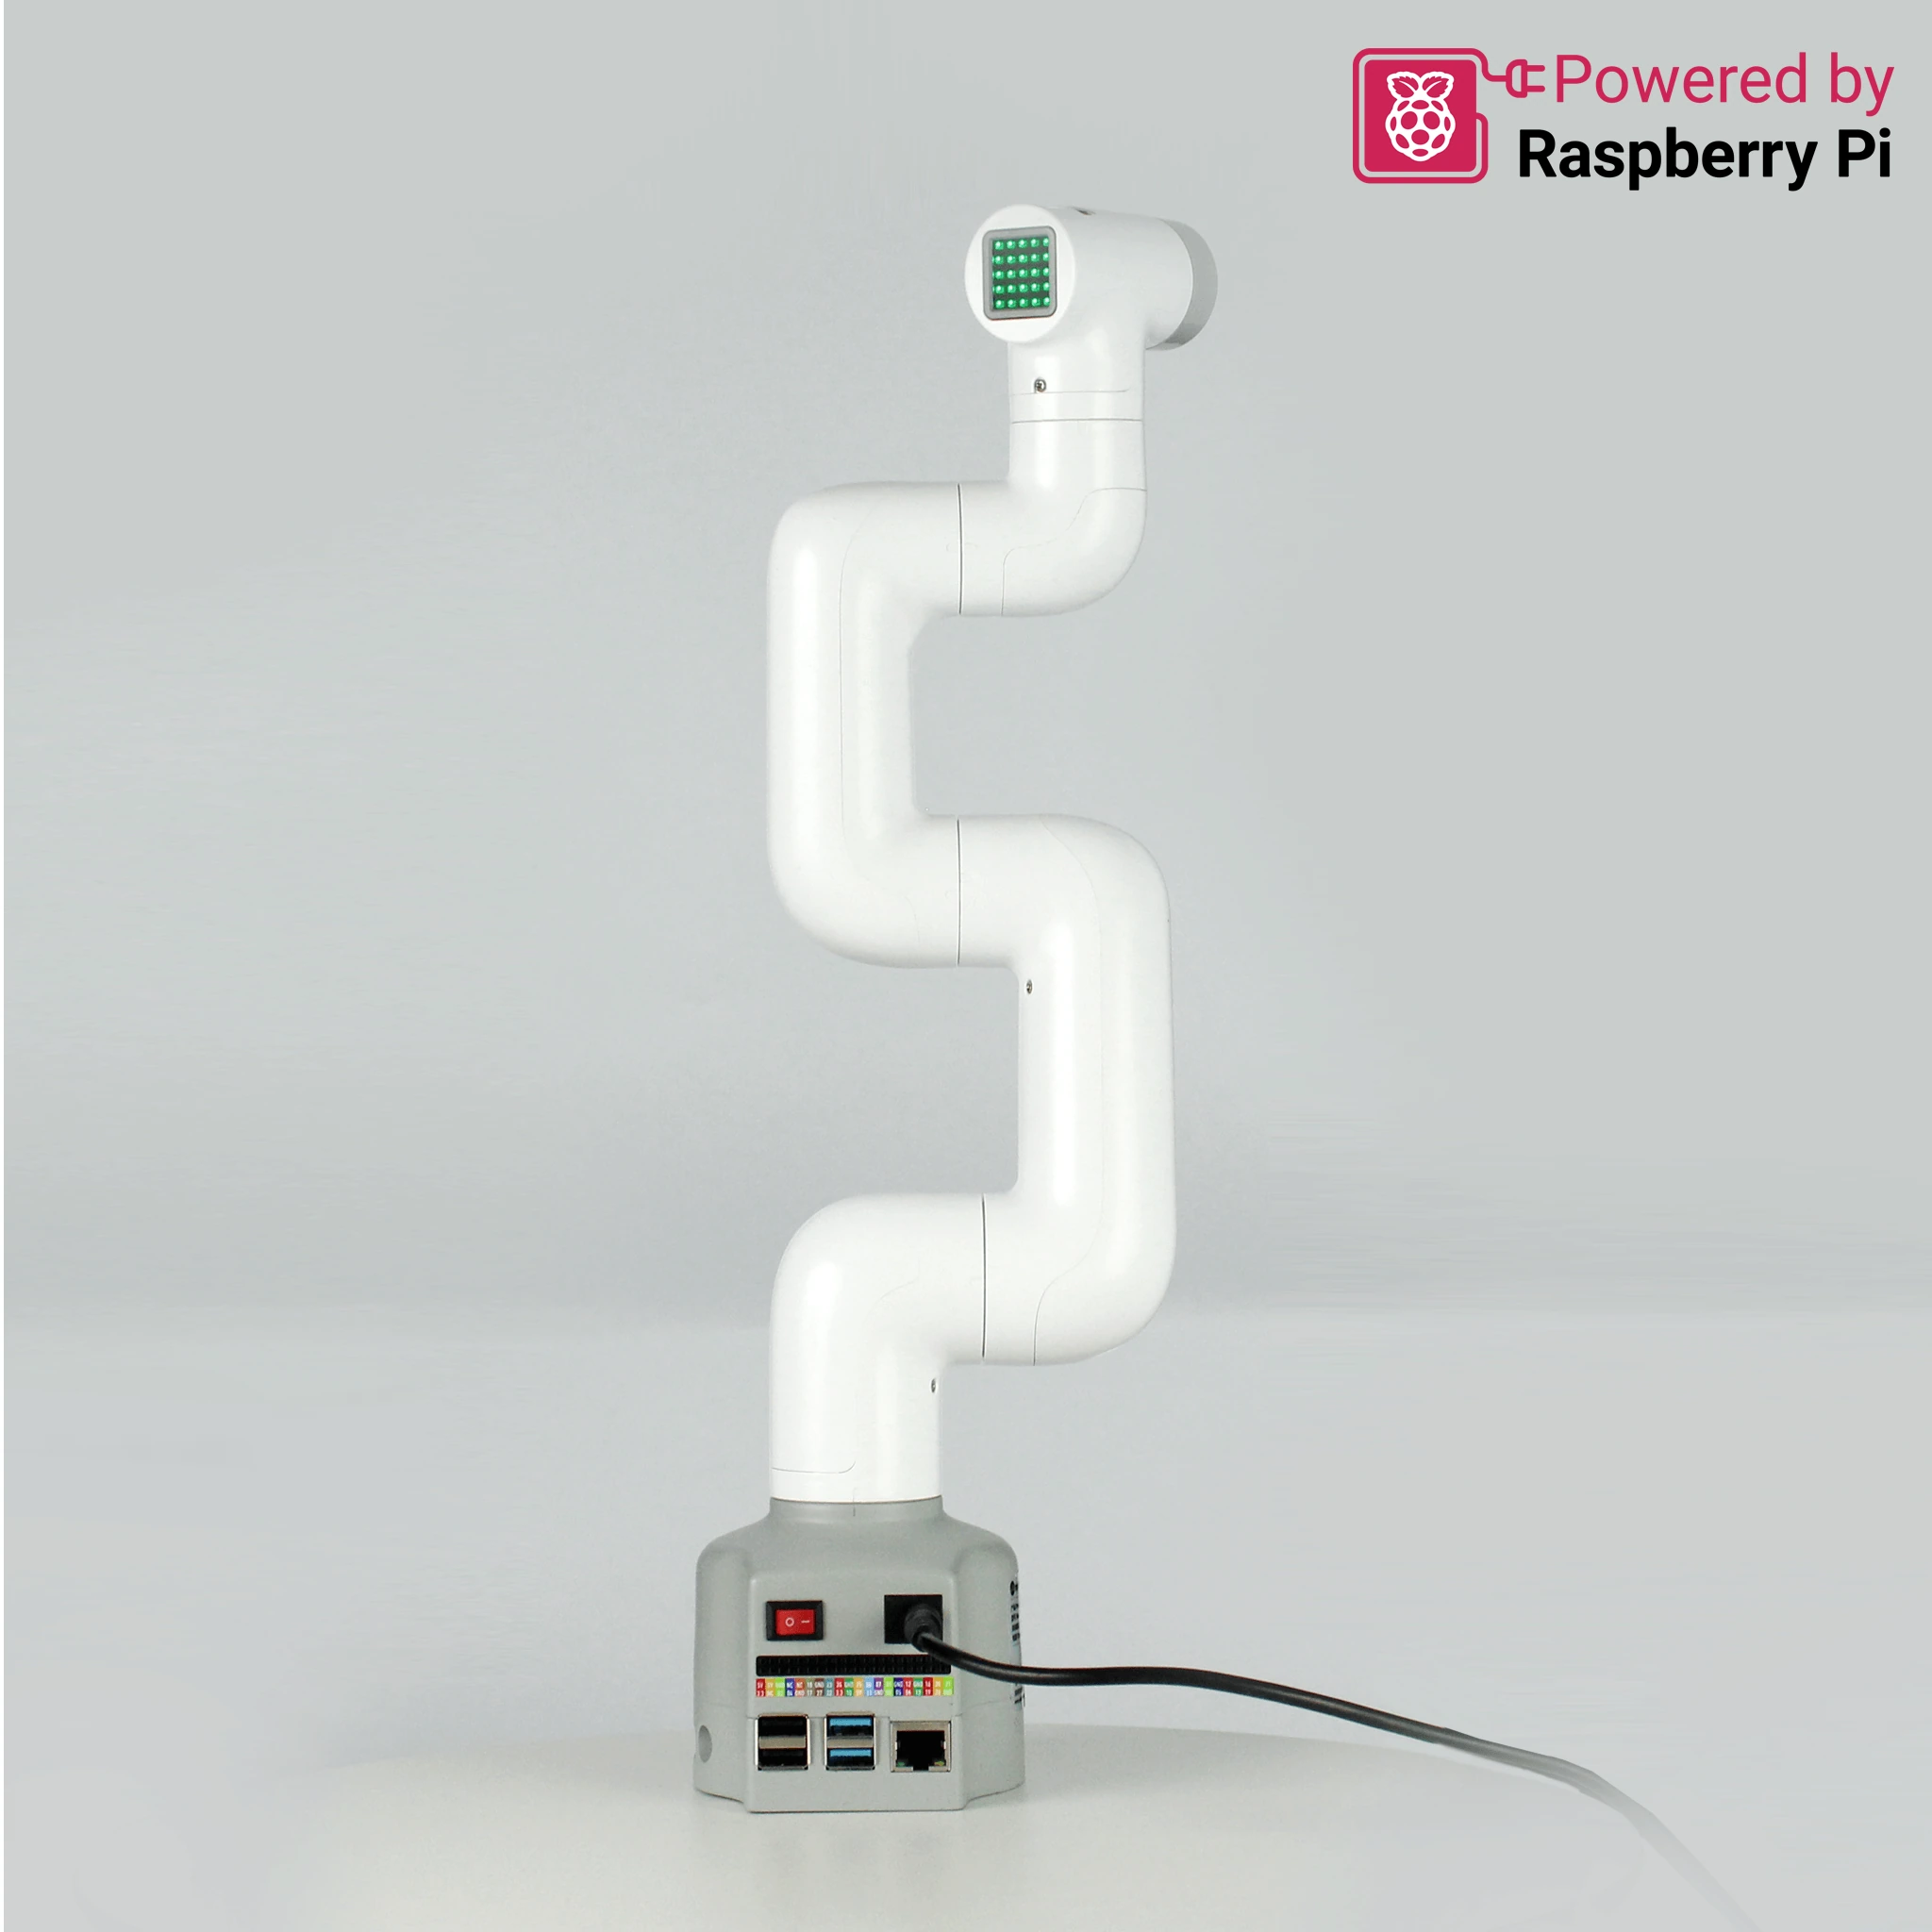
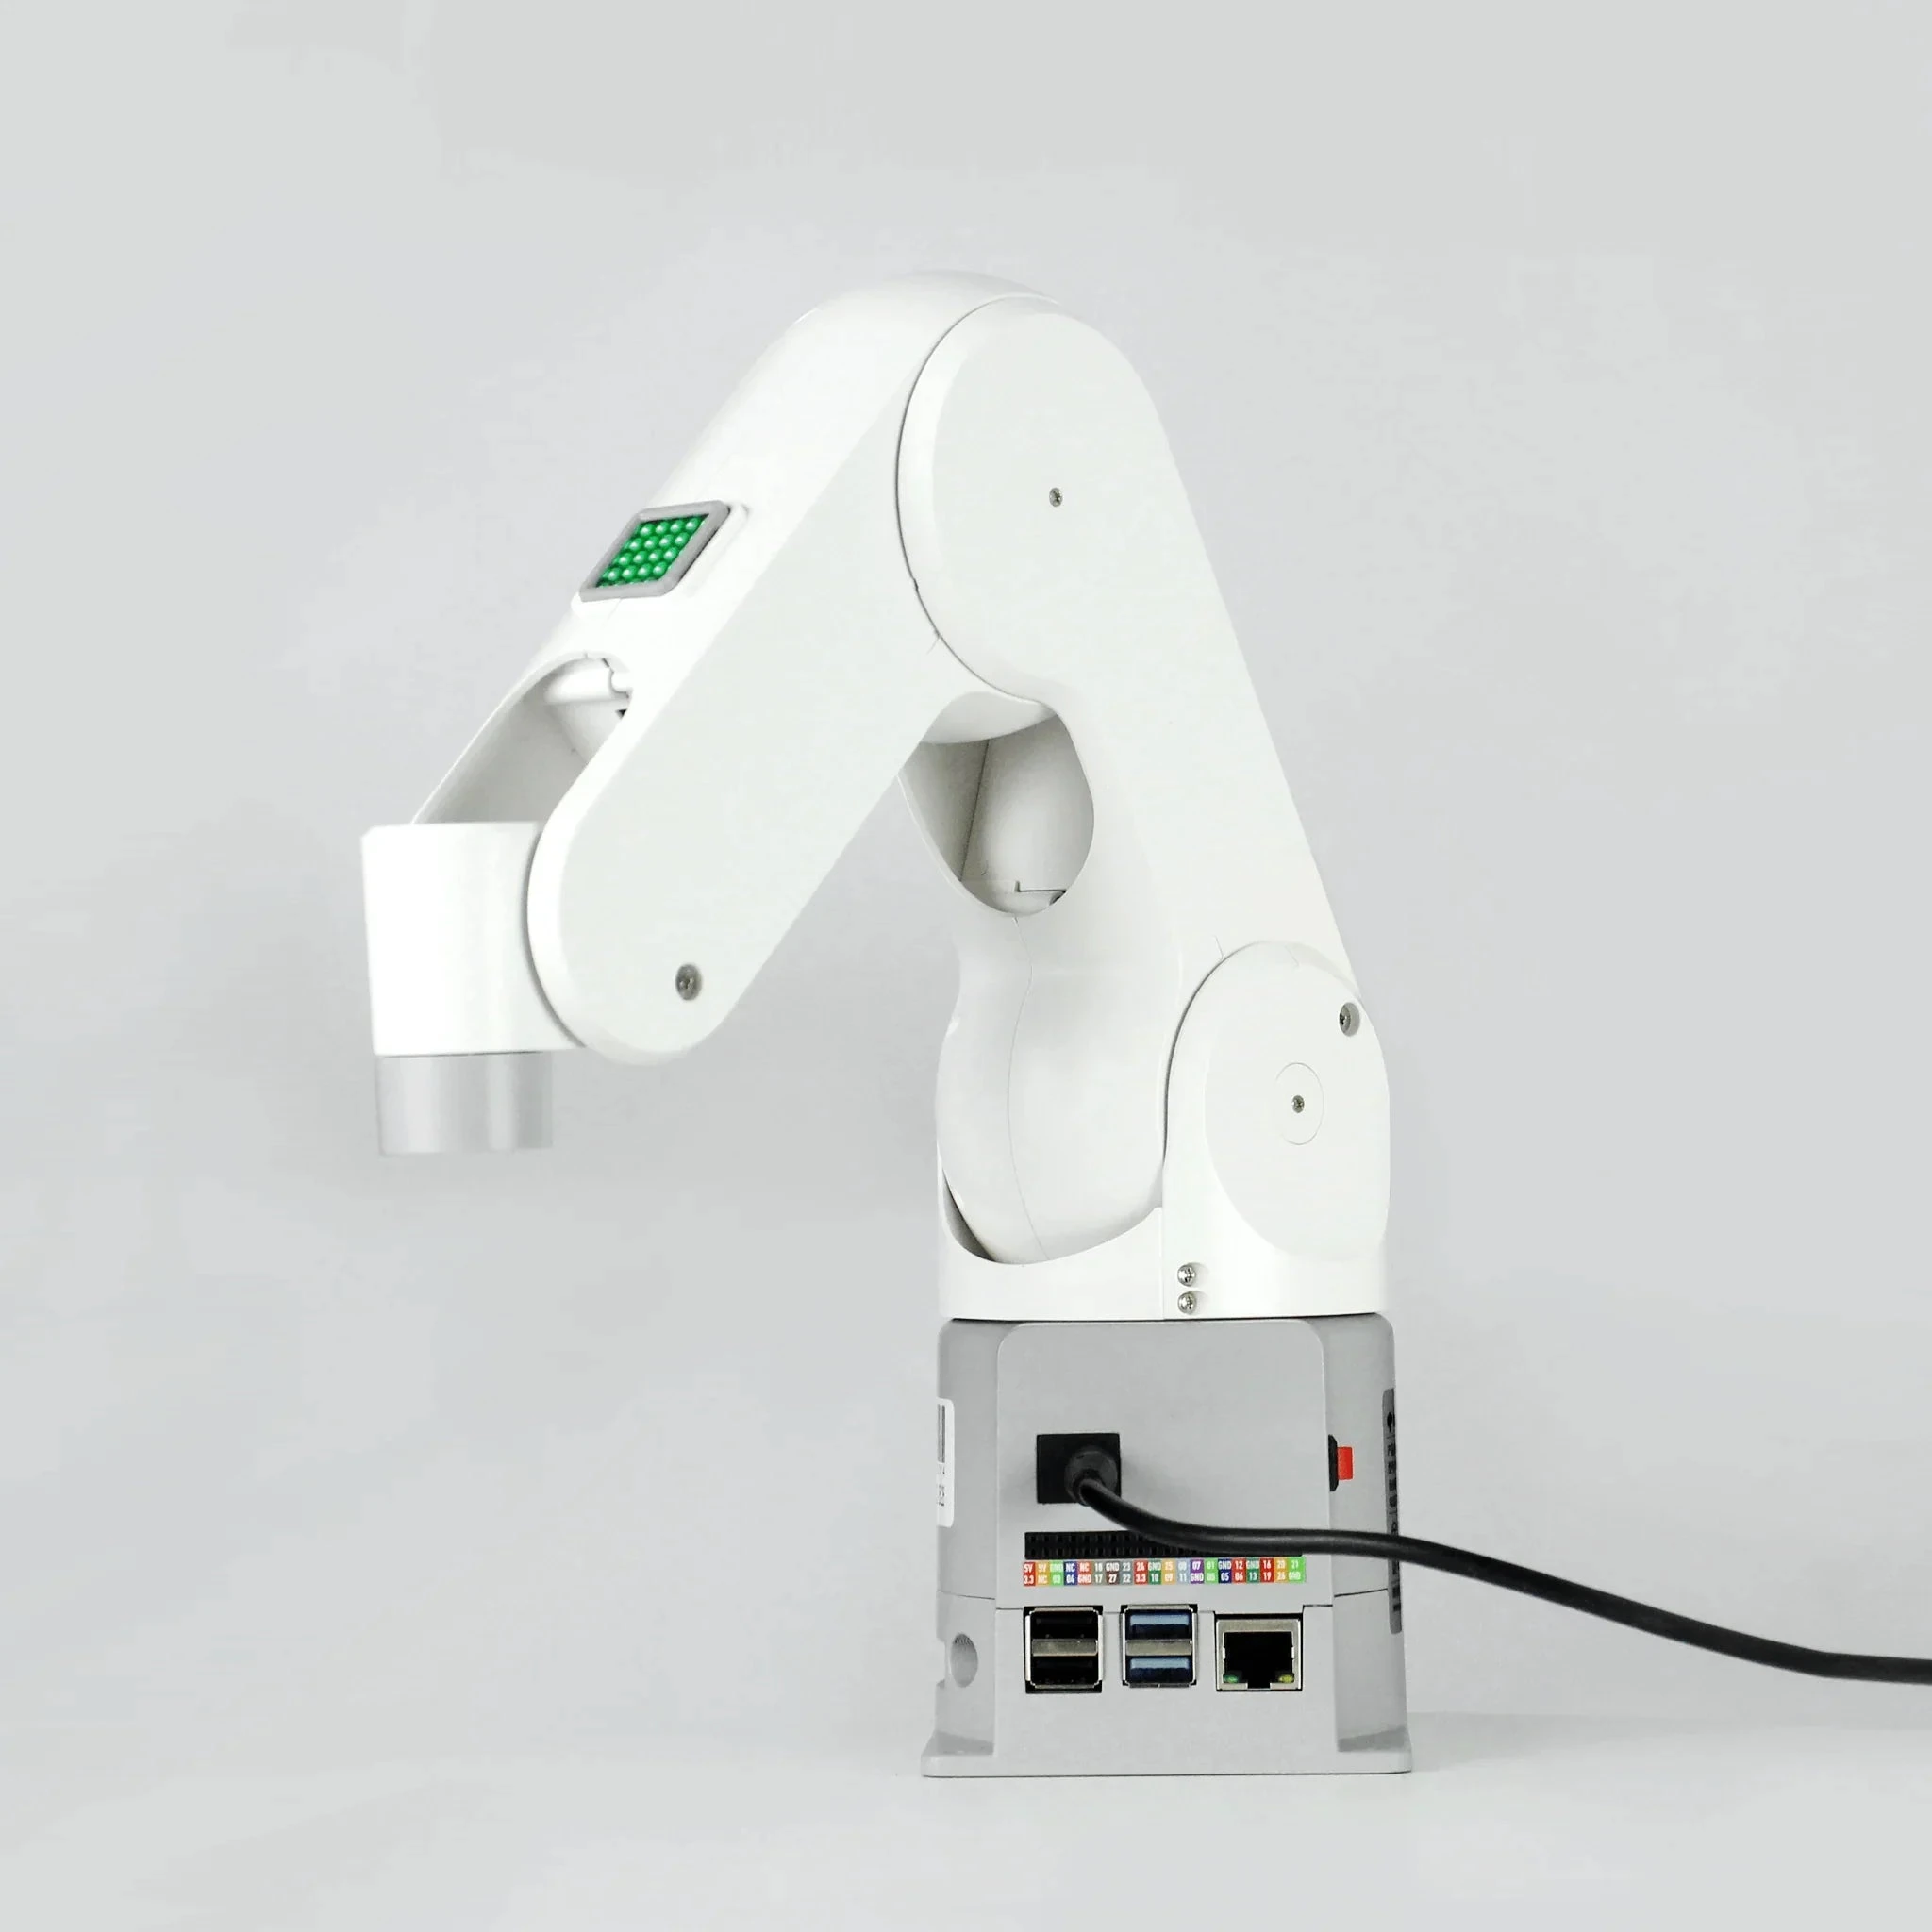
Настольный шестиосевой робот на Raspberry Pi для обучения программированию и экспериментов с манипуляцией.
Настольный манипулятор семейства myCobot 280 с вычислителем NVIDIA Jetson Nano.
Шестиосевой настольный манипулятор в исполнении для Arduino.
Настольный myCobot 280 с вычислителем RDK X5 для задач машинного зрения и разработки алгоритмов ИИ.
Настольный шестиосевой манипулятор myCobot 320 с Raspberry Pi.
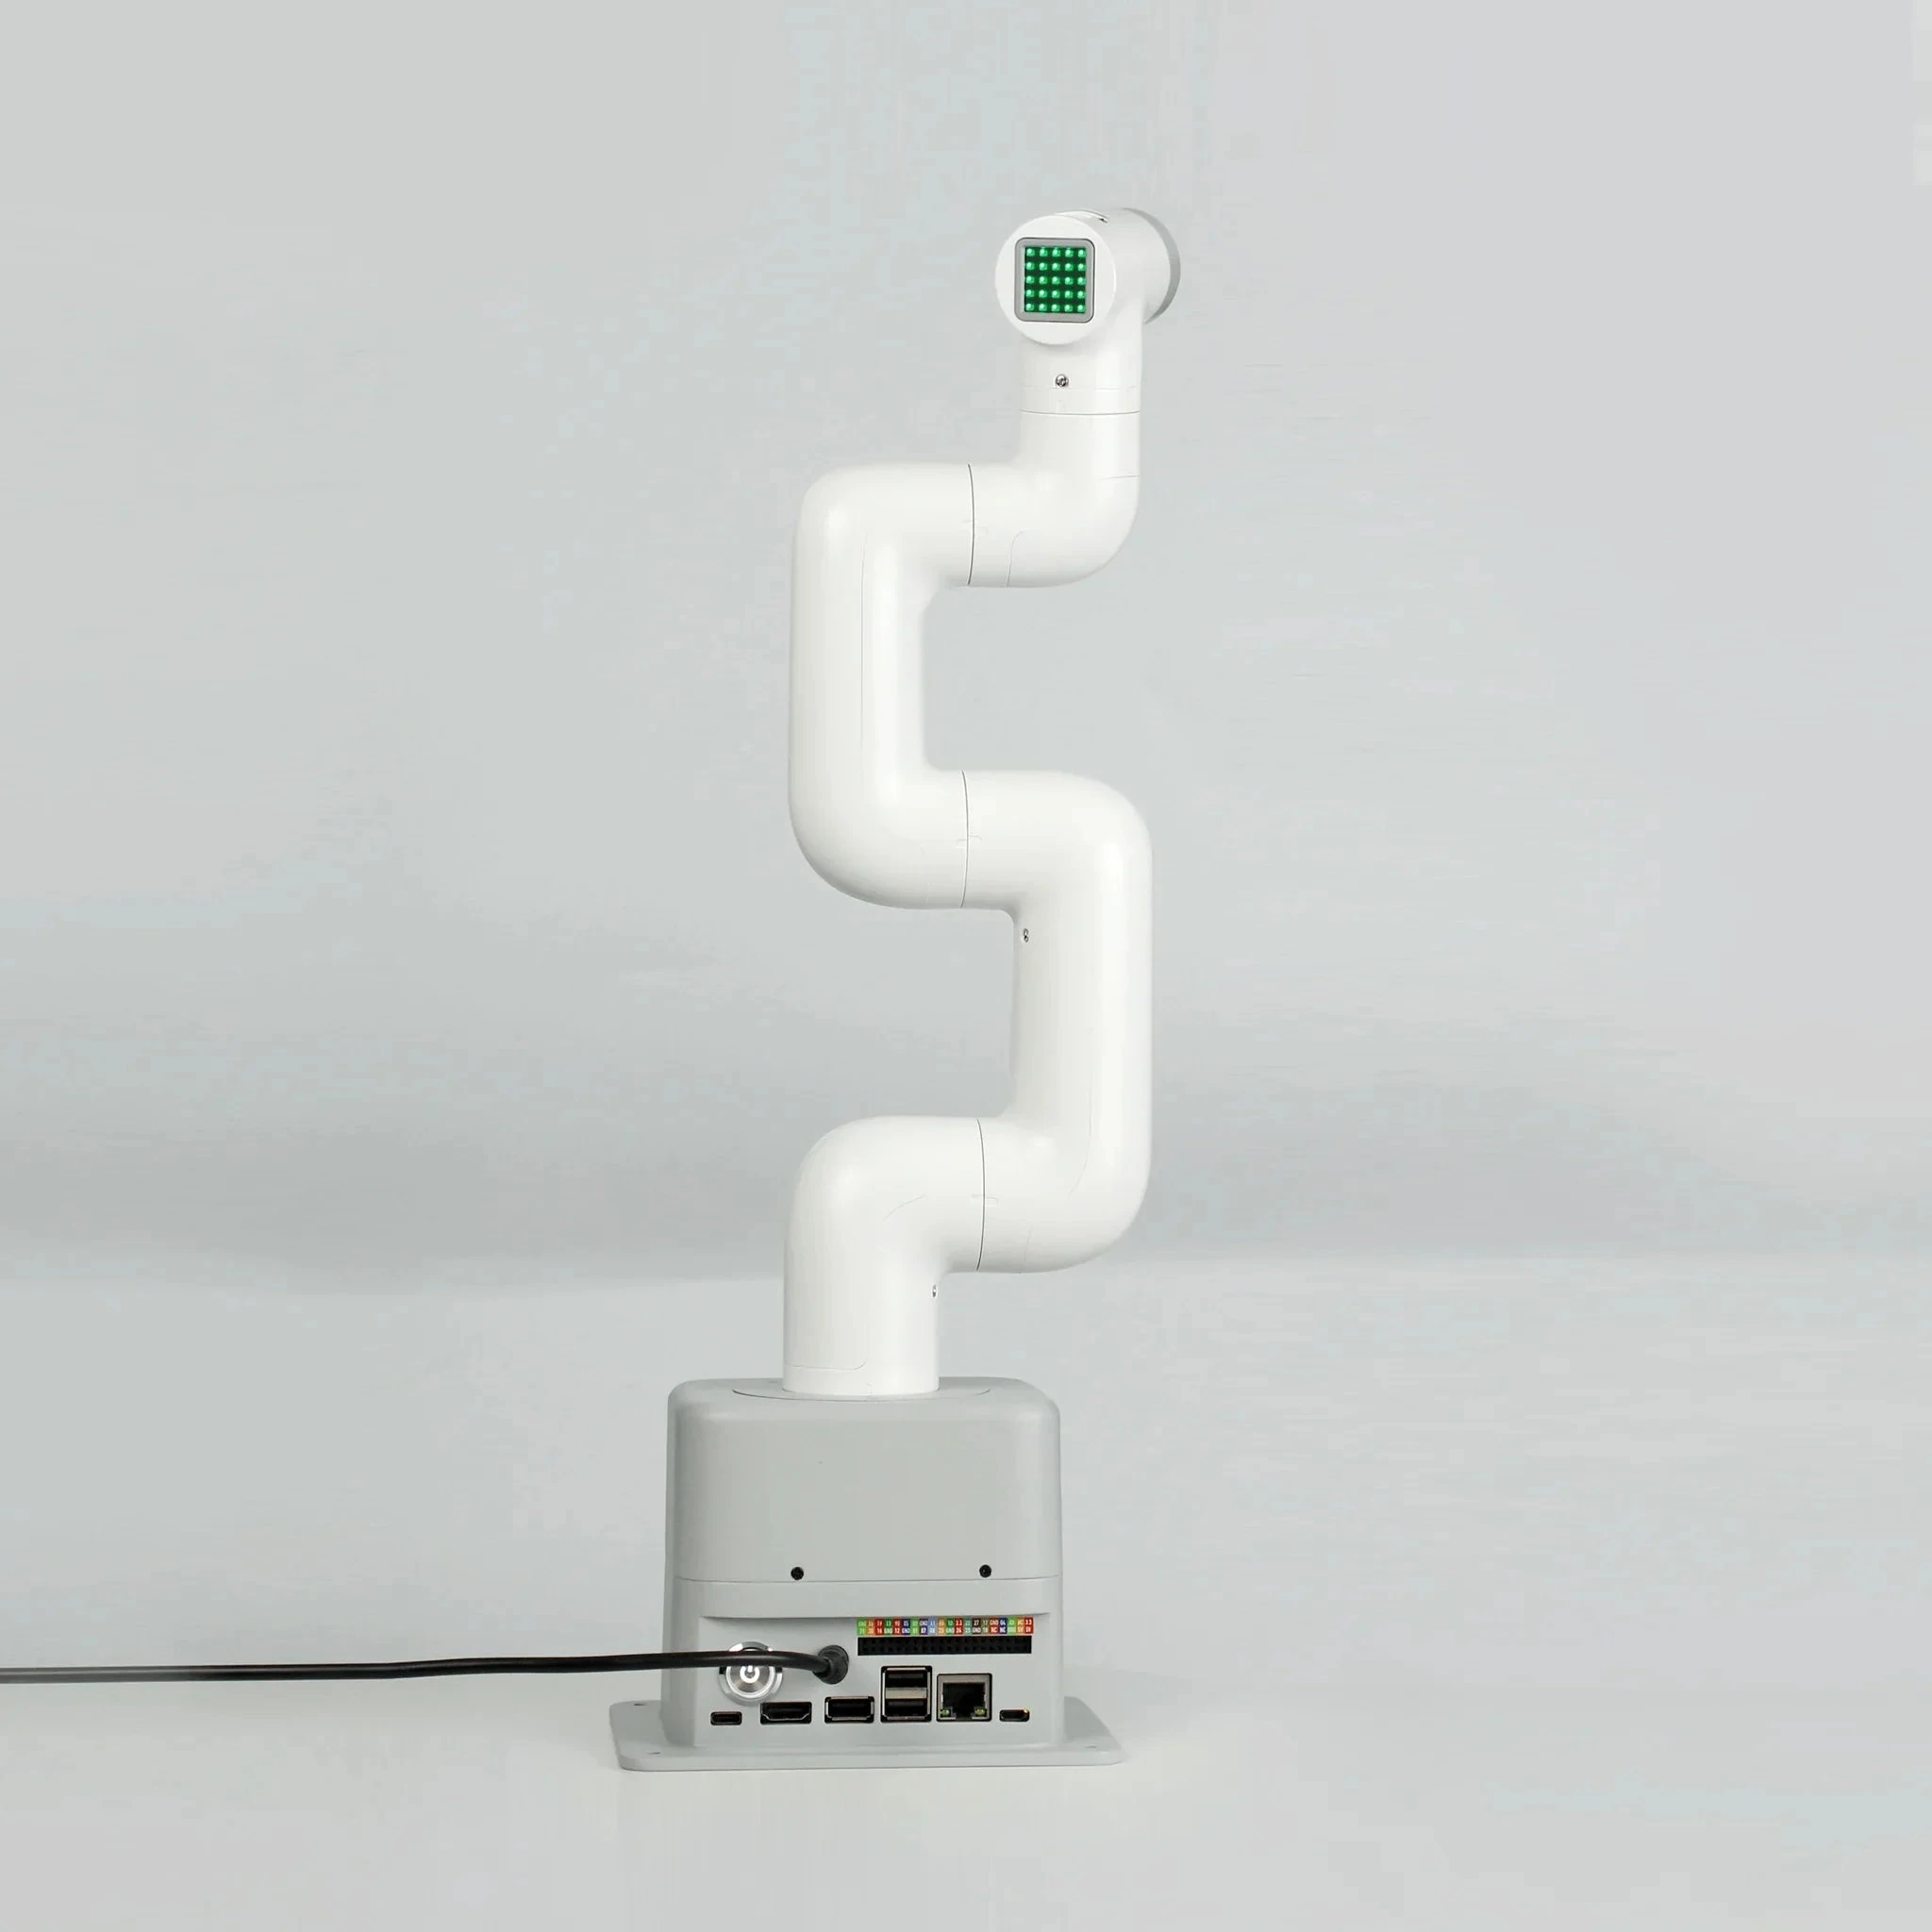
Компактный шестиосевой манипулятор с промышленной компоновкой суставов и встроенным Raspberry Pi.
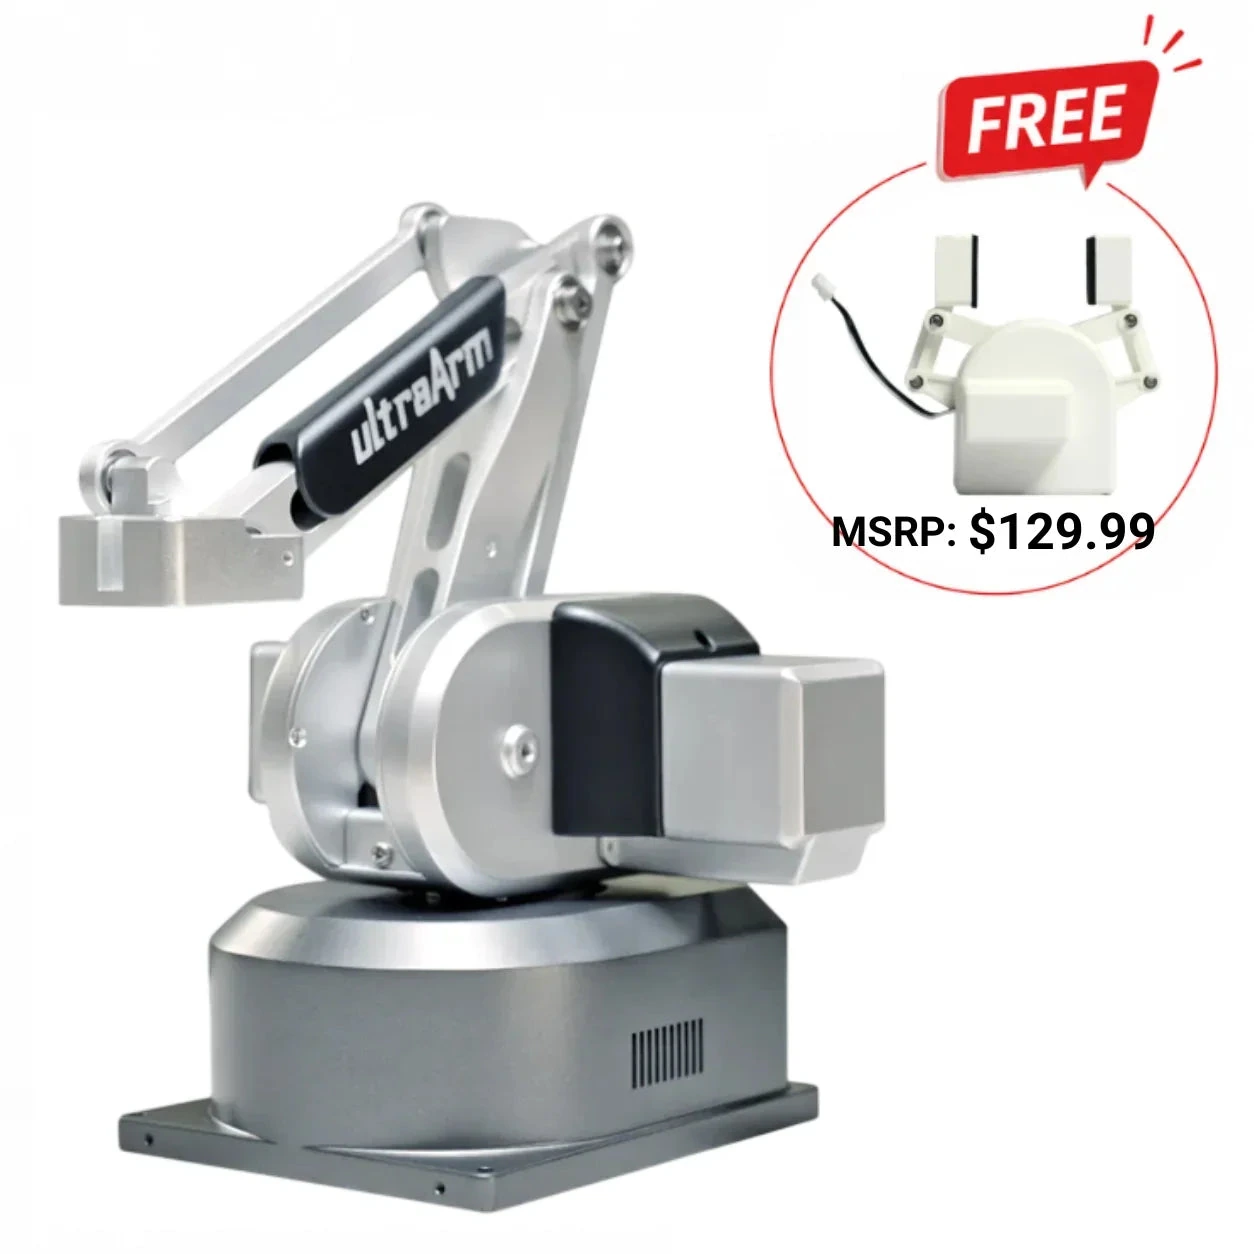
Компактный четырёхосевой настольный робот с шаговыми приводами.
Четырёхосевой настольный манипулятор для обучения и лёгких операций pick-and-place.
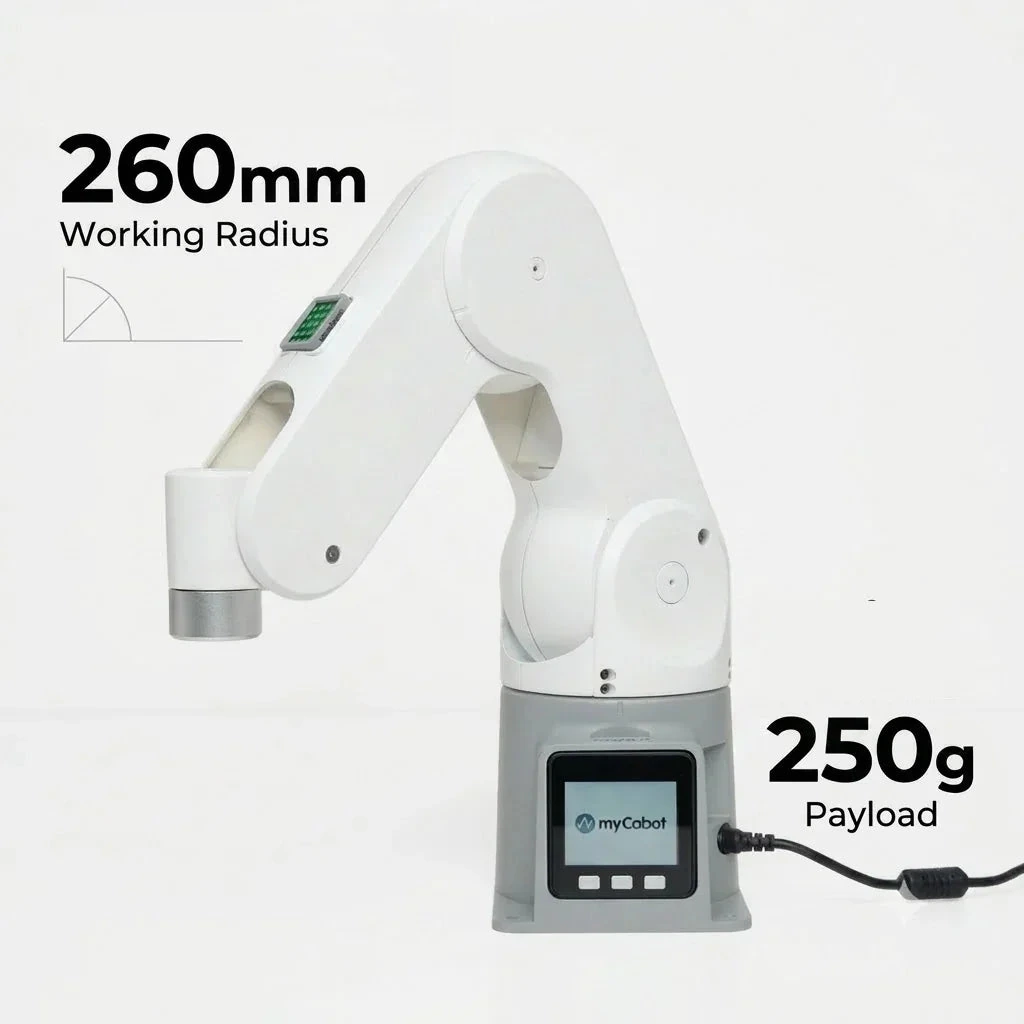
Четырёхосевой учебный манипулятор myPalletizer 260 со встроенным Raspberry Pi.
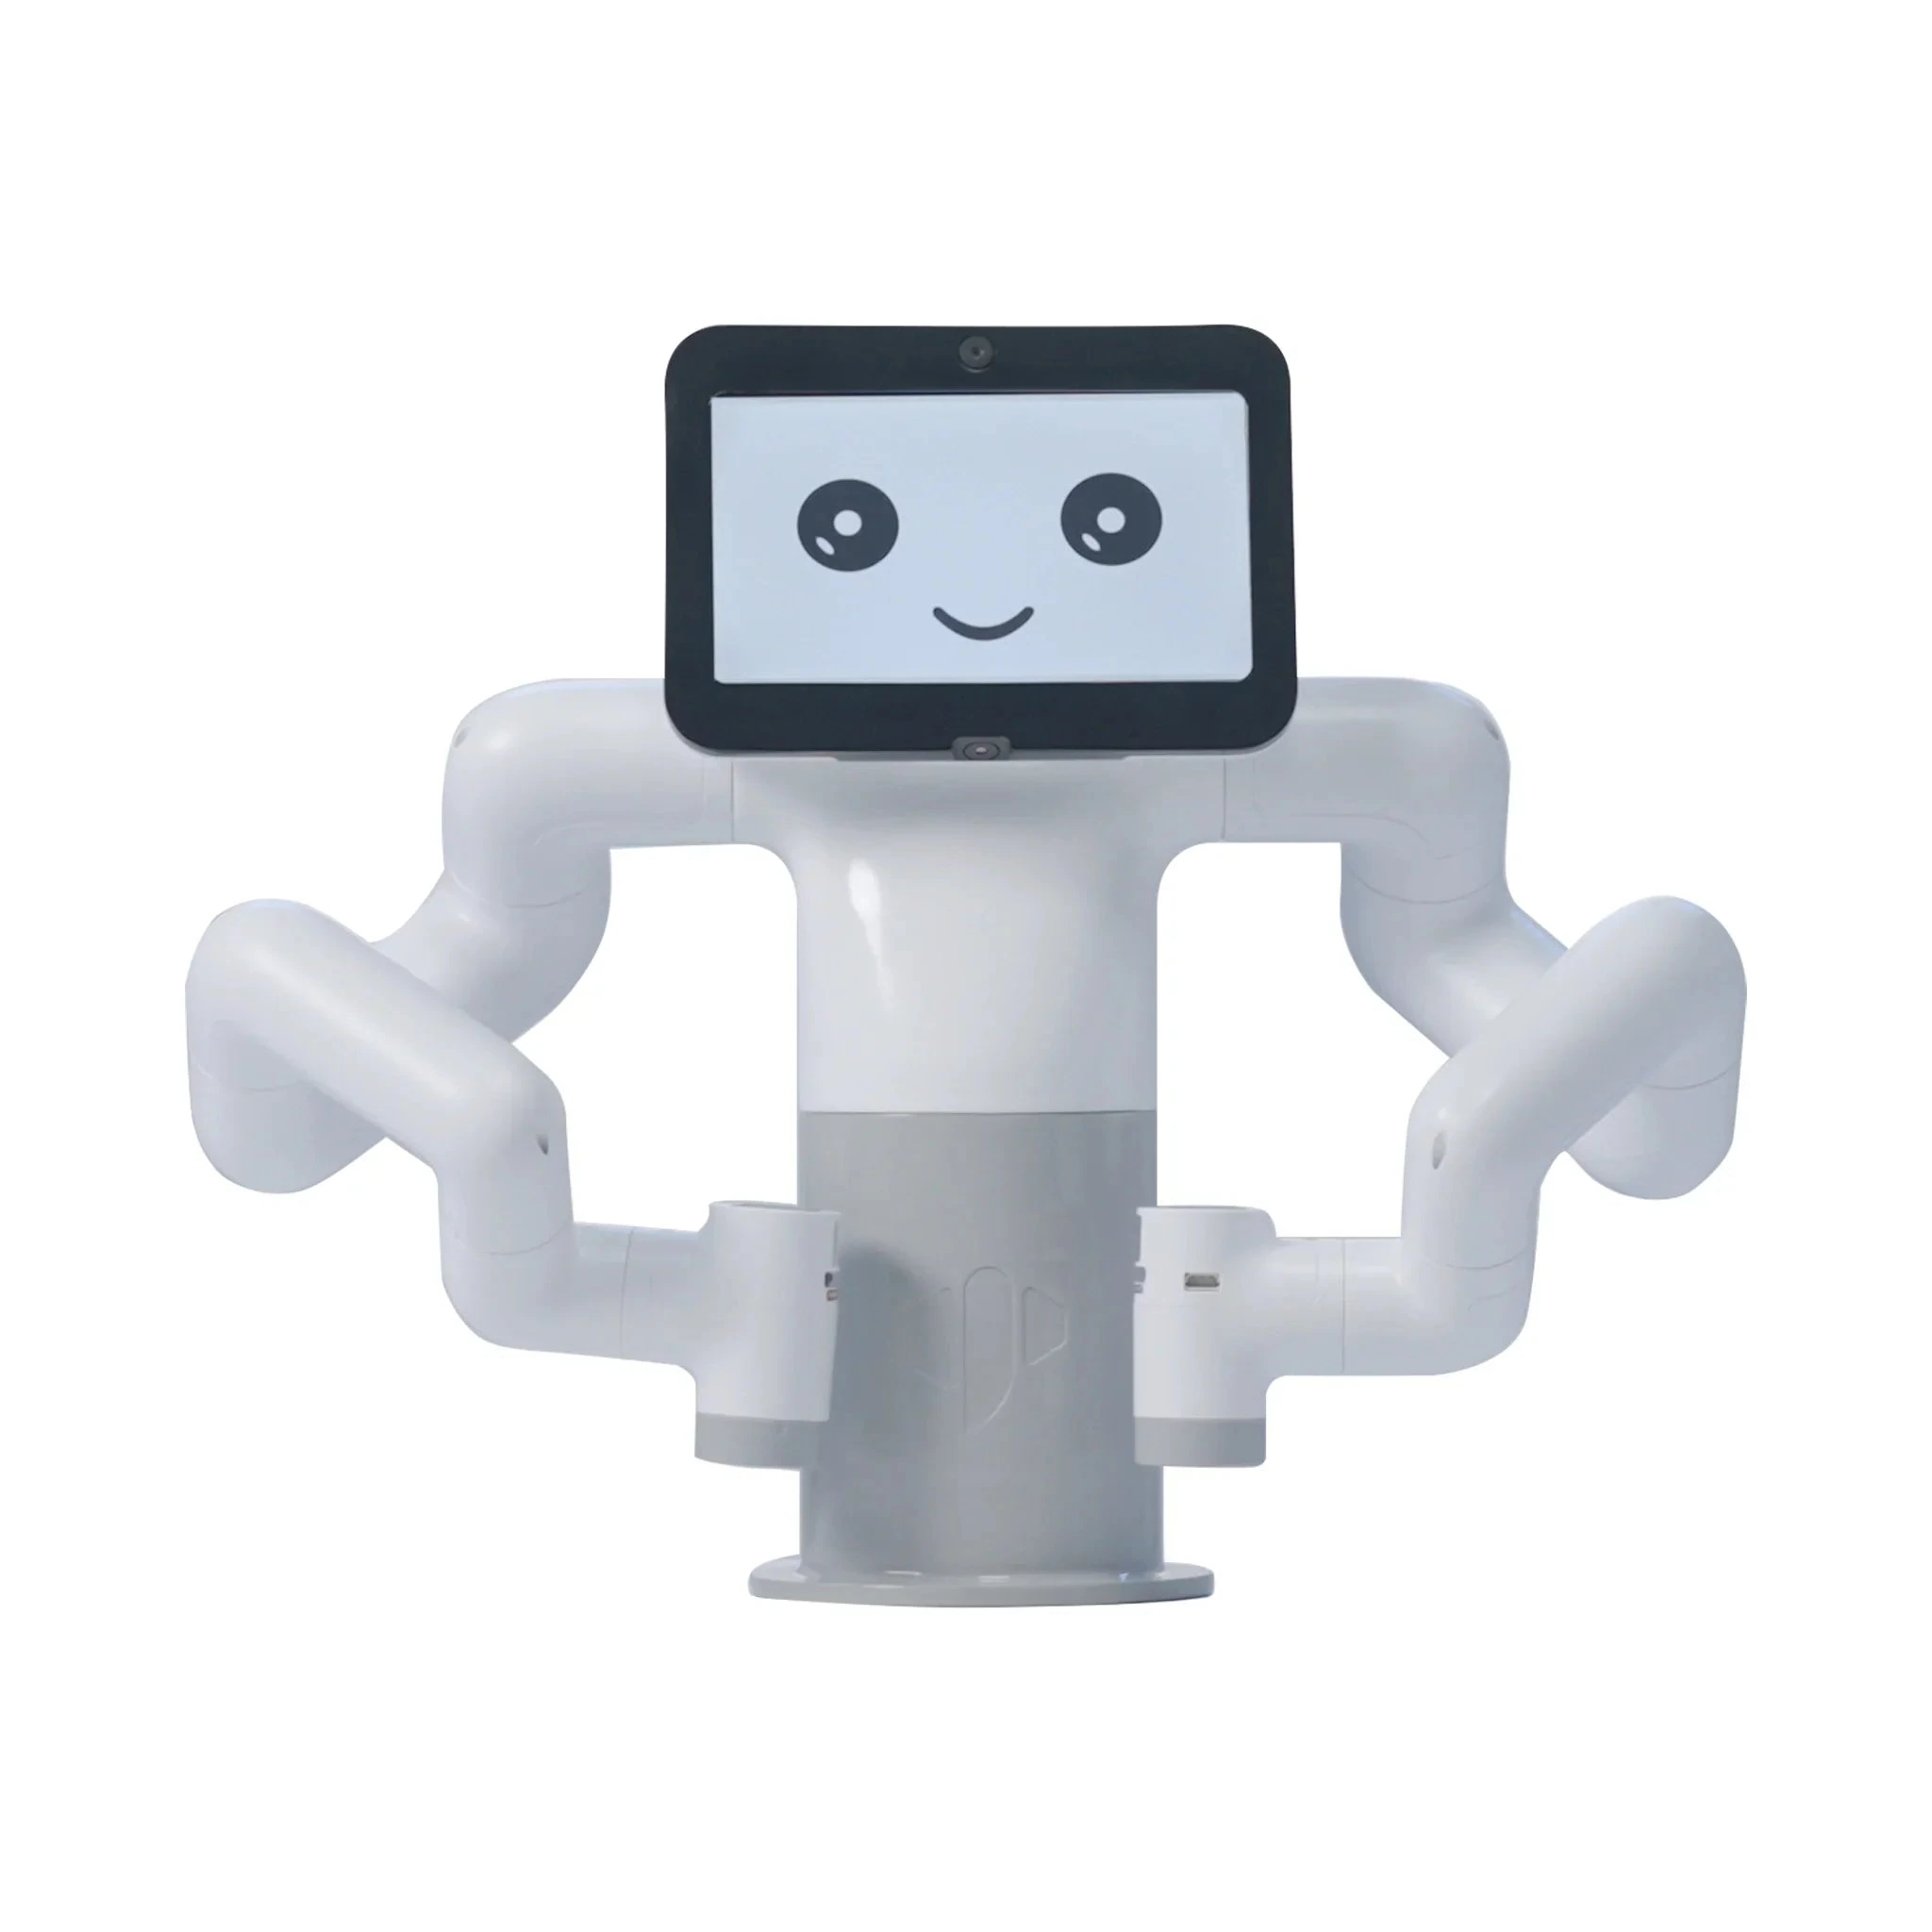
Двурукий настольный робот с Raspberry Pi для исследования координации двух манипуляторов.
Семиосевой настольный манипулятор с Raspberry Pi для изучения избыточной кинематики.
Манипулятор с шестью осями и отдельной осью параллельного захвата.
Шестиосевой манипулятор с гармоническими редукторами для лабораторных и коммерческих задач.
Двурукий комплект телеуправления с двумя контроллерами myArm C650 и двумя исполнительными руками myArm M750.
Лёгкий семиосевой манипулятор семейства Mercury для исследований сложной кинематики.
Настольный шестиосевой робот на плате Arduino UNO Q с процессором Qualcomm Dragonwing.
Компактный шестиосевой манипулятор с гармоническими суставными модулями.